
Utiliser les rates Actual, Quick et KISS dans FPVSIM
Comparez et configurez les systèmes de rates Actual, Quick et KISS disponibles dans FPVSIM.
Apprenez à lire un graphique de réponse indicielle pour trouver un équilibre pratique entre les gains P et D de votre quadricoptère FPV.
Ce guide utilise la vue de réponse à un échelon de FPVSIM Blackbox Analyzer pour trouver un équilibre pratique entre P et D. Le but est que le roulis, le tangage et le lacet suivent rapidement les mouvements commandés sans dépassement excessif ni oscillation.
Sélectionnez n’importe quelle capture d’écran pour l’afficher en taille réelle. Ces exemples montrent les anciennes interfaces Betaflight et Dronesitter utilisées dans le guide d'origine ; Dronesitter est l'ancienne marque FPVSIM.
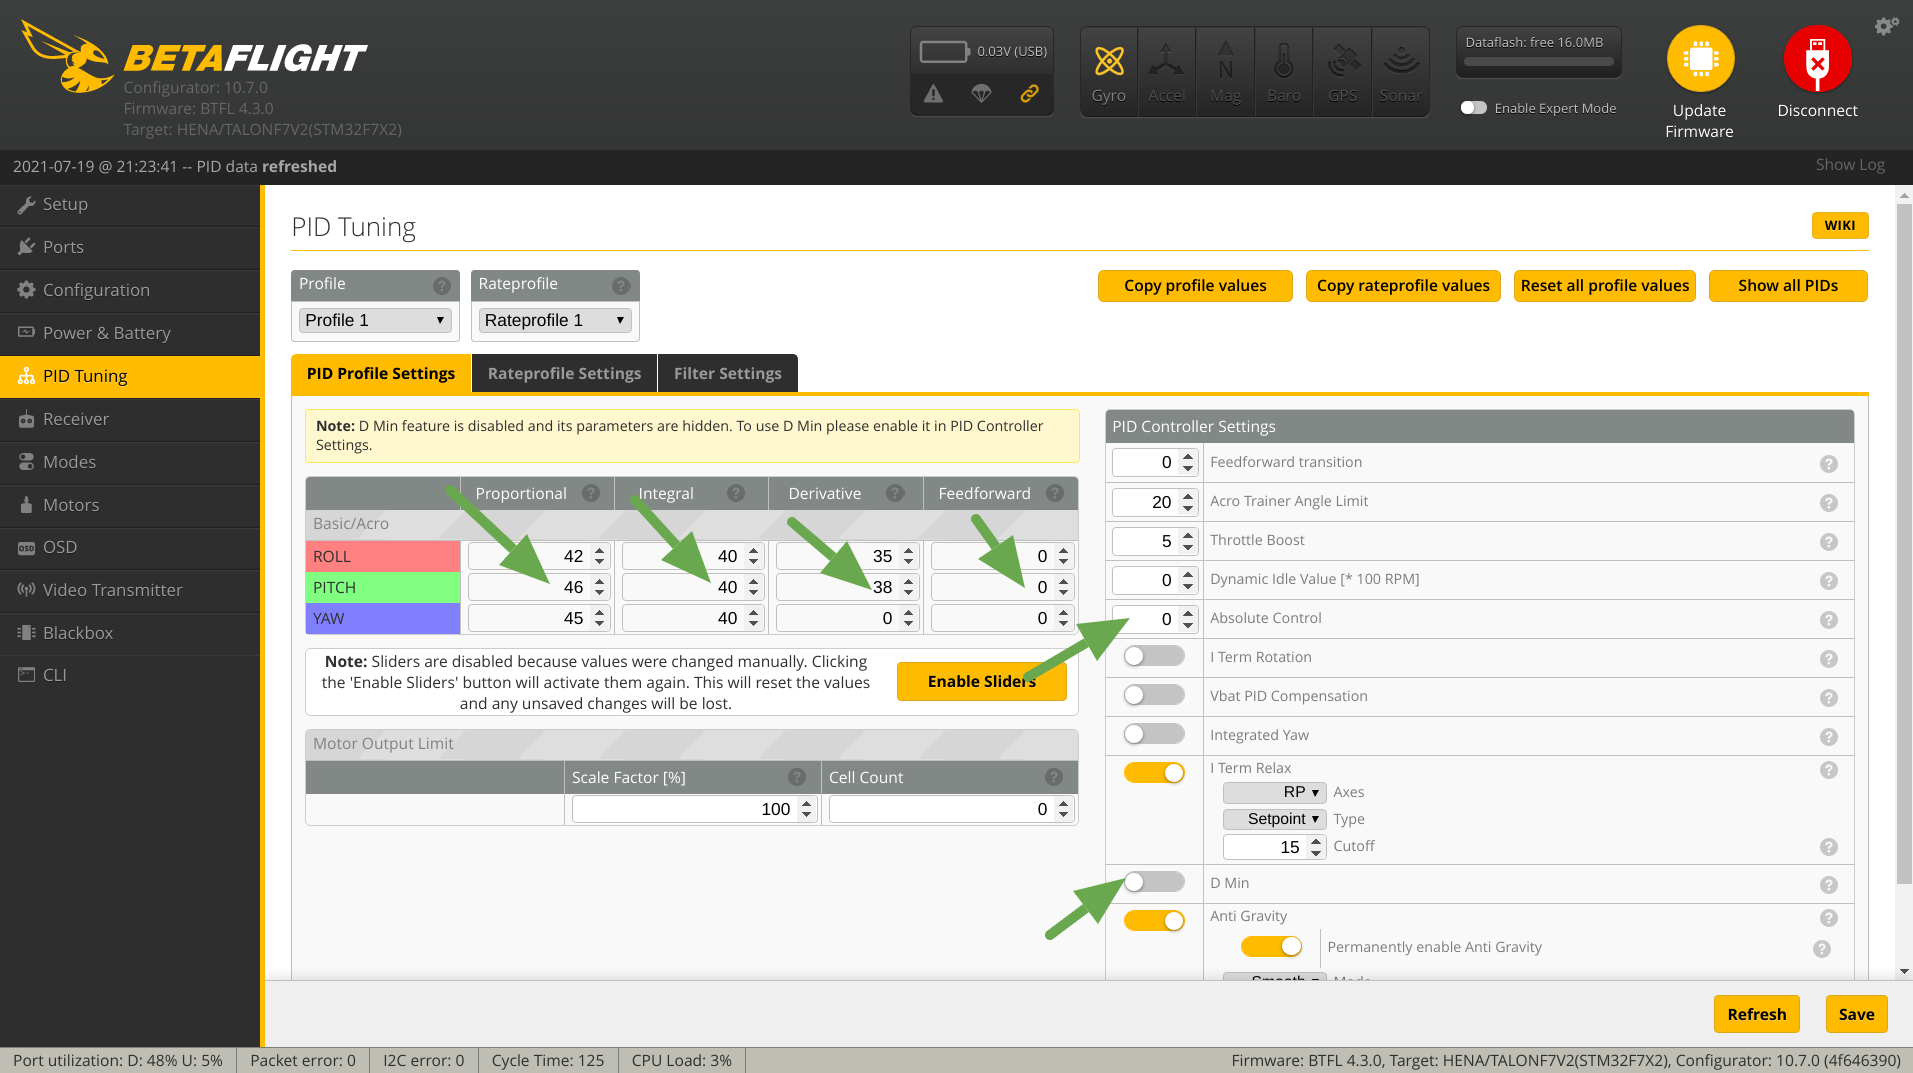
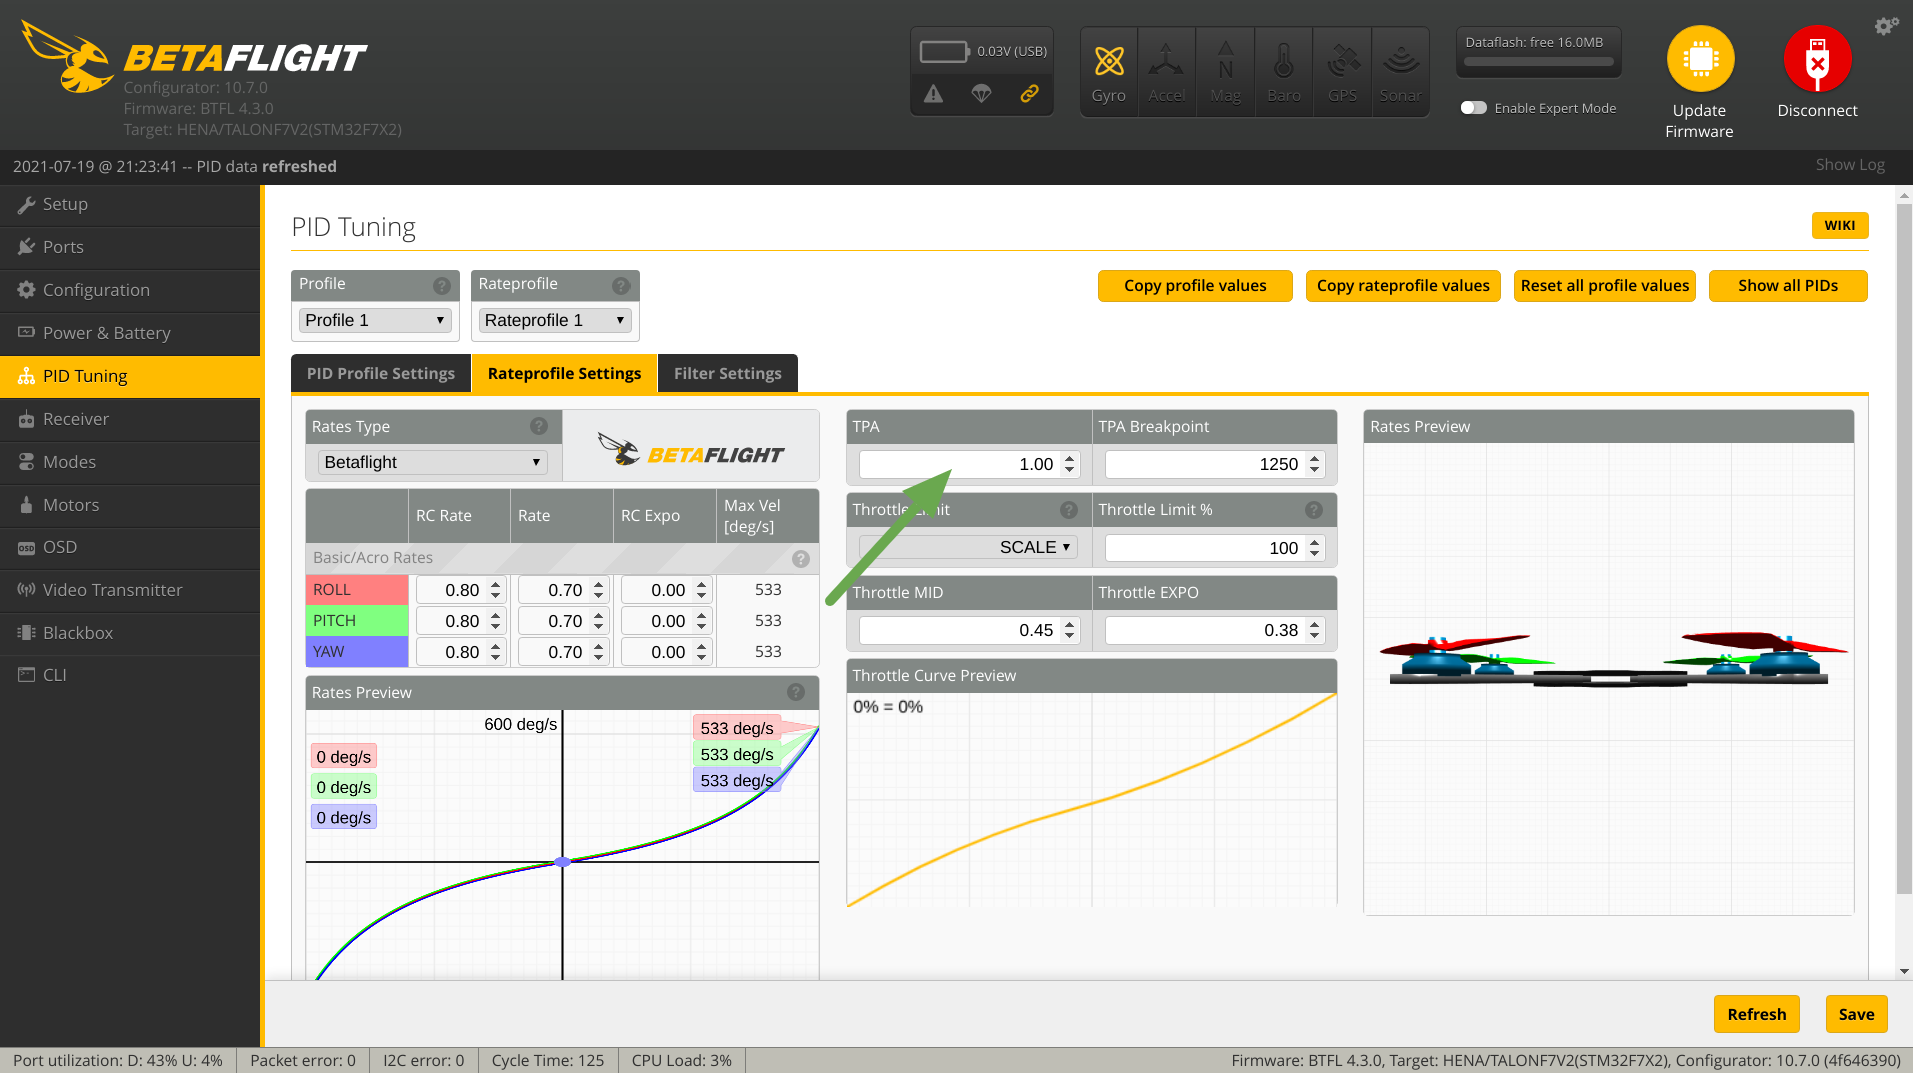
Dans la configuration Betaflight de la vidéo, Feedforward et Absolute Control sont réglés à zéro, D-MIN est désactivé, I reste autour de 30 à 40 et TPA est réglé à 1.0. Le firmware actuel peut proposer des commandes différentes : vérifiez donc chaque réglage avant de le modifier.
Le tutoriel commence avec P et D autour de 35 à 45 sur un quadricoptère classique de cinq pouces, ou plus près de 30 sur un montage moins performant. Considérez ces valeurs comme des exemples historiques, pas comme des valeurs universelles.
Utilisez la séquence de commandes de la méthode « basement tuning » montrée : maintenez un vol stationnaire stable et effectuez plusieurs mouvements rapides de roulis ou de manche pour fournir à l’analyseur des échelons de commande distincts. Un vol d’environ une minute peut fournir suffisamment d’exemples propres.
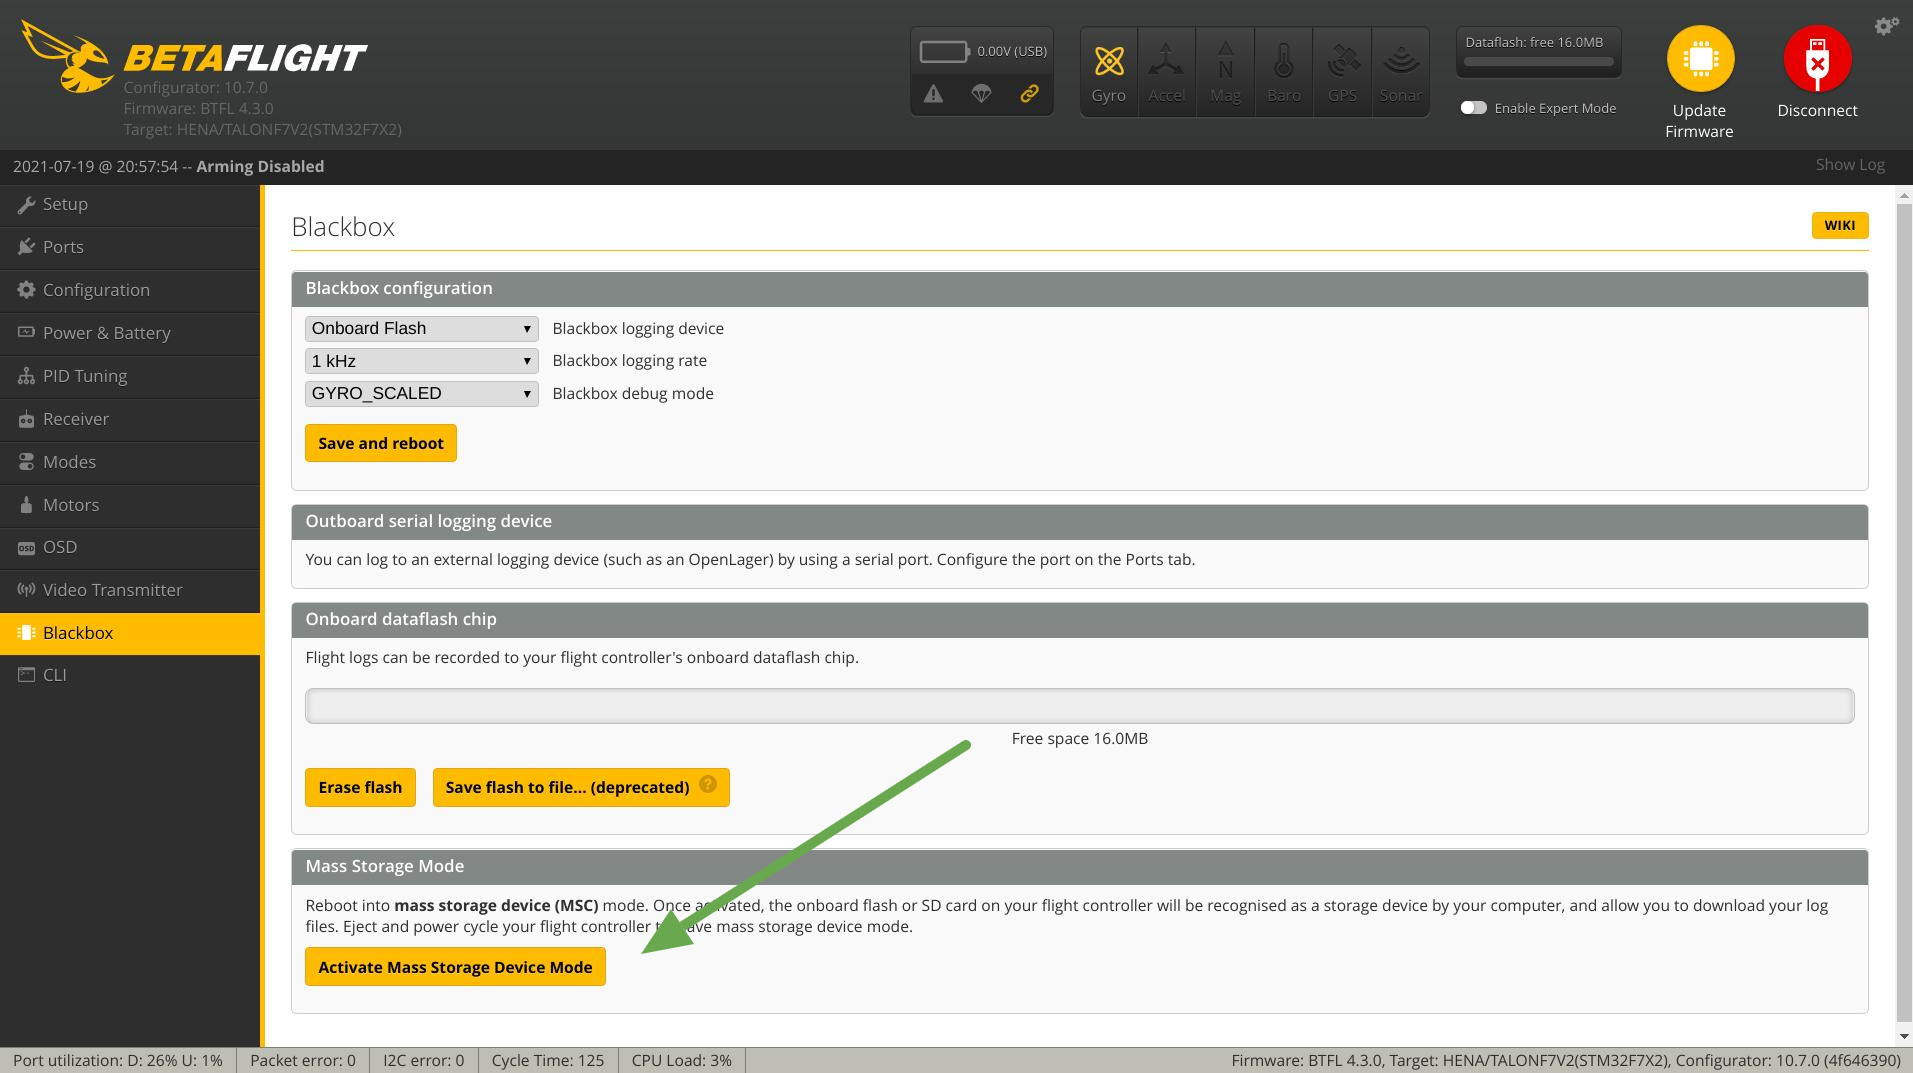
Après le vol, reconnectez le contrôleur de vol avec les hélices retirées. Dans l'onglet Blackbox de Betaflight, utilisez Activate Mass Storage Device Mode ou l'option de téléchargement de journal prise en charge par votre contrôleur pour enregistrer le journal sur votre ordinateur.
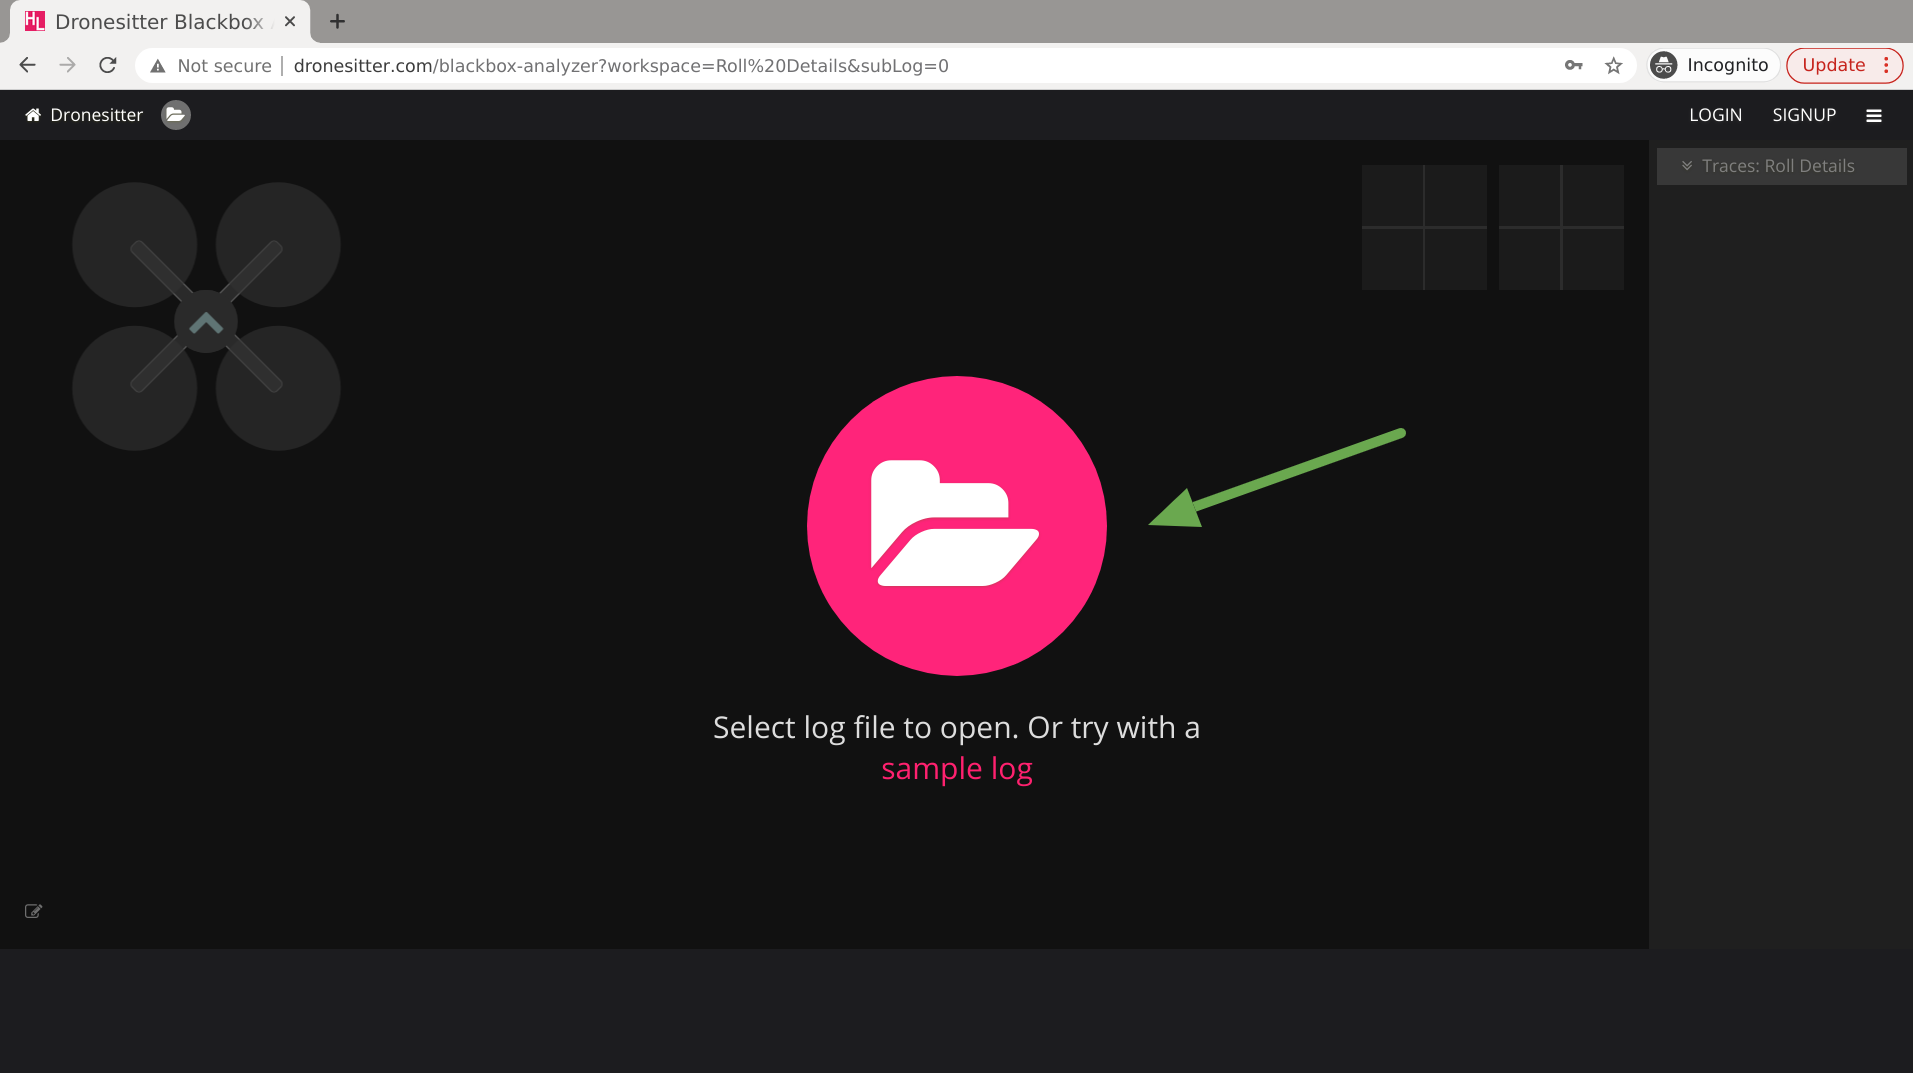
Ouvrez FPVSIM Blackbox Analyzer et choisissez le bouton du dossier pour sélectionner le journal de vol enregistré.
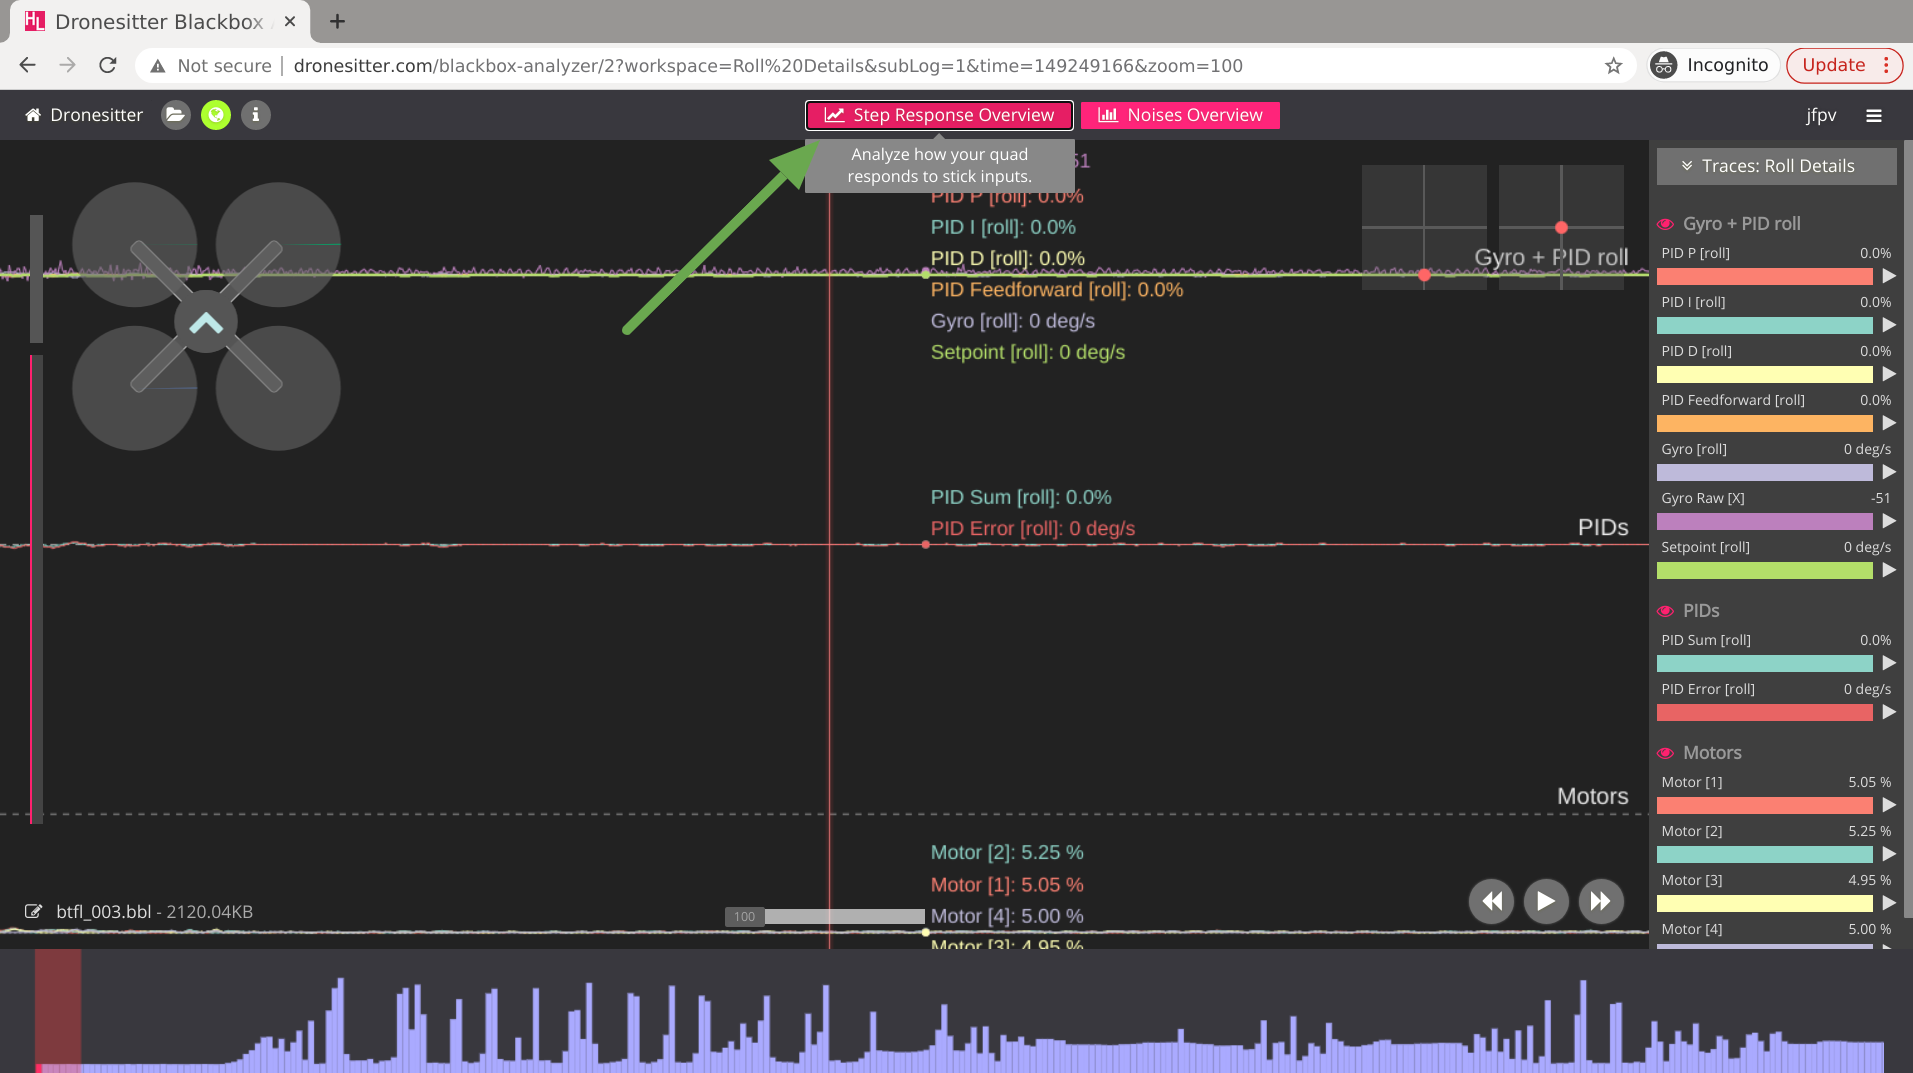
Une fois le journal chargé, sélectionnez Step Response Overview dans la barre d'outils supérieure. Inspectez le roulis, le tangage et le lacet séparément.
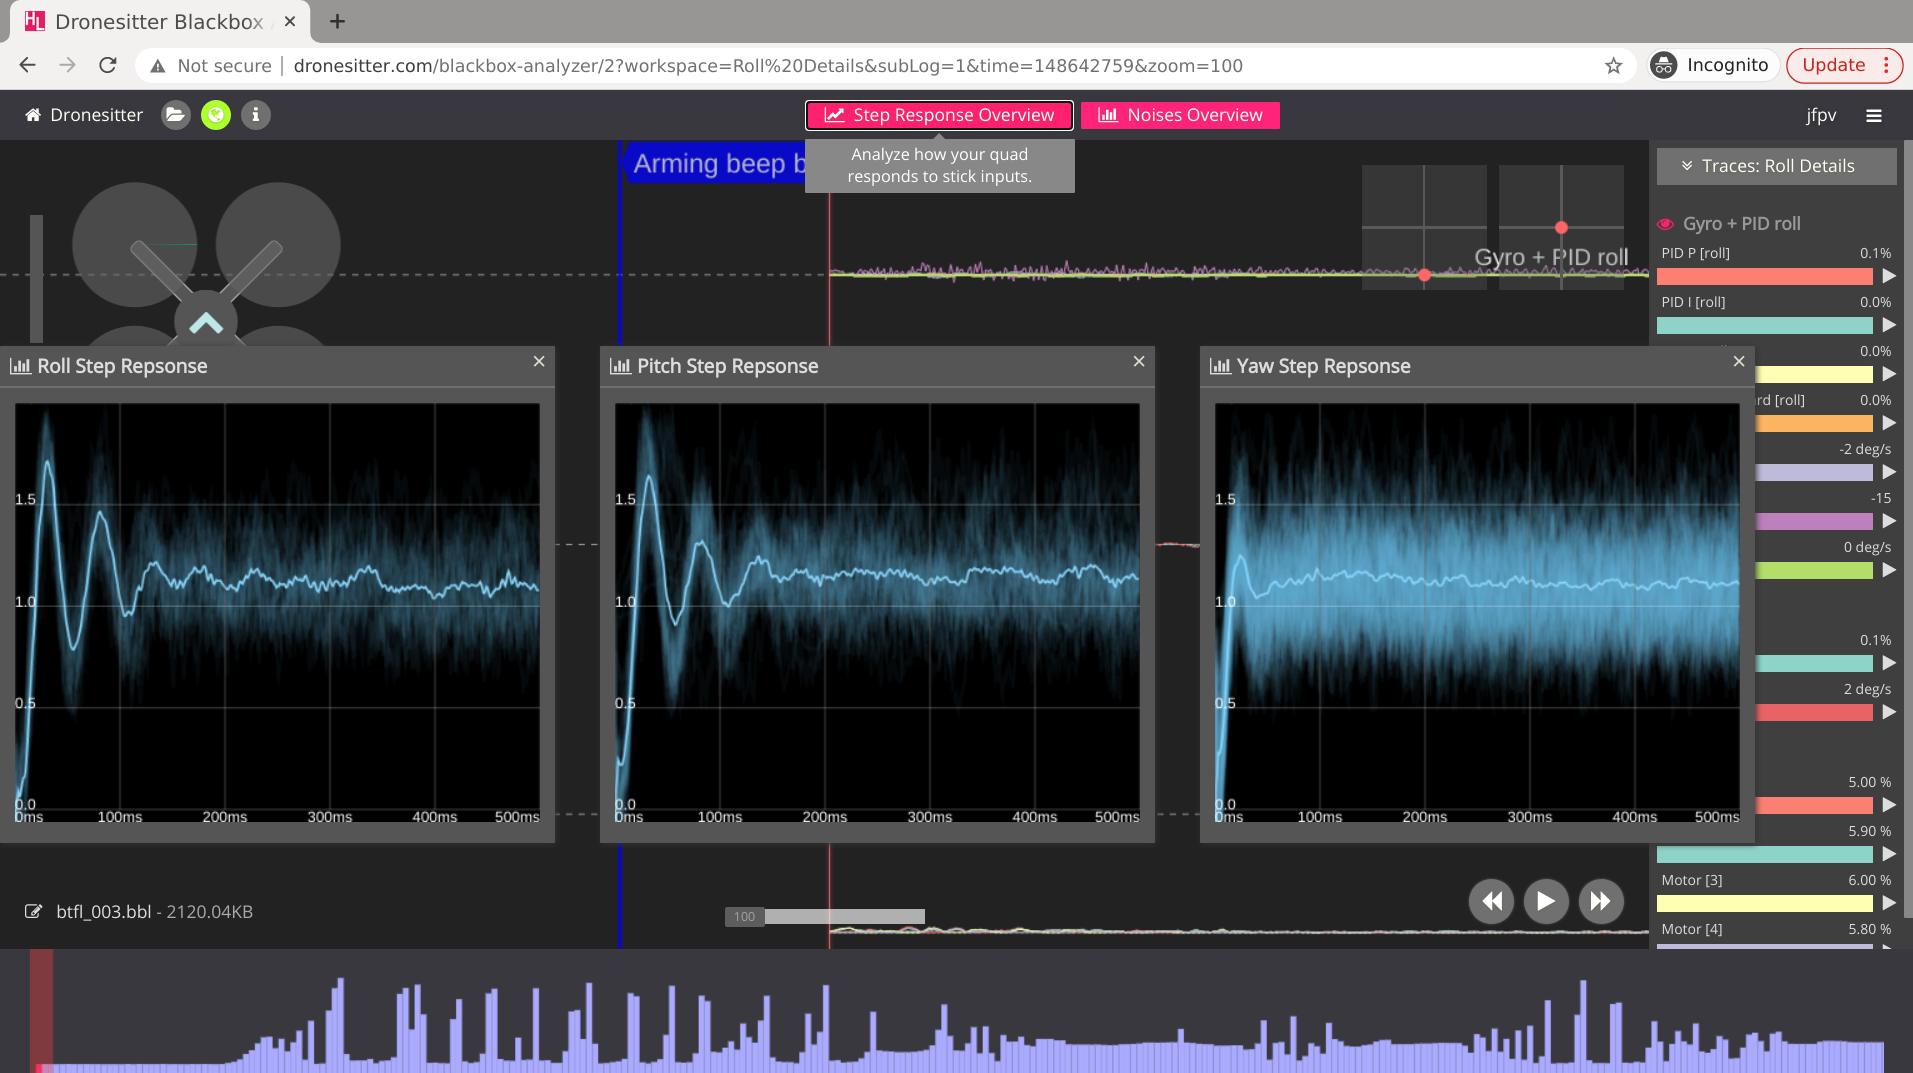
L’axe horizontal représente le temps de réponse en millisecondes. L’axe vertical compare l’échelon demandé à la réponse mesurée du quadricoptère. Un pic important au-delà de la cible indique un dépassement ; des oscillations répétées signalent un comportement oscillatoire ; une montée lente indique une réponse peu réactive.
Si la réponse est trop lente, augmentez légèrement P, par exemple de cinq points comme dans la démonstration. Si elle dépasse la consigne ou oscille, réduisez P ou réexaminez son rapport avec D. Ne modifiez qu’un axe ou qu’un groupe de paramètres à la fois.
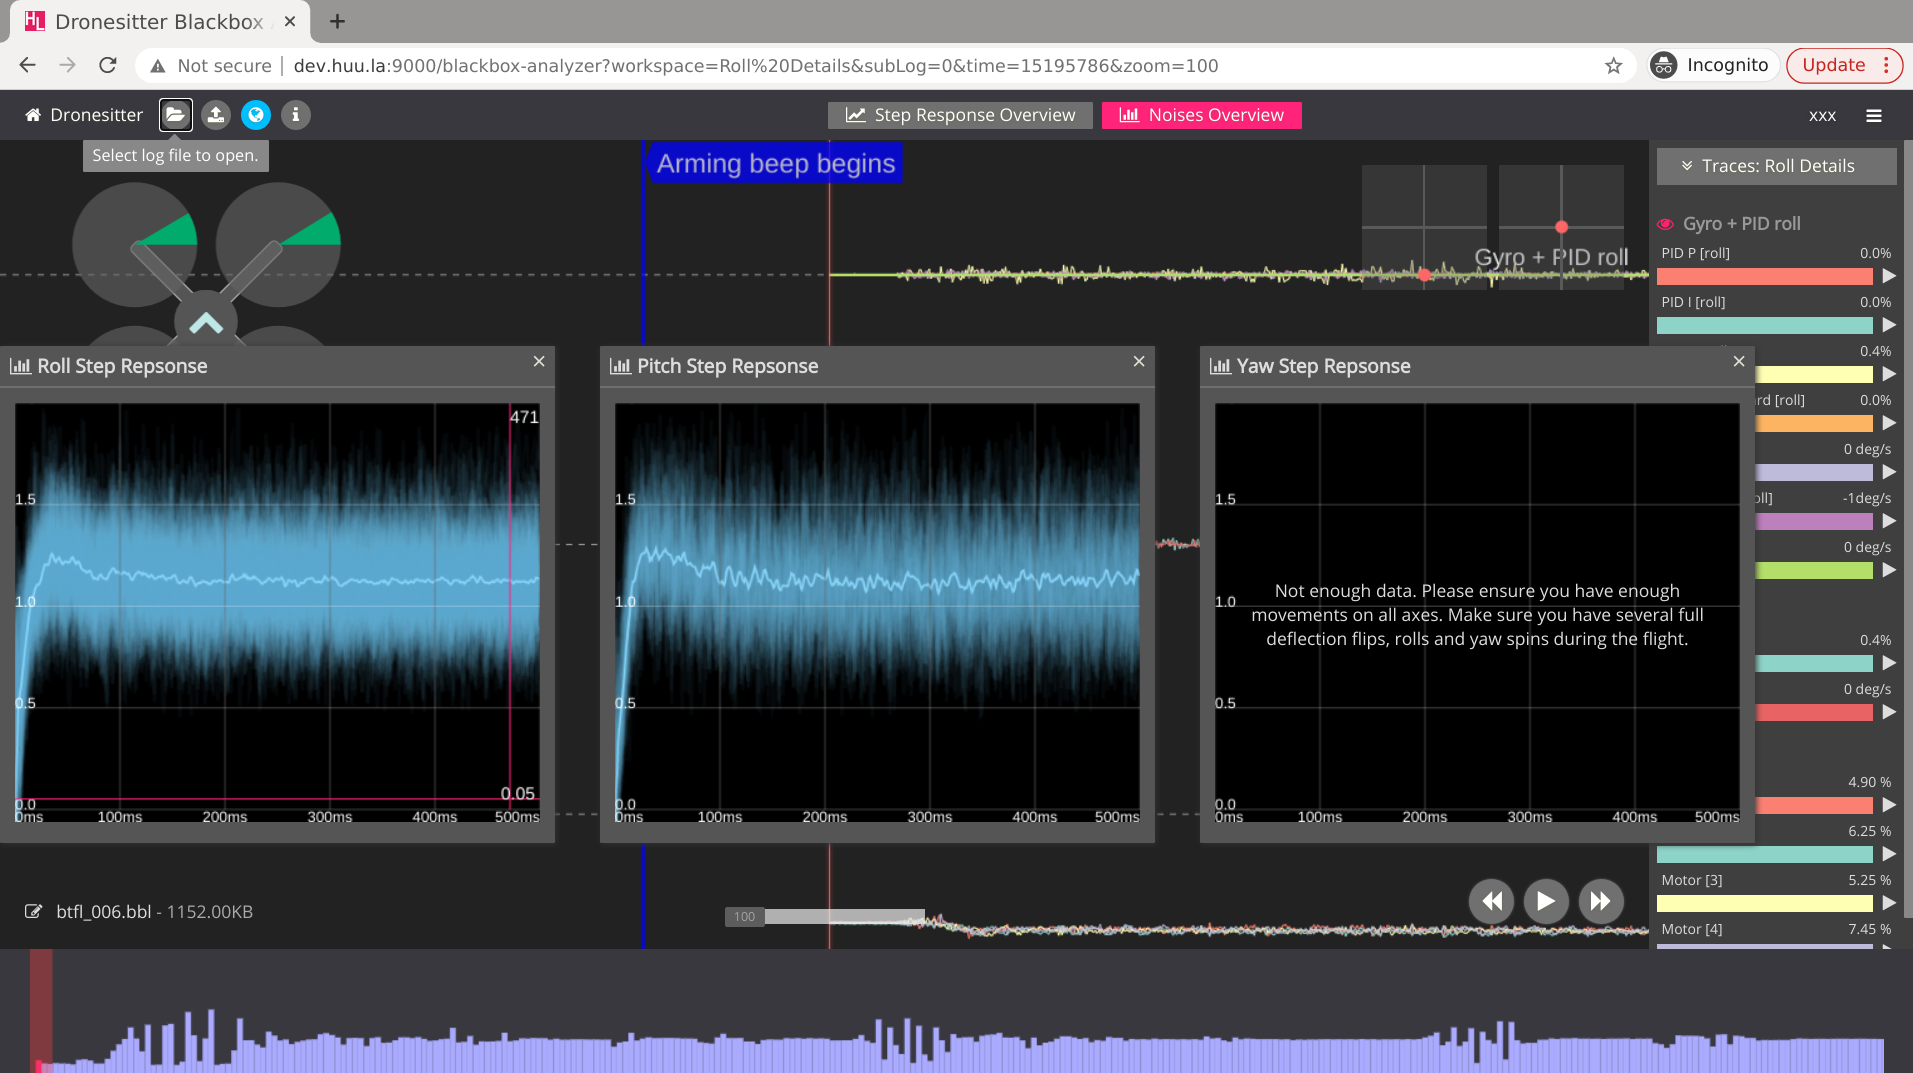
Lorsque le rapport entre P et D paraît équilibré, le tutoriel augmente P et D ensemble pour explorer la force globale de la régulation. Arrêtez et réduisez les valeurs dès le premier signe d’oscillation persistante, de moteurs chauds, d’amplification du bruit ou de vol instable.
Rétablissez le feedforward, D-MIN, TPA et toute autre fonctionnalité désactivée pour le test, puis enregistrez et vérifiez la configuration complète au lieu de supposer que le résultat isolé reste correct.
Cette transcription a été révisée pour faciliter la lecture. Les noms de paramètres et les valeurs d’exemple correspondent au firmware et à l’interface FPVSIM montrés dans la vidéo.
00:00–00:55
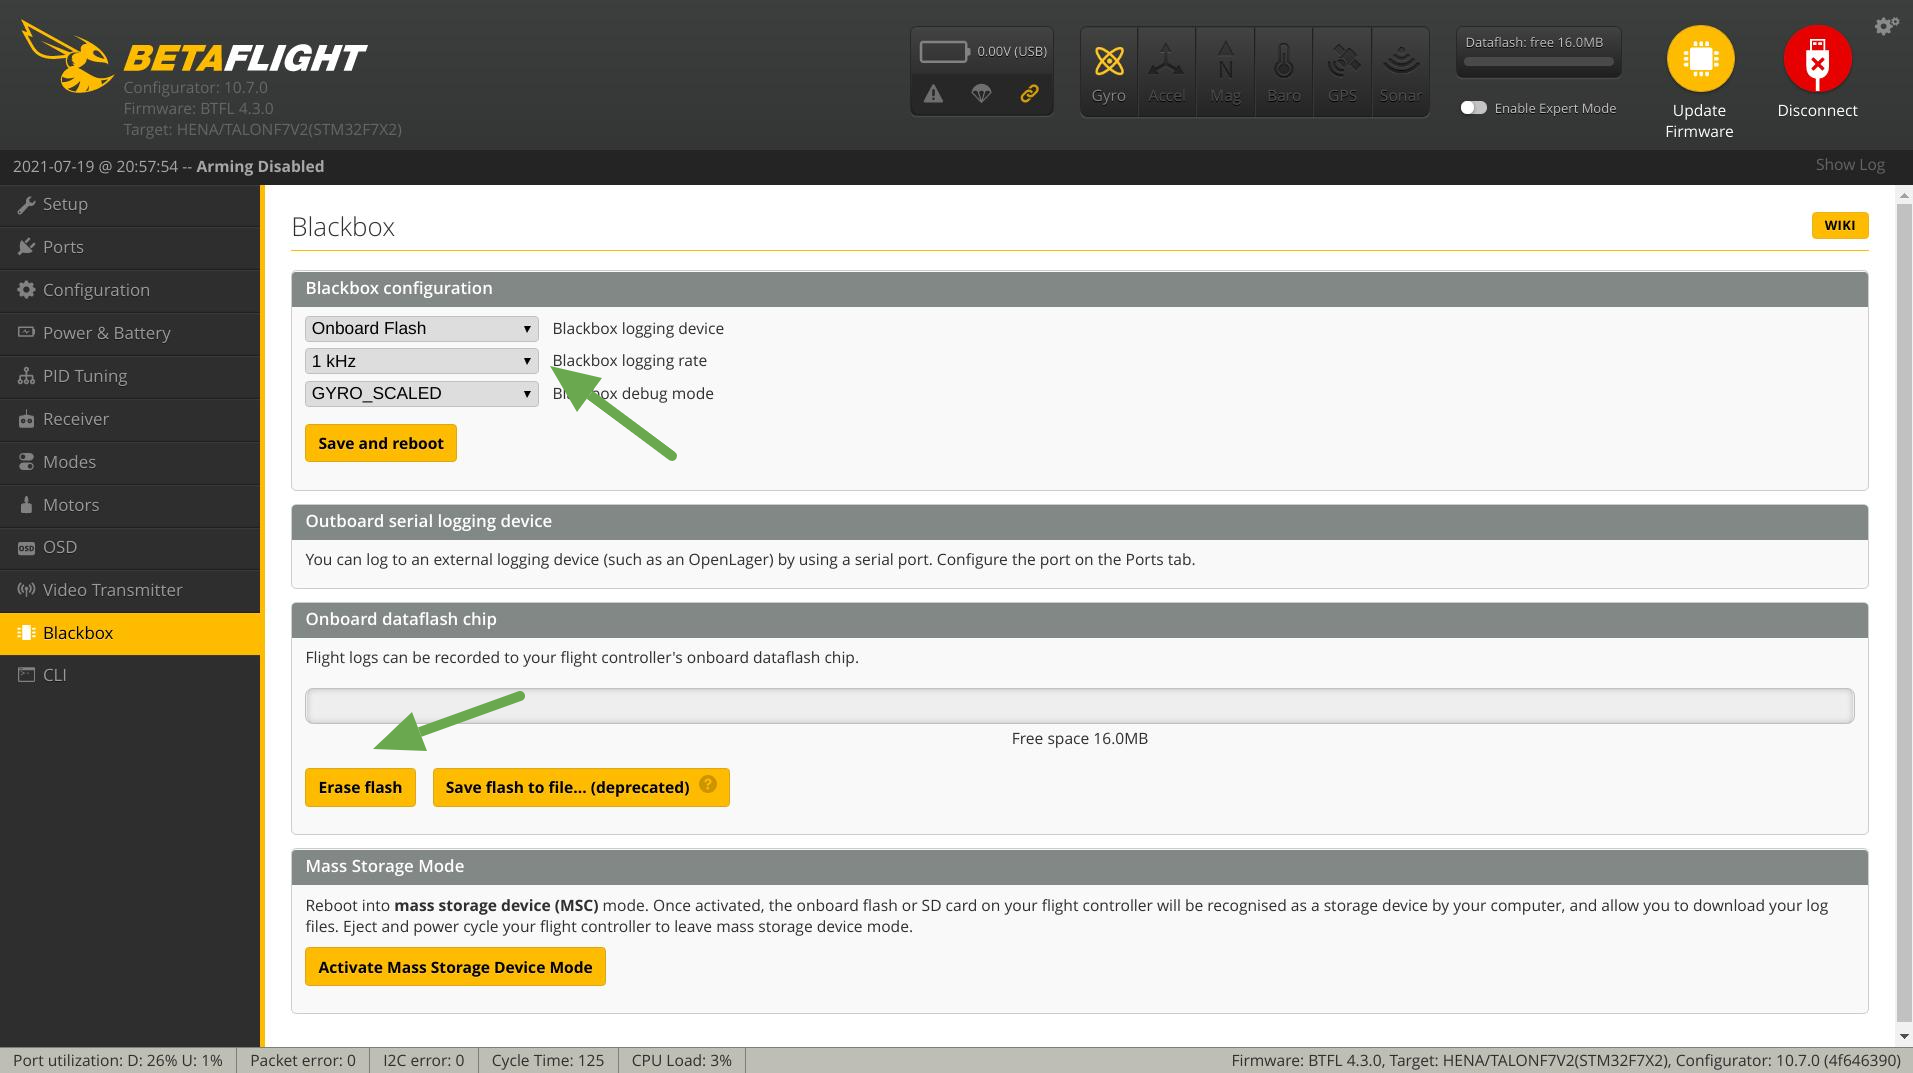
Ce tutoriel montre une méthode simple pour trouver un bon équilibre entre P et D avec FPVSIM Blackbox Analyzer. Réglez Blackbox à une fréquence d’enregistrement de 1 kHz pour fournir suffisamment d’échantillons au calcul de la réponse à un échelon.
00:56–02:02
Commencez par des valeurs prudentes de P et D. L’exemple utilise environ 35 à 45 pour un quadricoptère classique de cinq pouces, ou autour de 30 si le montage ne se comporte pas bien. Le nombre exact importe moins que le fait de partir d’une configuration stable.
02:03–03:18
Pour se concentrer sur la réponse de base de la régulation, la démonstration règle Feedforward et Absolute Control à zéro, désactive D-MIN, maintient I autour de 30 à 40 et règle TPA à 1.0. Ce sont des conditions de test temporaires pour la méthode présentée.
03:19–04:23
Volez pendant environ une minute en donnant une série de commandes rapides et distinctes aux manches tout en maintenant un vol stationnaire sûr. La méthode s’inspire du « basement tuning » de Brian White et vise à produire dans l’enregistrement des réponses à des échelons reconnaissables.
04:24–05:17
Connectez le contrôleur de vol en mode stockage, ouvrez FPVSIM Blackbox Analyzer, chargez l’enregistrement et choisissez « Step Response Overview ». La page propose des graphiques distincts pour le roulis, le tangage et le lacet.
05:18–06:31
Le temps en millisecondes figure sur l’axe horizontal ; la réponse mesurée est comparée verticalement à l’échelon demandé. Un P trop élevé par rapport à D tend à provoquer un dépassement et peut entraîner des oscillations. Un P trop faible produit une réponse plus lente et plus molle.
06:32–07:42
Ajustez P par petits pas, par exemple de cinq points, puis répétez le vol et l’analyse. Comparez la courbe plutôt que d’effectuer plusieurs modifications sans rapport à la fois.
07:43–08:40
Lorsque la courbe montre un équilibre raisonnable entre P et D, augmentez P et D ensemble uniquement tant que le montage reste propre et stable. L’apparition d’oscillations marque une limite : réduisez les valeurs pour vous en éloigner et vérifiez le résultat dans un autre enregistrement.
Non. Ce sont des exemples de départ pour le quadricoptère présenté et un ancien firmware. La rigidité du châssis, les moteurs, les hélices, le filtrage, le firmware et la charge embarquée influencent tous les réglages utilisables sans risque.
La réponse mesurée dépasse le niveau commandé avant de se stabiliser. Des variations répétées au-dessus et au-dessous de la cible correspondent à des oscillations.
La méthode présentée retire temporairement les fonctionnalités susceptibles de masquer la relation fondamentale entre P et D dans la régulation. Rétablissez et vérifiez la configuration complète une fois cette relation établie.
Pas nécessairement. Le roulis, le tangage et le lacet peuvent avoir des inerties, des mécaniques et des courbes de réponse différentes : examinez donc chaque axe séparément.
Arrêtez dès qu’apparaissent des oscillations persistantes, un bruit inattendu, des moteurs chauds ou un comportement instable. Revenez à un réglage prudent et confirmez-le par un autre vol sûr et son enregistrement.
Pour aller plus loin
Comparez et configurez les systèmes de rates Actual, Quick et KISS disponibles dans FPVSIM.
Testez la liaison d’une radiocommande Jumper T15, interprétez les résultats de qualité du signal et repérez les problèmes de configuration avant de voler.
Conservez un historique consultable des modifications de configuration de Betaflight et d’INAV pour tout votre parc de drones FPV.


