
在 FPVSIM 中使用实际、快速和 KISS 速率
比较并配置 FPVSIM 中的 Actual、Quick 和 KISS Rates(角速度响应)模型。
阅读阶跃响应图并用它来找到 FPV 四轴的 P 增益和 D 增益之间的实际平衡。
本指南使用 FPVSIM Blackbox 分析器的阶跃响应视图来找到实用的 P-to-D 平衡。目标是使横滚、俯仰和偏航迅速跟随命令的运动,而不会出现过度的超调或振荡。
点击任意截图即可查看原始尺寸。这些示例展示了原指南使用的旧版 Betaflight 和 Dronesitter 界面;Dronesitter 是 FPVSIM 以前使用的品牌名称。
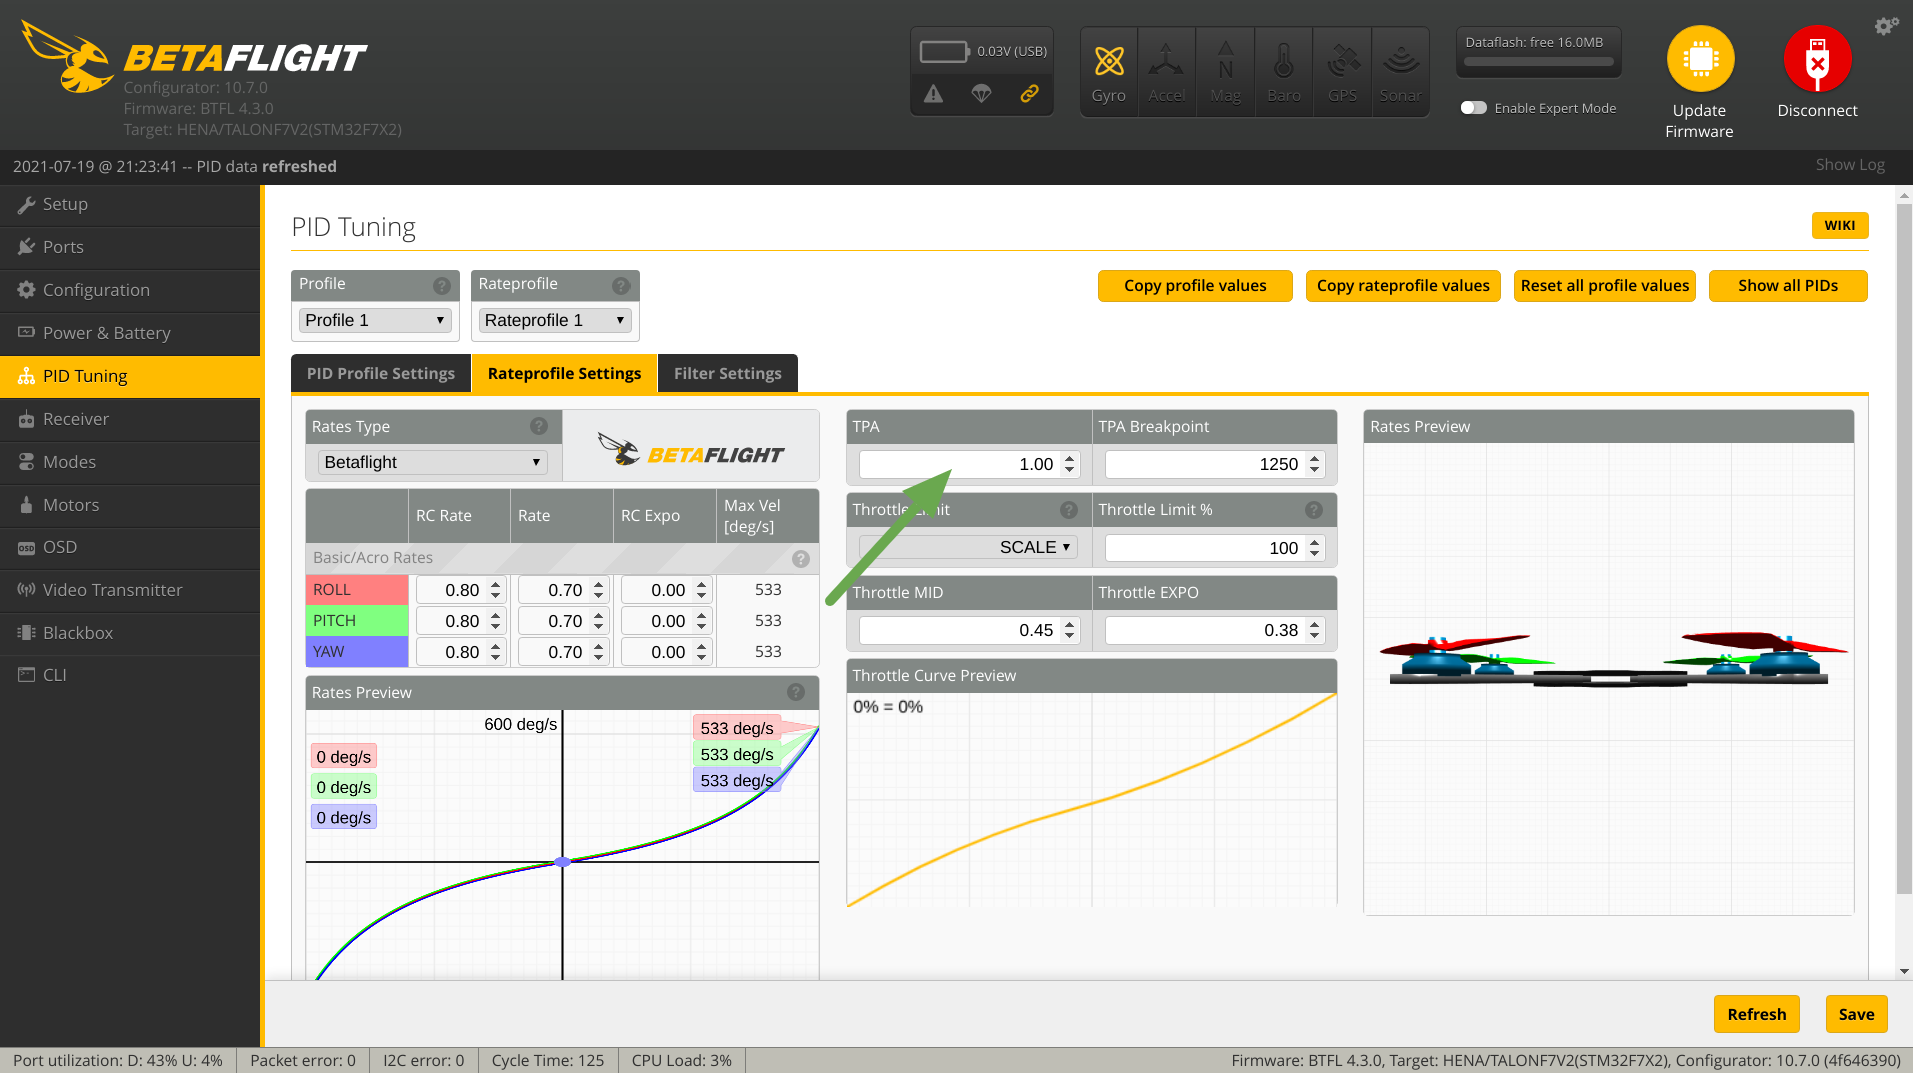
在视频的 Betaflight 设置中,前馈和绝对控制设置为零,D-MIN 禁用,I 保持在 30 到 40 左右,TPA 设置为 1.0。当前固件可能会公开不同的控件,因此请在更改之前验证每个设置。
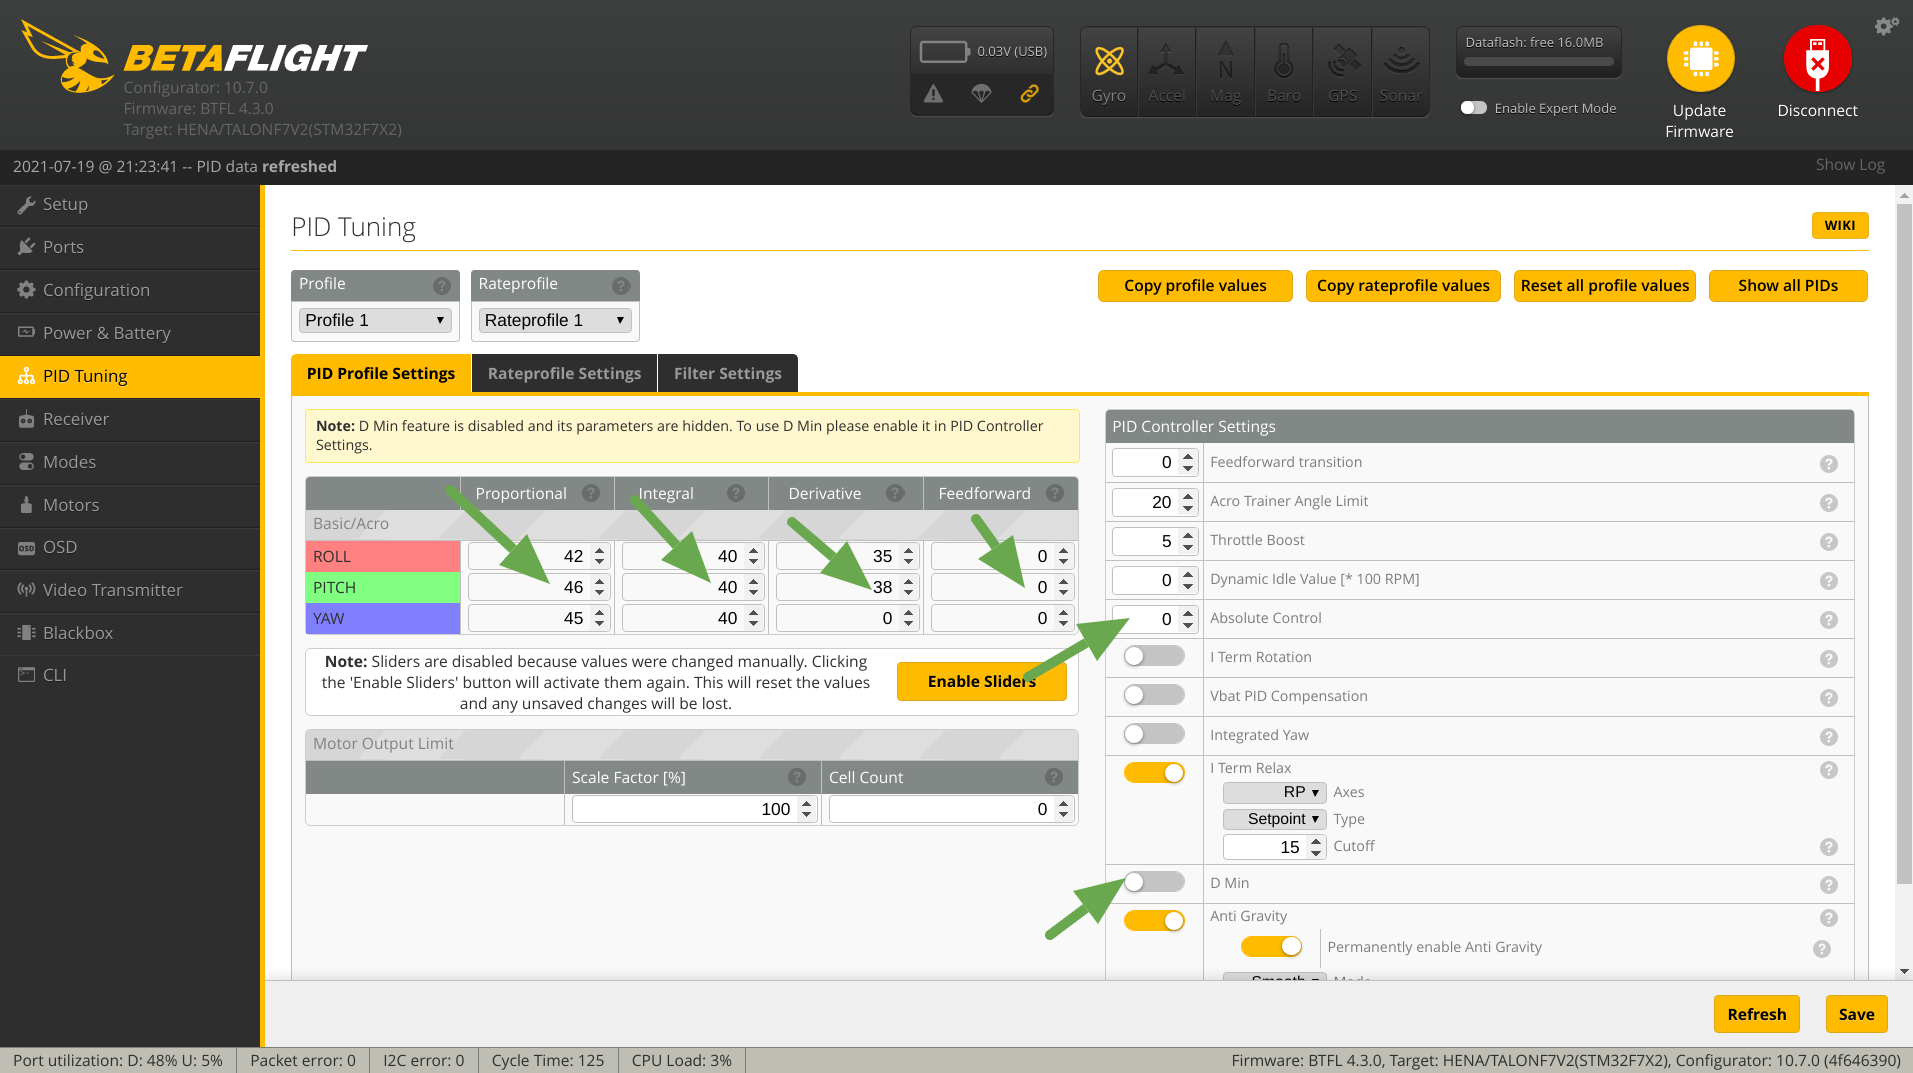
本教程在典型的五英寸四轴上开始将 P 和 D 设为 35 到 45 左右,对于更粗糙的构建,将 P 和 D 设为接近 30。将这些视为历史例子,而不是普世价值。
使用演示的地下室式输入序列:稳定悬停并进行几次快速滚动或摇杆运动,为分析仪提供不同的命令步骤。大约一分钟的飞行可以提供足够清晰的例子。
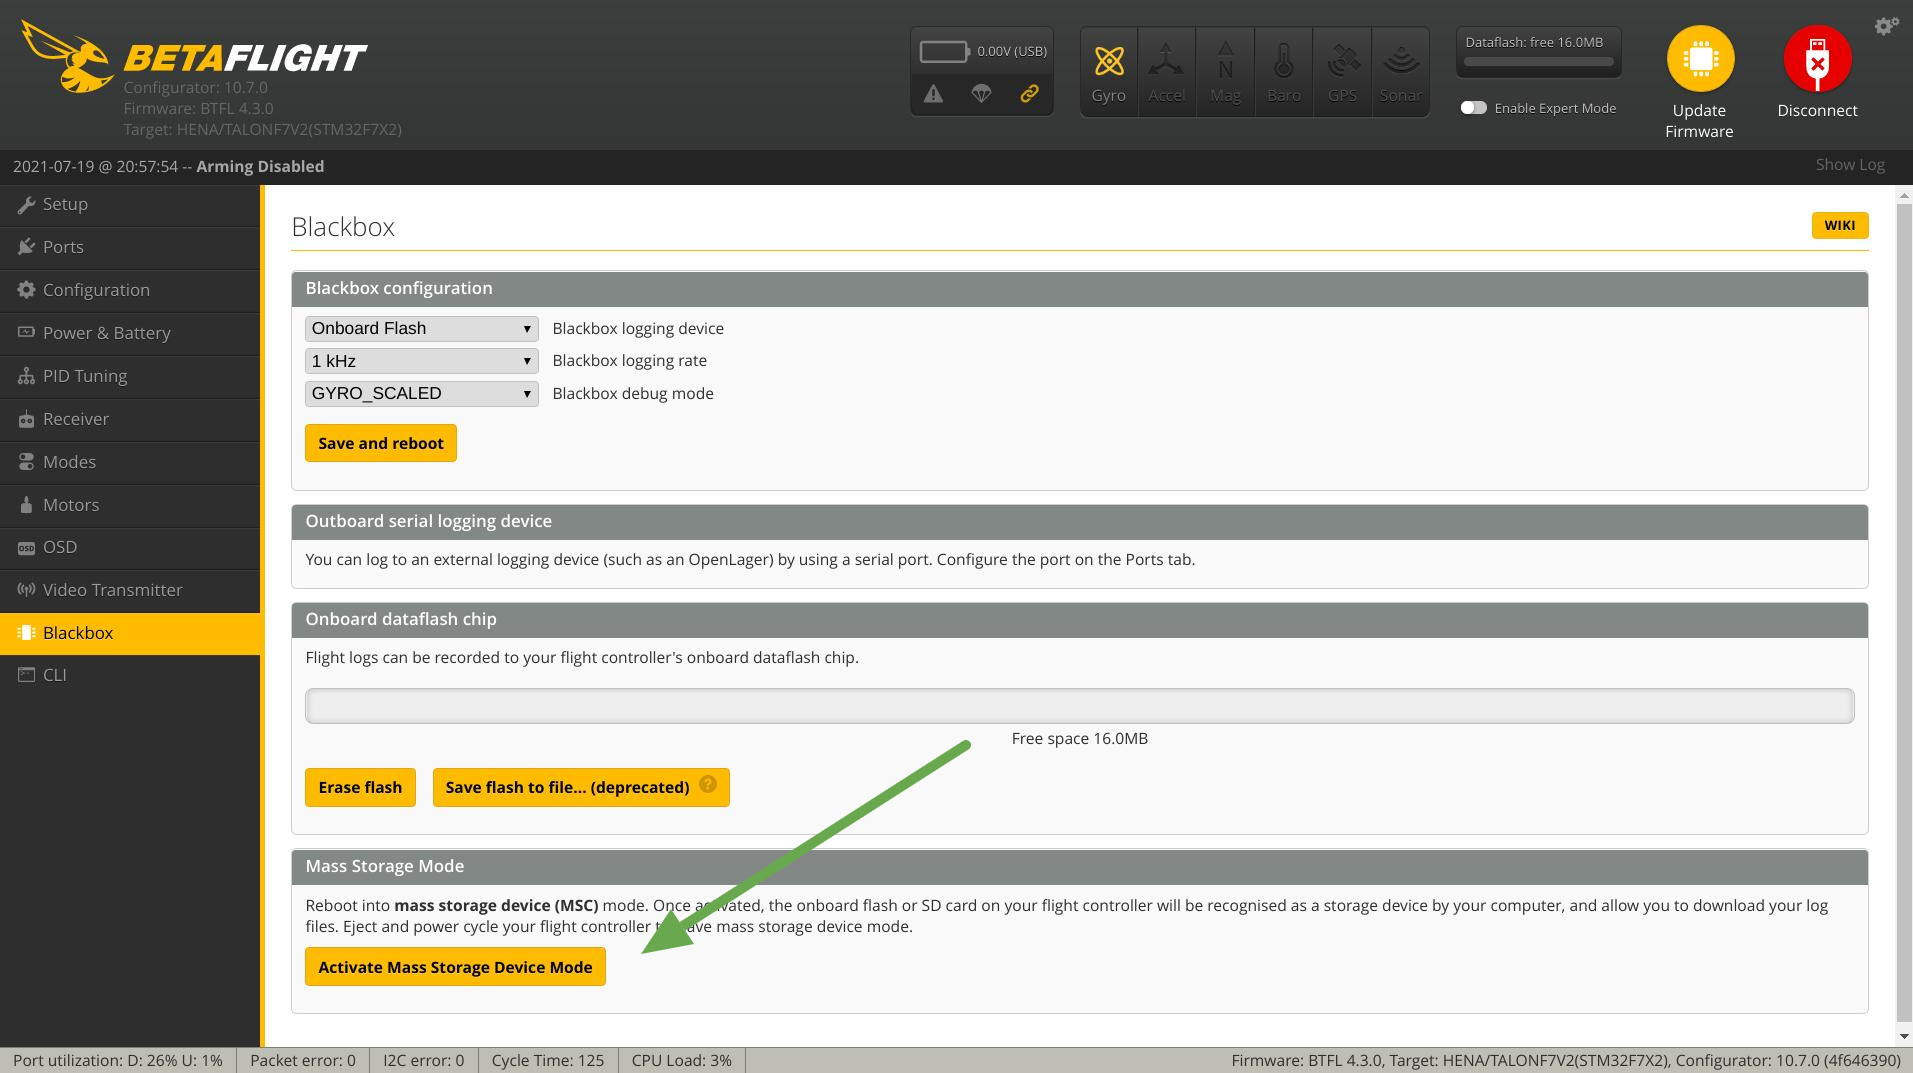
飞行结束后,在拆下螺旋桨的情况下重新连接飞控。在Betaflight的Blackbox选项卡中,使用Activate Mass Storage Device Mode或控制器支持的日志下载选项,将日志保存到您的计算机。
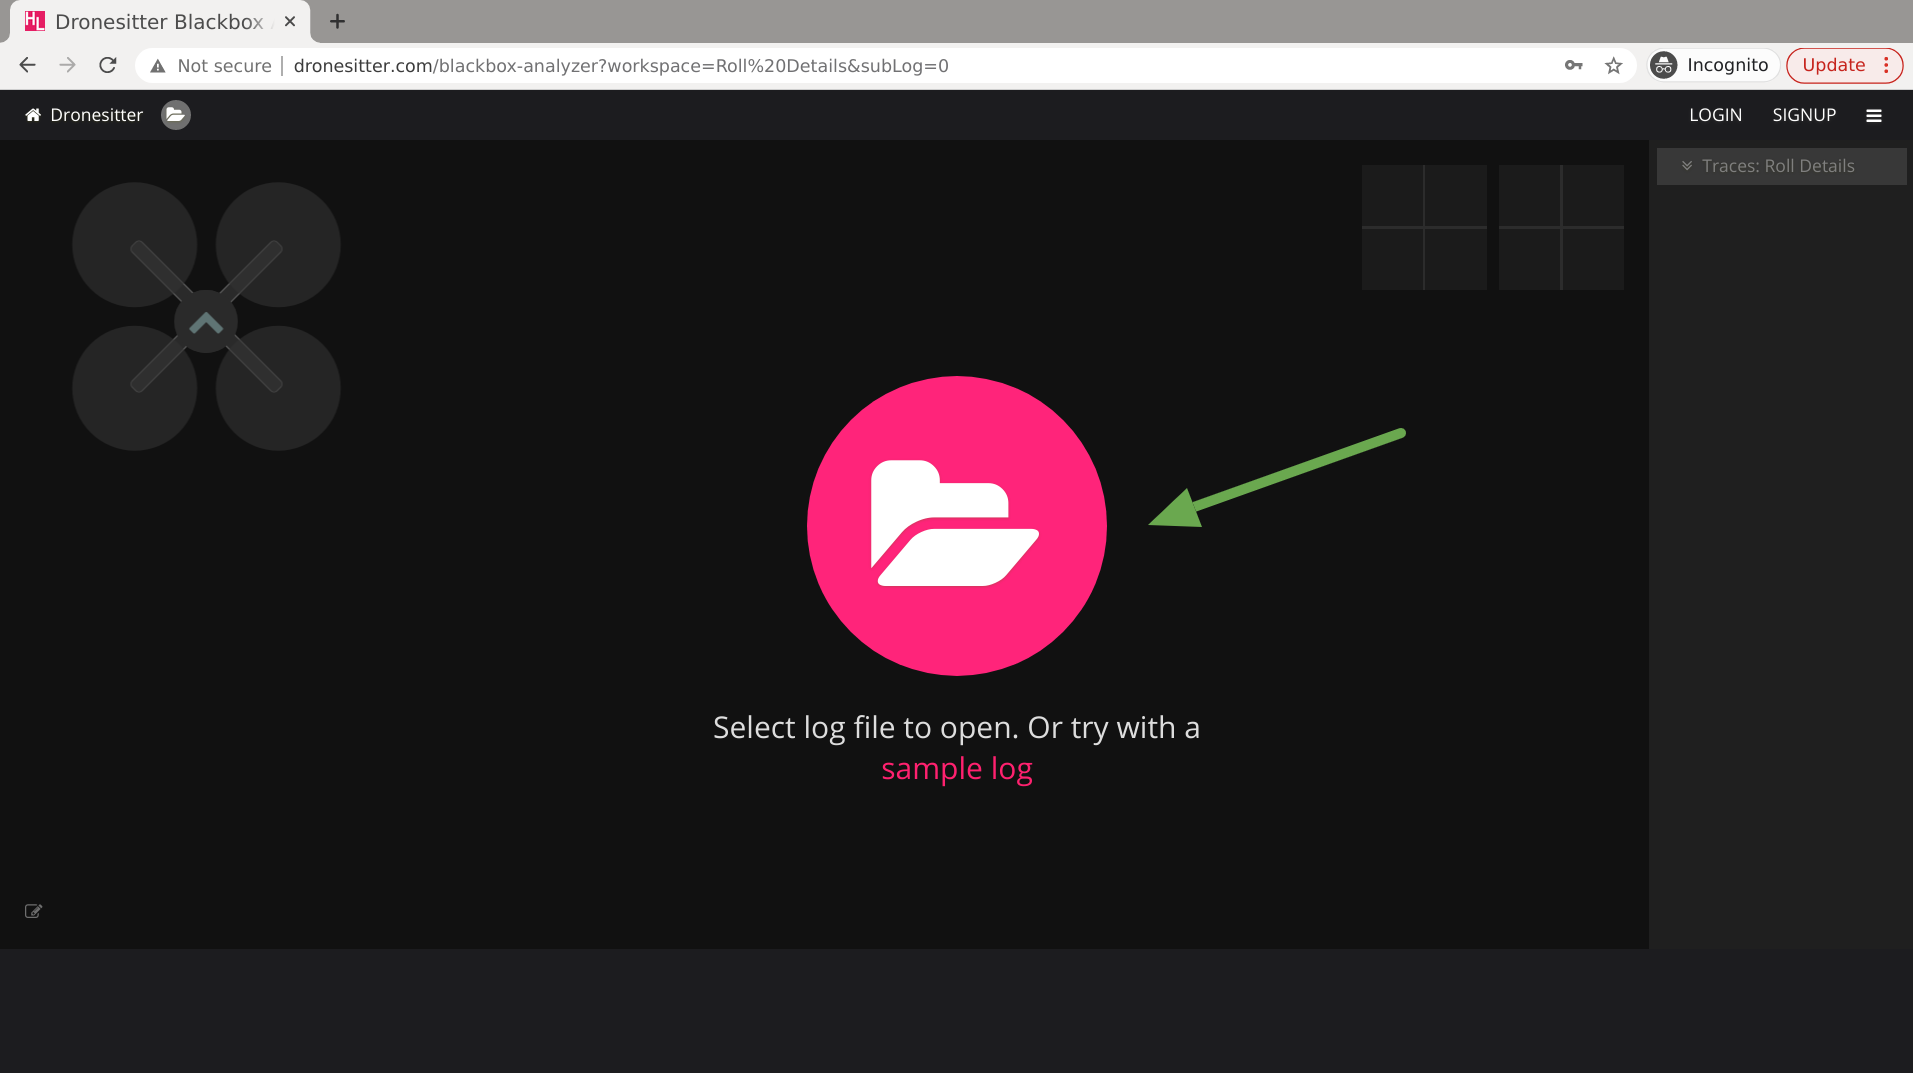
打开 FPVSIM Blackbox Analyzer,点击文件夹按钮并选择已保存的飞行日志。
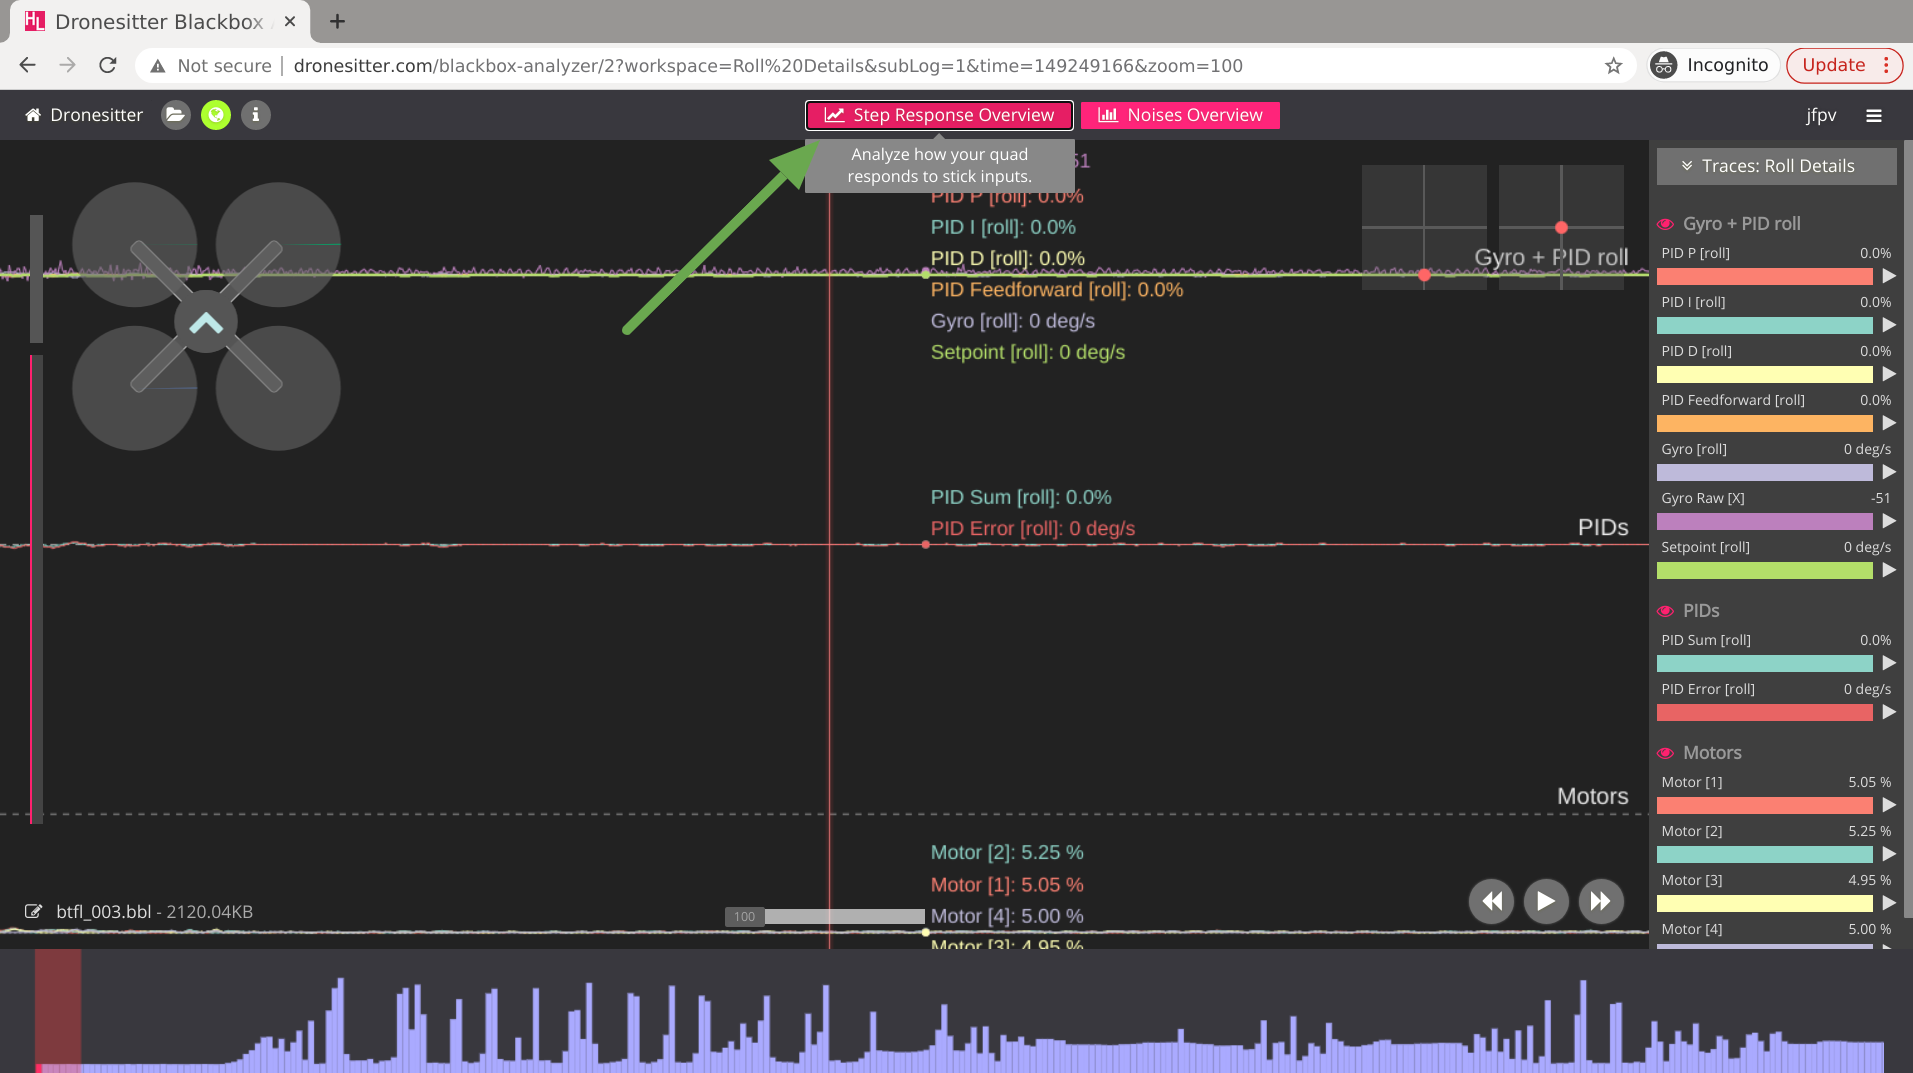
日志加载后,选择顶部工具栏中的 Step Response Overview。分别检查横滚、俯仰和偏航。
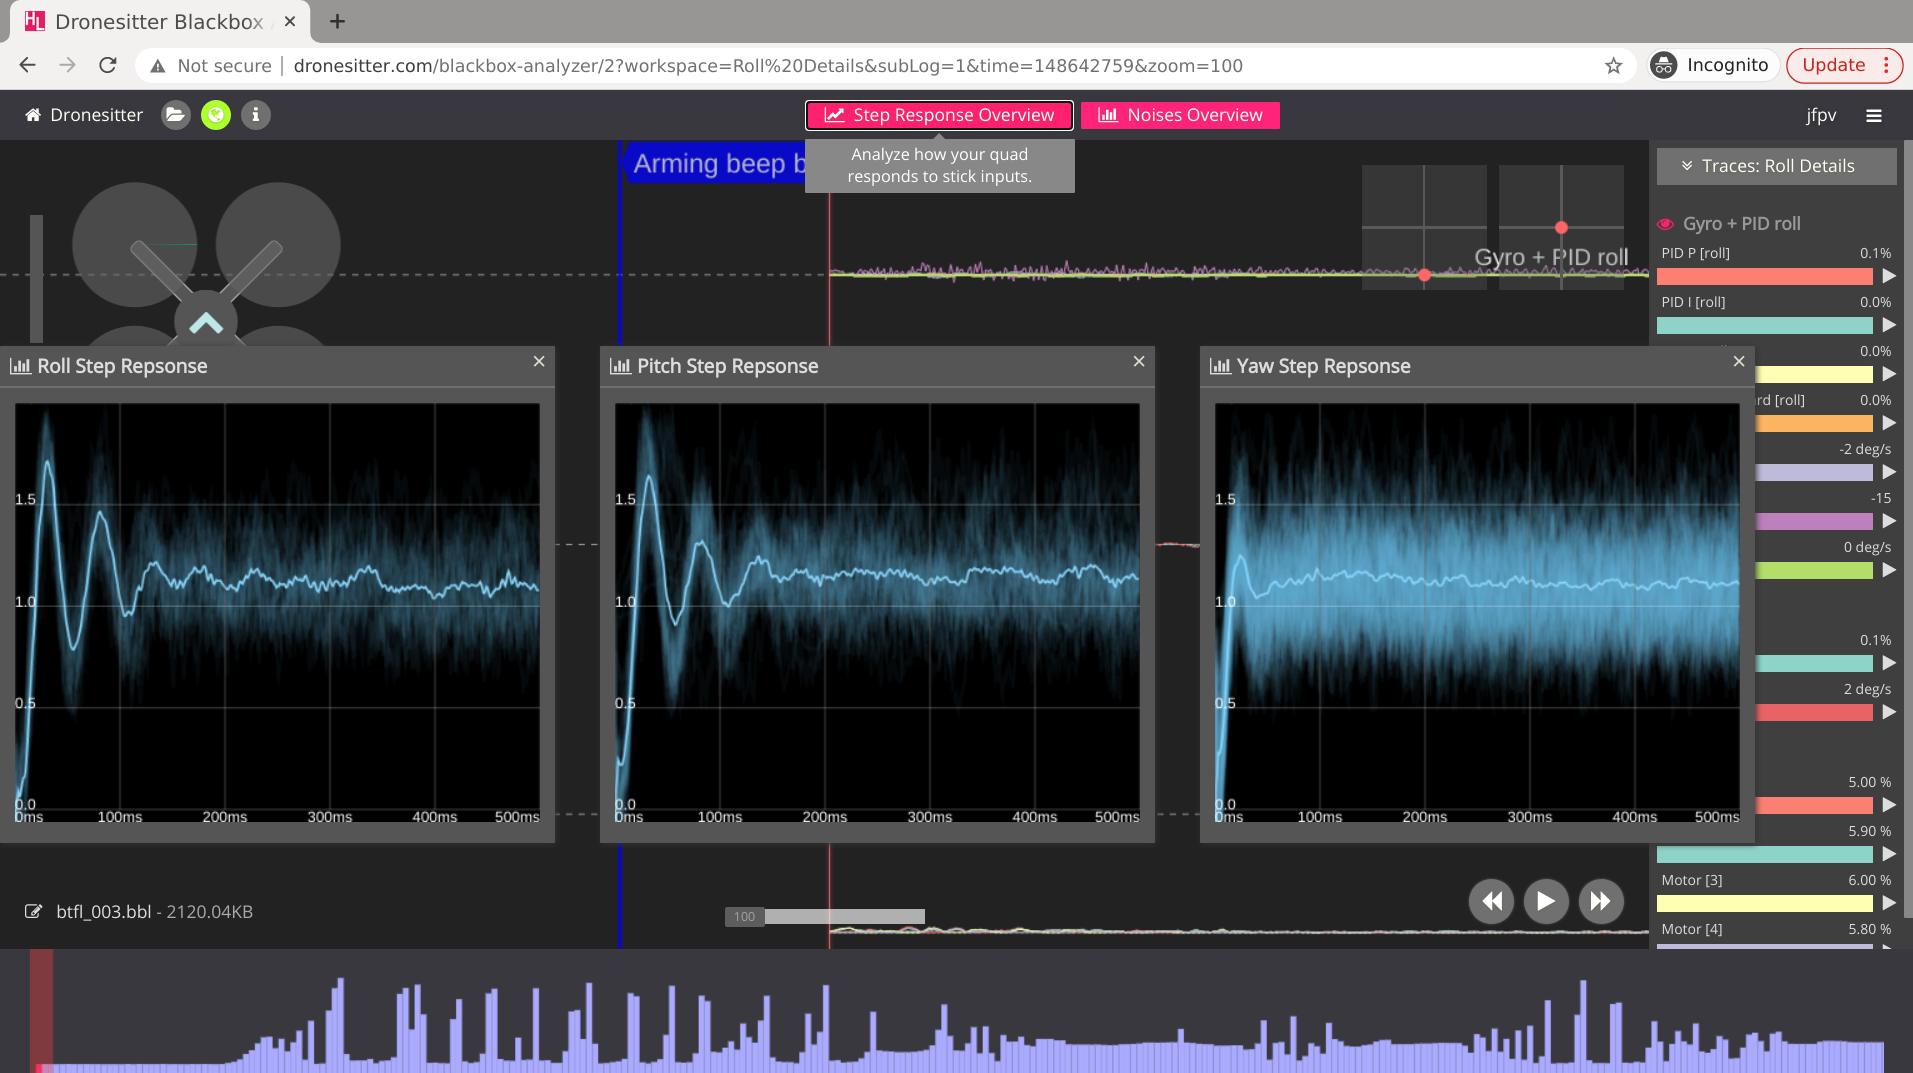
横轴是以毫秒为单位的响应时间。垂直轴将命令的步骤与四轴测得的响应进行比较。超过目标的大峰值表示超调;重复响铃表明有振荡;缓慢上升表明反应迟缓。
如果响应太慢,请将 P 稍微提高,如所示的五点变化。如果超调或振铃,请减小 P 或重新审视与 D 的关系。一次更改一个轴或一组参数。
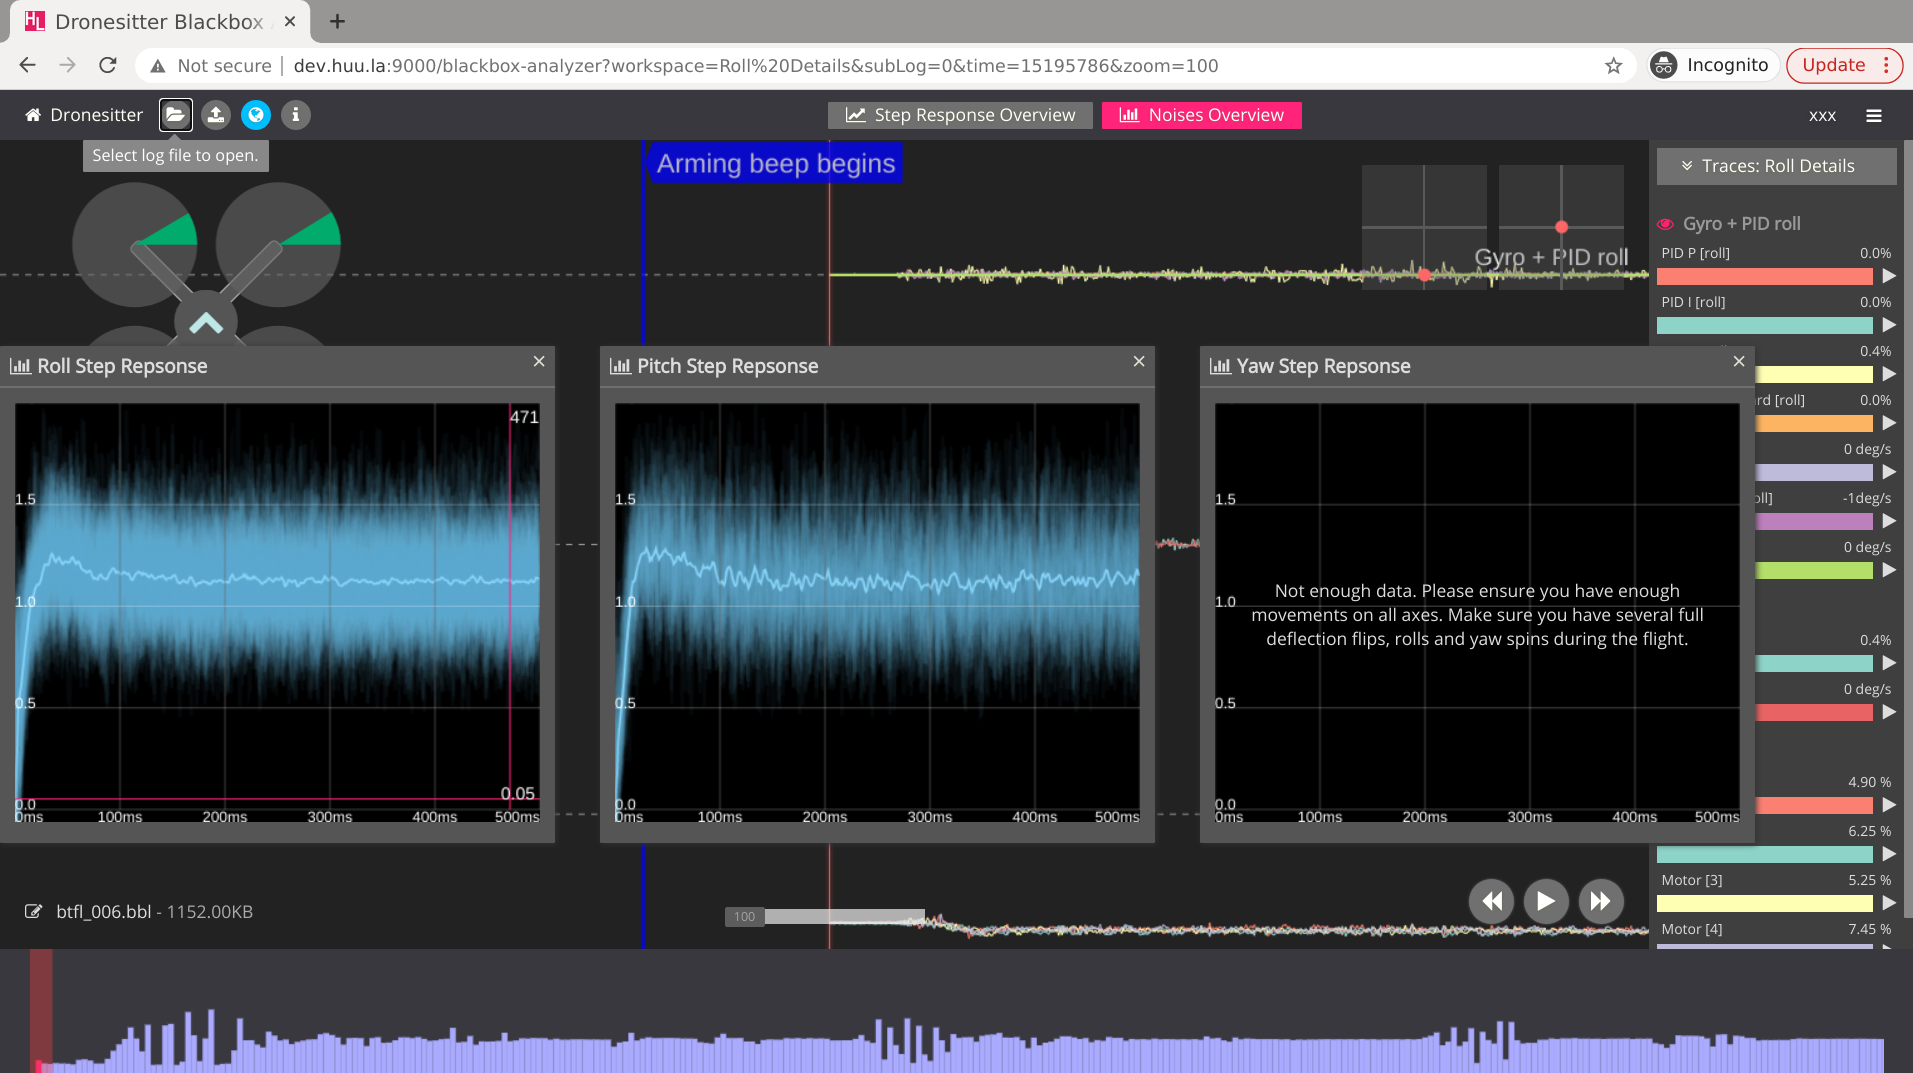
当P与D的比例看起来平衡后,教程将P和D一起提升,以探索整体实力。一旦出现持续振荡、电机过热、噪音放大或飞行不稳定的迹象,就停止并返回。
恢复您为测试禁用的任何前馈、D-MIN、TPA 或其他功能,然后记录并验证完整的配置,而不是假设隔离的结果仍然正确。
为了可读性,此文字记录已被清理。参数名称和示例值反映了视频中显示的固件和 FPVSIM 接口。
00:00–00:55
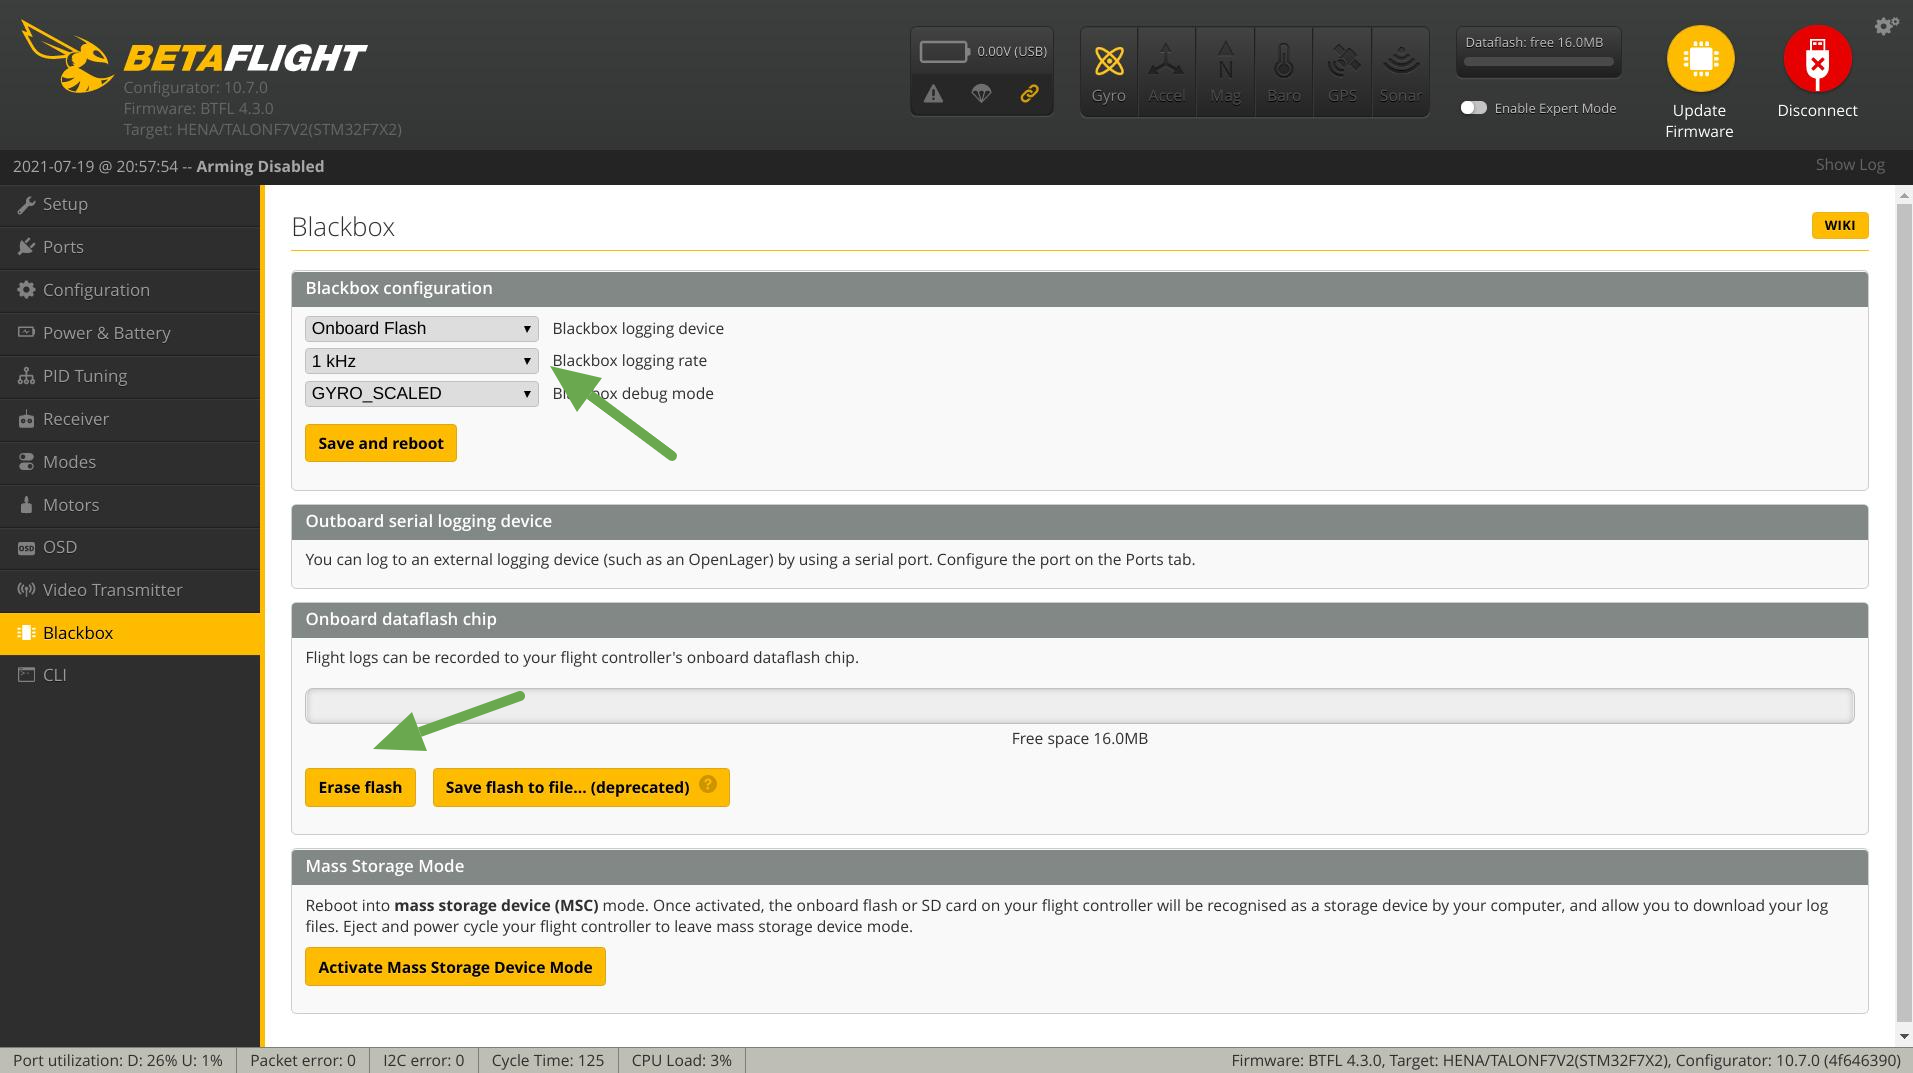
本教程演示了一种使用 FPVSIM Blackbox 分析器找到良好 P-D 平衡的简单方法。将 Blackbox 配置为 1 kHz 记录速率,以便阶跃响应计算有足够的样本。
00:56–02:02
先采用保守的 P 和 D 值。示例中,普通五寸四轴飞行器使用约 35 至 45;机体表现不佳时则使用约 30。比起具体数值,更重要的是从稳定的基准状态开始。
02:03–03:18
为了重点关注基本反馈响应,演示将前馈和绝对控制设置为零,关闭 D-MIN,将 I 保持在 30 到 40 左右,并将 TPA 设置为 1.0。这些是所示工作流程的临时测试条件。
03:19–04:23
使用一系列快速、独特的操纵杆输入飞行约一分钟,同时保持安全悬停。该方法基于 Brian White 的基础调整方法,旨在在日志中生成可识别的响应步骤。
04:24–05:17
以存储模式连接飞控,打开FPVSIM Blackbox Analyzer,加载日志,选择阶跃响应概览。该页面提供了滚动、俯仰和偏航的单独绘图。
05:18–06:31
水平轴显示时间(以毫秒为单位),垂直轴显示测量的响应与请求的步骤。 P 相对于 D 过多往往会出现过冲并可能出现响铃。太少会产生更慢、更柔和的响应。
06:32–07:42
小步调整P,例如五个点,然后重复飞行和分析。比较曲线而不是一次进行几个不相关的更改。
07:43–08:40
一旦形状显示出合理的 P 到 D 平衡,仅在构建保持干净和稳定的情况下一起增加 P 和 D。振荡的开始标志着一个边界;离开它并在另一个日志中确认结果。
不适用。这些只是针对演示机体及旧版固件的起始示例。机架刚性、电机、桨叶、滤波设置、固件和载荷都会影响可安全使用的调参结果。
测量的响应在稳定之前上升到超出命令水平。目标上方和下方的重复移动是振铃或振荡。
演示的工作流程暂时删除了可能模糊基本 P 和 D 反馈关系的功能。建立关系后恢复并验证完整配置。
不一定。横滚、俯仰和偏航可能具有不同的惯性、力学和响应曲线,因此请单独检查每个轴。
出现任何持续振荡、意外噪音、电机过热或不稳定行为时停止。回到保守的设置并通过另一次安全飞行和日志确认。
继续学习
比较并配置 FPVSIM 中的 Actual、Quick 和 KISS Rates(角速度响应)模型。
在飞行前测试 Jumper T15 无线电链路、解释信号质量结果并发现设置问题。
保留 FPV 机队中 Betaflight 和 INAV 配置更改的可搜索历史记录。


