
Использовать фактическую, быструю скорость и скорость KISS в FPVSIM
Сравните и настройте системы ставок «Фактическая», «Быстрая» и «KISS», доступные в FPVSIM.
Прочтите график переходной характеристики и используйте его, чтобы найти практический баланс между усилением P и D для вашего квадрокоптера FPV.
В этом руководстве используется представление переходной характеристики FPVSIM Blackbox Analyser для поиска практического баланса между P-to-D. Цель состоит в том, чтобы крен, тангаж и рыскание следовали за заданным движением быстро, без чрезмерных отклонений или колебаний.
Выберите любой скриншот, чтобы просмотреть его в полном размере. В этих примерах показаны старые интерфейсы Betaflight и Dronesitter, использованные в исходном руководстве; Dronesitter — это бывший бренд FPVSIM.
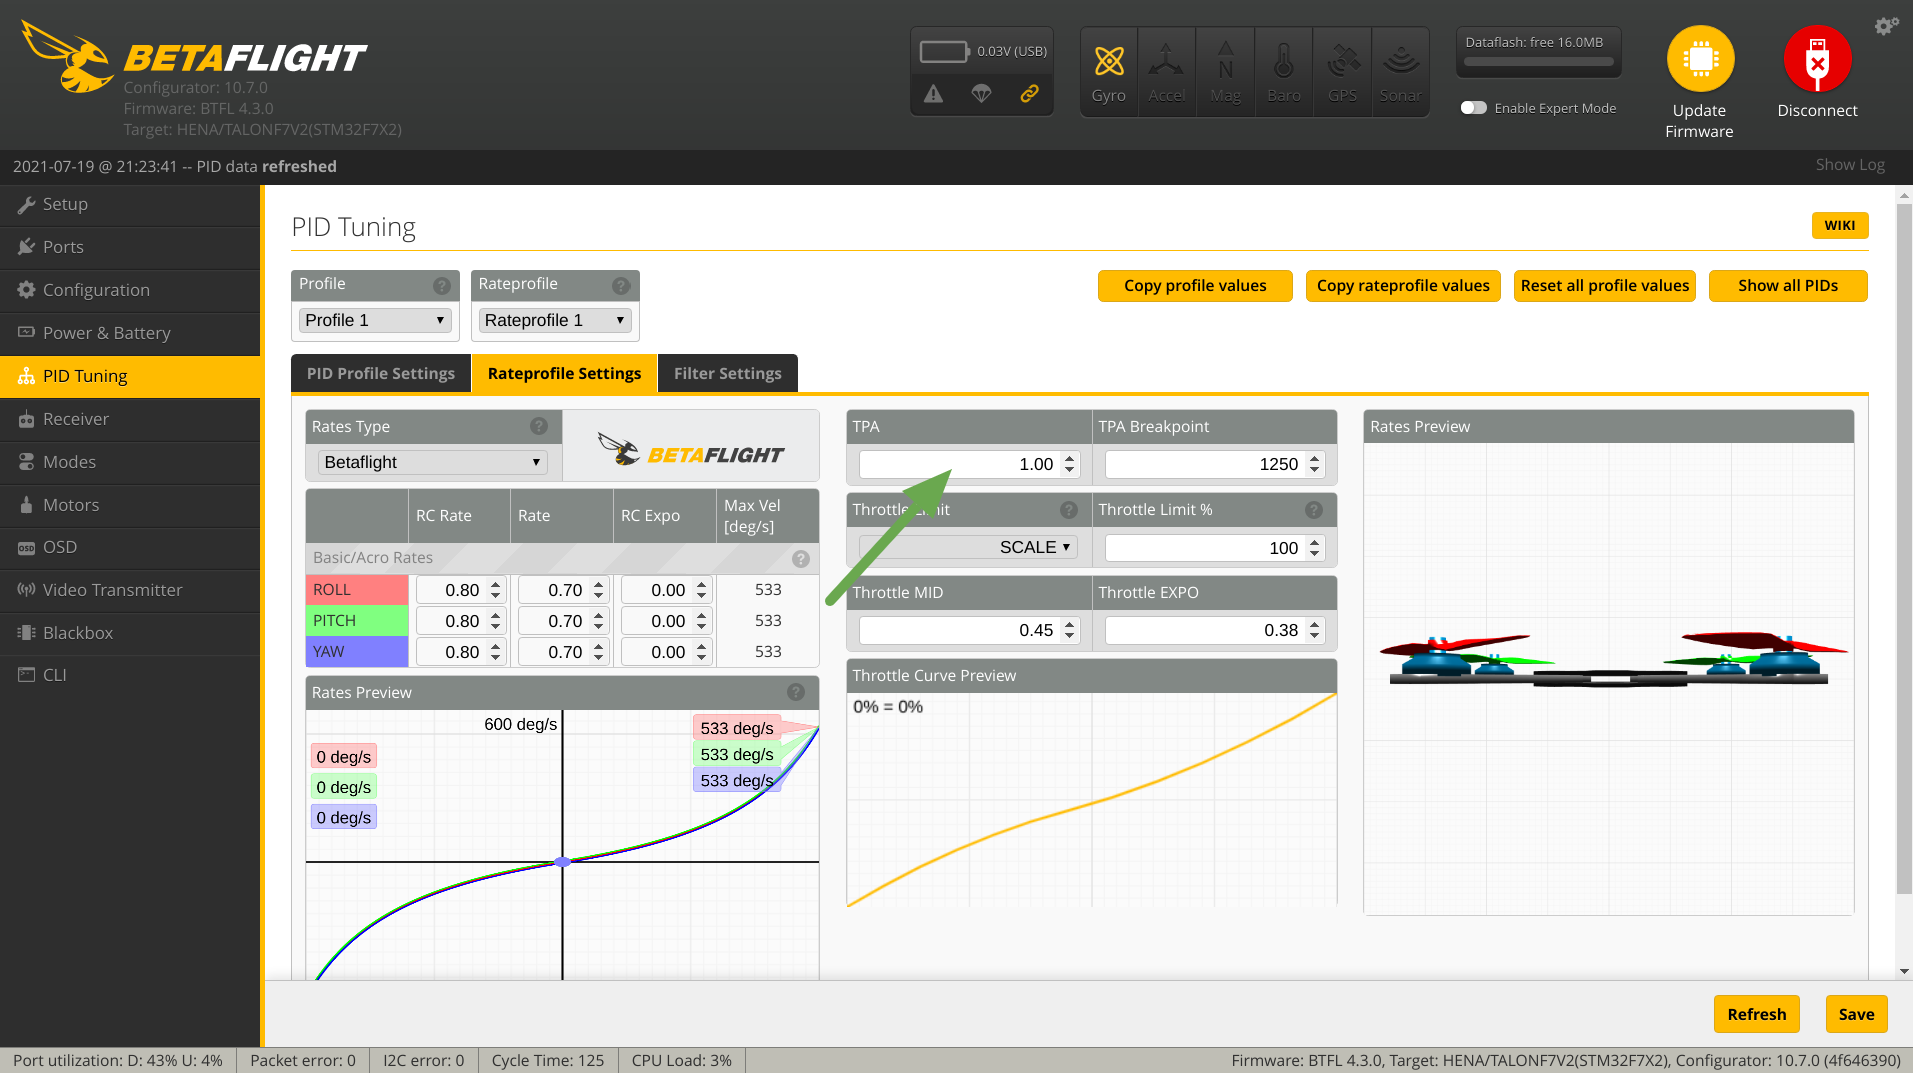
В настройках Betaflight видео Feedforward и Absolute Control установлены на ноль, D-MIN отключен, I поддерживается в диапазоне от 30 до 40, а TPA установлено на 1,0. Текущая прошивка может предоставлять другие элементы управления, поэтому проверяйте каждую настройку перед ее изменением.
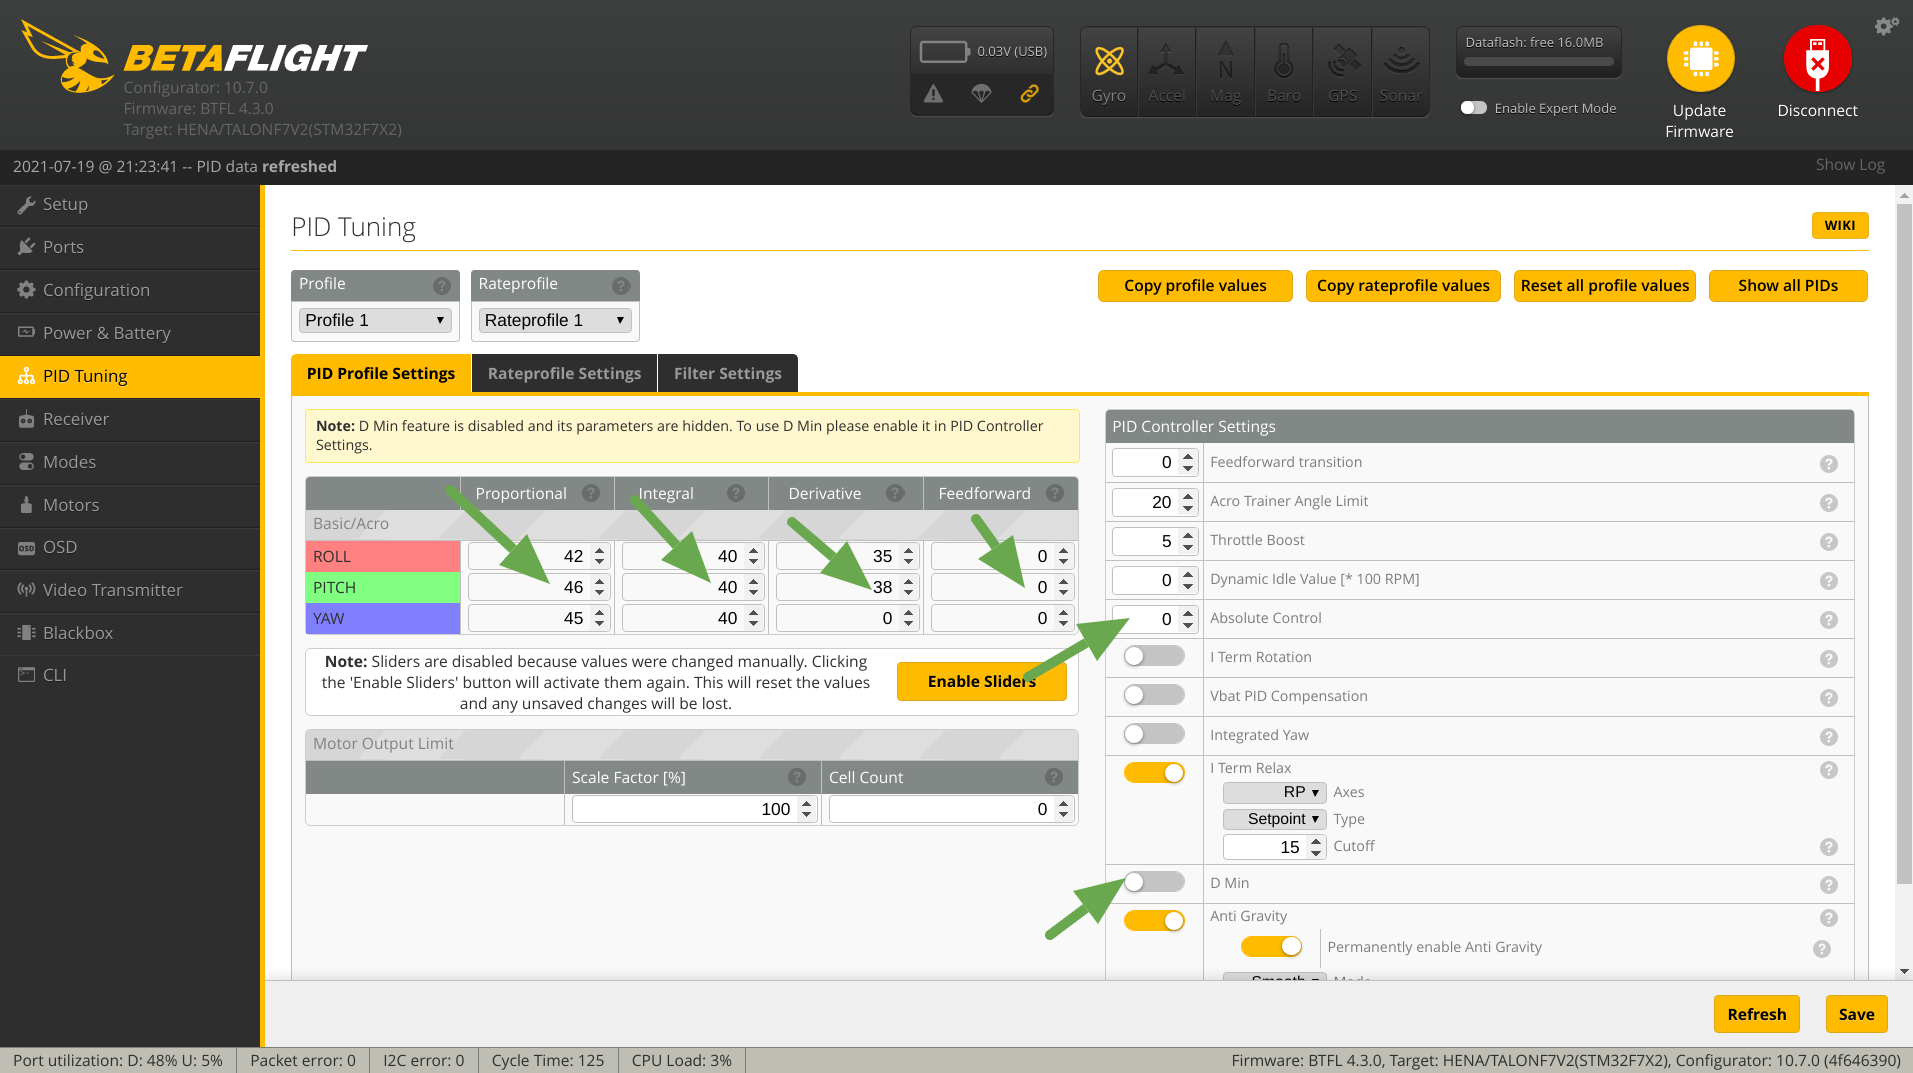
Учебное пособие начинается с P и D примерно с 35 до 45 для типичного пятидюймового квадроцикла или ближе к 30 для более грубой сборки. Относитесь к ним как к историческим примерам, а не как к универсальным ценностям.
Используйте продемонстрированную последовательность ввода в стиле подвала: устойчиво наведите курсор и сделайте несколько быстрых движений ручкой или перекатом, которые дадут анализатору четкие команды. Полет продолжительностью примерно в одну минуту может дать достаточно ярких примеров.
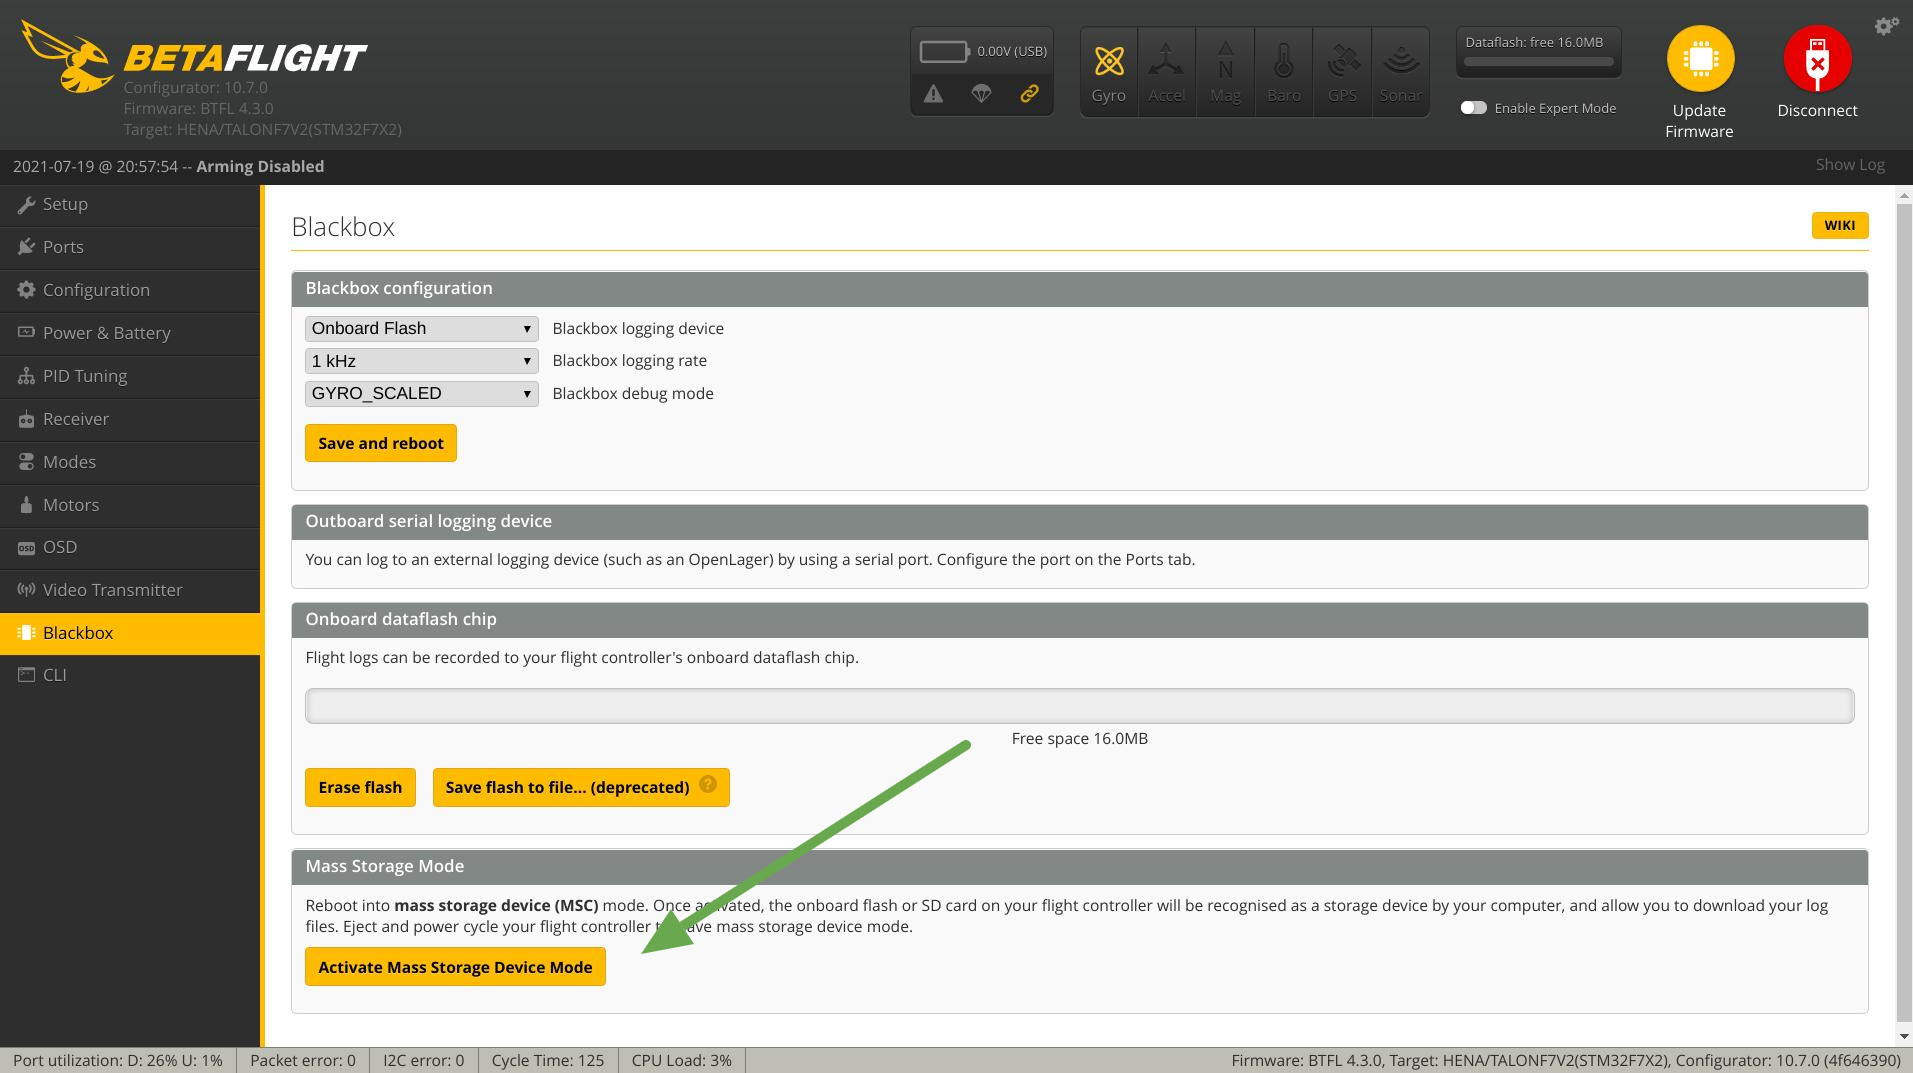
После полета повторно подключите контроллер полета со снятыми пропеллерами. На вкладке Blackbox в Betaflight используйте Activate Mass Storage Device Mode или опцию загрузки журнала, поддерживаемую вашим контроллером, чтобы сохранить журнал на свой компьютер.
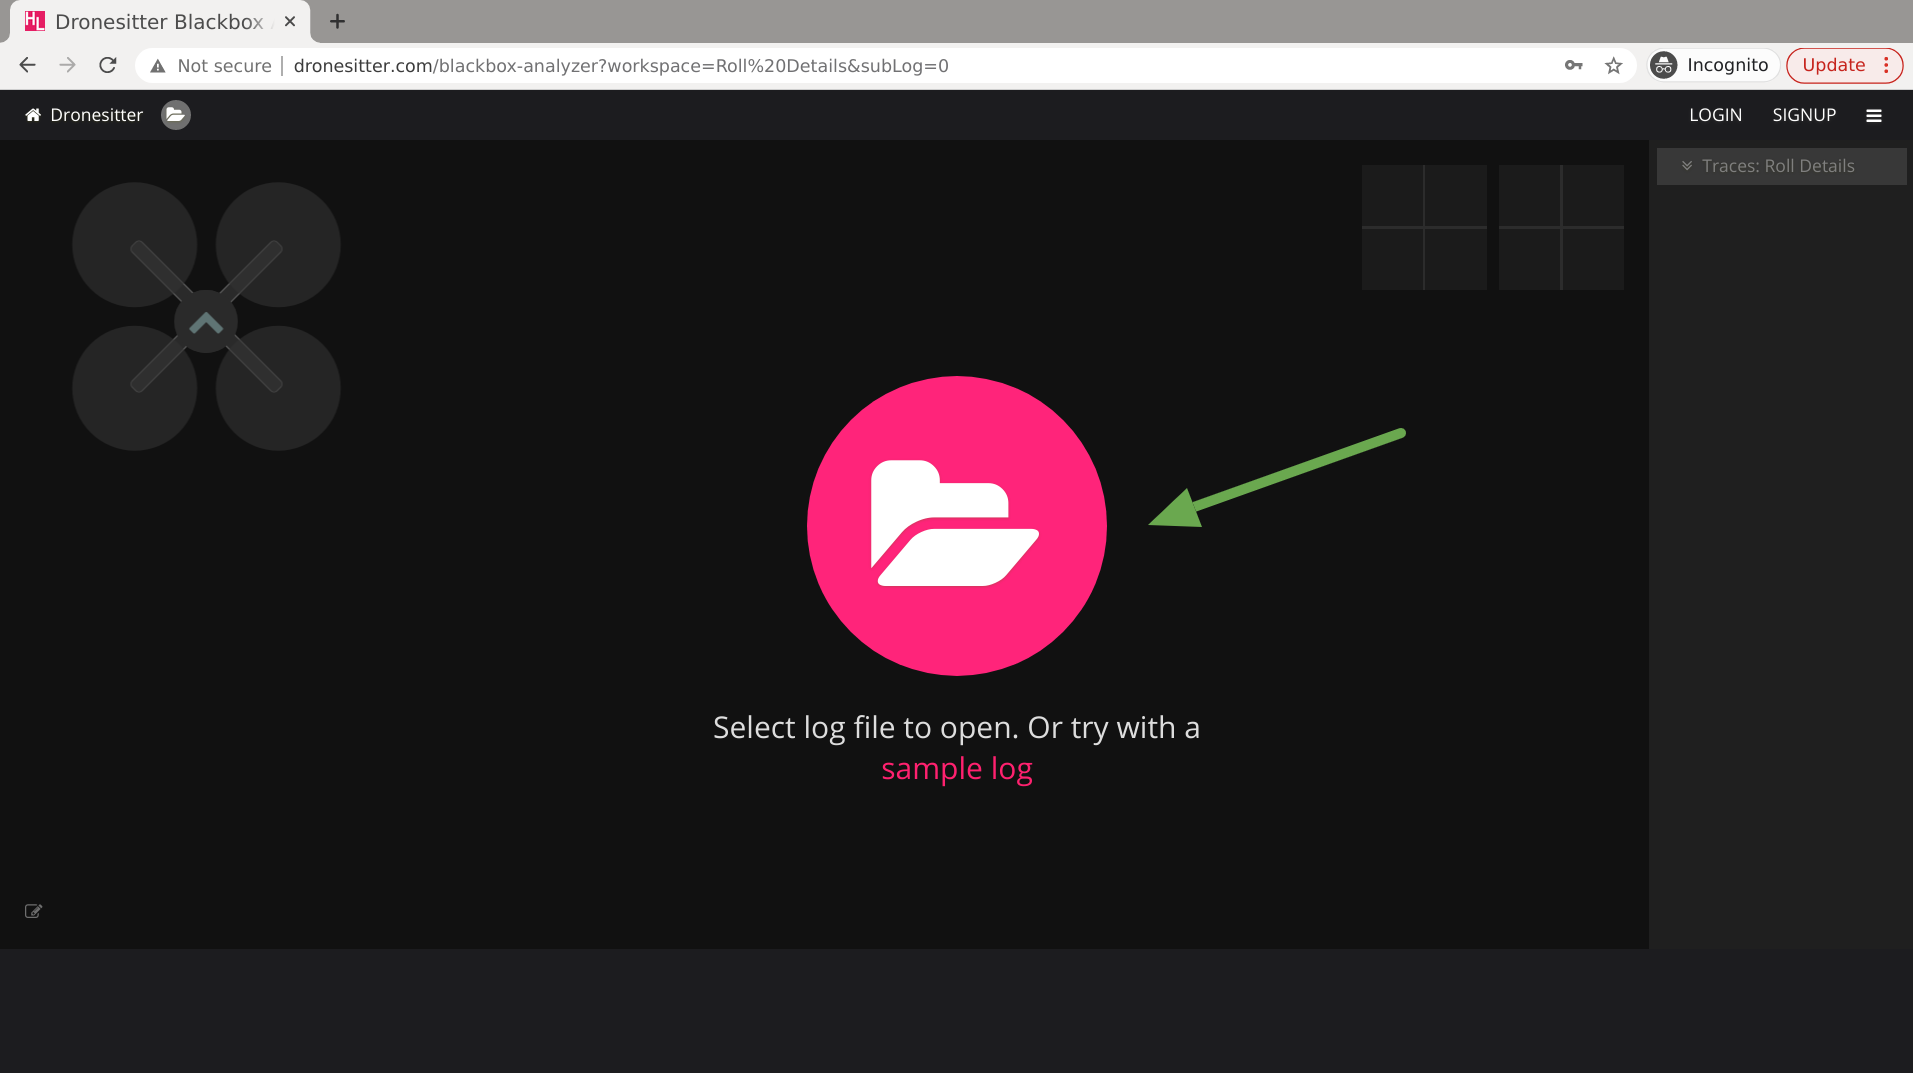
Откройте FPVSIM Blackbox Analyzer и нажмите кнопку папки, чтобы выбрать сохраненный журнал полетов.
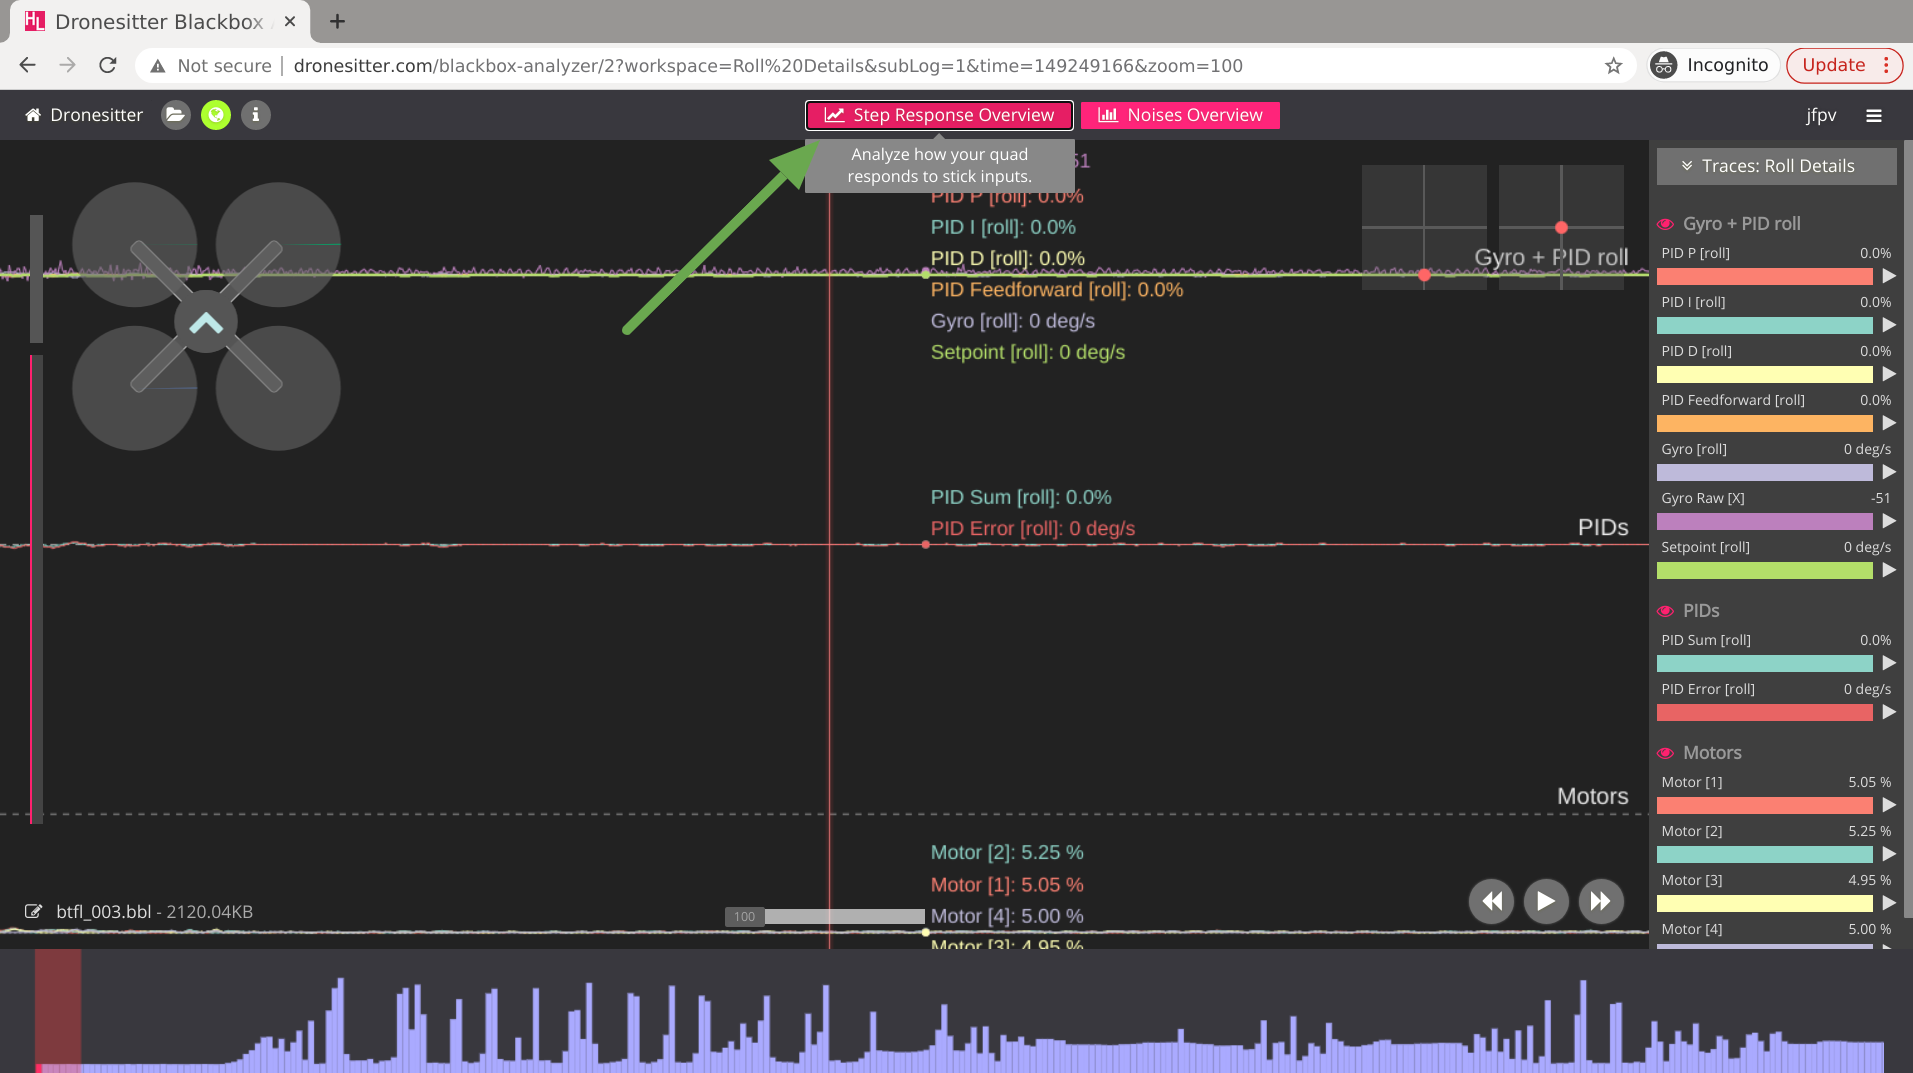
После загрузки журнала выберите Step Response Overview на верхней панели инструментов. Осмотрите крен, тангаж и рыскание отдельно.
Горизонтальная ось — время отклика в миллисекундах. Вертикальная ось сравнивает заданный шаг с измеренной реакцией квадрокоптера. Большой пик за пределами цели указывает на перерегулирование; повторяющийся звон предполагает колебание; медленный рост указывает на вялую реакцию.
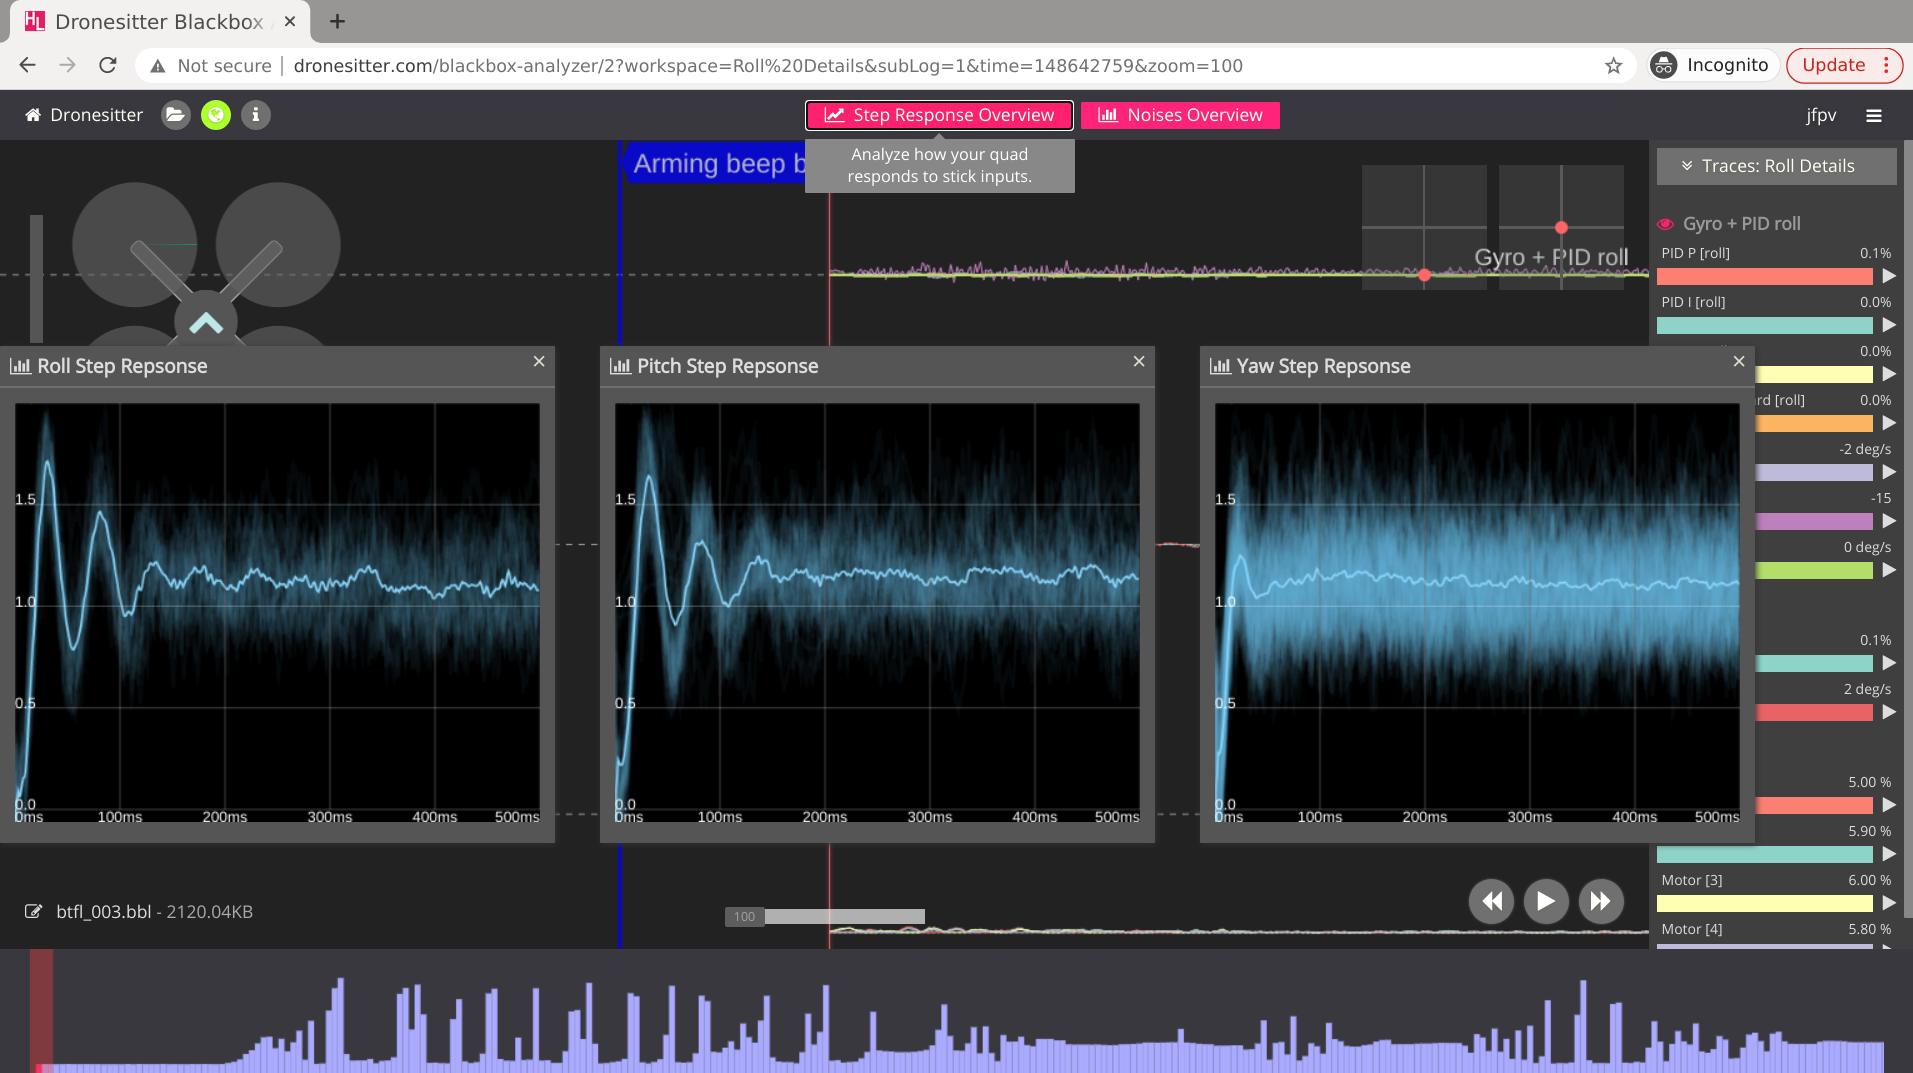
Если реакция слишком медленная, увеличьте P на небольшую величину, например, как продемонстрировано изменение на пять пунктов. Если он выходит за пределы или звонит, уменьшите P или пересмотрите соотношение с D. Изменяйте одну ось или одну группу параметров за раз.
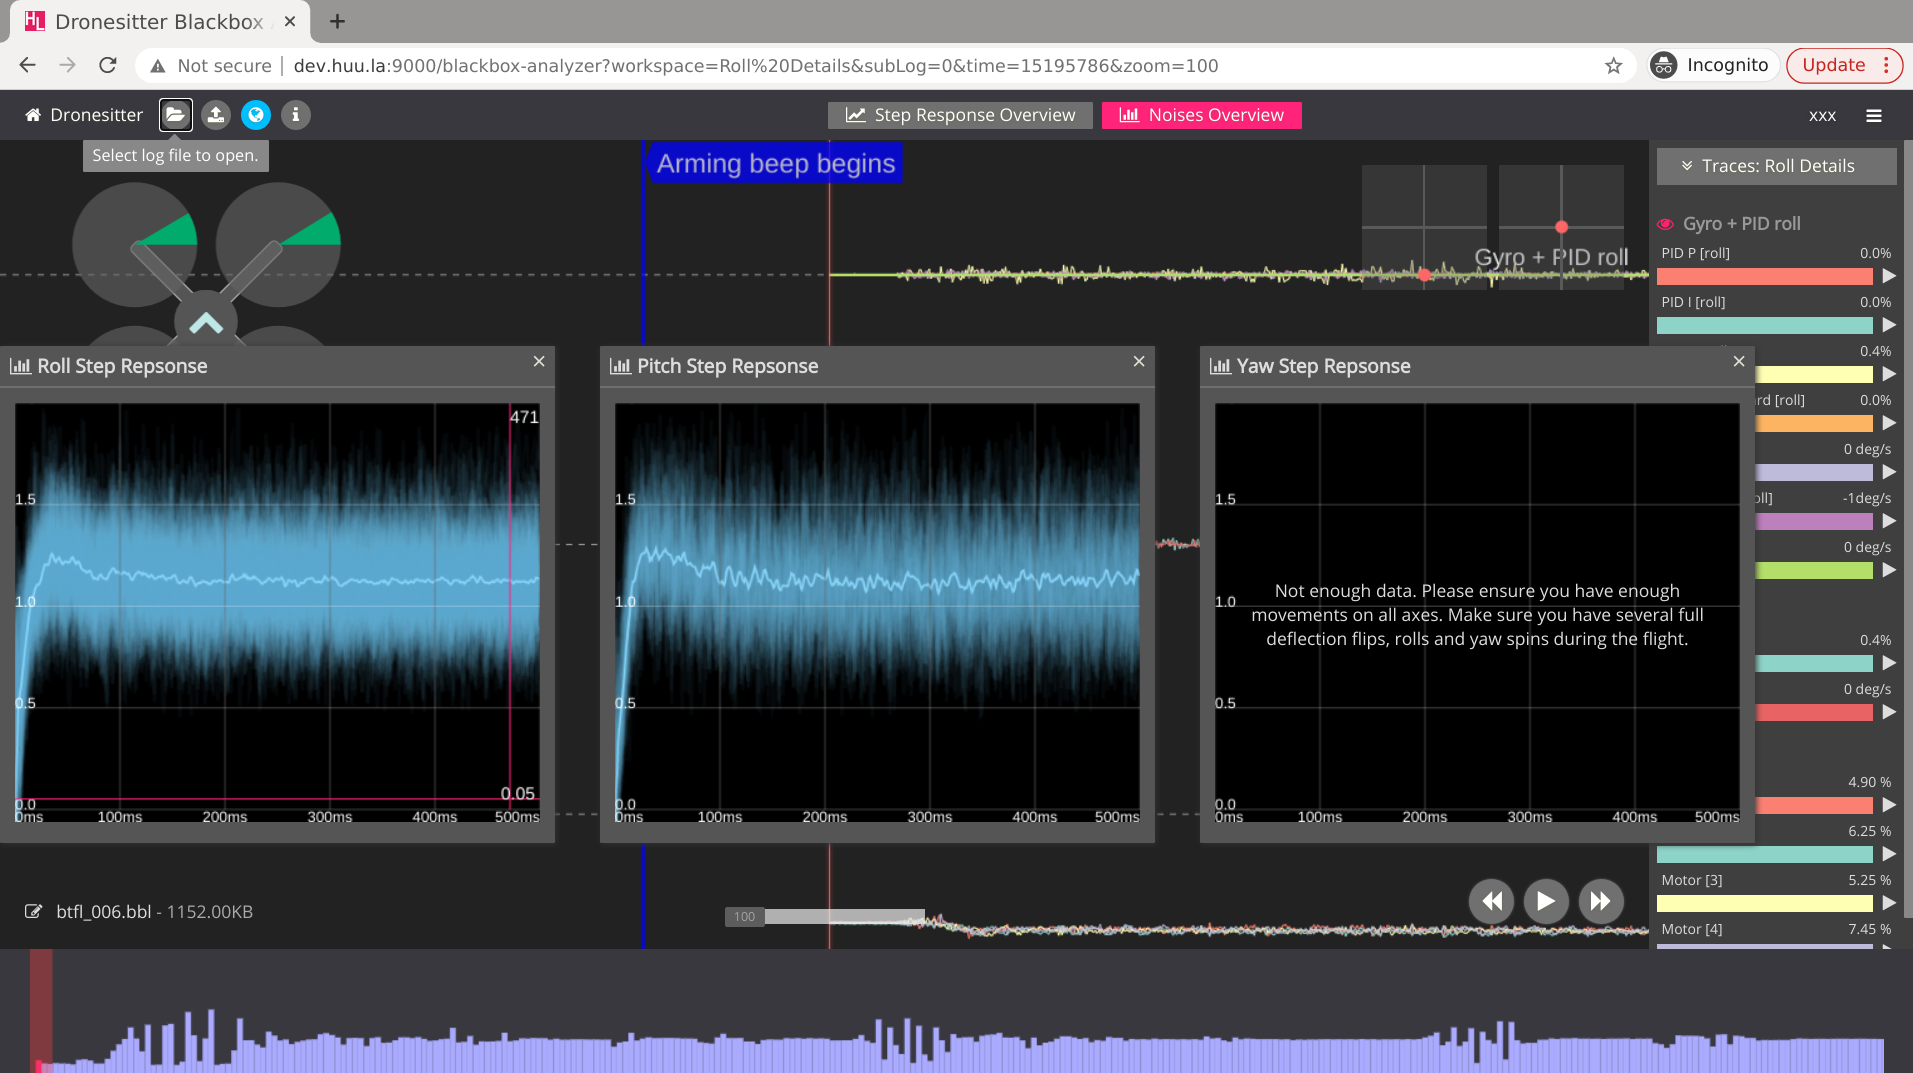
После того, как соотношение P-to-D станет сбалансированным, в учебном пособии P и D вместе увеличиваются, чтобы оценить общую силу. Остановитесь и снова опуститесь при первых признаках устойчивых колебаний, перегрева двигателей, усиления шума или нестабильного полета.
Восстановите все функции прямой связи, D-MIN, TPA или другие функции, которые вы отключили для теста, затем зарегистрируйте и проверьте полную конфигурацию вместо того, чтобы предполагать, что изолированный результат остается правильным.
Эта расшифровка была очищена для удобства чтения. Названия параметров и примеры значений соответствуют прошивке и интерфейсу FPVSIM, показанным на видео.
00:00–00:55
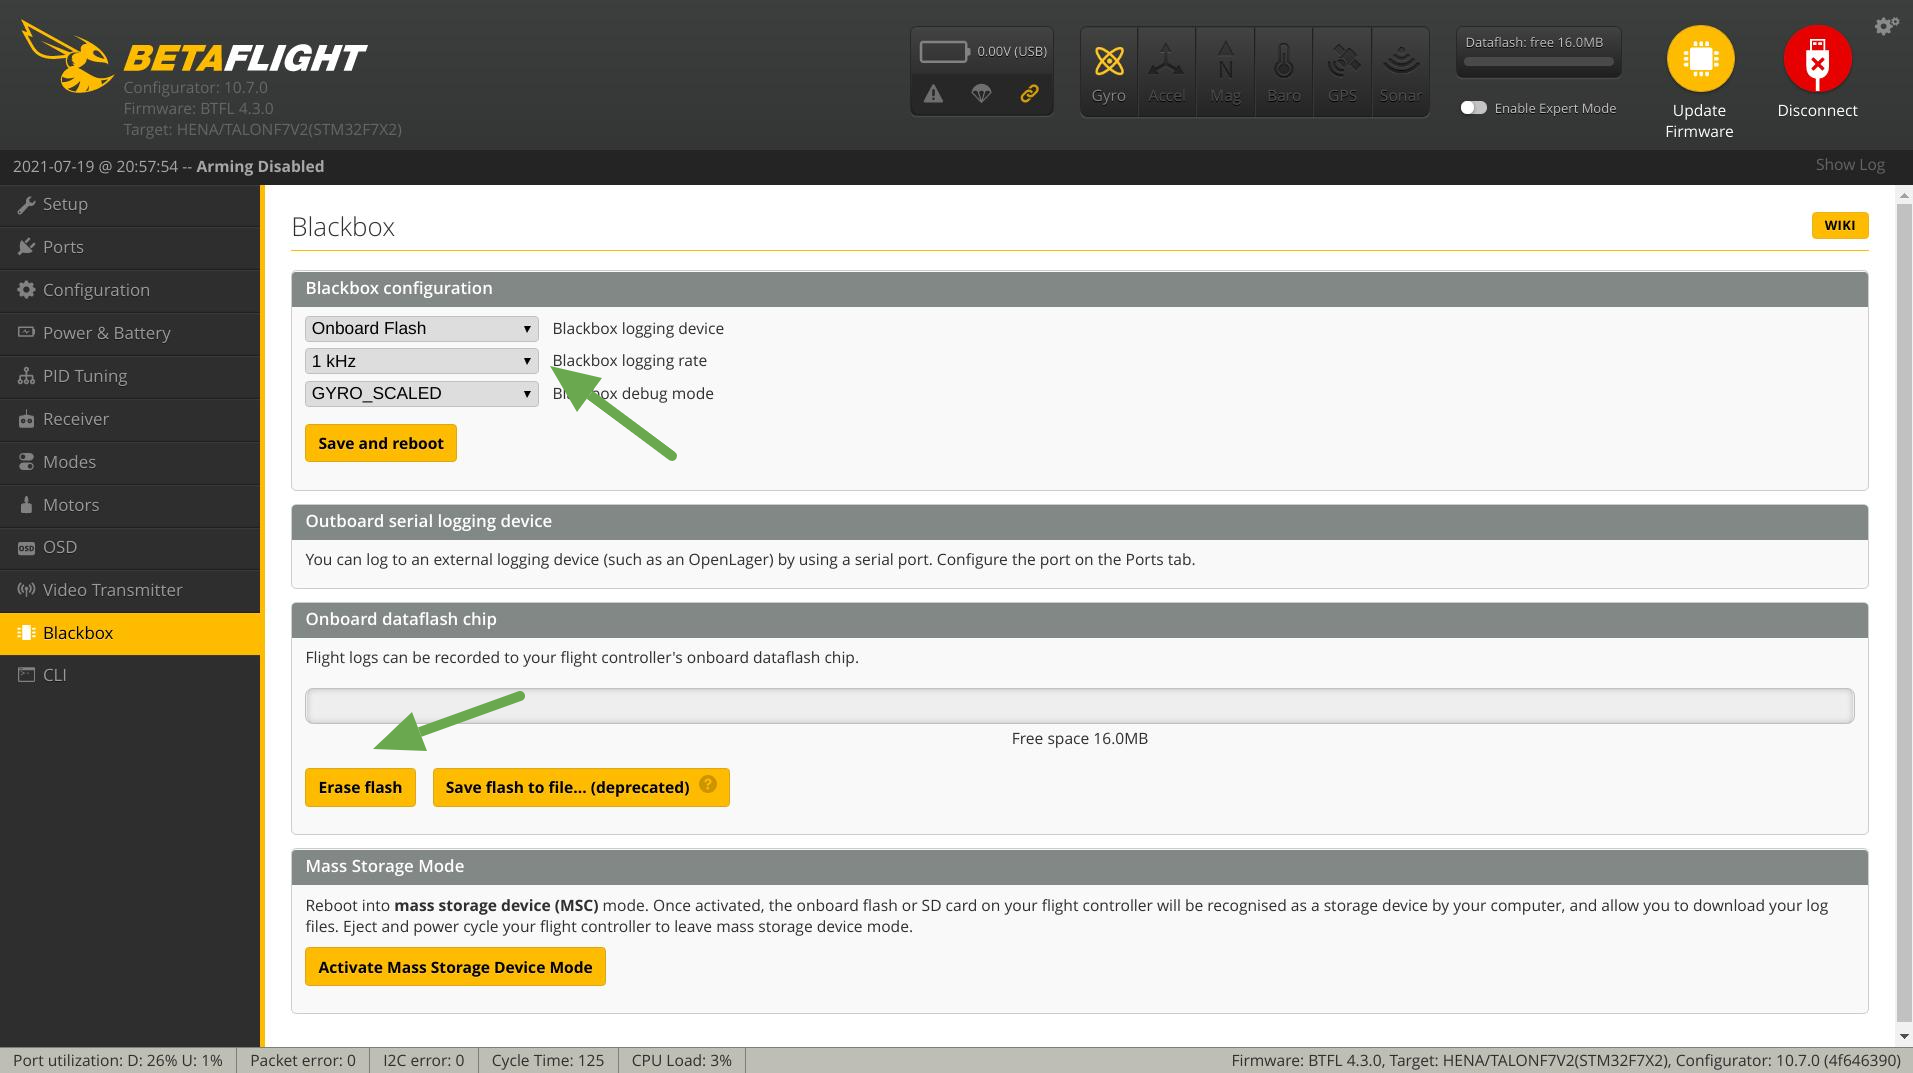
В этом руководстве демонстрируется простой способ найти хороший баланс P-и D с помощью FPVSIM Blackbox Analyzer. Настройте Blackbox на частоту регистрации 1 кГц, чтобы при расчете переходной характеристики было достаточно выборок.
00:56–02:02
Начните с консервативных значений P и D. В примере используется примерно от 35 до 45 для обычного пятидюймового квадрокоптера или около 30, если сборка работает не очень хорошо. Точное число имеет меньшее значение, чем начало со стабильного базового уровня.
02:03–03:18
Чтобы сосредоточиться на основной реакции обратной связи, демонстрация устанавливает Feedforward и Absolute Control на ноль, отключает D-MIN, поддерживает I в диапазоне от 30 до 40 и устанавливает TPA на 1,0. Это временные условия тестирования для показанного рабочего процесса.
03:19–04:23
Летите около минуты, используя серию быстрых и четких движений джойстиком, сохраняя при этом безопасное зависание. Этот метод основан на подходе Брайана Уайта к настройке фундамента и предназначен для создания узнаваемых шагов реагирования в журнале.
04:24–05:17
Подключите полетный контроллер в режиме хранения, откройте анализатор FPVSIM Blackbox, загрузите журнал и выберите «Обзор пошагового ответа». На странице представлены отдельные графики для крена, тангажа и рыскания.
05:18–06:31
Время в миллисекундах показано по горизонтальной оси, а измеренный отклик показан напротив запрошенного шага по вертикали. Слишком большое значение P относительно D имеет тенденцию к превышению и может вызвать звон. Слишком малое количество вызывает более медленную и мягкую реакцию.
06:32–07:42
Отрегулируйте P небольшими шагами, например, по пять точек, затем повторите полет и анализ. Сравните кривую, а не вносите сразу несколько несвязанных изменений.
07:43–08:40
Как только форма покажет разумный баланс P-to-D, увеличивайте P и D вместе только до тех пор, пока сборка остается чистой и стабильной. Начало колебаний отмечает границу; отступите от него и подтвердите результат в другом журнале.
Нет. Запускаются примеры для демонстрируемого квадра и более старых прошивок. Жесткость рамы, двигатели, опоры, фильтрация, прошивка и полезная нагрузка — все это влияет на безопасную настройку.
Измеренный отклик превышает заданный уровень, прежде чем установиться. Повторяющееся движение выше и ниже цели является звоном или колебанием.
В продемонстрированном рабочем процессе временно удалены функции, которые могут скрыть базовую взаимосвязь обратной связи P-и-D. Восстановите и проверьте полную конфигурацию после установления связи.
Не обязательно. Крен, тангаж и рыскание могут иметь разные кривые инерции, механики и реакции, поэтому проверяйте каждую ось отдельно.
Остановитесь при любых устойчивых колебаниях, неожиданном шуме, перегреве двигателей или нестабильном поведении. Вернитесь к консервативным настройкам и подтвердите их еще одним безопасным полетом и журналом.
Продолжайте учиться
Сравните и настройте системы ставок «Фактическая», «Быстрая» и «KISS», доступные в FPVSIM.
Проверьте радиосвязь Jumper T15, интерпретируйте результаты качества сигнала и выявите проблемы с настройкой перед полетом.
Сохраняйте доступную для поиска историю изменений конфигурации Betaflight и INAV во всем парке FPV.


