本教程演示 QuadRank Timer 2.0 应用的基础流程:让 App 与计时器固件保持同一版本,连接计时器自己的 Wi-Fi 热点,选择与飞机 VTX 一致的频道,启动自动校准并多次通过计时门。应用根据 RSSI 信号的进入阈值、离开阈值与中间峰值确定过门时刻,再用相邻峰值的时间差计算圈速。
先匹配版本、网络和频道
更新前先确认 App 与计时器固件版本一致。固件协议与界面不匹配时,即使能连上热点,也可能出现设置字段、频道或检测行为异常。给计时器供电后,在手机 Wi-Fi 中加入录制版本以 QuadRank-加设备后缀命名的热点,再打开 App 等待自动连接。
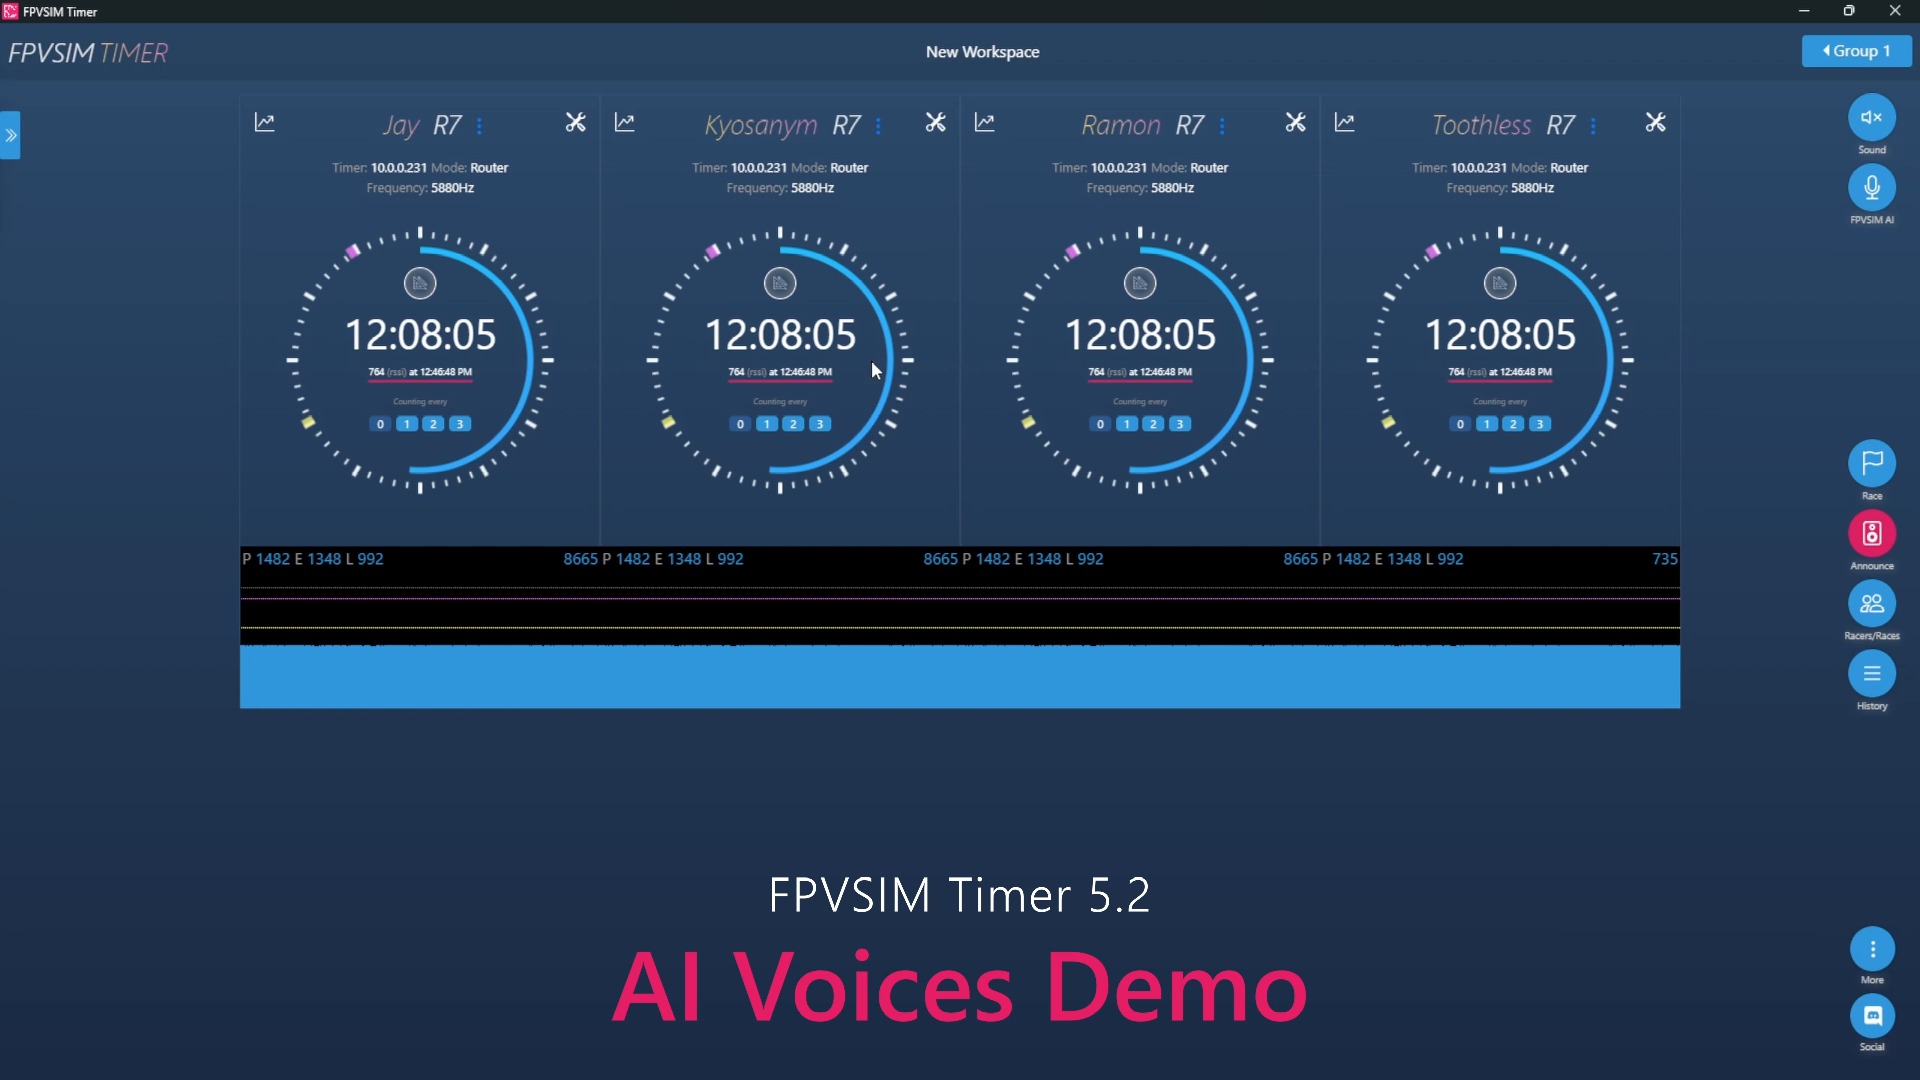
主界面显示当前圈用时和实时信号强度。进入设置,选择与飞机视频发射机相同的频段和频道;频道错误时,计时器只能看到背景噪声或其他飞手信号。录制中的 QuadRank Timer 2.0 已属早期版本,当前热点名称、下载位置和菜单应以现版 FPVSIM Timer 文档为准。
自动校准需要真实过门样本
点击圆形开始按钮后,应用先进入自动校准。校准期间让目标飞机沿实际比赛线路多次经过计时门;视频说明一分钟内通过两三次即可提供多个峰值,若一直没有检测到过门,流程会延长到取得有效样本。
校准样本应接近正常飞行高度、速度、功率和线路,不能拿手持近距离晃过的超强信号代替。硬件、VTX 功率、频道、门位或赛场环境变化后重新校准更稳妥;自动转录在“哪些飞机可共用一次校准”处损坏,因此本文不扩展该结论。
进入、离开与峰值怎样形成一圈
界面用两条阈值表示检测窗口:信号先超过进入阈值,计时器才认为飞机进入视野;随后信号降到离开阈值之外,才结束本次通过。在这段窗口中,最强 RSSI 峰值出现的时刻被当作飞机经过计时点的时间。
下一次合法通过产生另一个峰值,两次峰值的时间差就是圈速。双阈值能避免信号在一条线附近抖动时反复触发。若峰值很清楚且每次都被记录,优先保留默认灵敏度;只有出现可重复漏检或误触发时才结合信号曲线小幅调整。
计时器位置比盲调灵敏度更重要
视频建议把计时点放在飞机快速、线路明确的直道门附近,这样接近、通过和远离形成清晰峰值。若门与门非常近、飞机在计时器附近缓慢盘旋,或赛道另一段也靠得很近,RSSI 曲线会变宽或出现竞争峰值,阈值更难设。
出现漏圈时先检查频道、天线、计时器朝向、供电和位置,再看曲线是否真正跨过进入并回落到离开阈值。录制中阈值颜色与拖动方向属于旧界面,当前调整应以现版标签和实时曲线为准,不机械复制紫色、黄色线的位置。
操作步骤
- 匹配 App 与固件版本
升级前记录两端版本,确保计时器固件与所用应用属于兼容发布。
- 连接计时器热点并打开 App
给计时器供电,加入它的 Wi-Fi,等待应用显示实时信号界面。
- 选择与 VTX 一致的频道
在设置中核对频段和频道,不让计时器监听错误频点。
- 启动自动校准并多次过门
按正常线路、速度和功率通过计时点两三次,让系统采集代表性峰值。
- 确认进入、峰值和离开过程
观察信号先进入检测窗口、形成清晰峰值,再回落到离开阈值之外。
- 只在证据明确时调整灵敏度
先排查频道与位置,再按实时曲线小幅调整并重复正常过门验证。
- 把计时点移到峰值清楚的直道
避开附近其他赛段和缓慢盘旋区域,减少宽峰、漏检和误触发。
常见问题
为什么 App 和固件必须匹配?
不同发布可能改变通信协议、字段和频道设置;版本不兼容会造成连接或检测异常。
校准时飞机要经过几次?
视频建议在约一分钟内提供两三次正常过门样本;没有检测到有效通过时流程会继续等待。
计时器怎样确定过门时刻?
信号进入阈值后开始一次通过,降到离开阈值后结束;期间最强 RSSI 峰值的时间作为过门时刻。
漏圈就应该立刻提高灵敏度吗?
不应。先核对频道、位置、天线和信号曲线;默认值通常可用,只在可重复证据下小幅调整。
为什么推荐直道门作为计时点?
飞机快速接近并远离时更容易形成单一清晰峰值,避免缓慢或相邻赛段造成模糊检测。
完整时间轴文字稿
文字稿按视频时间排列,便于快速定位讲解内容。文字稿语言:简体中文。
哈喽哈喽大家好我是QoRank刚刚我发布了QoRank进速计时器的2.0版本那现在正好趁这个事件来给大家讲解一下如何使用这个计时器的APP首先确保这个进速计时器已经打开了然后到你的这个WiFi里面你找到QoRank 杠什么什么东西但这里呢我是杠N对不对我现在打开之后我就连接到了WiFi现在我已经连接上连接上之后呢我们打开这个APP
他就会自动去连接这个热点 连接我们的这个金素计时器这个热点 连接好之后呢大家看到就是这么个界面 这个界面主要呢显示的就是
跑当前这一圈所用的时间,然后这条蓝色的圈就是当前检测到了信号强弱,然后我们使用的时候怎么使用呢?首先确保你已经切换到你飞机所在的频道了,比如说这里我们可以在设置里面,设置Track那个频道。
现在我飞机是在Respawn的第六频道上,你就可以在地方设置,比如说你也可以使用到第四频道,或者第六频道就可以。大家开始使用的时候,只要点击一下这个圆圈中间这个按钮就行了,点击之后它就开始,首先它会自动叫准,这个时候不需要我们手动干预,自动叫准的时候你就只需要让飞机经过这个门就行了。
2 秒 6 秒 61
然后你在这一分钟内经过两次门两三次门都可以但是如果你这一分钟内都没有经过这个门的话它也会延长这个时间就是直到你经过这个门为止也就是说如果在一分钟之内经过了多次门就让检测到的这个信号的这个峰值会更准确一些那现在我大概也有一分钟了最后再经过一次这个门
[此处语音无法可靠识别]
[此处语音无法可靠识别]
它就会检测到飛机经过然后通过计算两次经过之间所用的时间间隔就可以计算出你跑这一圈所用的时间了然后我们看到这里有两个点一条是这个紫色的点一个是这个黄色的点这两个点是什么意思呢这两个点其实就是我们检测的这个灵敏度这个紫色的点就是进入了这个灵敏度是什么意思呢就是
当这个信号要超过这个自射点的时候,我才算作这个飞机已经进入我的视野。然后只有当这个信号掉出这个黄色点的时候,我才当作是这个飞机已经离开我的视野,然后从它进入到我的视野,到离开我的视野之间是不是有一个这个信号的最峰值。这个峰值发生的时间就是飞机经过计时器这个点的那个时间,然后我通过两个峰值的时间差。
[此处语音无法可靠识别]
[此处语音无法可靠识别]
[此处语音无法可靠识别]
你把它放在一个本身比较温温区区的地方那这个峰值就没那么明显所以在设置这个进速计时器的位置的时候大家也需要考虑影响那么这就是一个比较简单的演示和讲解大家如果有什么疑问或者在DIY的时候遇到什么问题欢迎在下方留言或者私信我我看到之后呢会第一时间回答
我是Horank,欢迎大家点赞、收藏、加转发我们下次视频再见,拜拜