如何用 PS4 手柄玩 FPVSIM 无人机模拟器|桌面版+网页版
本教程演示如何用数据线把 PS4 DualShock 4 手柄连接到 FPVSIM,并分别完成桌面版与网页版的检测、模式选择、摇杆量程和方向校准。校准的目的,是让 FPVSIM 准确认识油门、横滚、俯仰、偏航四个轴的中心、端点与方向。
中文教程 · 哔哩哔哩
这里汇集 FPVSIM 在哔哩哔哩发布的简体中文教程与视频指南,包括产品设置、故障排查、技术讲解和功能更新。可按主题浏览并打开独立页面。
本页内容以简体中文为主,部分视频可能使用英文标题或说明。
推荐观看
本教程演示如何用数据线把 PS4 DualShock 4 手柄连接到 FPVSIM,并分别完成桌面版与网页版的检测、模式选择、摇杆量程和方向校准。校准的目的,是让 FPVSIM 准确认识油门、横滚、俯仰、偏航四个轴的中心、端点与方向。
DJI 遥控器在被 FPVSIM 当作摇杆使用前,通常需要先安装与具体产品系列匹配的 DJI Assistant 2。本教程以 DJI FPV Remote Controller 3 为例,依次完成驱动准备、USB 识别,以及 FPVSIM 桌面版和网页版的四轴校准。
FPVSIM Timer V3(Mahjong,俗称“麻将”)在原有连接方式之外加入直接 USB 连接,可把供电和计时器网络接口一起交给主机。本教程整理首次接线、移动设备排障、真实赛道校准与实飞验证,适用于理解这一代硬件的稳定工作流程。
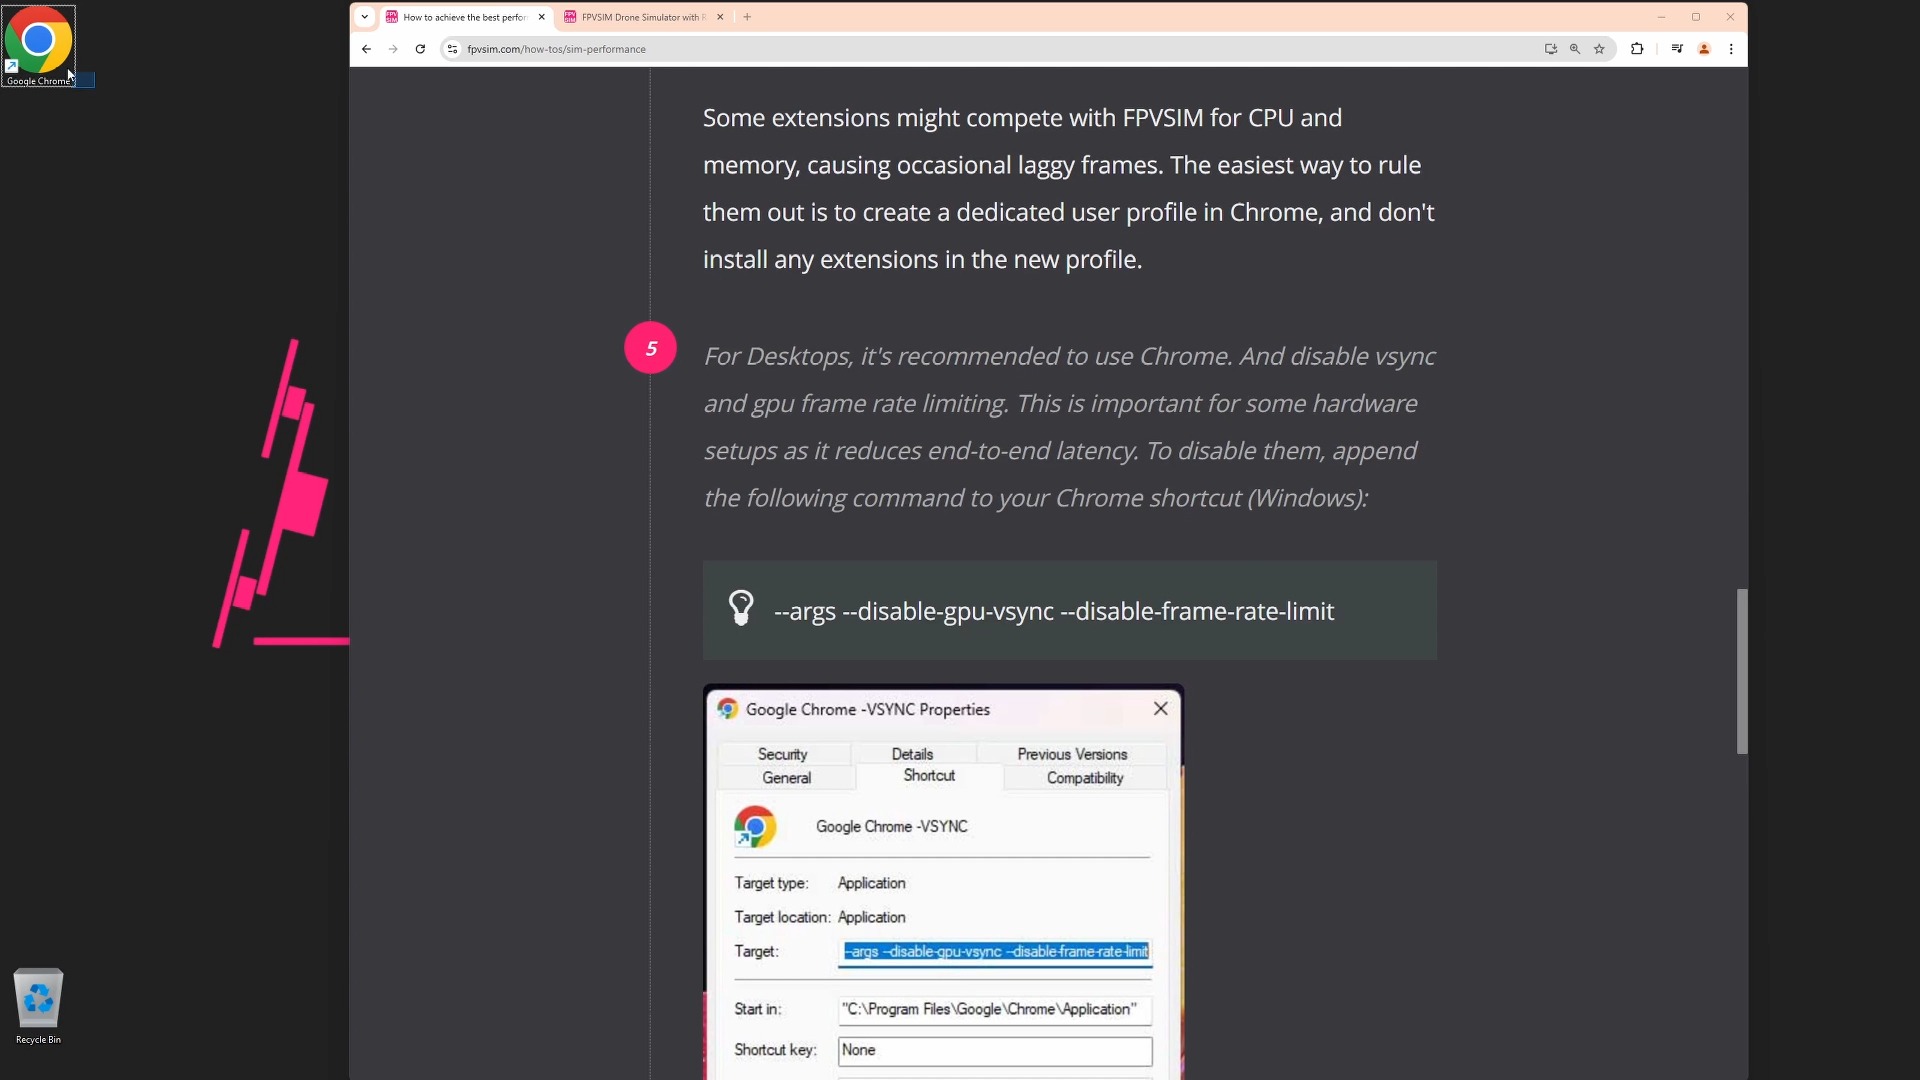
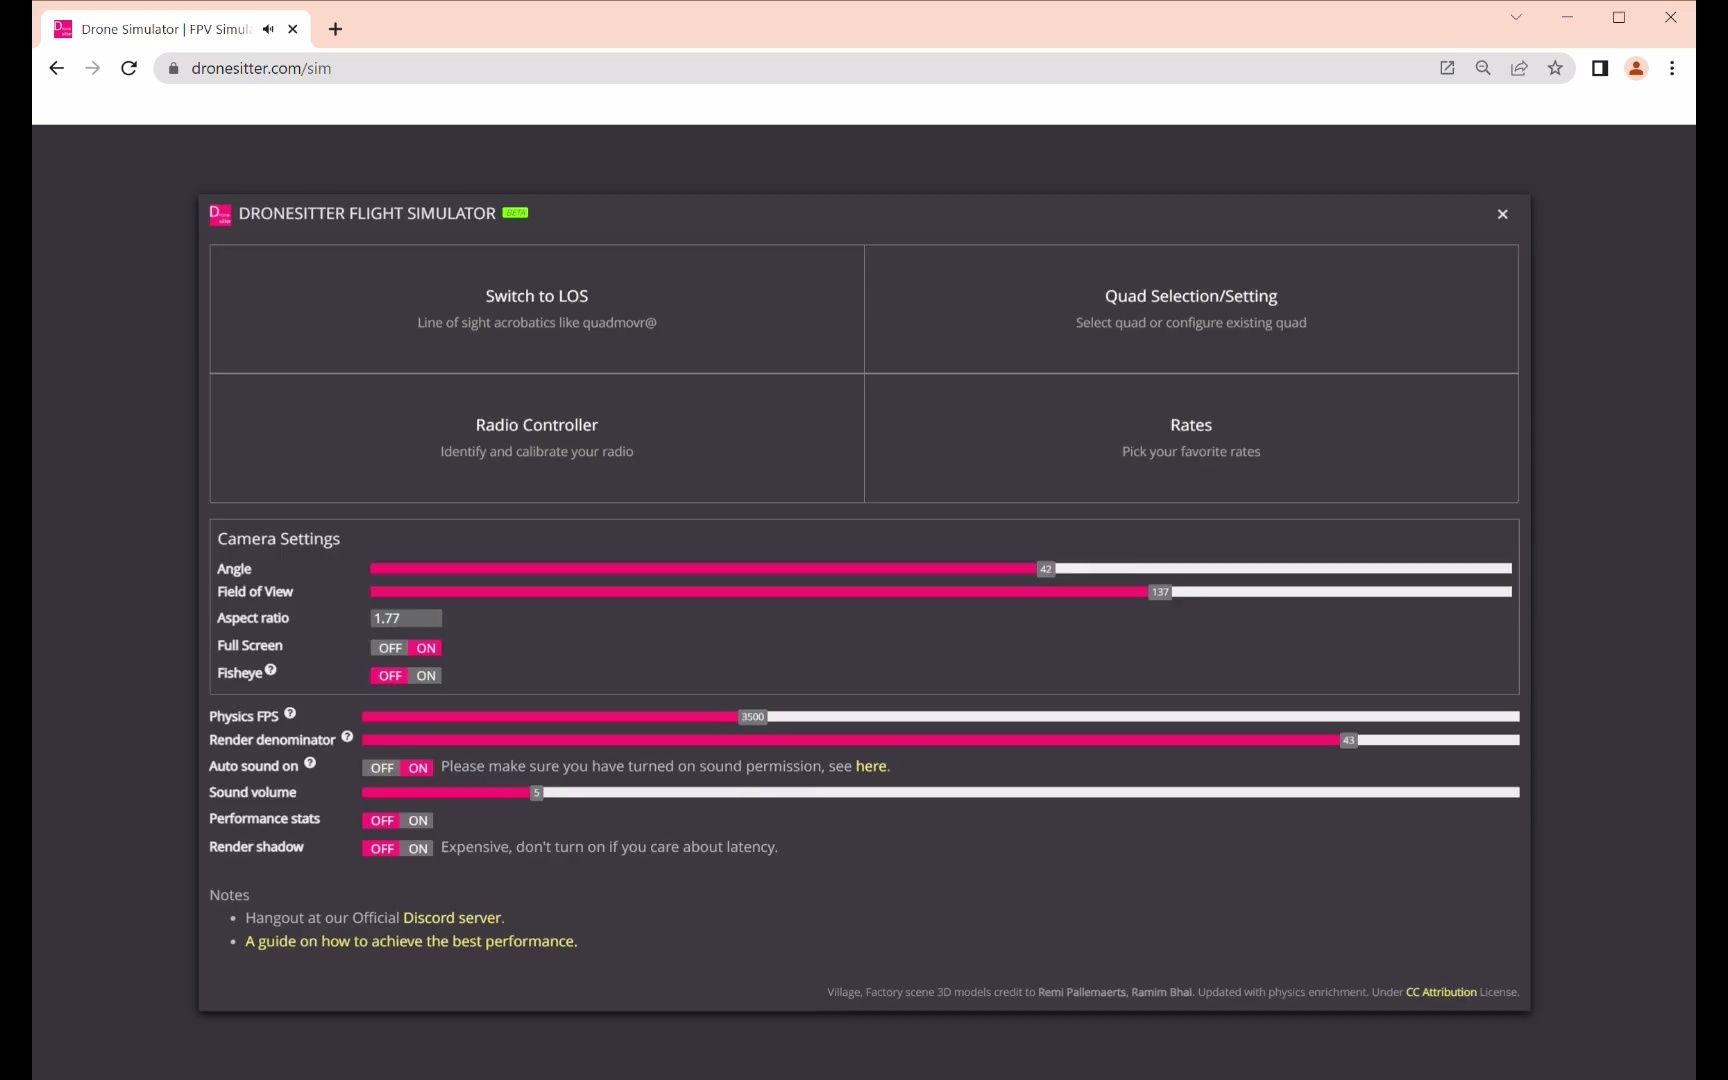
本教程用可重复测试的方法调优 FPVSIM 浏览器版,重点解释 Render Denominator、单核/多核物理、性能图表、独立 Chrome 配置文件,以及视频演示的可选 Chrome 启动参数。目标不是追求最大的数字,而是在真实场景中获得稳定的帧节奏、物理负载和操控延迟。
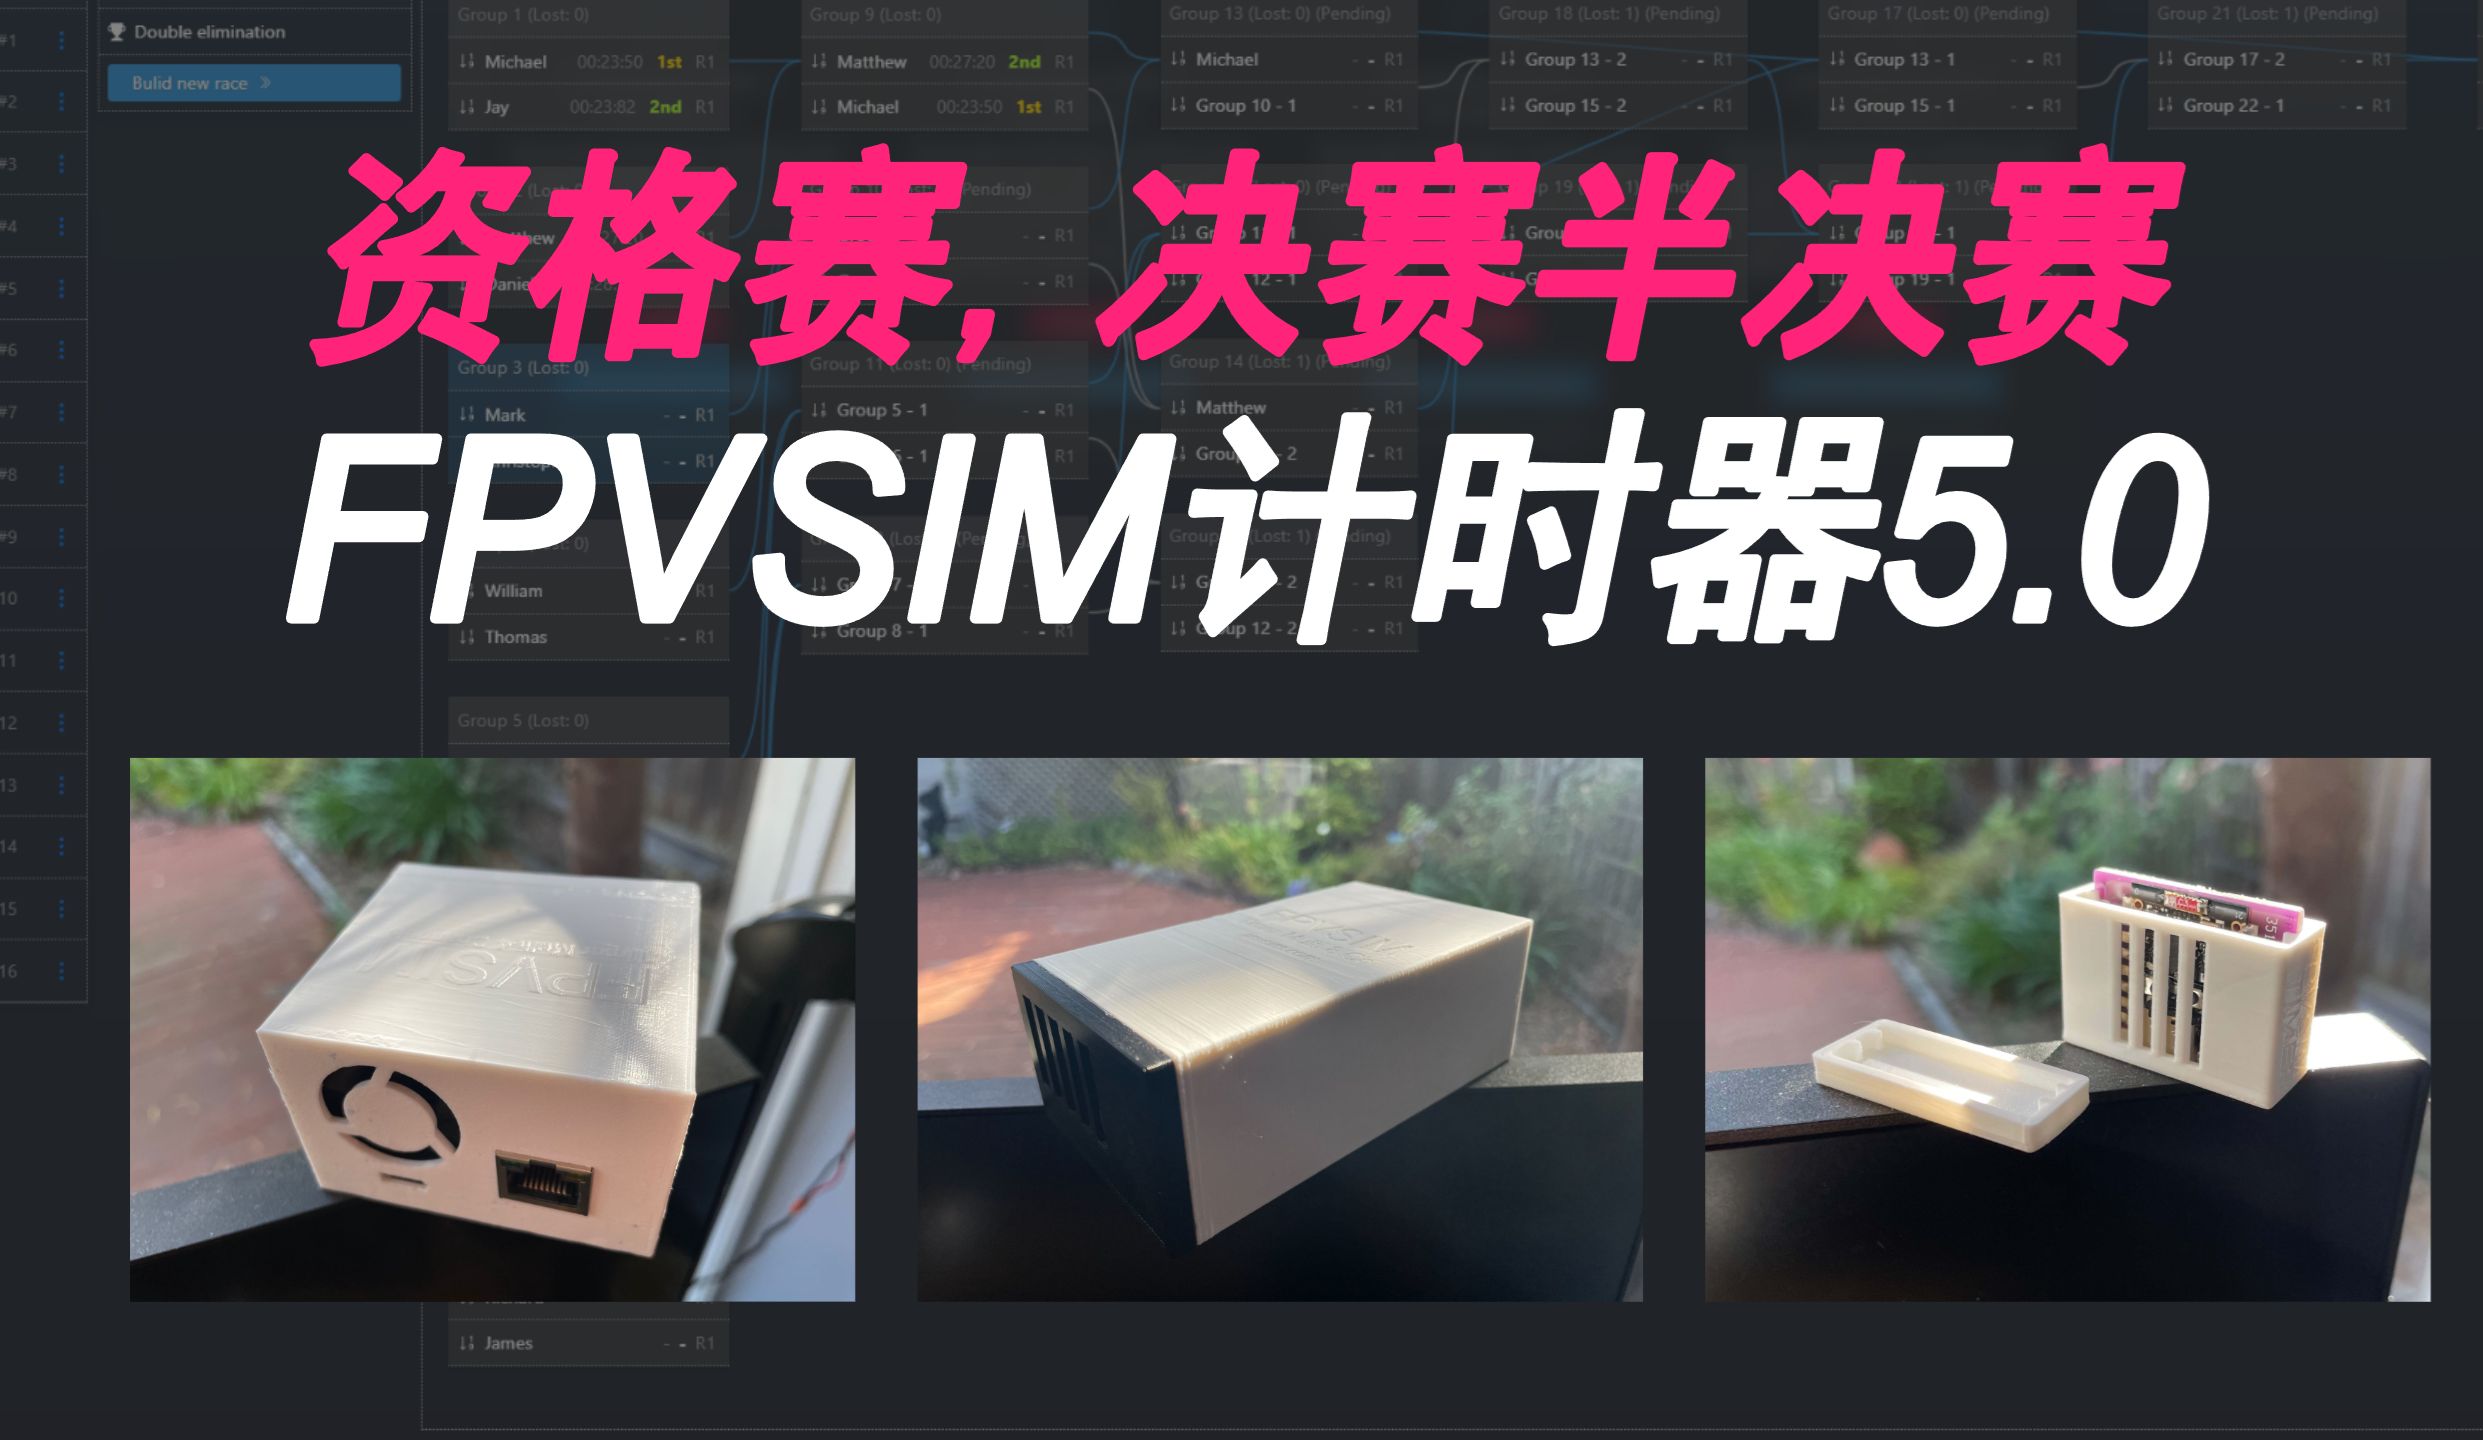
本教程用 FPVSIM Timer 5.0 的赛事构建器串起完整流程:生成资格赛分组、调整选手与频道、提交比赛结果、按公开规则选择晋级者,再建立单淘汰或双淘汰对阵。重点是保护原工作区、按上游结果解锁后续组别,并在宣布名次前审核整条赛果链。
FPVSIM Timer 5.0 的自动校准会从真实穿越中学习 RSSI 峰值、进入阈值和离开阈值。本教程说明如何在最终计时点采集具有代表性的样本、按提示关闭 VTX、审核计算结果,并用一场真实节奏的测试赛确认没有漏圈或误计。
全部内容
FPVSIM 模拟器的设置、操控、赛道与飞行技巧。
本教程演示如何用数据线把 PS4 DualShock 4 手柄连接到 FPVSIM,并分别完成桌面版与网页版的检测、模式选择、摇杆量程和方向校准。校准的目的,是让 FPVSIM 准确认识油门、横滚、俯仰、偏航四个轴的中心、端点与方向。
DJI 遥控器在被 FPVSIM 当作摇杆使用前,通常需要先安装与具体产品系列匹配的 DJI Assistant 2。本教程以 DJI FPV Remote Controller 3 为例,依次完成驱动准备、USB 识别,以及 FPVSIM 桌面版和网页版的四轴校准。
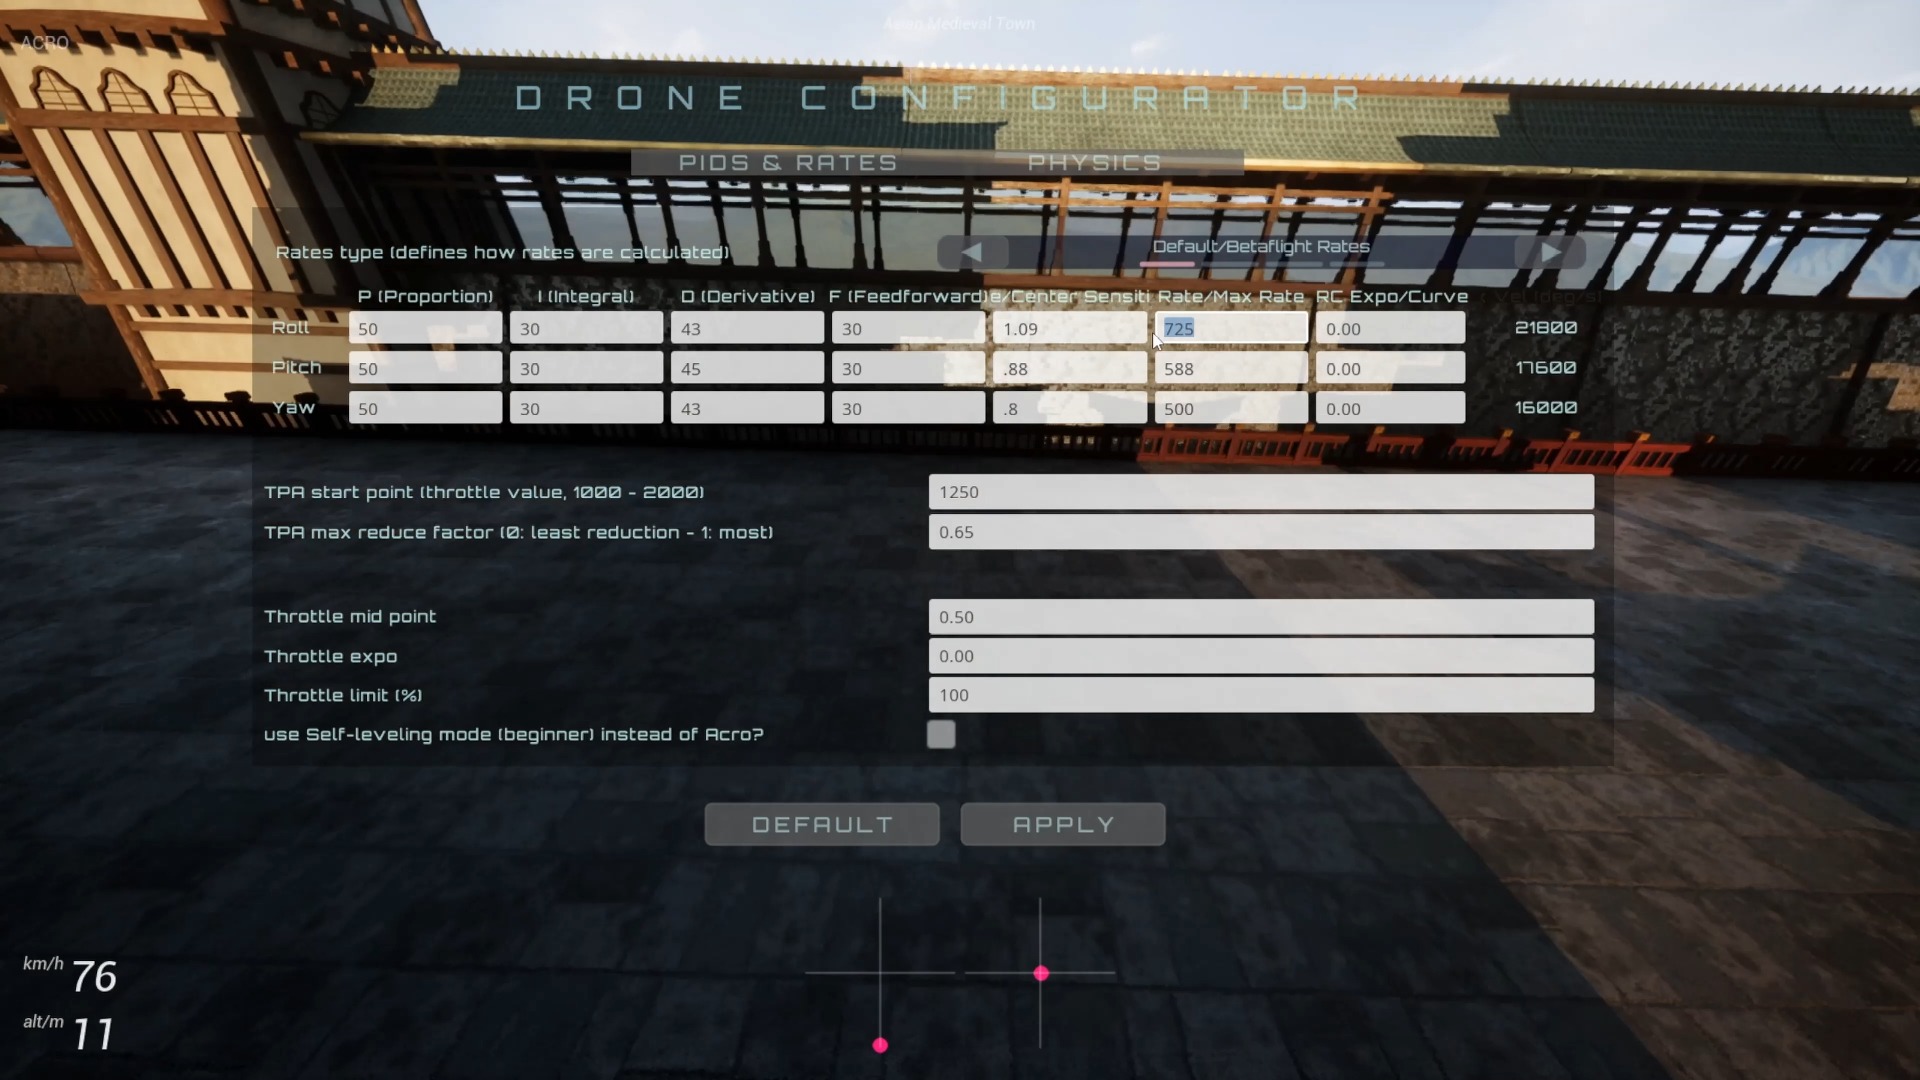
这段无旁白演示介绍 FPVSIM 中的 Actual、Quick 与 KISS 三种 Rates 模型:从 PIDS & RATES 面板选择模型、应用参数,再回到同一场景通过飞行比较摇杆中心段、过渡曲线与最大旋转速度。
FPVSIM 2 的发布展示集中介绍新版四轴动力学、6 张新增地图和一组练习工具:更多 Rates 类型、摇杆叠加、油门限制、角度模式与改进后的 HUD。视频本身是音乐配合画面的发布短片,本文内容依据画面与官方版本说明整理。
本教程用可重复测试的方法调优 FPVSIM 浏览器版,重点解释 Render Denominator、单核/多核物理、性能图表、独立 Chrome 配置文件,以及视频演示的可选 Chrome 启动参数。目标不是追求最大的数字,而是在真实场景中获得稳定的帧节奏、物理负载和操控延迟。
这段无旁白发布短片记录 FPVSIM 登陆 Steam(应用 2605530),并展示基于 Epic/UE Habitat 67 内容制作的新场景。发布时的 RTX 3080、最高画质约 60 FPS 只是单一硬件与版本快照,实际帧率仍取决于分辨率、驱动、场景和后续版本。
这是一段以音乐和画面为主的 FPVSIM 自定义赛道功能预览。视频展示在三维场景中移动视角、选择赛道物件,并对门、挡板和路线元素进行移动、旋转与缩放;它说明编辑器能做什么,但不包含完整的保存、检查点排序和发布流程。
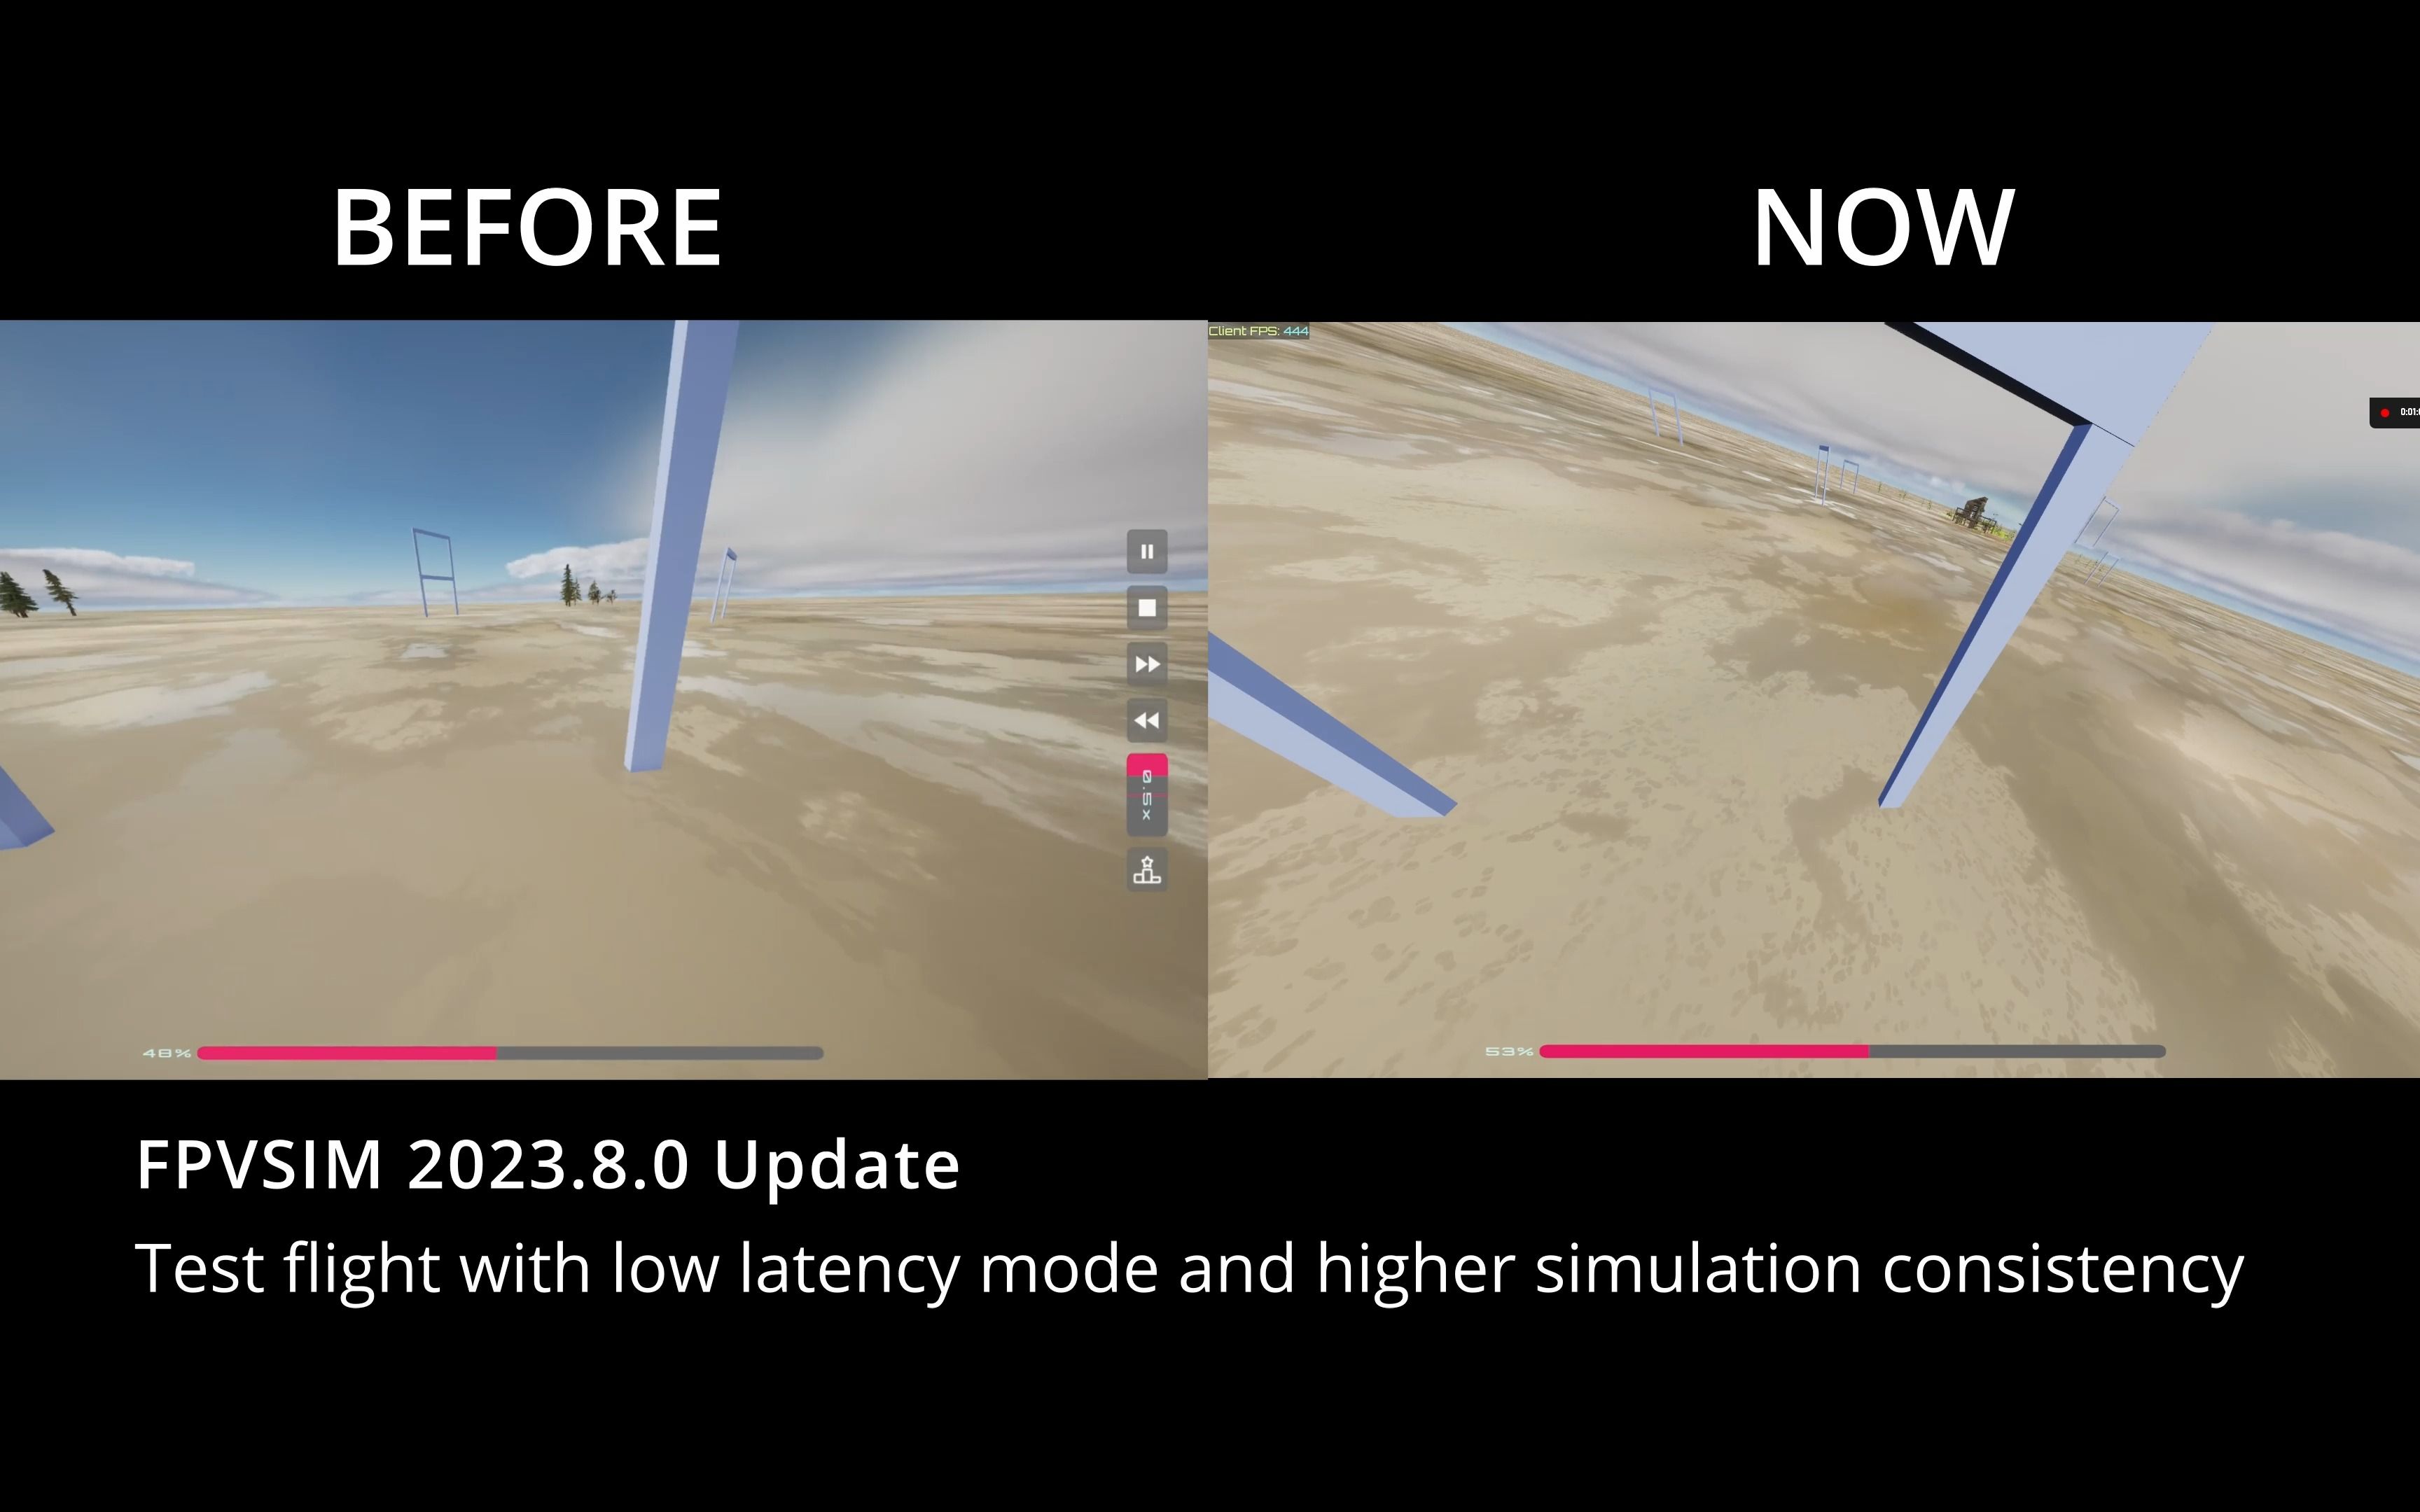
FPVSIM 八月更新加入可选“低延迟输入”模式,并报告在该版本测试中输入延迟约降低 30%、模拟循环波动约降低 40%。两项指标含义不同:前者关注操作到响应的等待,后者关注每个模拟步长是否稳定;百分比是发布测量,不是每台电脑都能复现的保证。
这篇指南介绍新版 FPVSIM 的遥控器校准工具:先对照原始输入确认设备被识别,再依照向导分别把油门、横滚、俯仰和偏航推到指定端点,完成后检查校准值是否与摇杆动作一致。普通游戏手柄也可以映射双摇杆;DJI 遥控器则需要按视频所示开启专用兼容选项,非 DJI 设备必须保持该选项关闭。
这是一支 2023 年发布的 FPVSIM 多人在线对战模式短预览,而不是包含操作讲解的完整教程。视频没有可辨识旁白;可确认的信息来自标题、官方简介与画面展示:团队当时正在预览多人在线对战这一功能方向,并计划借助 Epic Games Store 发布新版,以简化下载和后续补丁更新。房间创建、人数上限、网络要求和当前可用性都没有在这支短片中说明。
视频用一台约 2015 年发布的 Huawei Nexus 6P 演示 FPVSIM 在老旧 Android 设备上的可运行性。作者通过 OTG 转接连接 Xbox 360 兼容手柄,把硬件档位调低、分辨率从最高改为普通,并打开性能统计;复杂场景中大致可见 30 至 40 FPS,但延迟和无线手柄体验不能与现代设备或航模遥控器相提并论。
这段短片演示 FPVSIM 在资源首次下载完成后,后续启动可以利用本地缓存快速进入模拟器,目标是把等待进度条降到接近一秒。它强调的是“第二次及以后加载”的体验,并不意味着首次访问、版本更新或清空缓存后仍然无需下载。
这段发布视频展示 Dronesitter Sim 的“Floating Islands”浮岛场景,同时提到物理与性能方面的更新。视频还附带首届 100 美元社区视频挑战赛的规则;该活动截止于 2022 年 7 月,现已结束,页面应作为产品与社区历史记录阅读,而不是仍可参加的赛事通知。
“5K FPS”视频展示 Dronesitter Sim 新渲染调度器的极端帧率读数,用来说明在特定轻负载条件下调度与渲染开销可以很低。这个数字不等于普通玩家在完整场景中的实际帧率,也不代表显示器能呈现 5000 个独立画面;真正的训练体验仍取决于稳定帧时间、输入链路、物理更新和设备温度。
这段演示介绍浏览器版 Dronesitter FPV 模拟器的“Freestyle Village”花飞场景,重点是大型地图可以直接通过网页加载运行。发布说明提醒该地图资源较大:当时北美 50 Mbps 网络首次下载约需两分钟;进入后若卡顿,可从降低 Max FPS 等设置开始排查。
这篇教程演示一种不依赖遥控器 USB 模拟器模式的通用连接方法:使用已经与遥控器对频的飞机接收机,把 F4/F7 飞控通过 USB 接到电脑,在 Betaflight 或 Cleanflight 命令行启用 USB HID CDC,让飞控把接收机通道作为电脑输入设备,再到模拟器中选择该设备并校准。方法兼容面较广,但视频录制时的通道精度和刷新率低于 OpenTX 遥控器直连,更适合通用接入或花飞练习,不是低延迟竞速的首选。
这篇长教程完整演示如何在 Dronesitter 模拟器中复刻 Leviathan 2022 GQ 赛道:从克隆相近赛道、学习编辑器视角与 G/R/S/D 快捷键开始,逐段放置 Launch Point、Gate、Flag、Panel、Checkpoint、Corkscrew 与 Ladder,并用检查点列表定义实际飞行顺序,最后试飞、微调和发布。
这是一篇面向旧版 Dronesitter 网页模拟器的综合排障指南,内容涵盖低配置电脑的 Physics FPS 与 Render FPS 调整、遥控器兼容/高速模式与校准、Chrome 延迟相关设置,以及站点声音权限。核心思路是先降低负载获得可运行基线,再逐项提高频率;控制器先确认设备与通道,再做端点校准;浏览器和赛事信息则属于 2022 年历史环境,不能直接照搬到当前版本。
这是一支无旁白的 Dronesitter 模拟器物理引擎更新短片。标题中的“40K FPS”描述的是重构后物理循环的高频运行能力,不是显示器每秒渲染四万张画面。官方简介确认本次更新把物理循环性能设置从画面渲染中独立出来,让用户可以按设备性能分别调整模拟计算与显示刷新。它是 2022 年的版本更新记录,具体数值和设置位置可能已经变化。
这支无旁白短片记录了 2022 年 Dronesitter Sim 网页版 Beta 的一次重大更新。官方简介列出四个重点:升级物理引擎与手感、加入在线赛道编辑器、支持多地图,以及提供竞速模式。它更像版本导览而非操作教程;当时“打开即玩”的 Beta 链接、功能入口和免费政策都可能已经失效,今天使用时必须核对 FPVSIM 的现行入口与版本说明。
这段 2021 年的预览展示一款打开网页即可运行的 FPV 飞行模拟器。标题使用 Dronesitter,发布说明则给出 fpvsim.com/sim 作为试玩入口,并说明随后已有 beta 更新。视频没有教程旁白,自动转录识别到的只是背景音乐歌词,因此本文只根据已验证的产品信息解释网页版模拟器的定位和测试方法。
本教程把 FPV 模拟器延迟拆成遥控器输入、USB、CPU 处理、GPU 渲染、显示与人体反应等环节,并只优化“USB HID 到电脑”这一段。作者先用 Radio Tester 测得 125 Hz,再用 Windows 的 hidusbf 调整轮询率;最终实际频率仍受遥控器协议和外置模块限制,Tracer 示例为 250 Hz,ExpressLRS 示例为 500 Hz。
FPVSIM 计时系统的安装、校准、联网与赛事管理。
FPVSIM Timer V3(Mahjong,俗称“麻将”)在原有连接方式之外加入直接 USB 连接,可把供电和计时器网络接口一起交给主机。本教程整理首次接线、移动设备排障、真实赛道校准与实飞验证,适用于理解这一代硬件的稳定工作流程。
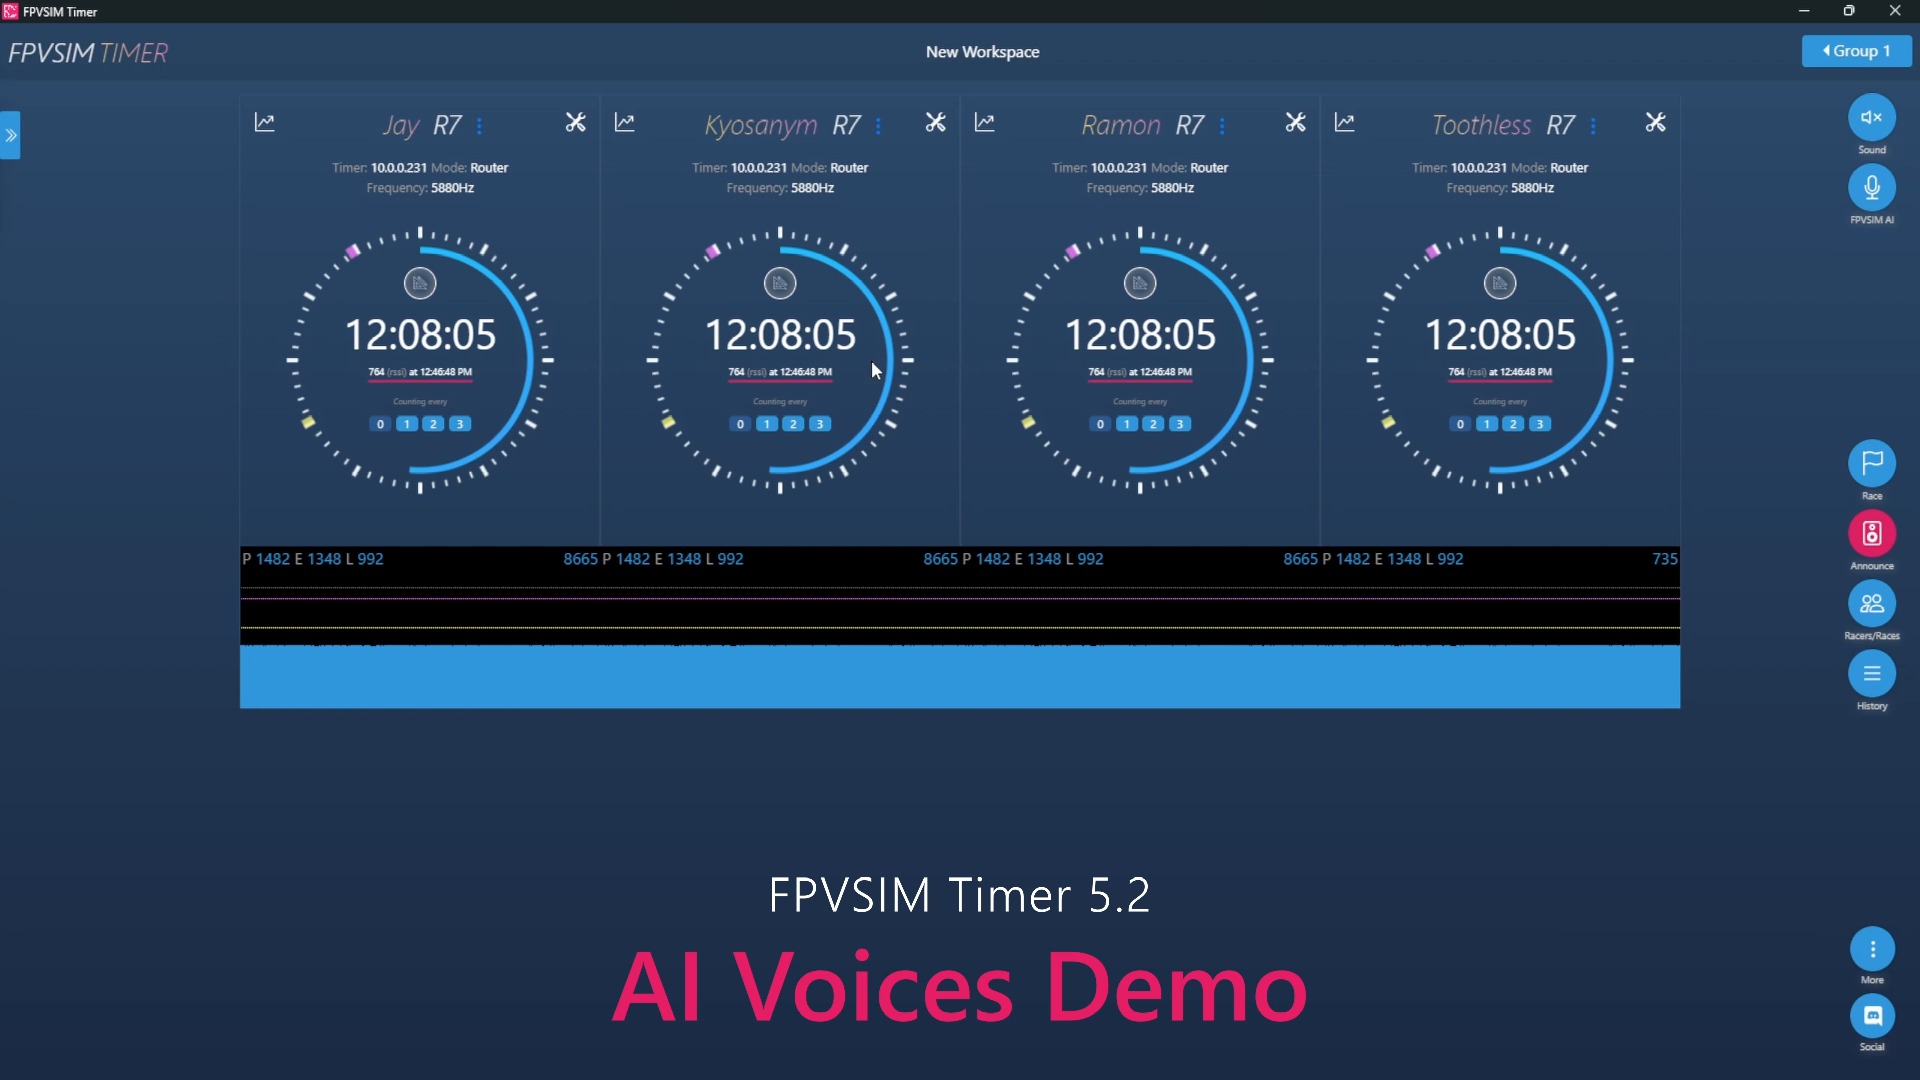
FPVSIM Timer 5.2 把更自然的 AI 赛事播报带到本地电脑:可在 Workspace Settings 中切换不同声音,姓名、下一组和中止比赛等提示均由本机生成;首次合成需要建立缓存,之后播放会明显加快。
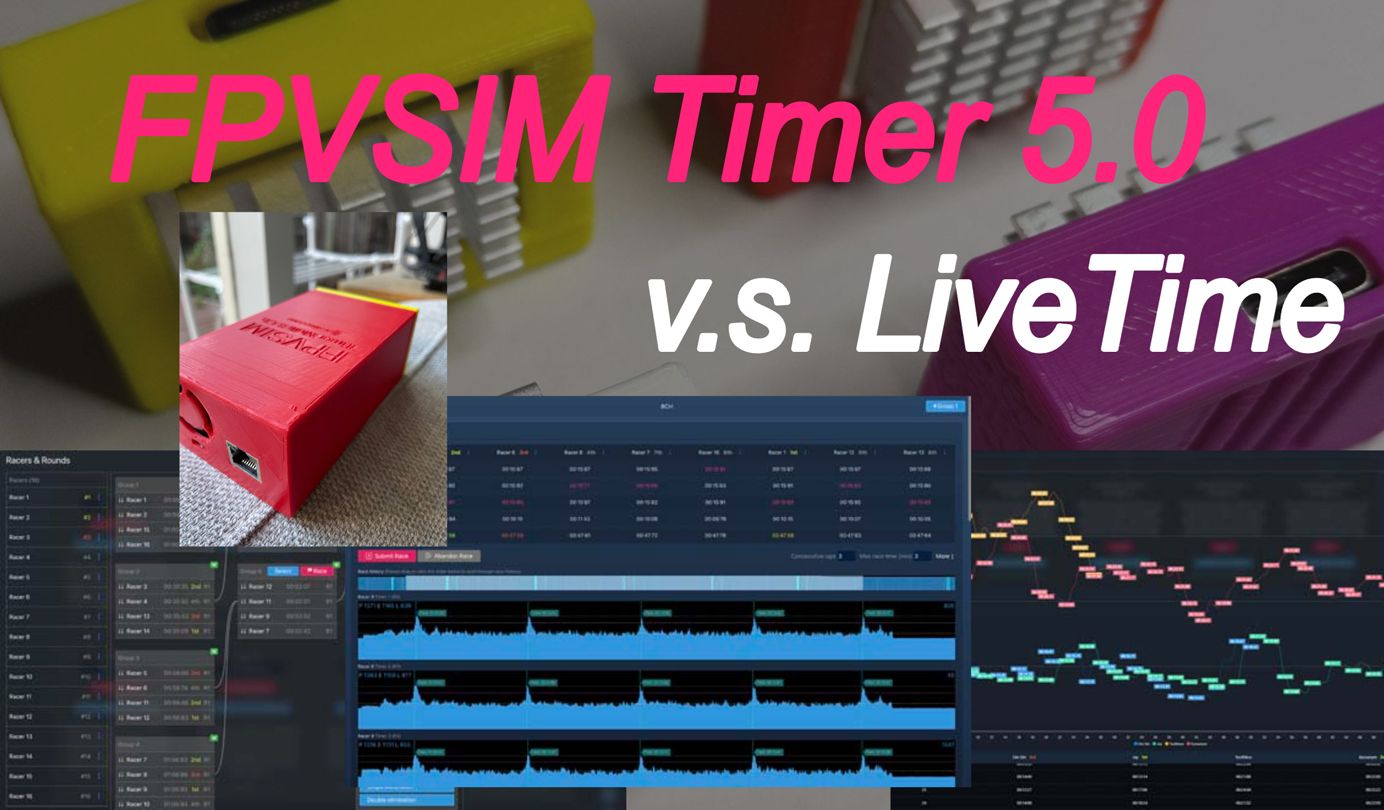
这段无旁白对照视频把 FPVSIM Timer 5 与 LiveTime 的计时结果放在一起观察:在所示 IRC 八通道设置中,两边差值落在约 ±0.1 秒内。它说明该套现场配置具有可用的一致性,但不是对所有硬件、赛道和赛事条件的通用精度认证。
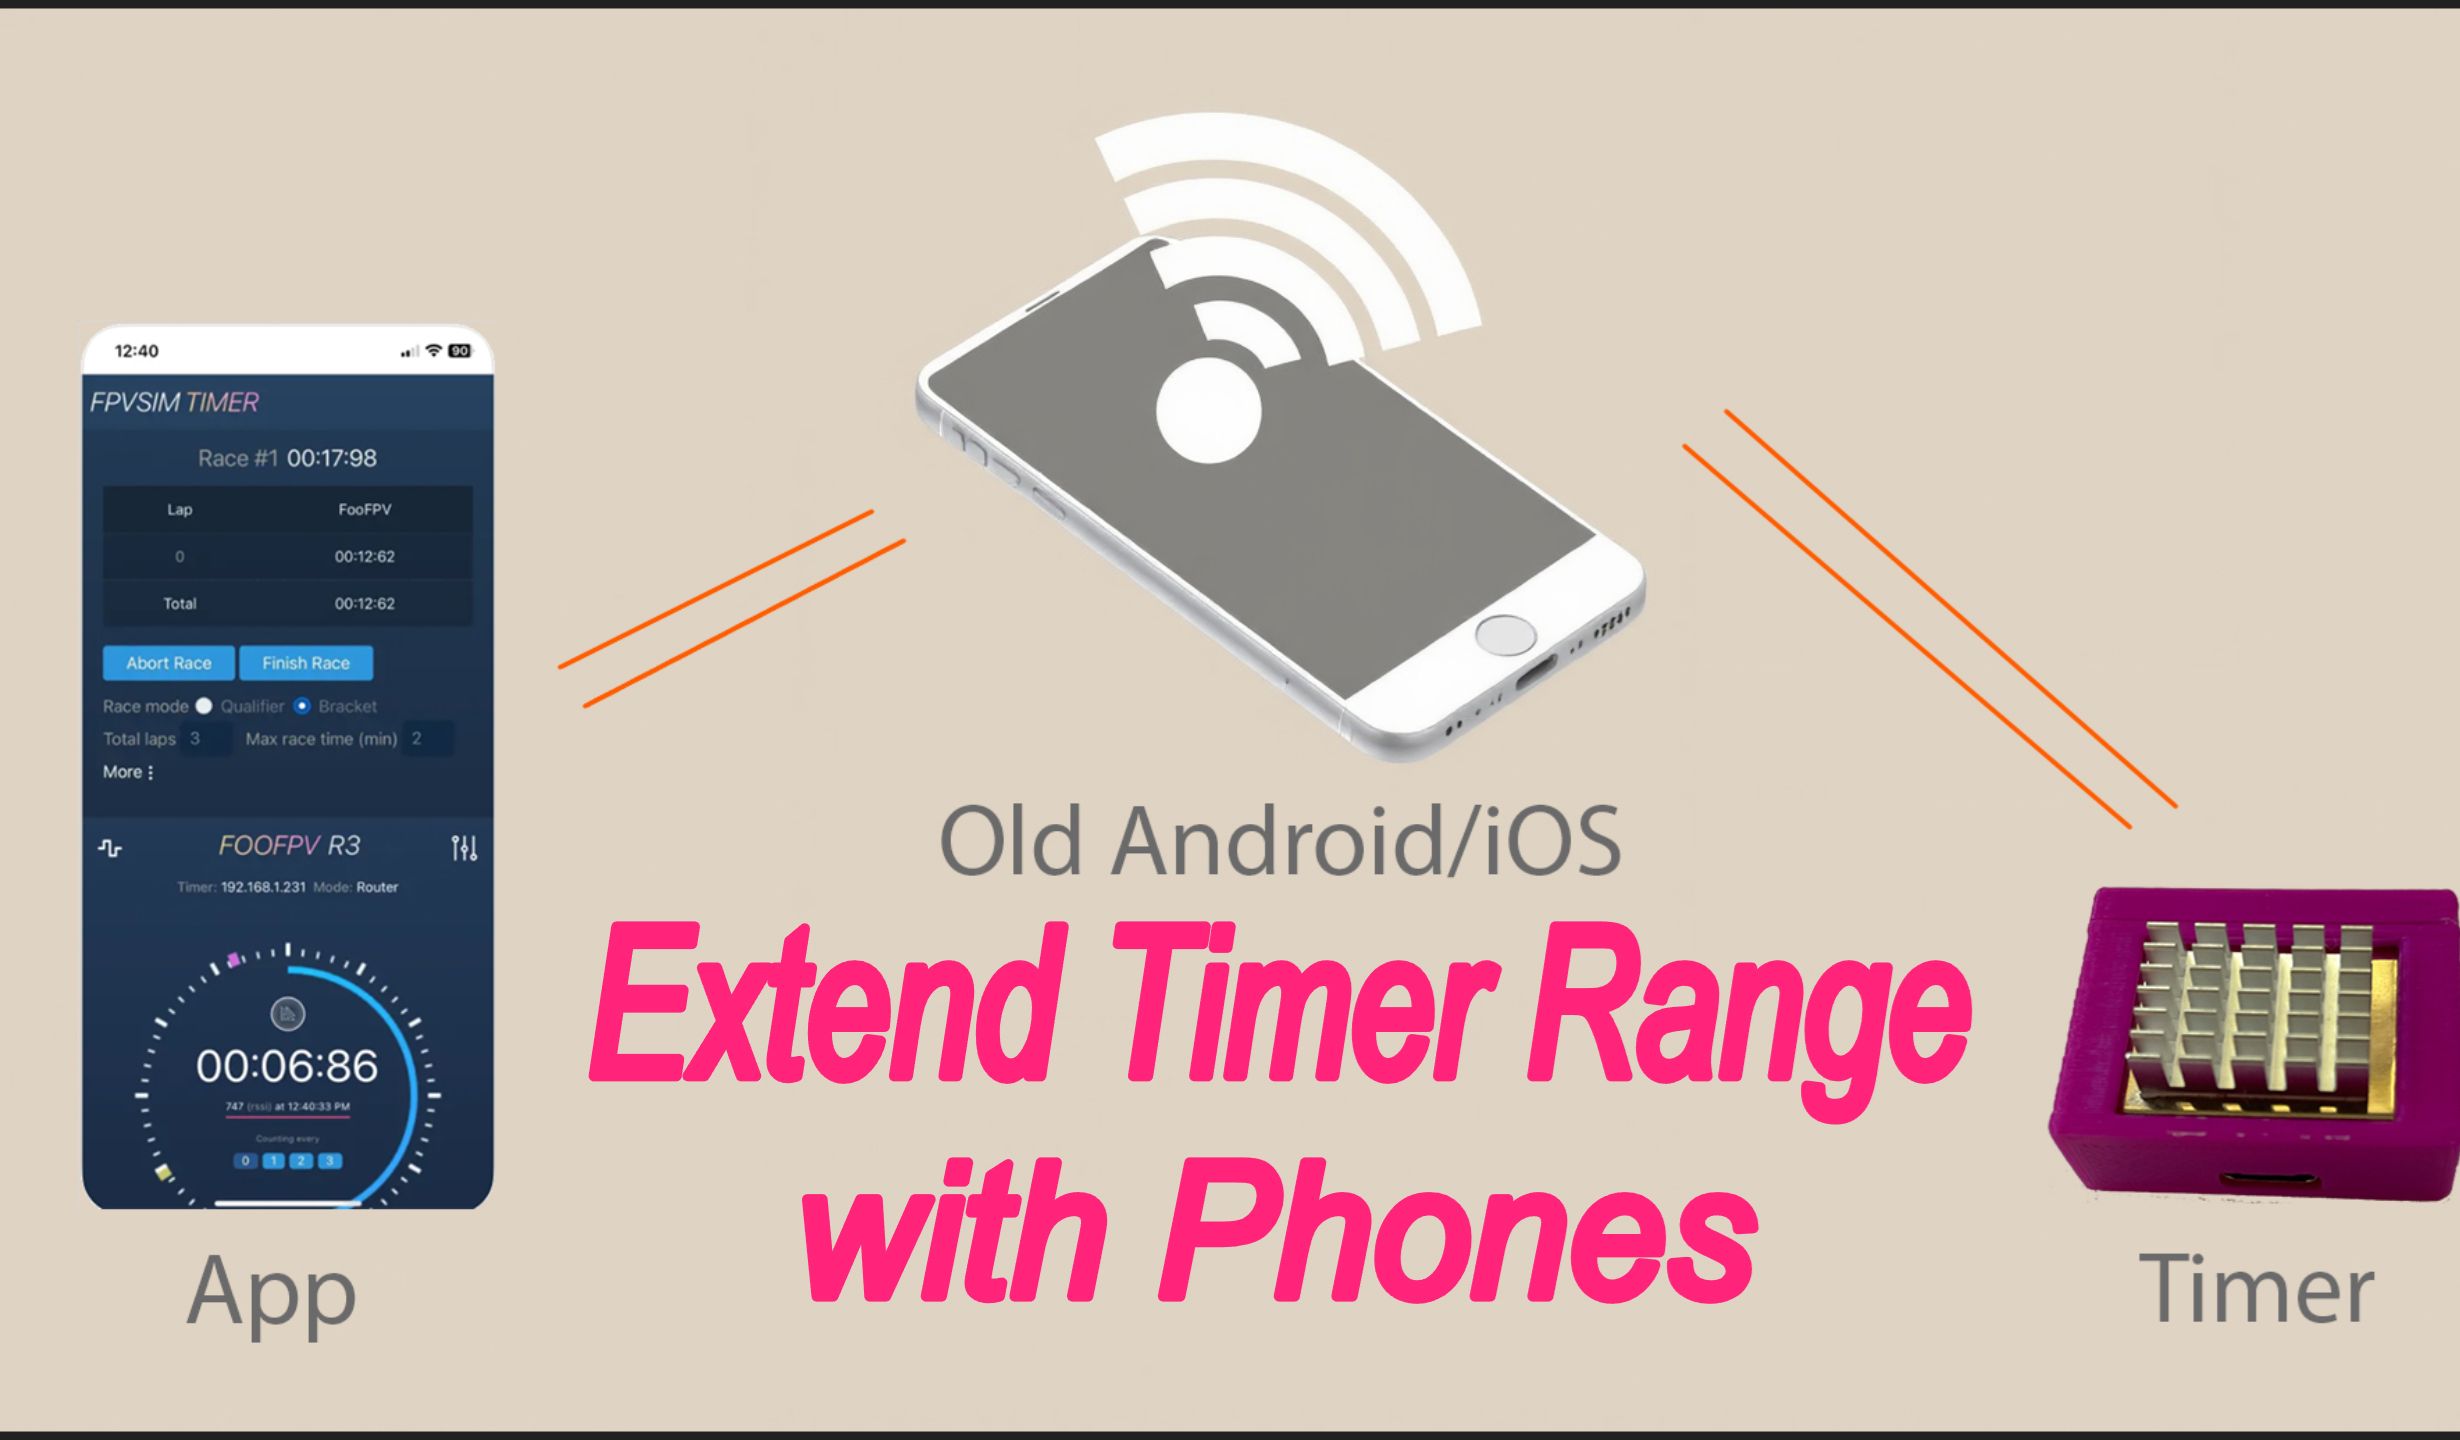
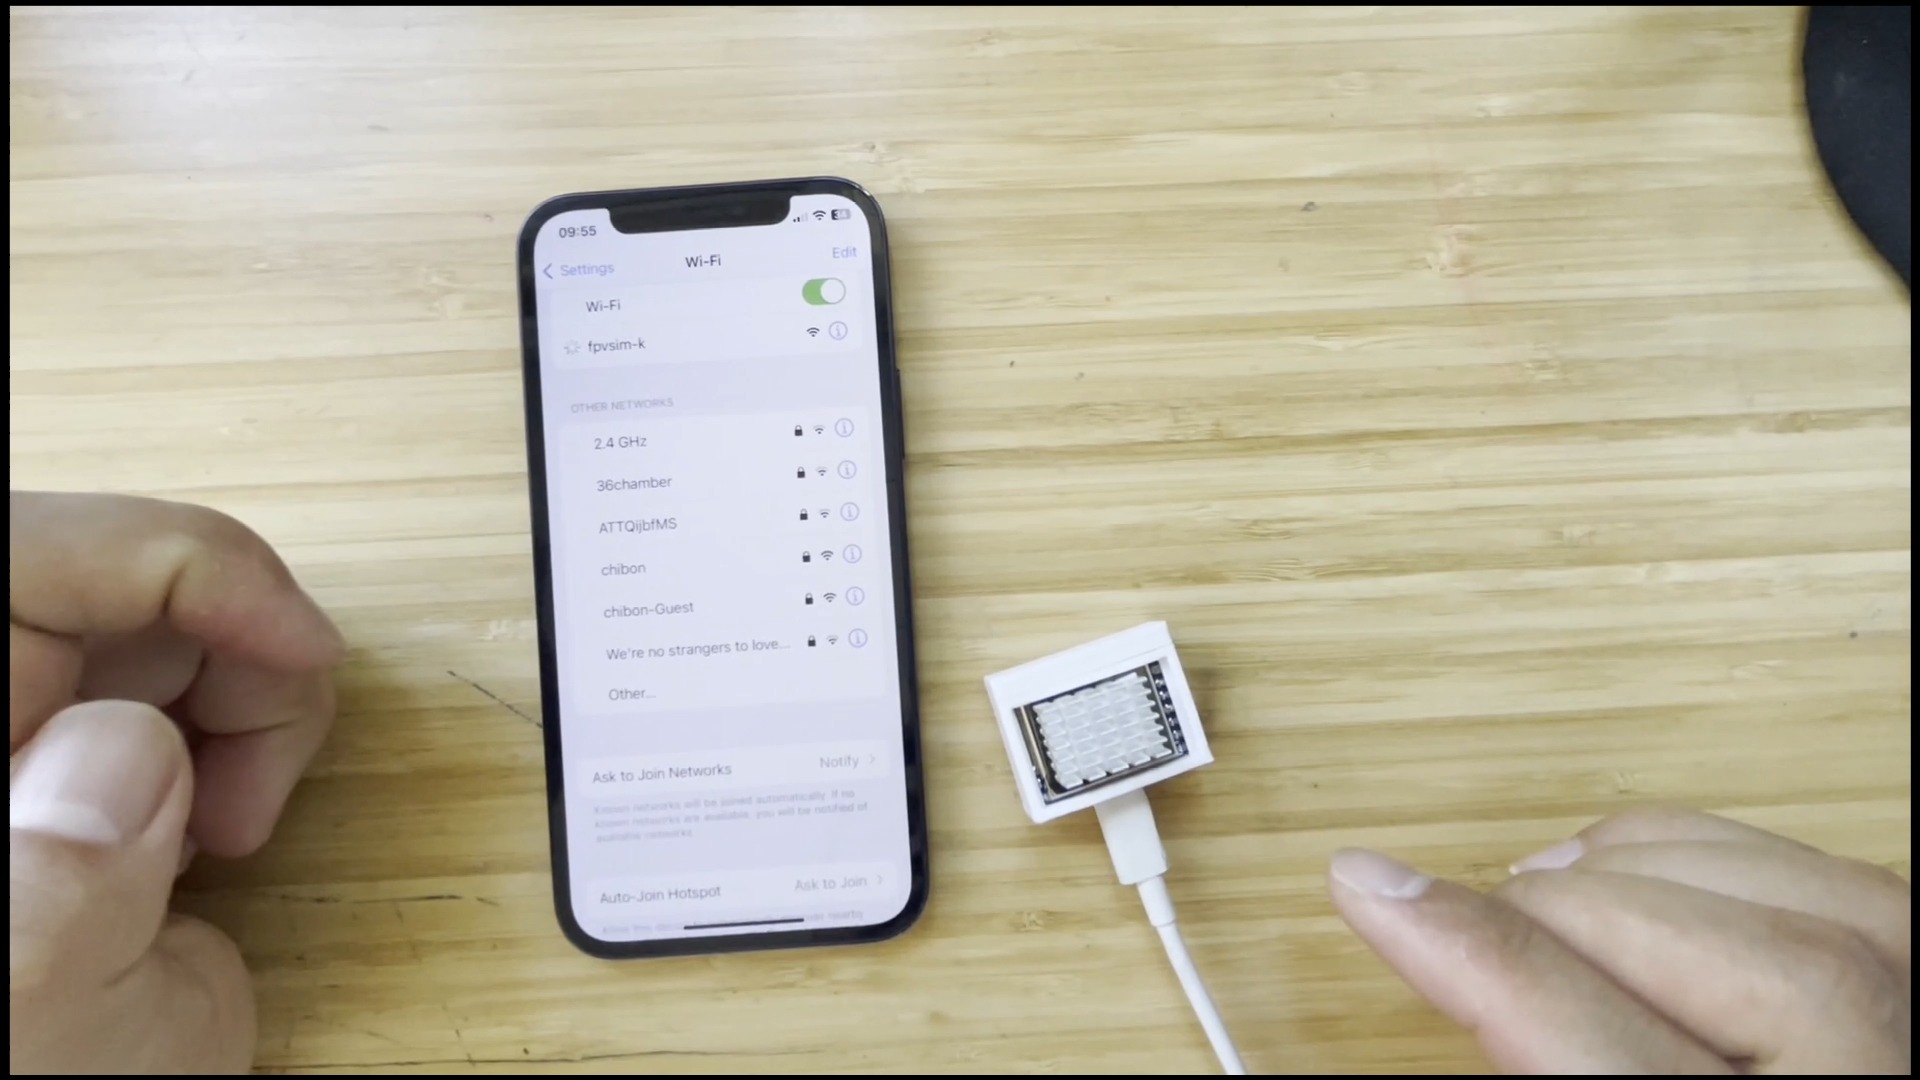
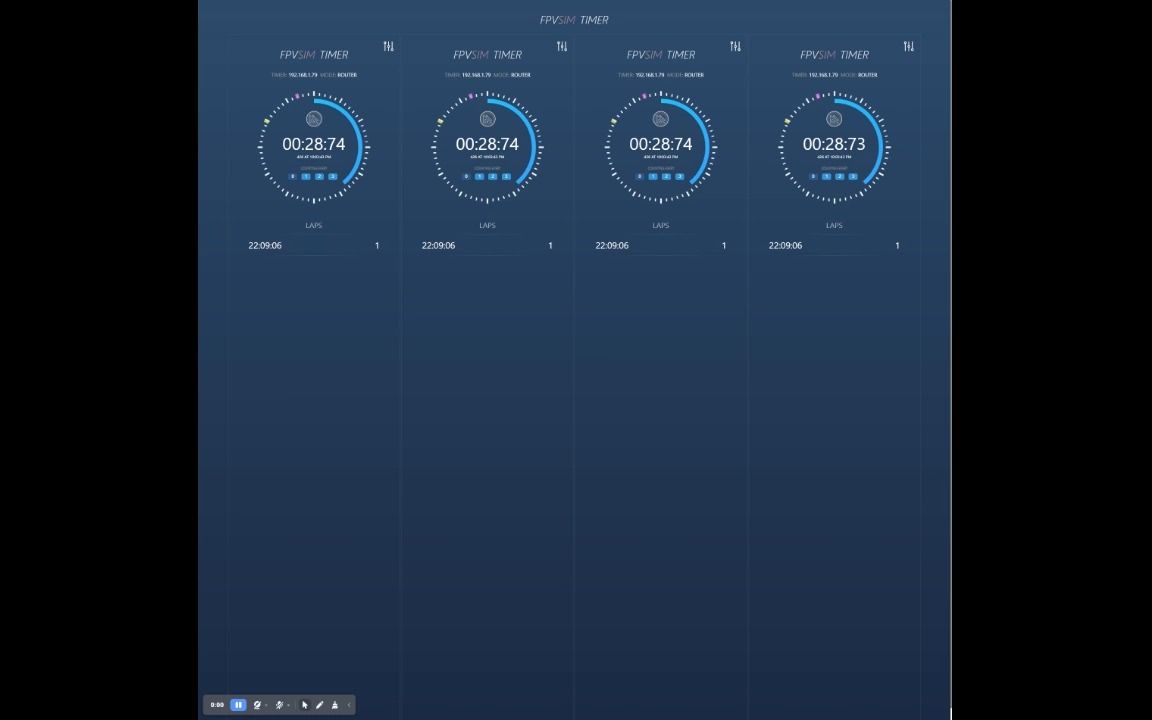
一部闲置手机可以充当 Wi-Fi 中继:FPVSIM 计时器加入旧手机热点,运行 Timer App 的主设备也加入同一网络,从而把一条较长的无线距离拆成两段。教程以 Timer Solo 为主要场景,并解释更依赖手机能力的 Timer Multi 变体及其可靠性限制。
本教程用 FPVSIM Timer 5.0 的赛事构建器串起完整流程:生成资格赛分组、调整选手与频道、提交比赛结果、按公开规则选择晋级者,再建立单淘汰或双淘汰对阵。重点是保护原工作区、按上游结果解锁后续组别,并在宣布名次前审核整条赛果链。
FPVSIM Timer 5.0 的自动校准会从真实穿越中学习 RSSI 峰值、进入阈值和离开阈值。本教程说明如何在最终计时点采集具有代表性的样本、按提示关闭 VTX、审核计算结果,并用一场真实节奏的测试赛确认没有漏圈或误计。
FPVSIM Timer Multi/多人版可以让手机通过有线以太网适配器接入计时器网络,在 iOS 或 Android 设备上完成赛事操作。这个 28 秒演示强调的是轻量化连接:准备兼容的网口转接器和网线即可,不需要为转接器另装驱动或完成复杂配置。
本教程从 Timer V2 Solo 的外壳装配和 5V USB-C 供电开始,演示 iPhone/iPad 如何加入计时器热点,并解释 RSSI 峰值、进入阈值与离开阈值怎样共同判定一次穿越。界面属于较早一代,但这些信号判断原则仍适合排查漏圈和重复计圈。
FPVSIM Multi-Kit 把多台模块化计时单元通过有线以太网接入 Timer 4.1,提供 4 或 8 通道赛事配置。本文按这支 216 秒 B 站版本说明接线、工作区覆盖警告、预填网络设置与 OTA 固件路径;“永不掉线”是产品标题,不应理解为无需监控连接状态。
FPVSIM Timer 4.0 把两项容易混淆的能力放在同一练习流程中:AI 教练通过在线模型读取圈速趋势并给出一致性反馈;语音控制则在本机离线识别开始、停止、提交、重复和状态等命令。视频展示的是圈速数据辅助训练,不是对飞行线路或打杆动作的全面诊断。
FPVSIM Timer 3.0.1 发布时加入了面向 OBS 的实时计时 Overlay,可把选手、圈数和排名作为浏览器来源叠加到直播画面。本教程根据官方视频说明整理定时服务器、OBS 来源、每行列数和完整彩排流程,并明确当时的平台支持信息不代表当前兼容性。
这段 FPVSIM Timer 3.0 原型演示把圈速数据变成即时语音反馈:系统能指出圈速改善、最快圈和连续圈逐渐接近等趋势,并给予鼓励。它更像一个基于时间序列的练习提示器,而不是能观察线路、打杆或器材状态的真人教练。
FPVSIM Timer 3.0 把赛事后的 RSSI 时间线、漏圈校正、独立进出阈值、选手 CSV 导入与随机分组放进同一工作流。视频也演示了物理计时门如何减少侧向信号误触,并简要预告 OBS 计时叠加;所有菜单和限制都应按 3.0 历史界面理解。
Joshua Bardwell 的完整演示把 FPVSIM Timer 从硬件选择、手机连接和逐频道校准,一直带到选手分组、资格赛/淘汰赛模式与 DIY 刷写。真正关键的练习闭环是:把计时器放在固定起终点,用每位飞手的实际图传信号校准门槛,再用圈速趋势改善稳定性。视频中的价格、应用、IP、订阅与硬件供应均是录制时期信息。
这段演示介绍 FPVSIM Timer 的实时飞手位置显示:利用部署在赛场不同位置的计时器网络,把各飞手最近一次被检测到的位置汇总到同一界面。视频使用模拟计时信号验证概念,因此适合用来理解功能目标;正式赛事仍需针对节点部署、网络稳定性和异常数据进行现场验证。
FPVSIM Timer 的节拍器会在飞手通过计时点后重新开始计数,并按设定的 1、2 或 3 秒间隔播报节拍。它把单圈中的时间差转化为无需低头查看屏幕的听觉反馈,特别适合在同一赛道反复比较不同线路、入弯节奏和操纵策略。
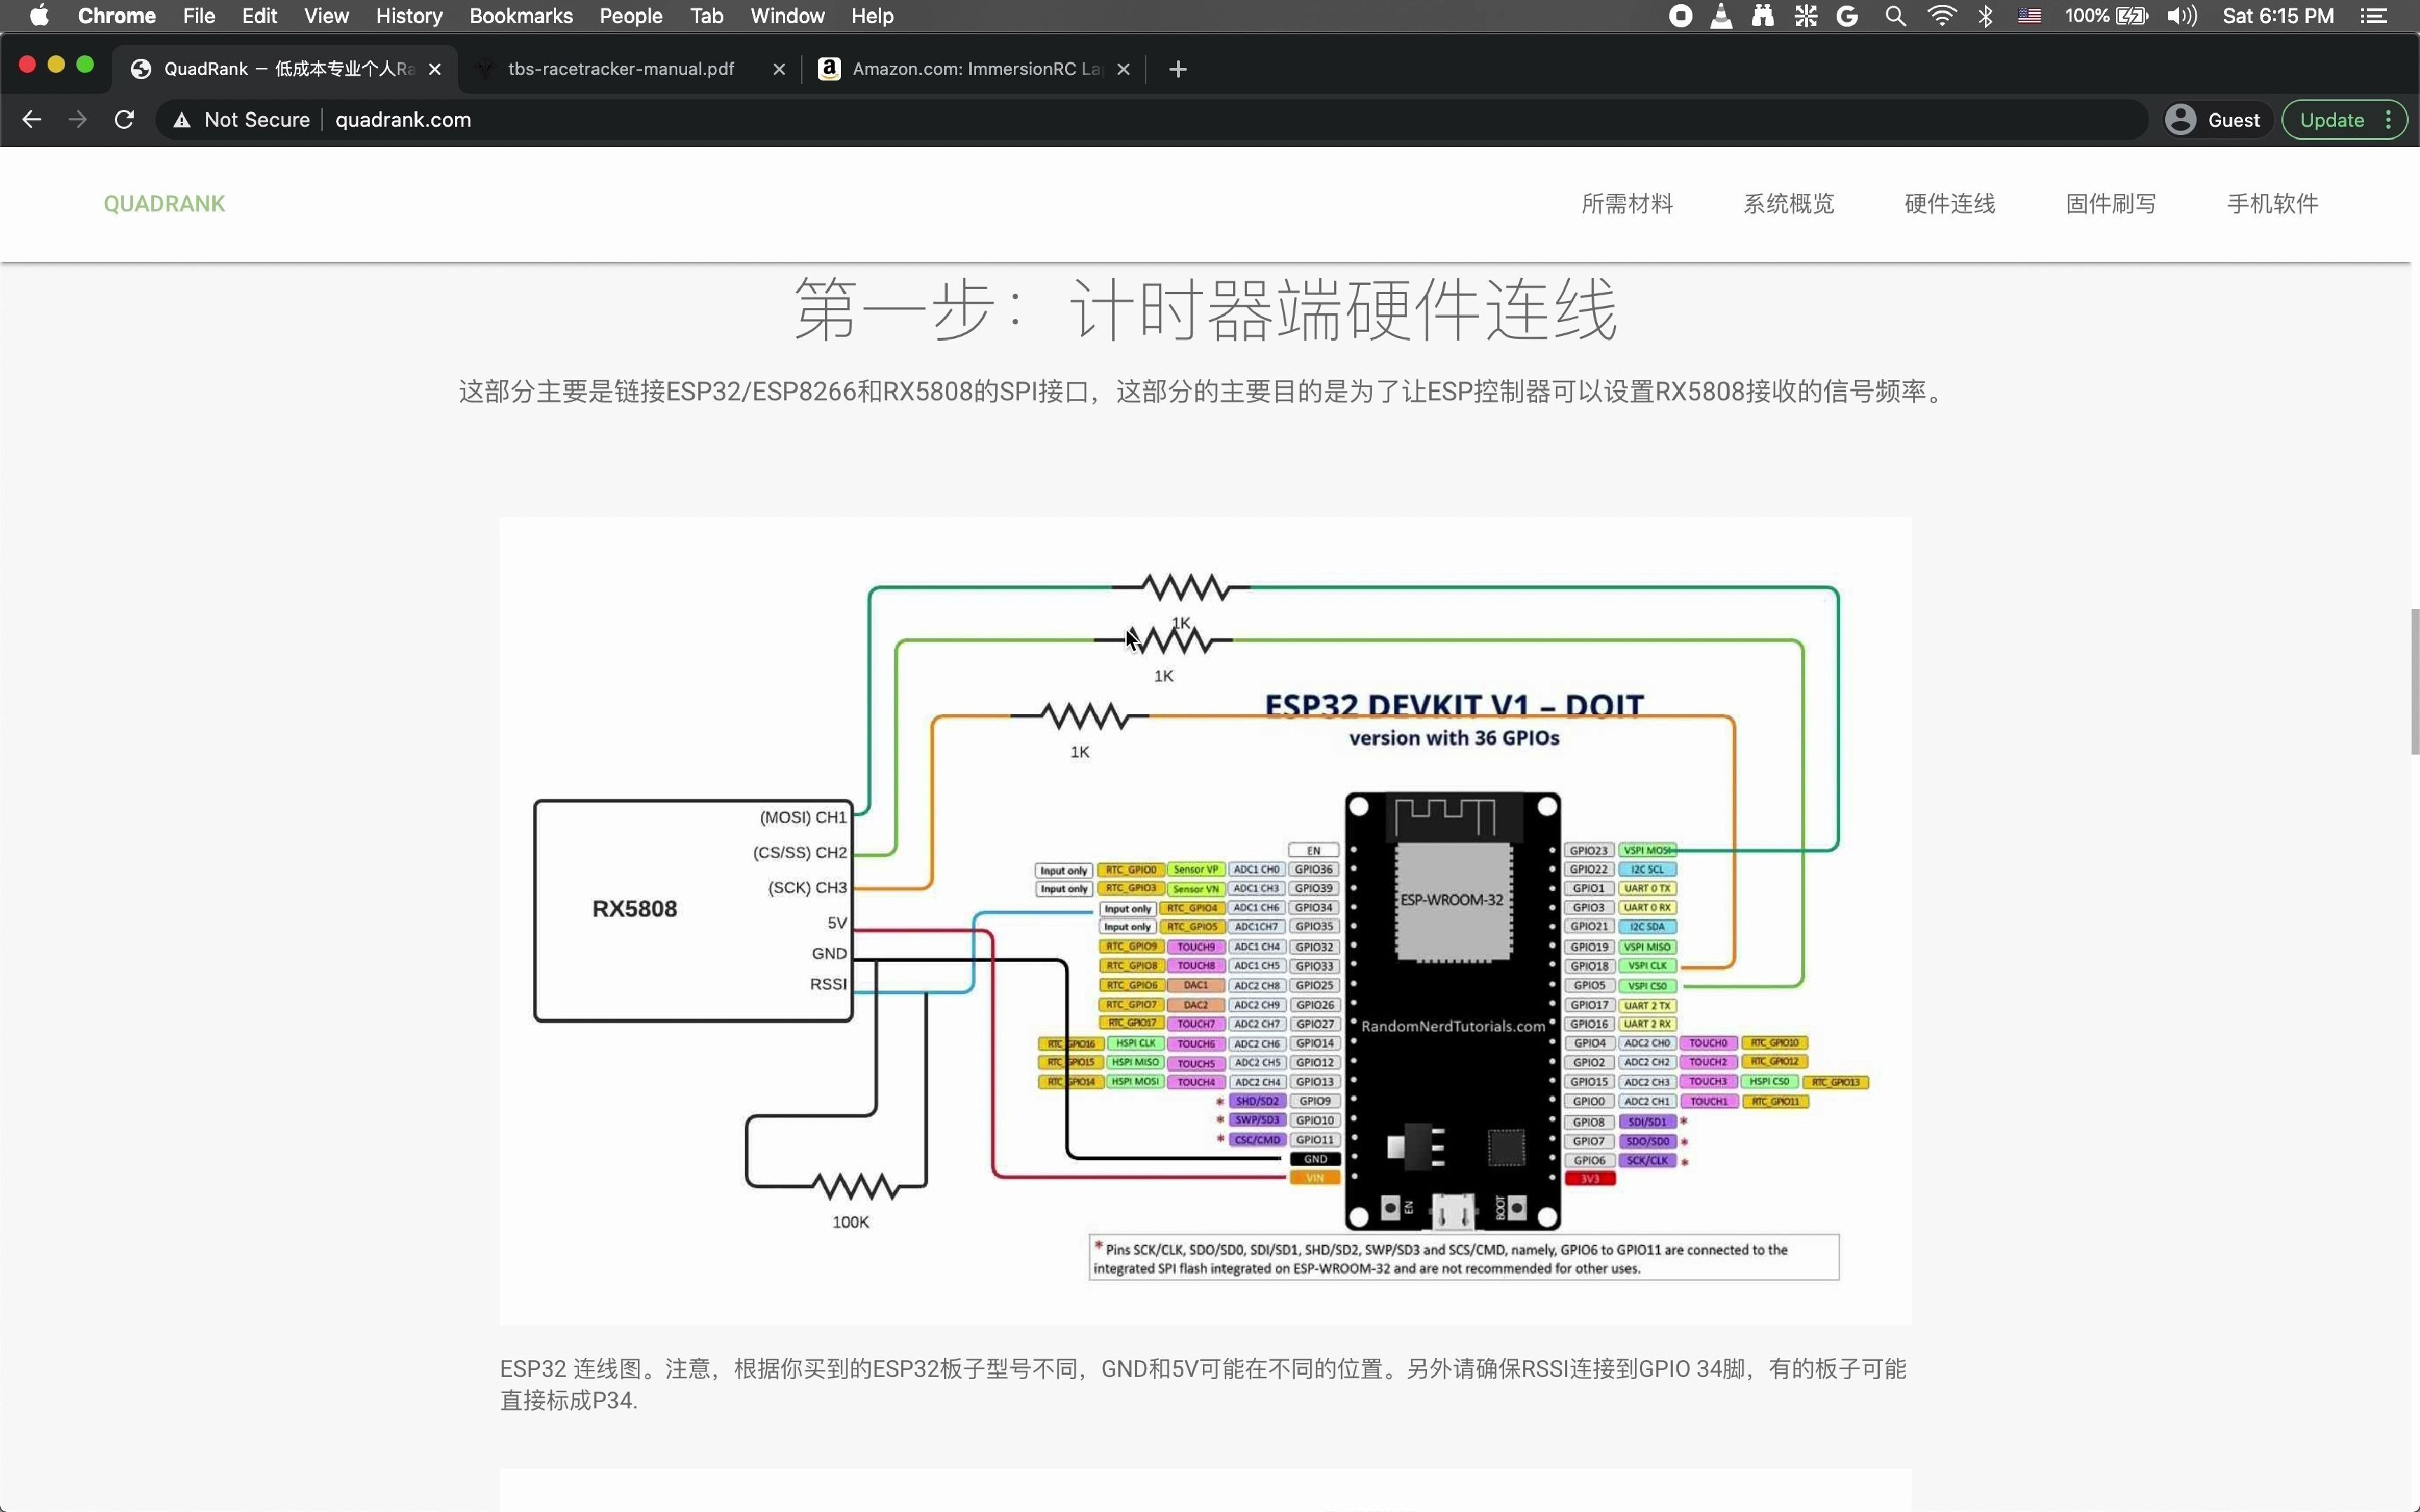
本教程从零组装一只 FPVSIM Timer 计时单元:准备 ESP32、RX5808、一个 100 kΩ 电阻和三个 1 kΩ 电阻,完成 RSSI、供电与 SPI 相关焊接;刷入固件后,再把计时器从自建热点接入 2.4 GHz 路由器,并通过 DHCP 地址保留固定其局域网 IP。
本教程介绍如何使用开源 FPVSIM Timer Configurator 给 ESP32 计时单元刷写固件。根据操作系统下载对应安装包,连接计时器的 USB 数据口,在工具中选择固件版本、目标硬件和串口,然后执行 Build & Flash;首次运行会额外下载刷写工具,因此通常比后续刷写更慢。
这段短片是新版 FPVSIM Timer 的功能预览,重点包括引入独立路由器、让赛事电脑可通过 5 GHz Wi-Fi 或网线接入局域网、增强断线重连,以及为多人赛事准备多机计时。它记录的是 2022 年末的开发方向,不应把当时仍在开发的功能或平台计划当作当前版本承诺。
这段演示把 FPVSIM 的赛道与计时系统放进“澳洲丛林”场景,展示模拟飞行不只是自由练习,还可以围绕固定线路记录圈次和反馈进度。视频发布时预告了即将推出的 beta 版本与订阅权益;这些商业与发布日期信息现已过时,应以当前 FPVSIM 页面为准。
这是 QuadRank Timer 固件 2.1 的更新说明页。官方简介明确给出两项结论:新固件增强了短赛道支持,并显著减少短赛道计时中的误报;同时它兼容上一版本 App,因此这次更新不要求同步升级 App。视频没有可信的教程旁白,文章不会补写未展示的刷写步骤,而是说明更新目的、版本边界,以及升级后应如何用受控测试验证计时结果。
本教程演示 QuadRank Timer 2.0 应用的基础流程:让 App 与计时器固件保持同一版本,连接计时器自己的 Wi-Fi 热点,选择与飞机 VTX 一致的频道,启动自动校准并多次通过计时门。应用根据 RSSI 信号的进入阈值、离开阈值与中间峰值确定过门时刻,再用相邻峰值的时间差计算圈速。
这段不到一分钟的画面是 QuadRank 竞速计时器 2.0 的早期测试记录,重点在于观察设备能否捕捉过线并把圈次/时间送到界面,而不是完整的安装或调参教程。视频说明明确指出,录制版本中央显示的时间并非真实计时,该问题在录制后已经修复;因此画面中的数字只能用于理解测试流程,不能当作正式成绩。
这期视频介绍早期 QuadRank Timer 的低成本 DIY 路线:ESP32/ESP8266 负责运行计时与接口服务,带 SPI 的 RX5808 接收图传并输出 RSSI,手机端应用用于选择频道、校准和设置检测灵敏度。教程覆盖材料、接线、固件刷写、供电和基础校准,但录制于 2021 年,下载地址、引脚、应用价格与平台支持都应以当前 FPVSIM Timer 文档为准。
这段现场短片展示早期 QuadRank DIY 计时器从连接、切换到 5695 MHz(频道 2)、执行校准,再到实际飞行播报圈时的完整验证链路。音轨只有应用语音提示和圈时数字,没有可依赖的人工讲解,因此本文把它作为“怎样验收计时系统”的示例,而不从数字反推不存在的设置说明。界面、频道标注和操作入口均以当前 FPVSIM Timer 文档为准。
涵盖设备、调参、图传、无线电与实用技术的中文内容。
本教程用同一架四轴机的 Blackbox 日志比较 Jumper T15 与改装 FrSky X9 Lite 的 RC command 频谱,说明如何发现某个摇杆轴的高频噪声。它提供的是受控对比方法,不是对所有同型号遥控器的优劣判定。
这次 ICM42688 与 MPU6000 的对比把重点放在 Blackbox 数据,而不是只凭手感下结论:测试中的 ICM42688 在调整内部滤波后,进入 Betaflight 前的陀螺仪噪声明显降低,D-term 残余噪声也更低;但结果只代表所用机体、固件草案和飞行条件,不能直接推广到所有飞控。
本教程说明如何为 FPVSIM 的世界地图飞行功能创建并配置个人 Google Maps Platform API 密钥:在 Google Cloud 中新建独立项目、完成账户要求、启用 Maps Tiles API、生成并妥善限制密钥,最后把密钥保存到 FPVSIM 的世界地图场景。视频录制于 2023 年,Google 的界面、计费、配额和验证要求都可能已经变化,因此应以自己控制台内显示的最新政策为准。
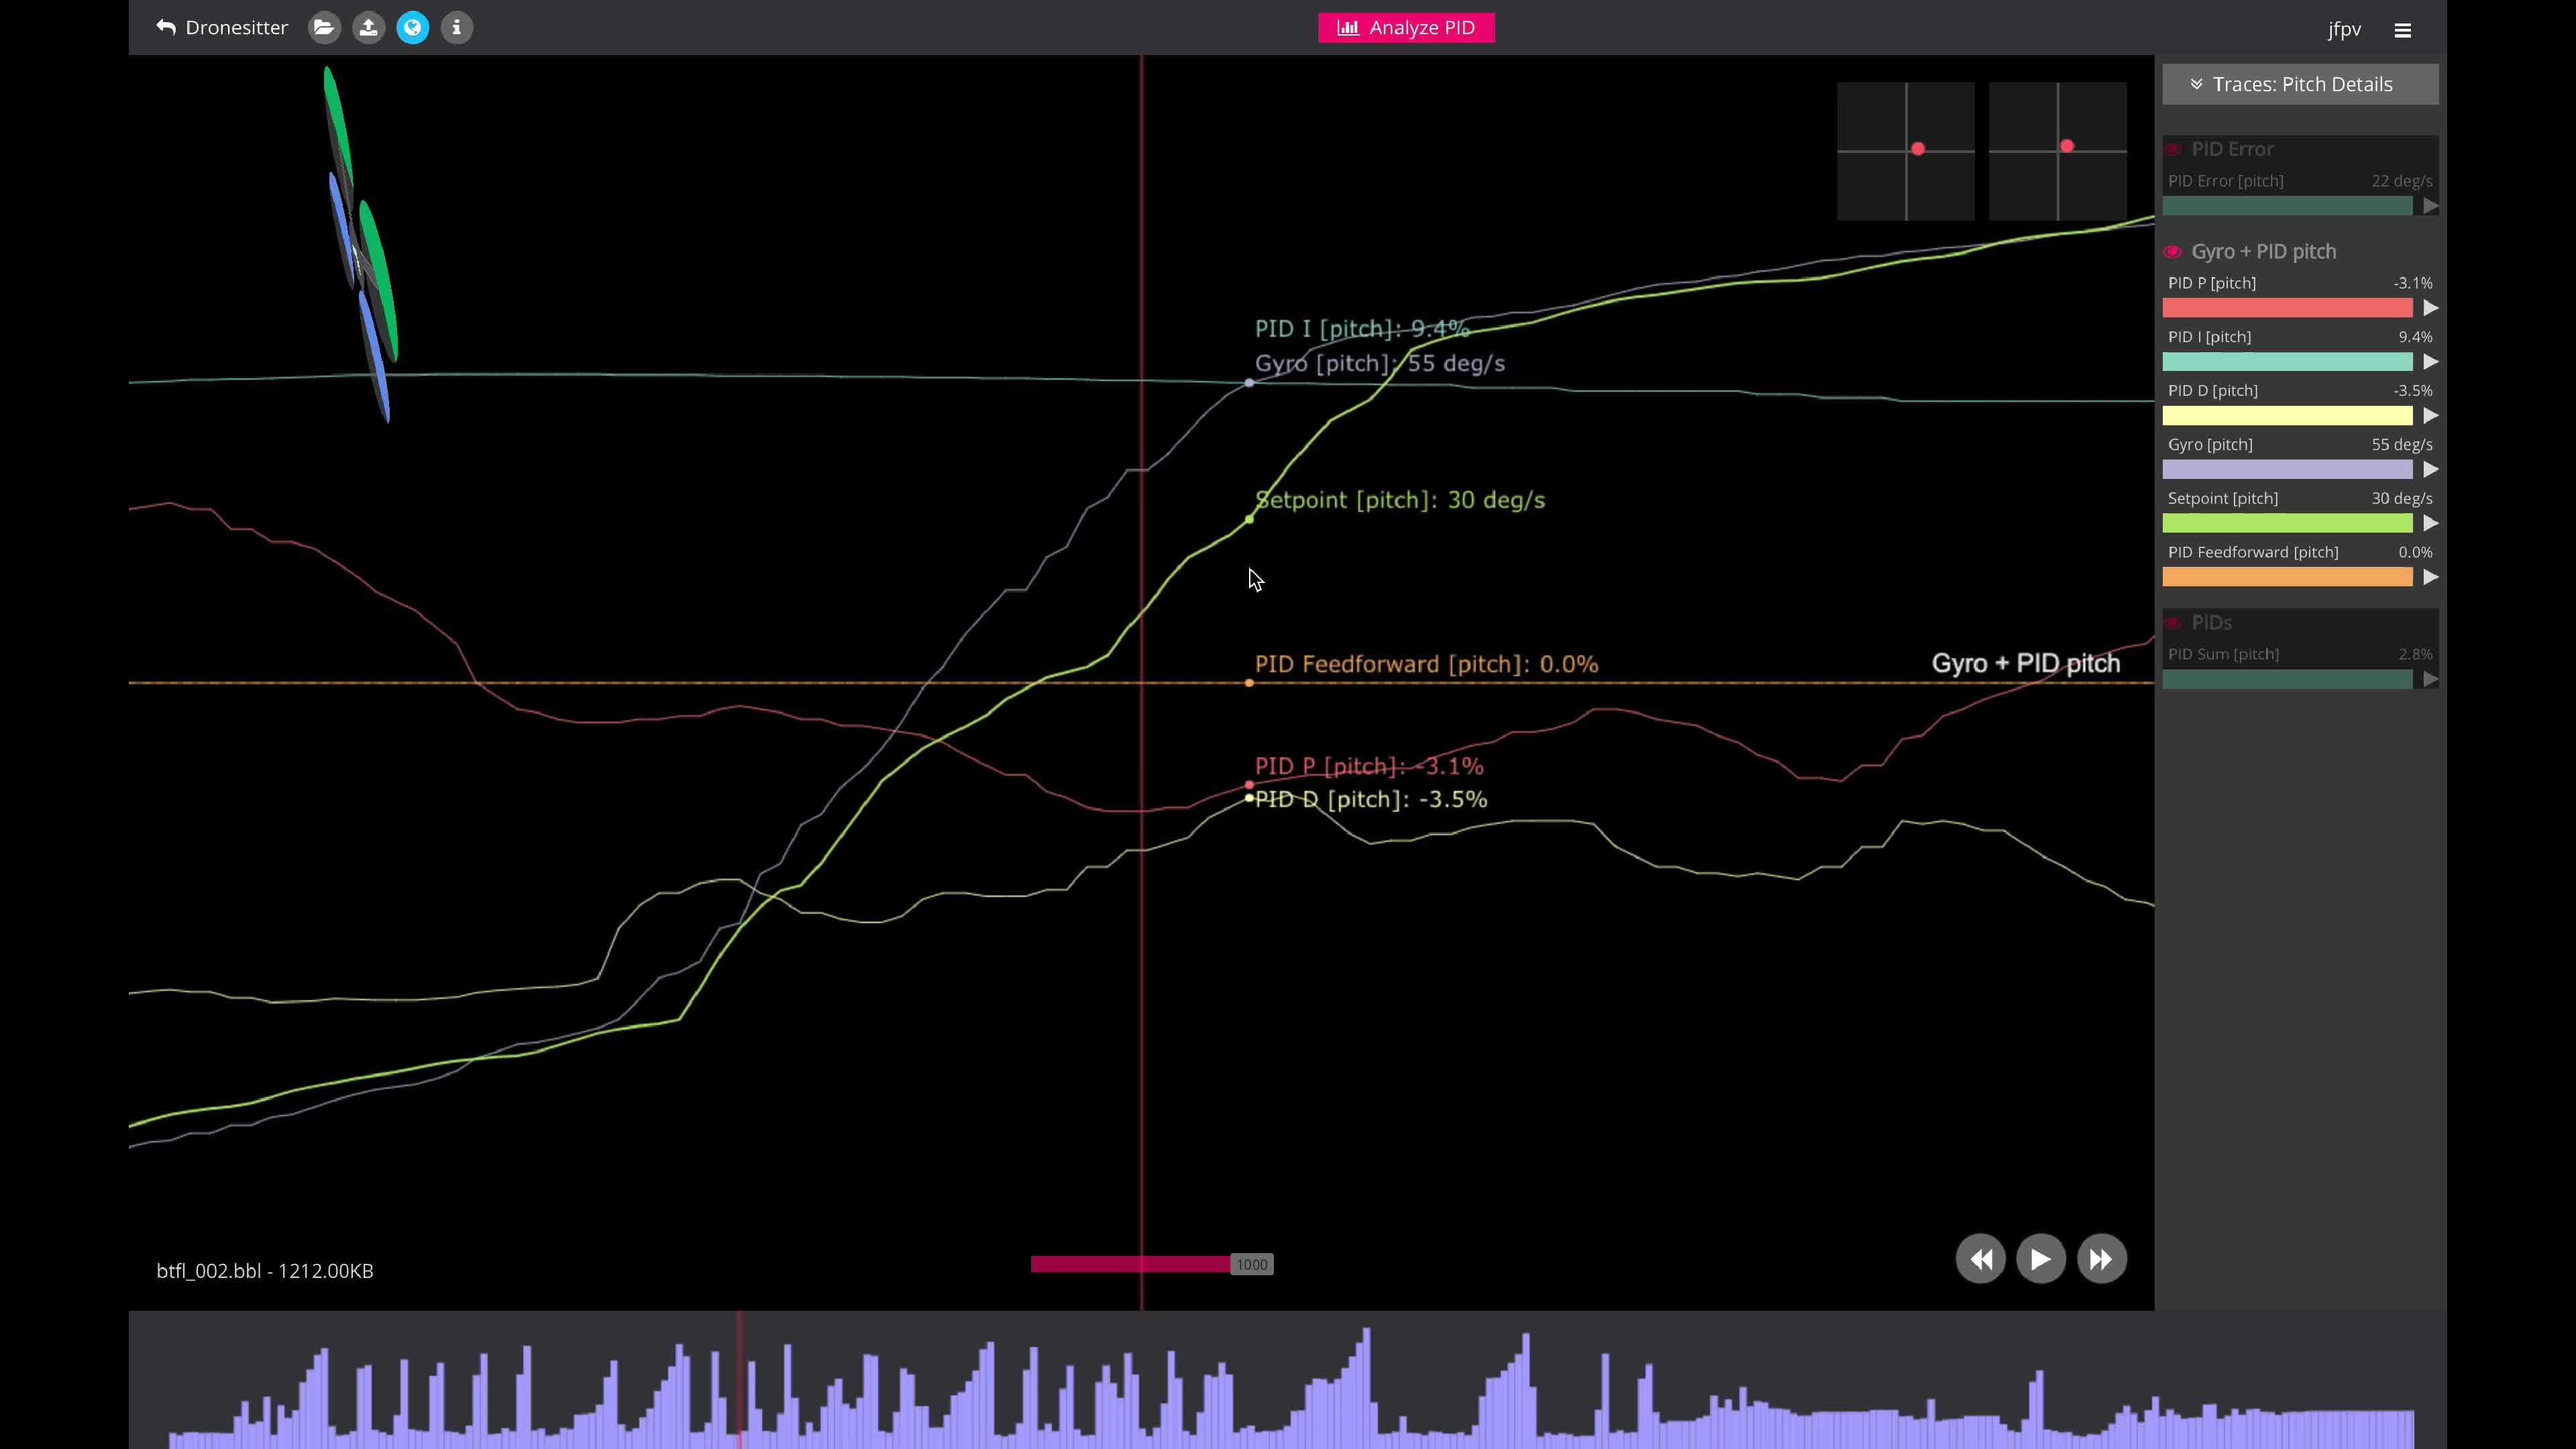
这段更新预览介绍 Dronesitter Sim 的可调 PID 飞控模型与 PID 曲线图。它让飞手不只调整表面手感,而是观察比例、积分和微分控制怎样影响姿态跟随、持续偏差与阻尼,从而用更接近真机调参的思路建立一套可重复的模拟器设置。
这是 T-Motor Mini Racer F7、Betaflight 4.3 与 BLHeli 32.8.3 安装系列的第 4 篇,重点用试飞和黑盒曲线评估整套配置。视频结论不是“预设即完美”,而是:这块 20×20 飞控的噪声控制总体不错、实飞没有明显异常,但现用 Preset 对这台飞机仍不完全匹配,部分控制信号可见振荡,因此还需要针对机架、电机和桨叶继续微调。
本篇是 T-Motor Mini Racer F7 系列的固件阶段:先在 Betaflight Configurator 检查飞控目标并刷入当时的 Betaflight 4.3.0 RC2,应用 Custom Defaults;再启用 DShot 电机协议,使 ESC 可被读取,核对 T-Motor ESC 目标后逐个刷入作者选择的 BLHeli 32.8.3 测试固件。最后配置温度保护、Demag Compensation、低转速保护与动态 PWM 频率。所有版本和参数均属于 2022 年特定硬件,今天必须重新核对目标、发行状态与厂商说明。
本篇继续完成 T-Motor Mini Racer F7 的 Betaflight 4.3 基础配置:设置 DShot Beacon、DShot600 与双向 DShot;在拆桨状态下用电机向导确认编号和旋转方向;应用 Preset 前先备份配置;补齐 OpenVTX/SmartAudio 的 VTX Table;选择与 ExpressLRS 500 Hz 匹配的 Preset,并逐项检查它修改的滤波、RPM Harmonics 和 FeedForward。最后再恢复个人 Rates、OSD 与模式开关,为试飞和黑盒记录建立可追溯基线。
本篇展示 T-Motor Mini Racer F7 与 F45 Mini ESC 的硬件安装流程:先检查飞控接口、存储与 ESC 外观,再完成焊接和绝缘/防护涂层;规划接收机、相机和 VTX 的 UART、视频、5V 与地线;对焊盘预上锡,并利用板上分区的多个 5V 焊盘整理走线。视频也坦言为了连续拍摄省略了充分固化和正式固定,文章明确不建议照搬这些快捷做法。
这是一段 Betaflight 4.3 Nightly 的现场调参记录,目标是一架 8S、约 30V 的 10 寸机。作者从默认 PID 与已有滤波基线出发,通过试飞、Blackbox 频谱、Step Response、D-first 滑块和 P/FeedForward 调整逐步改善锁定感。视频中的数值只适用于这架大尺寸机,绝不能直接复制到 5 寸机或其他配置。
这段 2021 年的 Dronesitter 更新介绍网页端配置库与多机同步:连接 Betaflight 飞控后,可以浏览 PID、Rates、接收机、Race 通用设置和 VTX Table,审核后将选中配置应用到飞机;常用配置还能标记为 Auto Apply,在新机接入时形成待处理列表,再由用户点击 Apply All。它提高批量配置效率,但不应替代备份、差异审核和机型兼容性判断。
本教程展示 2021 年版 Dronesitter Fleet Manager 如何在浏览器中通过 USB 串口连接 Betaflight 或 iNav 飞控,为每架飞机建立身份和配置快照,使用 CLI 修改设置,再以红绿差异查看变更并回滚。作者明确说明它不是 Betaflight/iNav Configurator 的替代品,而是用于同步、比较、历史追踪和高级命令行操作的机队工具。
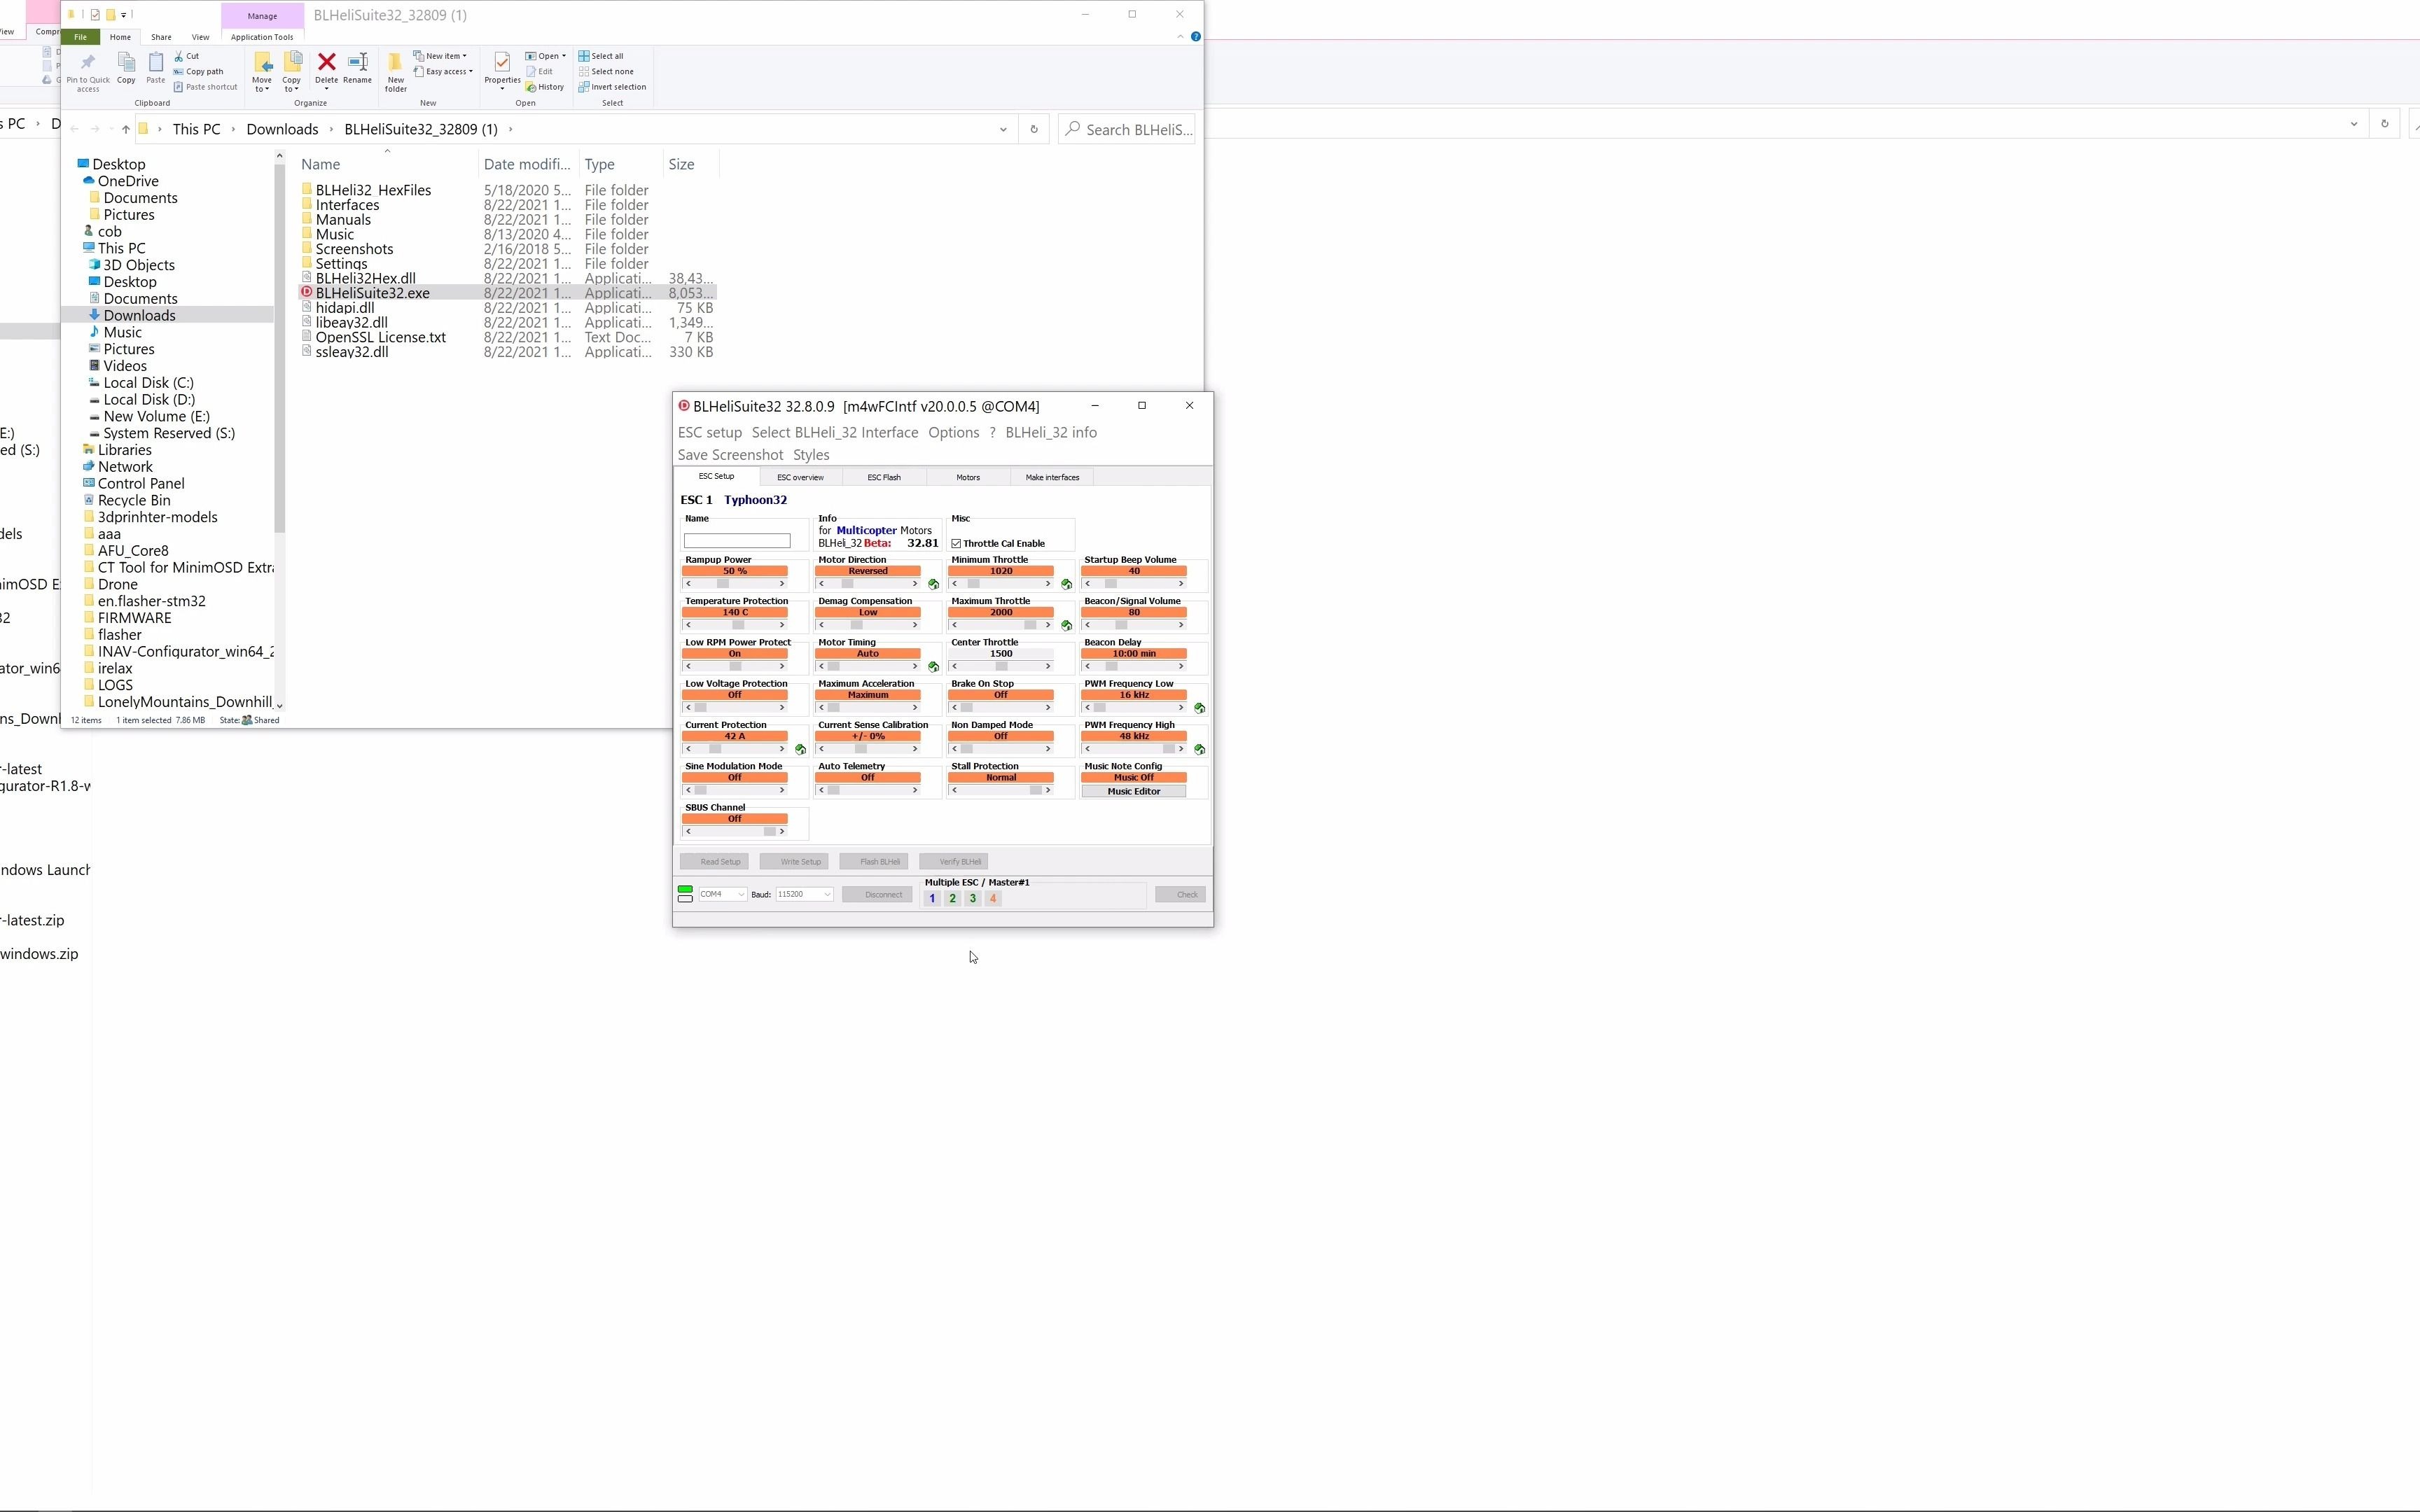
本教程针对 BLHeli32 32.80 的 RPM 数据读取 Bug:错误 RPM 会降低 RPM Filter 效果,并可能表现为噪声增加或低油门抽动。视频演示用当时最新版 BLHeliSuite32,从官方 GitHub 仓库下载完整 ZIP,提取 REV32.8.1 分支中的正确 HEX,再逐个为匹配目标的 ESC 刷入 32.81。由于这是 2021 年的历史修复流程,今天不应把 32.81 当作默认推荐版本;仍须核对当前 ESC 目标、厂商发布与恢复方案。
本教程记录一套 2021 年的低成本 DIY ExpressLRS 2.4 GHz 发射模块:以 ESP32、基于 SX1280 的亿佰特 E28 射频模块和降压电源为核心,连接遥控器的 VMAIN、GND 与 S.Port/信号线,改用外置 U.FL 天线,再通过 ExpressLRS Configurator 刷写当时的 DIY 2.4 GHz TX 目标,最后把遥控器外置高频头协议设为 CRSF。它适合学习射频链路结构,但不是可直接照抄的现代 BOM;供电、目标、射频法规、天线和固件版本都必须按当前硬件重新核对。
本篇用直观例子解释 Betaflight 的 Absolute Control:飞行器无法百分之百跟随 Setpoint 时会留下跟踪误差,而机体在三维空间转动后,这个误差也应转换到新的机体系坐标,才能继续表达飞手原来的控制意图。视频把 Absolute Control 描述为对三轴误差进行向量旋转,并通过修正 Setpoint 帮助完成未完全执行的动作。它基于 2021 年代码和作者个人理解,参数名称、实现和是否仍受支持必须以当前 Betaflight 源码与文档为准。
本篇把遥控器摇杆精度与 Betaflight Rates 放在同一条控制链中理解:Gimbal 把手指位移转换成 RC Command,Rates 再把通道值映射成角速度 Setpoint。磨损、非线性或校准不良的 Gimbal 会让相同手部动作产生不一致指令;不适合自己的 Rates 则会让中心区太敏感、太迟钝或最大角速度不够。视频建议先获得可靠输入并确定个人 Rates,再谈 PID;他人的 Rates 只能作为起点,必须按自己的遥控器、飞行风格与 Betaflight Rate 模型验证。
本教程尝试用 Betaflight Blackbox 曲线判断陀螺仪是否异常,但发布说明包含关键勘误:视频中的 0.012 ms 实际是 12 ms,最后的加速度结果应缩小 1000 倍。按片中约 170°/s 的变化、0.08 m 半径和 12 ms 计算,切向加速度约 20 m/s²、约 2 g,而不是 2000 g;因此这一段数值本身不能证明陀螺仪损坏。
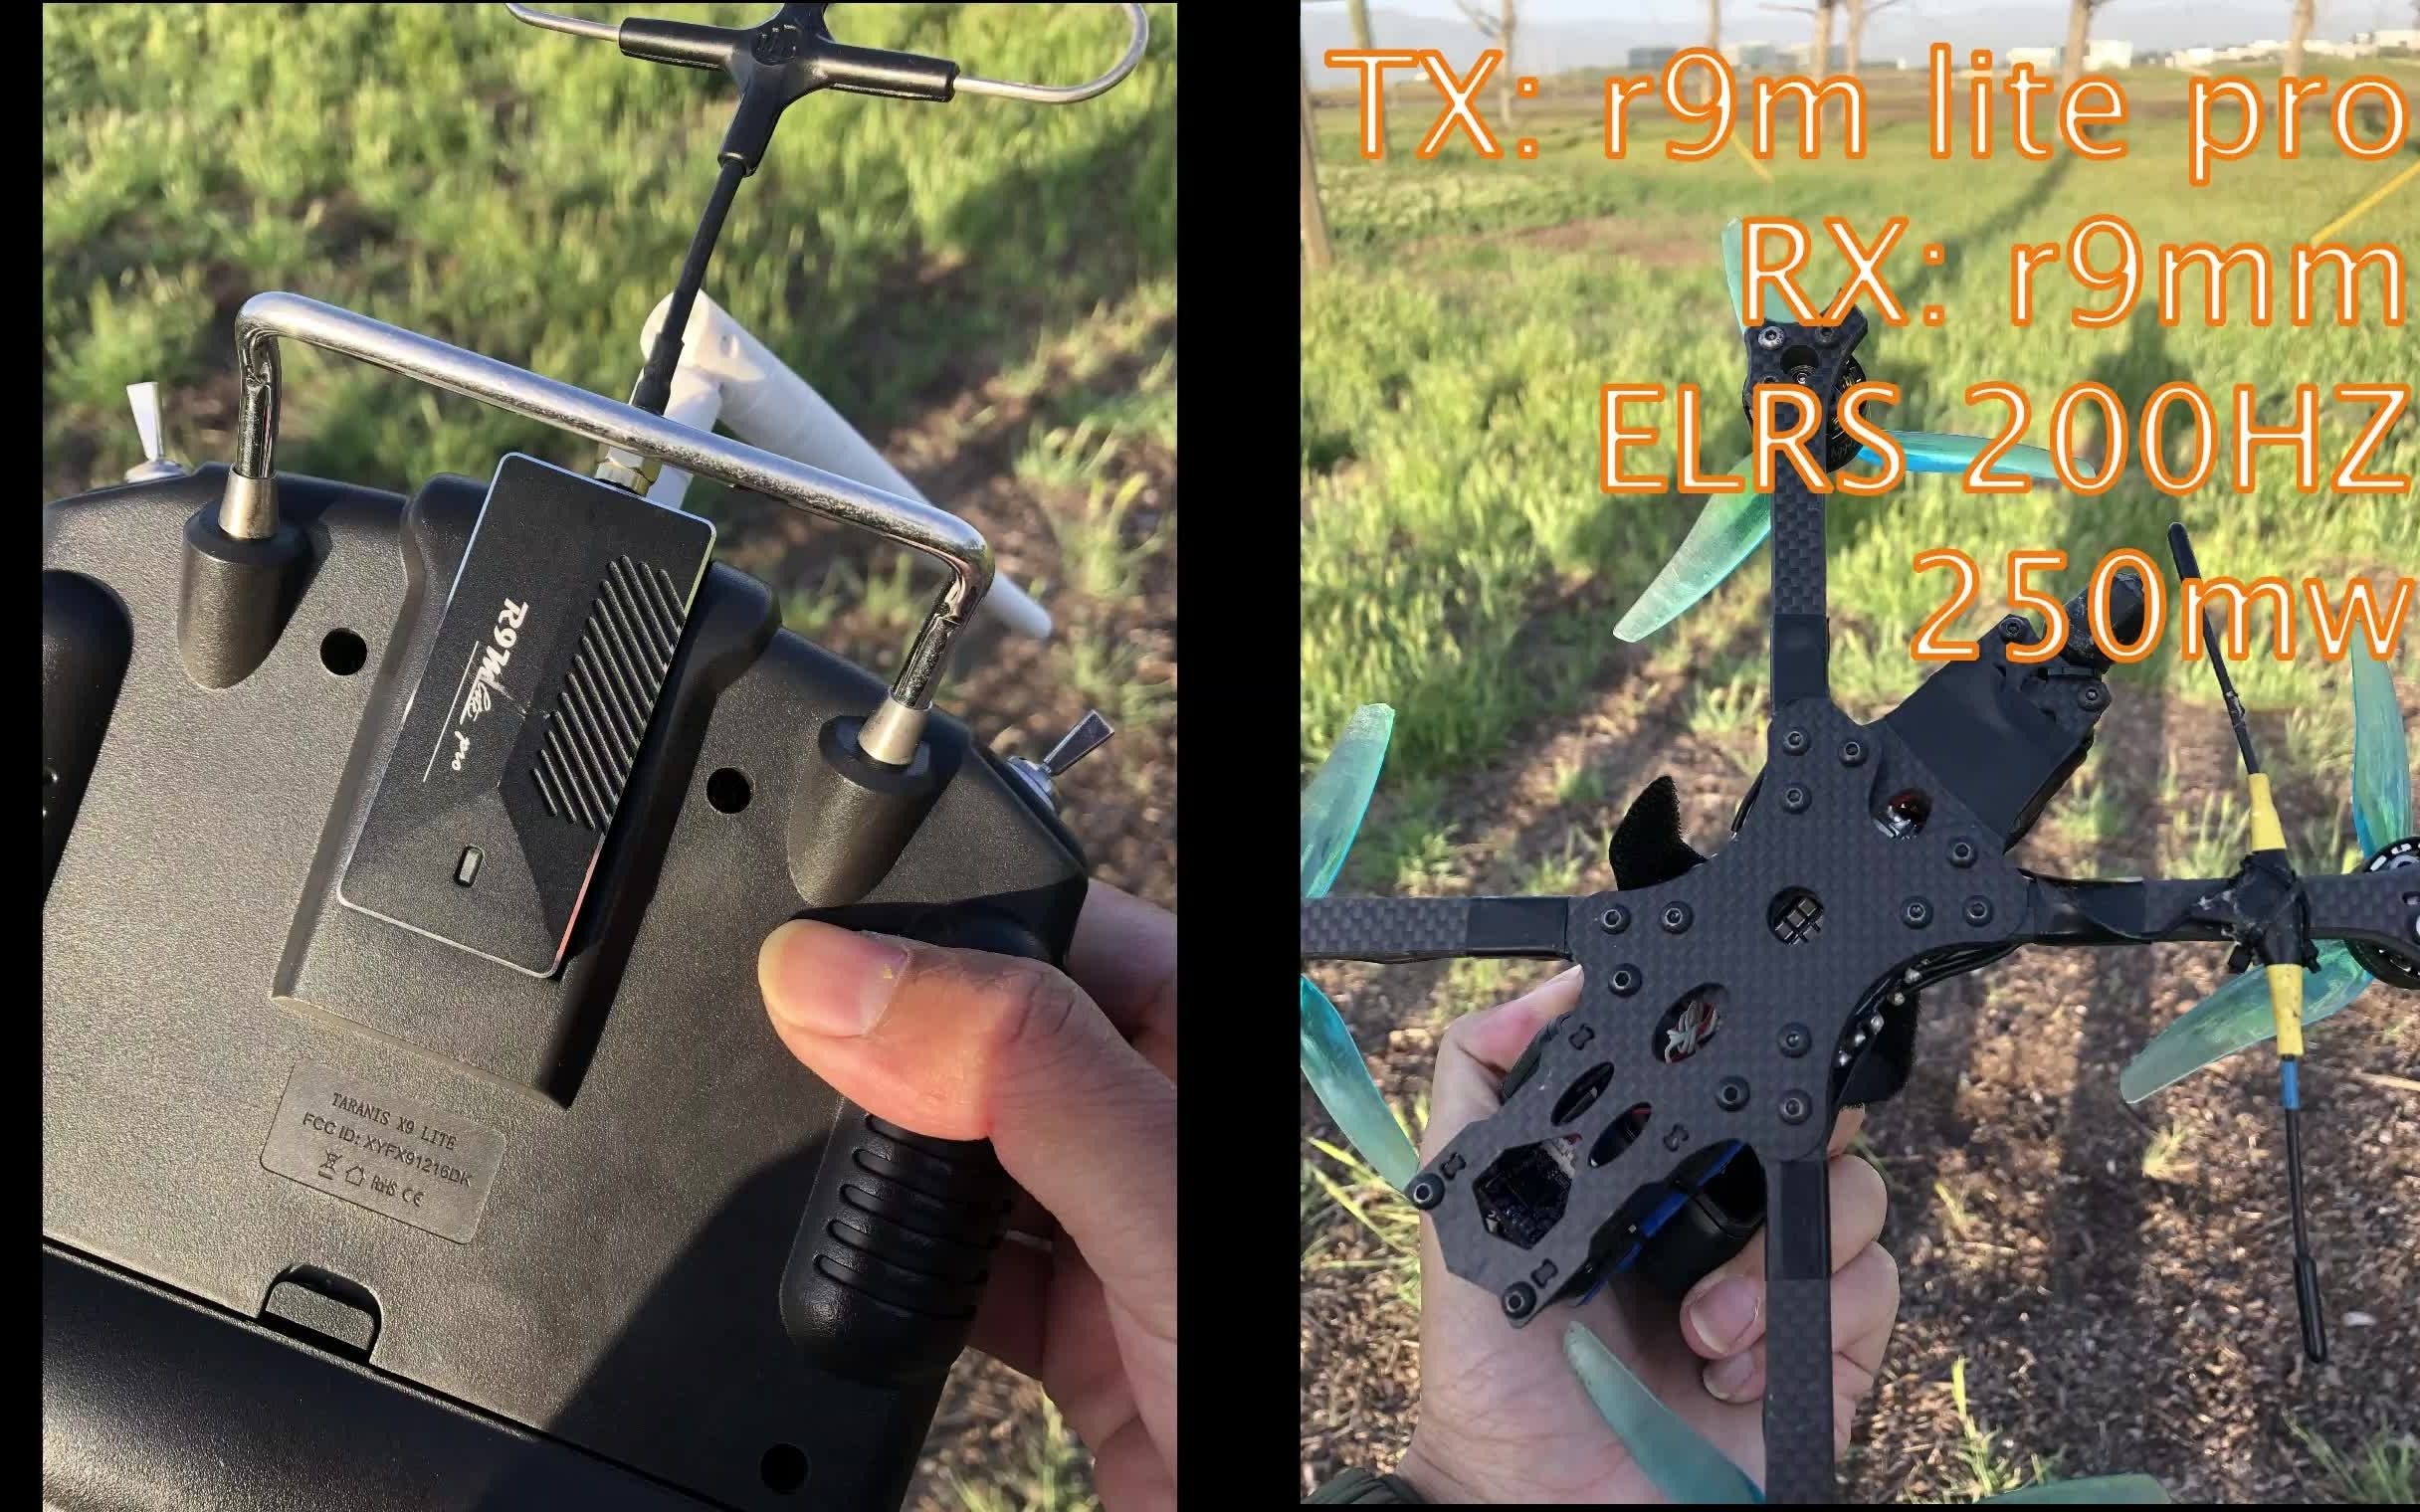
这段无旁白测试展示 R9M Lite Pro 刷入当时 ExpressLRS develop 分支后的运行效果,并表示相较原生 R9 固件体验不错。视频不讲解刷写步骤,只说明该硬件支持刚合入开发分支、可下载源码后通过 ST-Link 写入;今天不应直接照用 2021 年开发固件,应先核对当前 ExpressLRS 支持矩阵、硬件 target 和地区频段。
本教程解释 Betaflight 的 TPA(Throttle PID Attenuation,油门 PID 衰减):油门低于 Breakpoint 时保持原 P/D 增益,超过断点后随油门升高线性减弱 D 或 P+D,到满油门达到 Rate 所定义的衰减量。它用于保留低油门控制力度,同时减少高油门下的振荡和噪声;录制于 2021 年,参数名称与语义必须按当前 Betaflight 版本核对。
I-Term Relax 的作用不是简单“减小 I”,而是在大幅动作期间暂时限制积分继续累积,避免旧方向留下的 I 项在快速反打时继续把飞机往原方向拉。视频借助黑盒曲线解释 I 项的累积和延迟,再逐项介绍 Axis、Increase Only、Relax Type 与 Cutoff。文中数值来自 2021 年录制时的个人机型经验,必须按当前 Betaflight 版本、机架和飞行风格复核。
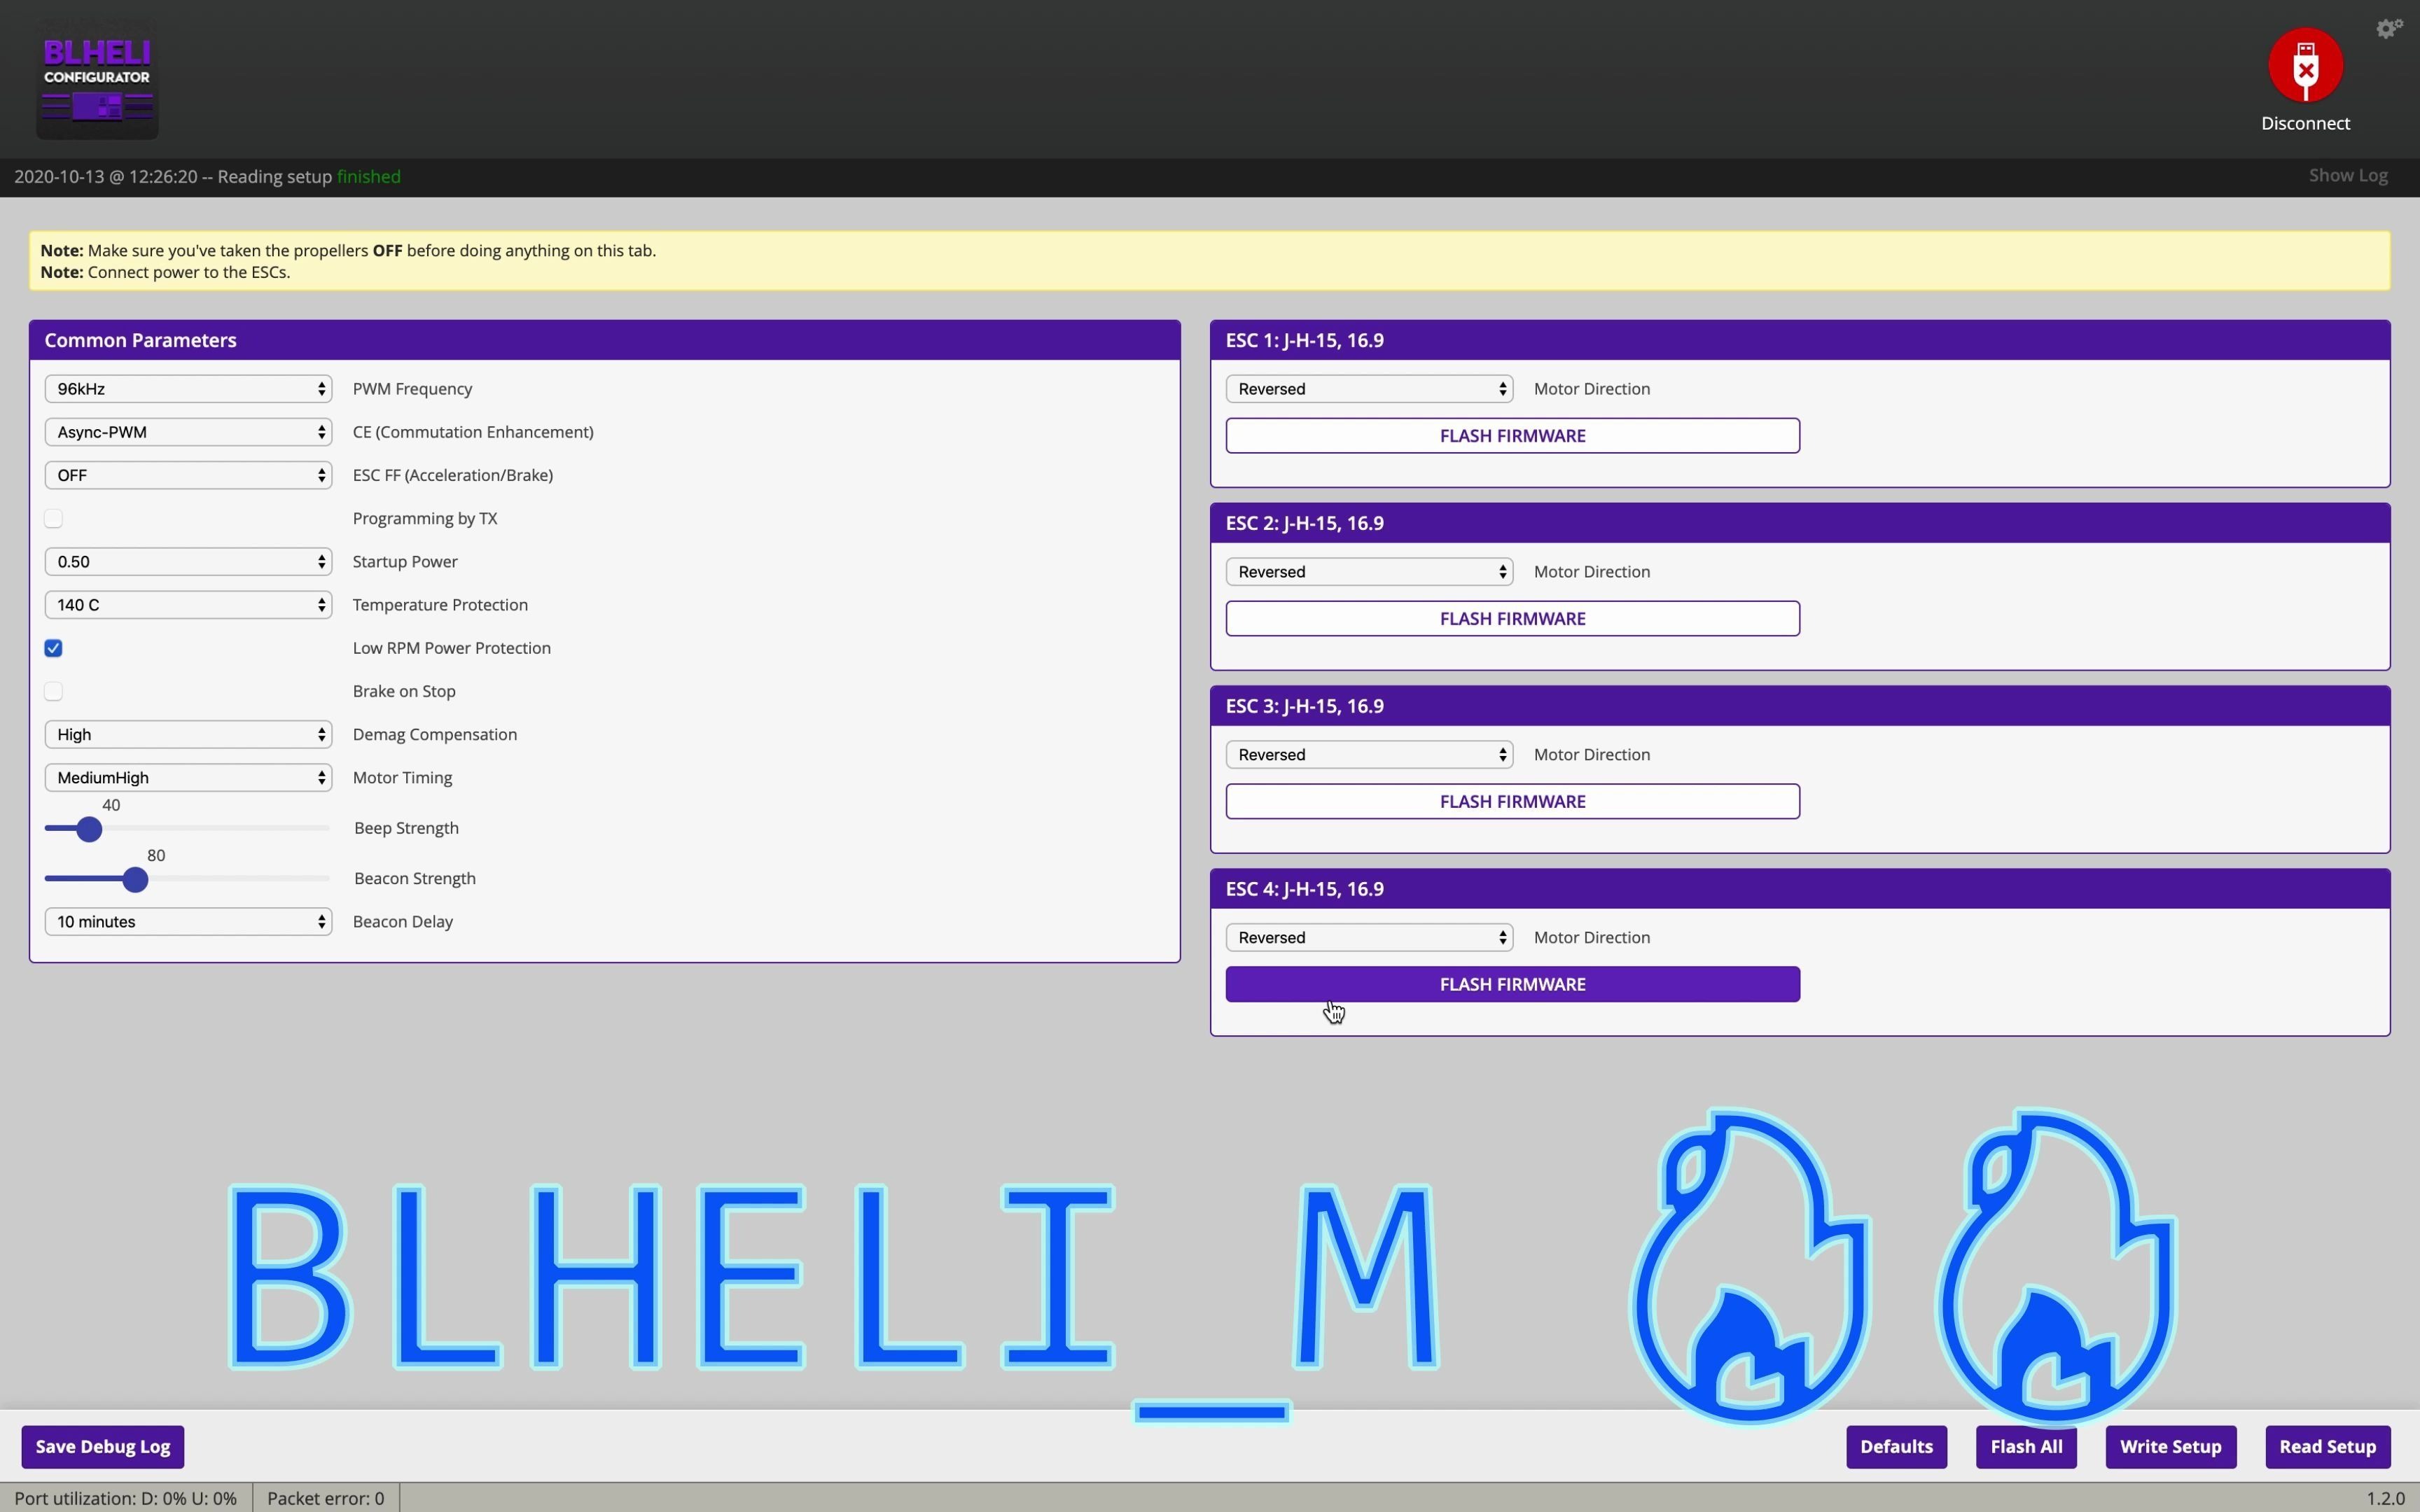
视频用“黑椒炒电机”的反向示范提醒飞手:关闭 Low RPM Power Protection、把 Startup Power 拉满,再把 BLHeli_M 的 ESC Feedforward 加减速设到极端,会让低转速或堵转电机承受巨大的瞬时电流。真正的调参目标是在可靠启动、响应速度和热安全之间找平衡,而不是追求所有参数越大越好。任何验证都必须拆桨,并按当前 ESC、固件和电机规格执行。
这篇短教程用曲线直观解释 Betaflight 的 D-term 为什么特别怕高频陀螺仪噪声。D 对 gyro 信号求变化率并取反:在振幅不变时,频率越高,曲线斜率越陡,D 输出就越大;P 主要随误差幅度变化,I 则在积分窗口内让快速正负波动互相抵消,因此不会像 D 一样随频率放大。
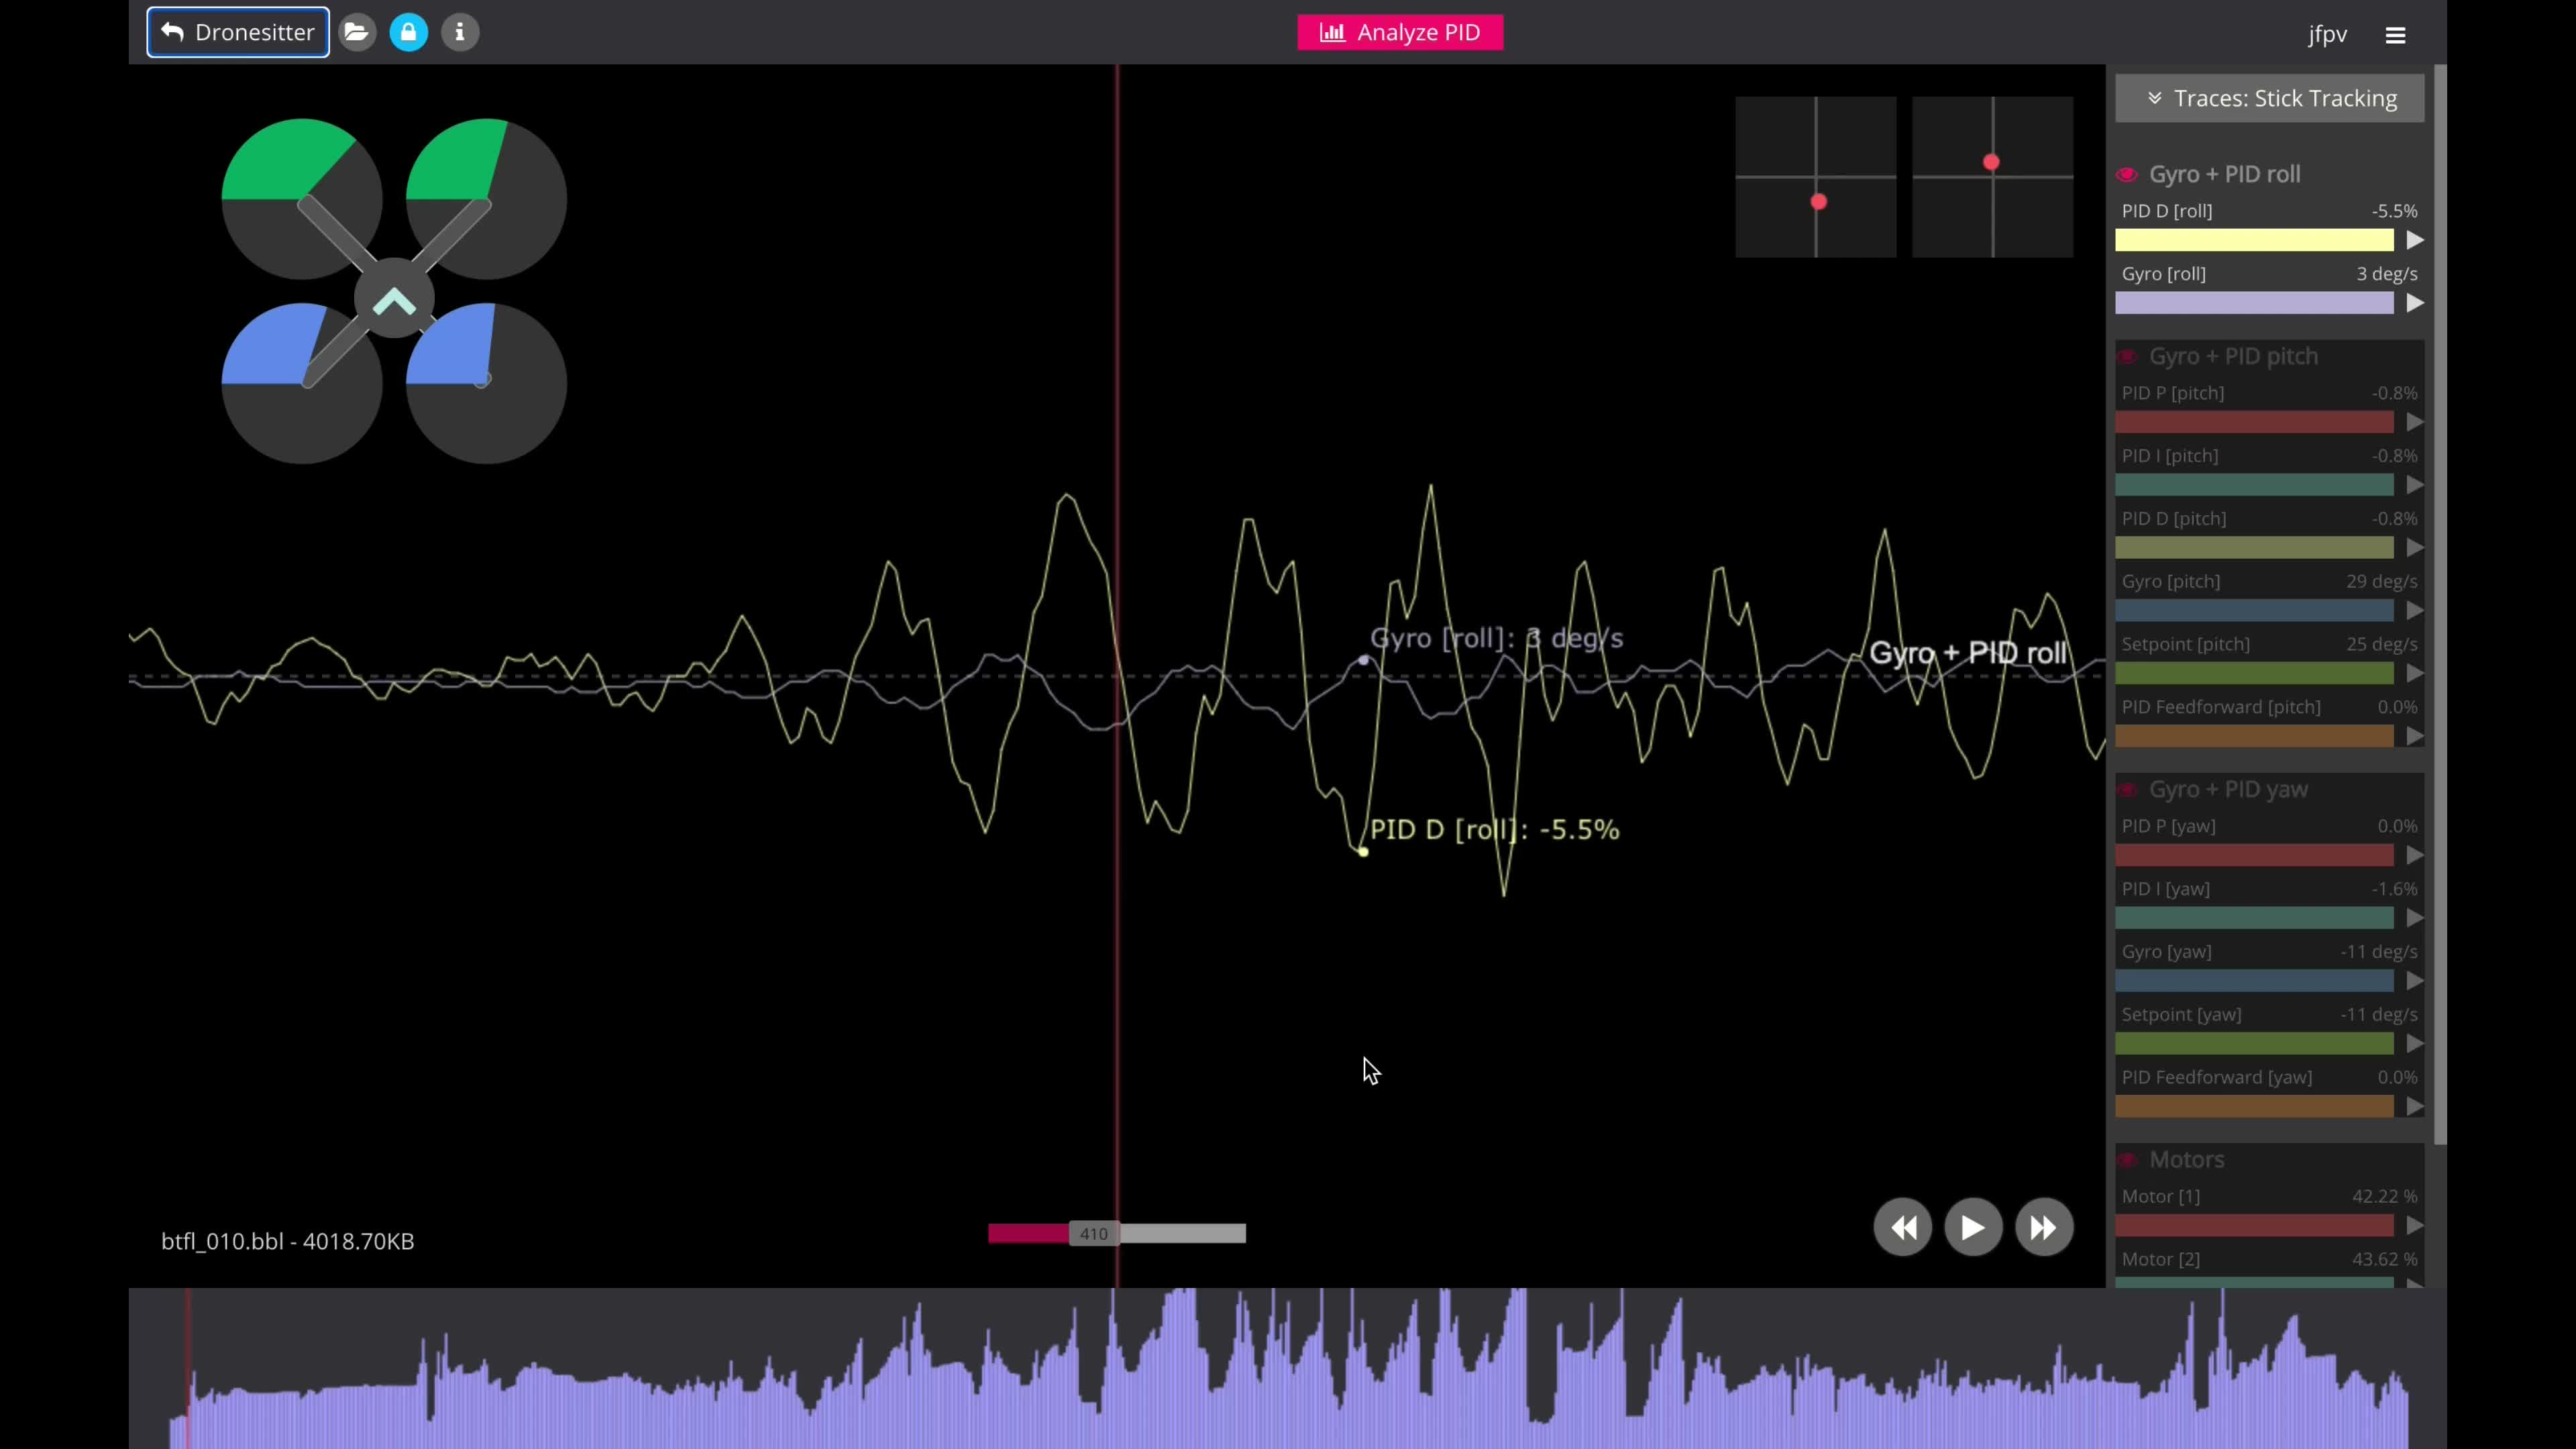
“P 负责加速、D 负责刹车”只是便于入门的简化说法。D 项通常反抗陀螺仪变化,而 P 项取决于 setpoint 与 gyro 的瞬时误差:机体落后命令时 P 推动它追上,机体冲过命令时 P 也会反向制动。视频用黑盒中 P、D 同号的片段说明,两者在过冲和外界扰动时可以共同把机体拉回目标;但所谓“尽量大”始终受振荡、噪声、电机温度和机架条件限制。
视频把 FeedForward 与 D_MIN 放回 Betaflight 控制器的历史脉络中解释:当 D 项改为主要对 gyro 做微分后,它更专注于阻尼,不再像旧式 error derivative 那样在打杆初期帮助机体启动。FeedForward 依据 setpoint 的变化率提前推动响应,D_MIN 则让平稳阶段使用较低 D、需要阻尼时再提高。两者调的是“响应感”和“动态阻尼”,不能替代机械降噪、合适的基础 PD 或当前版本文档。
这是一套以黑盒 Step Response 为核心的实操流程:先暂时降低会干扰观察的 I、FeedForward 与动态 D 影响,用第一组飞行数据找出 Roll/Pitch 的 P:D balance;再保持比例同时提高 P、D,直到接近振荡、噪声或温度边界后回退;最后恢复并调整 I,让响应收敛后稳定锁在目标。所谓“两块电”描述的是高效流程,不是保证,任何飞机都必须按自身重量、刚性、滤波和安全边界逐步验证。
Step Response 把“飞机是否跟手”变成可比较的曲线:横轴是命令后的时间,纵轴是 gyro 相对 setpoint 的响应比例,理想稳态接近 1。通过上升时间、过冲、振荡与收敛,可以量化 P:D balance、整体控制力度、I 的稳态锁定和 FeedForward 的启动响应。视频中的 18 ms、1.5 倍过冲和 160 ms 振荡只是一个日志示例,不是所有飞机应追求的数字。
视频用“大雄追静香”解释 PID:静香的位置代表目标 Setpoint,大雄的位置代表实际 Gyro;控制器要让大雄尽快追上、少过冲,并在追上后不因风等持续扰动慢慢漂走。P 项按当前误差立即出力,I 项累积一段时间内的误差来消除长期偏差,D 项在 Betaflight 3.5 之后主要对 Gyro 变化率提供反向阻尼。理解三者在黑盒中的形状,比背诵一组 PID 数字更重要。
Betaflight 滤波是在噪声与延迟之间取舍:电机、桨叶、机架和电气干扰会进入 Gyro,经过 PID、尤其 D 项后被放大;滤得太重又会让控制器晚几毫秒才看见真实运动。视频用 Blackbox 的 GYRO_SCALED、滤后 Gyro、频谱和油门热图判断噪声来源,并强调先解决机械问题、从默认滤波开始、小步减滤,逐轮检查黑盒与电机温度。所有截止频率和开关都只适用于对应机架与日志。
Blackbox 曲线本质上是按时间采样的飞控数据。Betaflight 在持续运行的 PID loop 中读取 gyro、接收机和其他状态,计算 PID 与电机输出;Blackbox 再按设定频率每隔若干循环记录一次。读图时先看横轴时间,再看每条 trace 的真实单位与缩放,不能因为两条归一化曲线在画面上同样高就直接比较数值。
Betaflight Blackbox 是飞控的飞行数据记录:它保存姿态、gyro、接收机目标、PID 和电机输出等信息,帮助复盘飞机实际执行了什么,而不只依赖主观手感。本系列第一集介绍如何从 Betaflight Configurator 进入 Blackbox 页面、启用 Mass Storage Device 模式、复制日志文件,并用浏览器分析工具打开。
这段 2020 年视频介绍 JazzMaverick 从 BLHeli_S fork 的 BLHeli_M 固件。它面向原本支持 BLHeli_S 的 ESC,不支持 BLHeli_32 硬件;主要卖点包括可在专用 Configurator 中选择最高 96 kHz PWM、Commutation Enhancement,以及实验性的 ESC FeedForward。录制时 ESC FeedForward 尚不成熟,作者建议关闭。
这段视频解释 Betaflight 4.2 的 FeedForward 改进。FeedForward 根据摇杆 setpoint 的变化提前推动电机,不必等实际 gyro 与目标产生误差后才由 P 项响应,因此能提升跟手性;但接收机数据包抖动会把本应平滑的输入变成突然跳变,造成 FeedForward 尖峰。4.2 通过 setpoint 插值、平均、平滑与尖峰限制来缓解。
本教程解释 Betaflight 4.2 的 Dynamic Battery Sag Compensation(动态电压压降补偿)。它根据飞控测得的电池电压调整可用电机输出:满电时预留一部分余量,电压下降时逐步提高补偿,使一块电池从前段到后段的动力手感更一致。它不能恢复 LiPo 容量或成为飞到耗尽的理由;必须监控单节电压并保留降落余量。
这段 2020 年视频介绍 Betaflight Configurator 的 Android 预览版:Betaflight 团队当时用 Cordova 把桌面配置器封装成 APK,让支持 USB OTG/Host 的手机可以通过数据线连接飞控,在外场查看和修改配置。它适合诊断与小范围调整,但连接前必须拆桨、保持 disarm,并确认当前 Configurator 与飞控固件兼容。