FPVSIM-Tutorial und Videoanleitung für vereinfachtes Chinesisch

Chinesisch-Tutorial · Bilibili

Hier ist eine Sammlung vereinfachter chinesischer Tutorials und Videoanleitungen, die von FPVSIM auf Bilibili veröffentlicht wurden, einschließlich Produkteinrichtung, Fehlerbehebung, technischen Erklärungen und Funktionsaktualisierungen. Durchsuchen Sie nach Themen und öffnen Sie einzelne Seiten.

Der Inhalt dieser Seite ist hauptsächlich in vereinfachtem Chinesisch. Einige Videos haben möglicherweise englische Titel oder Beschreibungen.

Alle Inhalte

Tutorials und Videoanleitungen für vereinfachtes Chinesisch

FPVSIM-Simulator

22 Videos

FPVSIM-Simulator-Setup, Steuerung, Strecken- und Flugtechniken.

Bilibili · Chinesisch · FPVSIM-Simulator · 3:37

Wie man den FPVSIM-Drohnensimulator mit dem PS4-Controller spielt|Desktop-Version + Web-Version

In diesem Tutorial wird gezeigt, wie Sie den PS4 DualShock 4-Controller über ein Datenkabel mit FPVSIM verbinden und die Erkennung, Modusauswahl, Joystick-Reichweite und Richtungskalibrierung der Desktop- und Web-Versionen abschließen. Der Zweck der Kalibrierung besteht darin, dass FPVSIM die Mitte, Endpunkte und Richtungen der vier Achsen Gas, Roll, Nick und Gier genau verstehen kann.
Bilibili · Chinesisch · FPVSIM-Simulator · 6:18

So verwenden Sie die DJI-Fernbedienung, um den FPVSIM-Drohnensimulator abzuspielen|Desktop-Version + Web-Version

Bevor eine DJI-Fernbedienung von FPVSIM als Joystick verwendet werden kann, muss in der Regel der zur jeweiligen Produktserie passende DJI Assistant 2 installiert werden. In diesem Tutorial wird die DJI FPV-Fernbedienung 3 als Beispiel verwendet, um die Treibervorbereitung, die USB-Identifizierung und die vierachsige Kalibrierung der FPVSIM-Desktopversion und der Webversion abzuschließen.

Bilibili · Chinesisch · FPVSIM-Simulator · 1:51

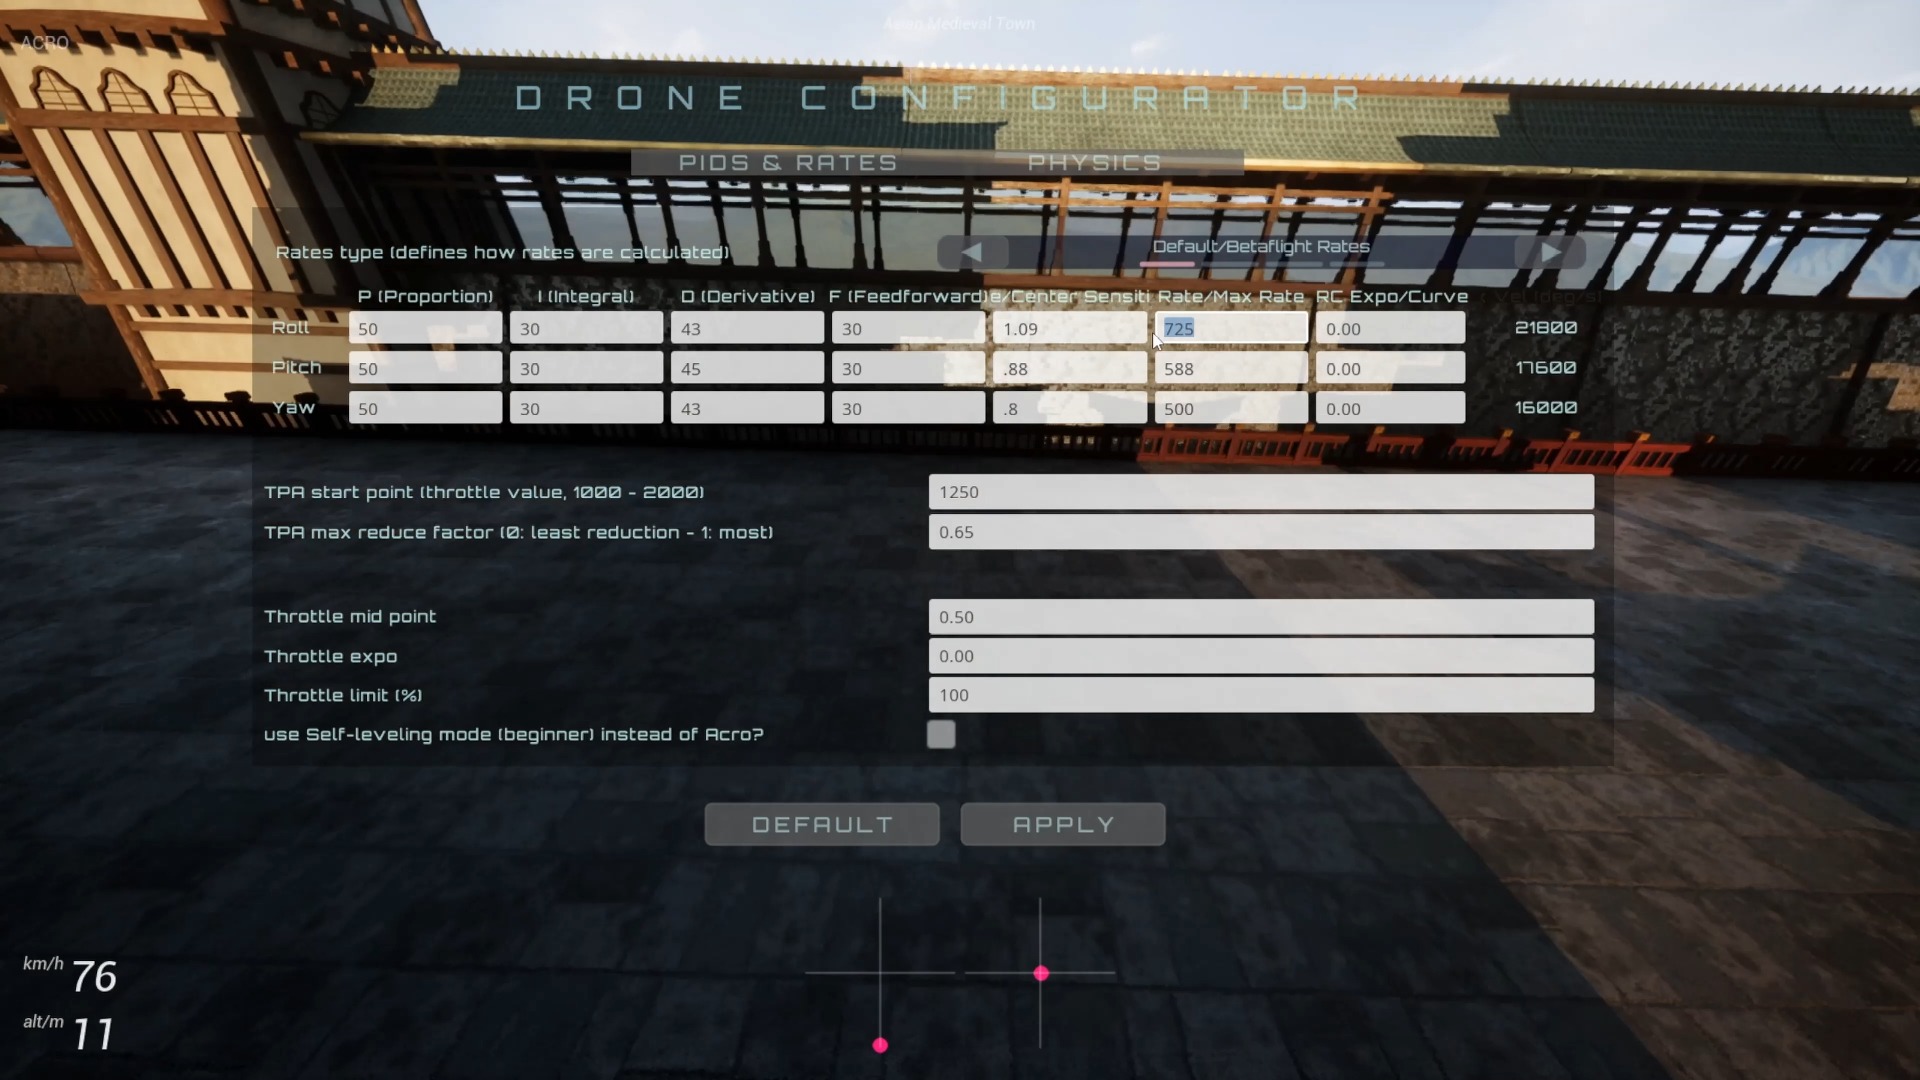
Neues Rates-System in FPVSIM 2: Unterstützung für Actual, Quick und KISS Rates

In dieser Demonstration ohne Erzählung werden die Geschwindigkeitsmodelle „Actual“, „Quick“ und „KISS“ in FPVSIM vorgestellt: Wählen Sie das Modell im Bedienfeld „PIDS & RATES“ aus, wenden Sie Parameter an und kehren Sie dann zur gleichen Szene zurück, um den mittleren Abschnitt des Joysticks, die Übergangskurve und die maximale Rotationsgeschwindigkeit während des Flugs zu vergleichen.

Bilibili · Chinesisch · FPVSIM-Simulator · 3:17

FPVSIM 2 kommt! 6 neue Karten, neue Physik-Engine, Sie können es für 7,19 $ kaufen

Der Launch-Showcase von FPVSIM 2 konzentriert sich auf neue Quad-Achsen-Dynamik, 6 neue Karten und eine Reihe von Übungstools: mehr Ratentypen, Steuerknüppel-Overlays, Gaslimits, Winkelmodi und ein verbessertes HUD. Das Video selbst ist ein kurzes Veröffentlichungsvideo mit Musik und Bildern. Der Inhalt dieses Artikels ist anhand der Bilder und der offiziellen Versionsbeschreibung gegliedert.

Bilibili · Chinesisch · FPVSIM-Simulator · 7:05

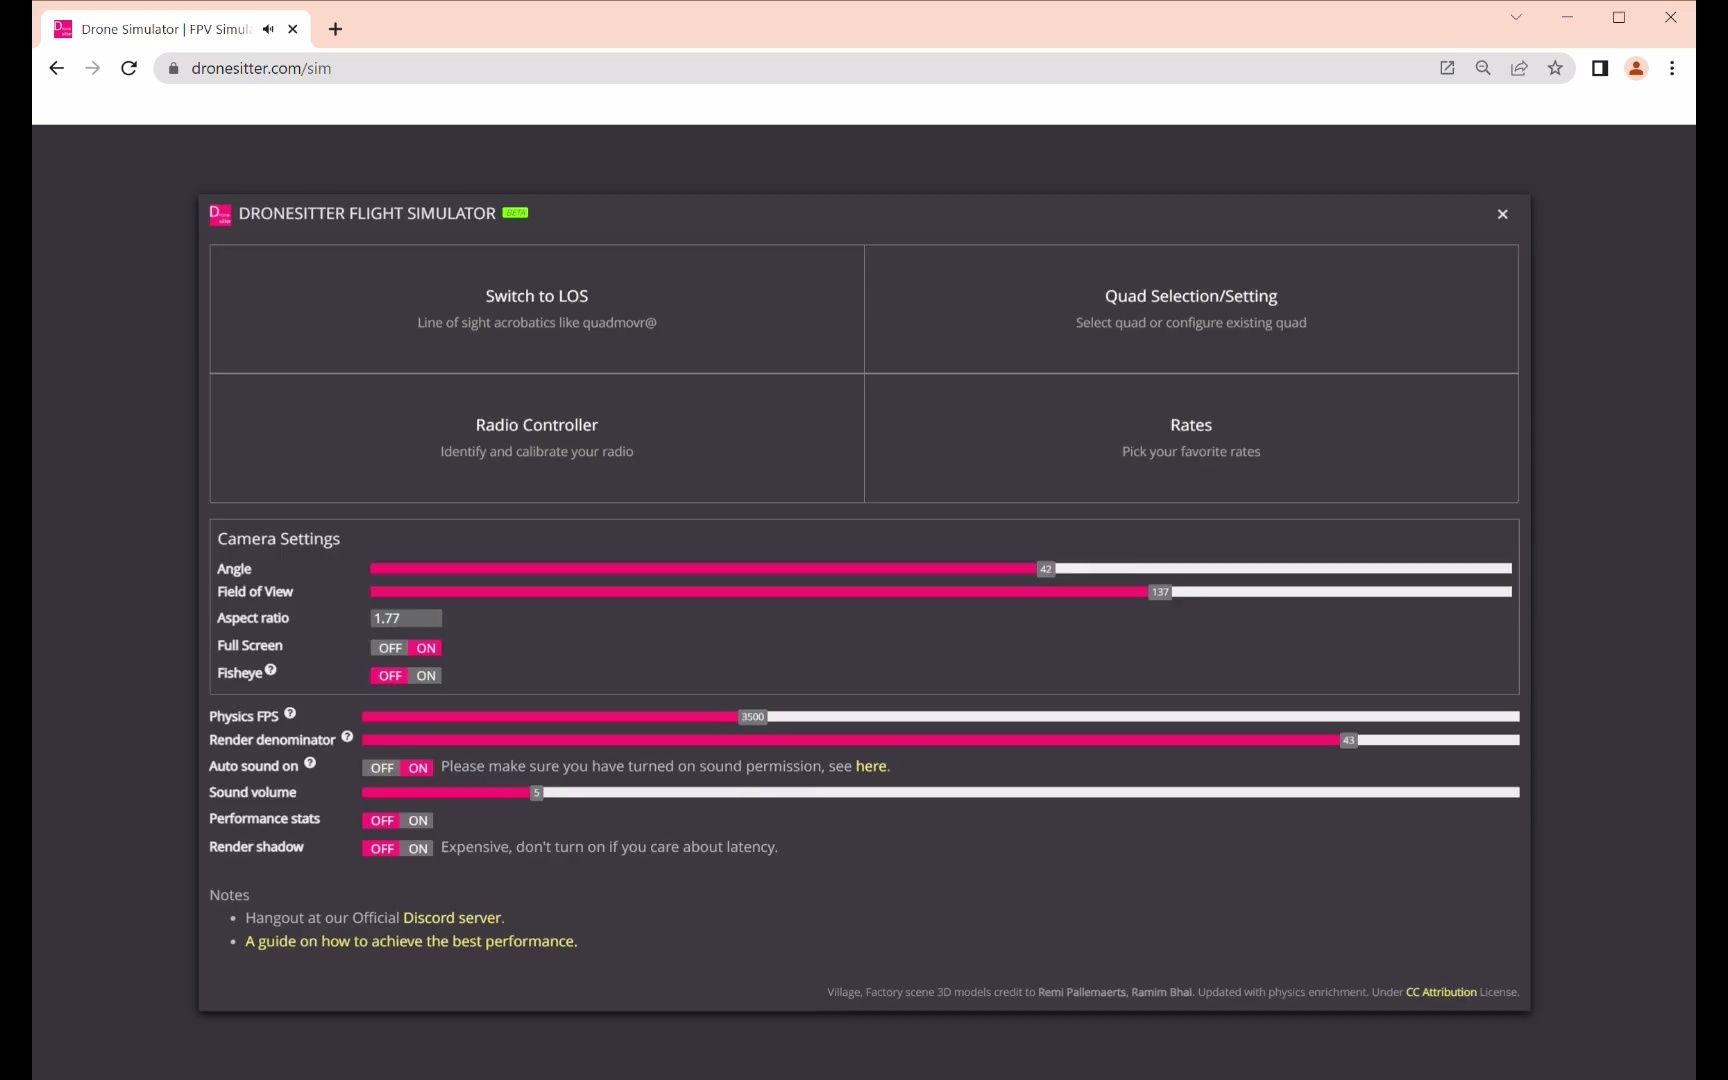
Tipps zur Leistungsoptimierung des Simulators – FPVSIM-Browserversion

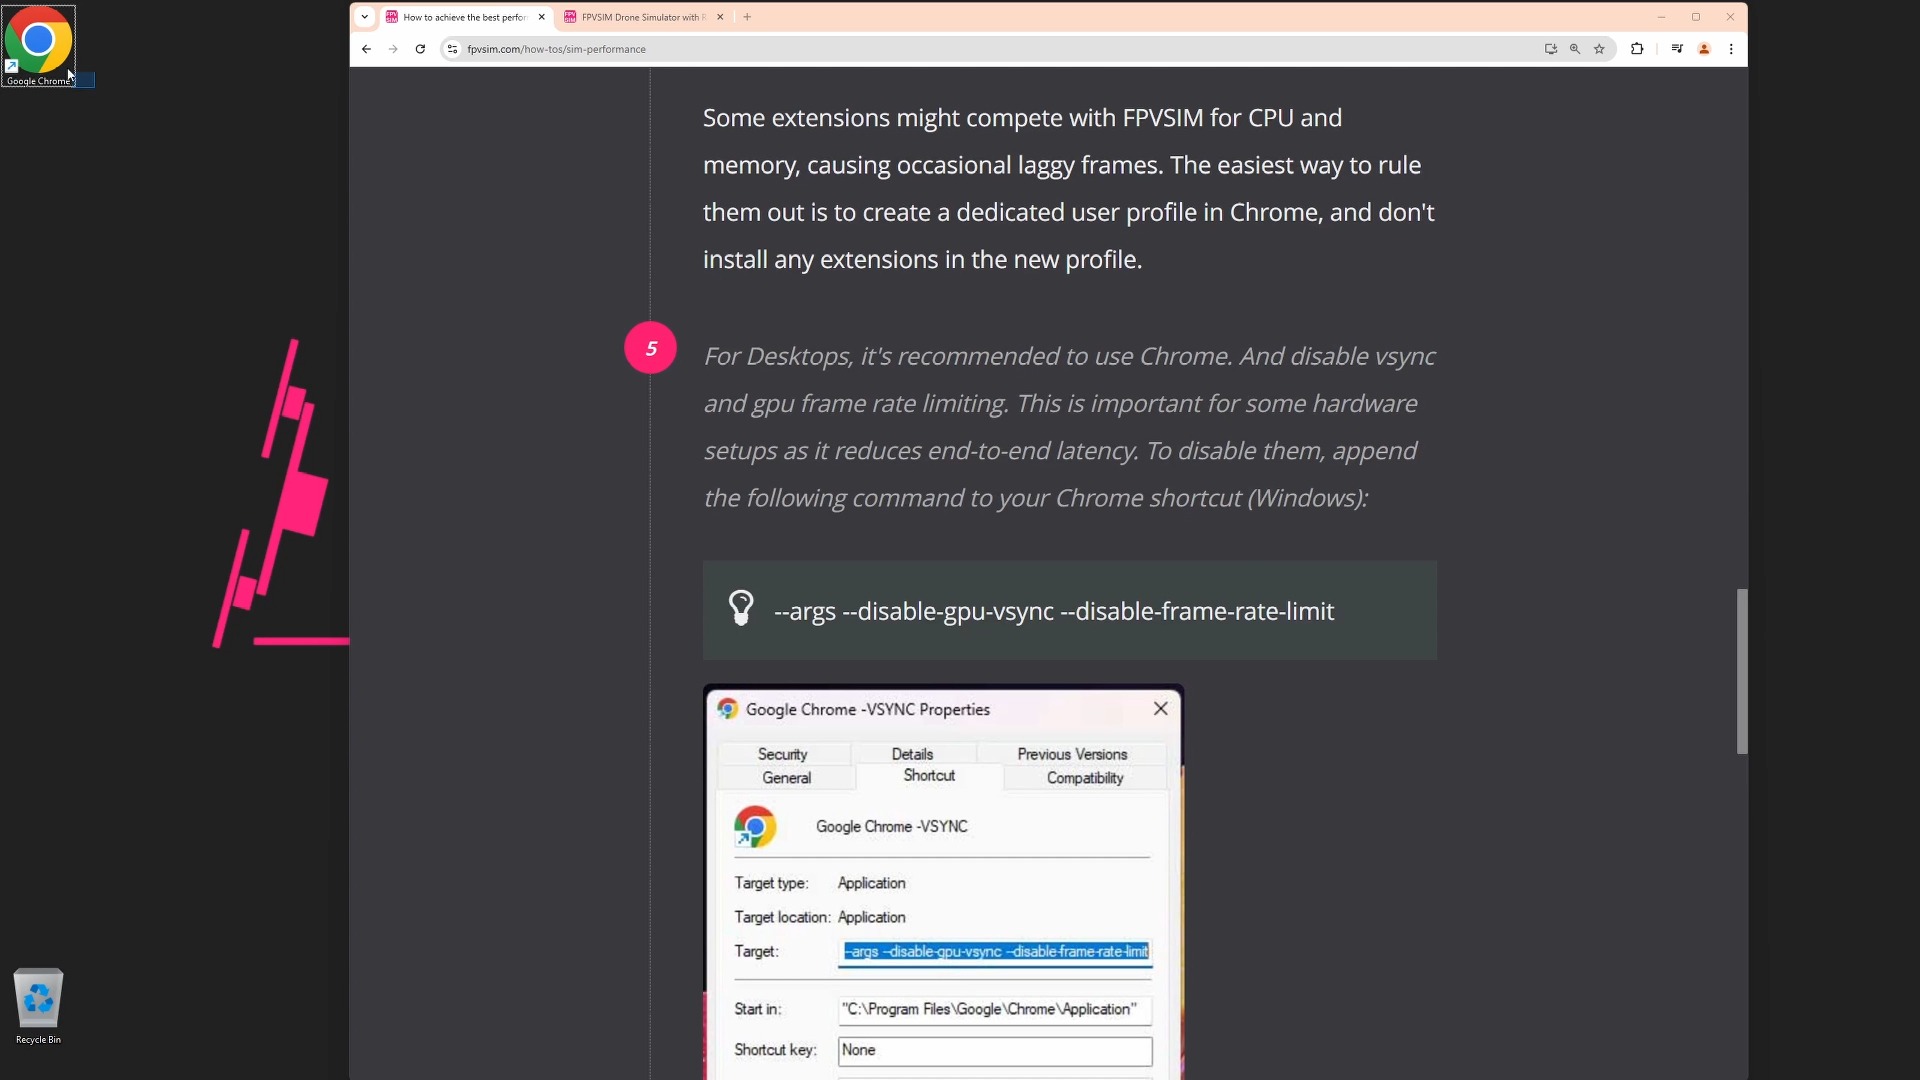
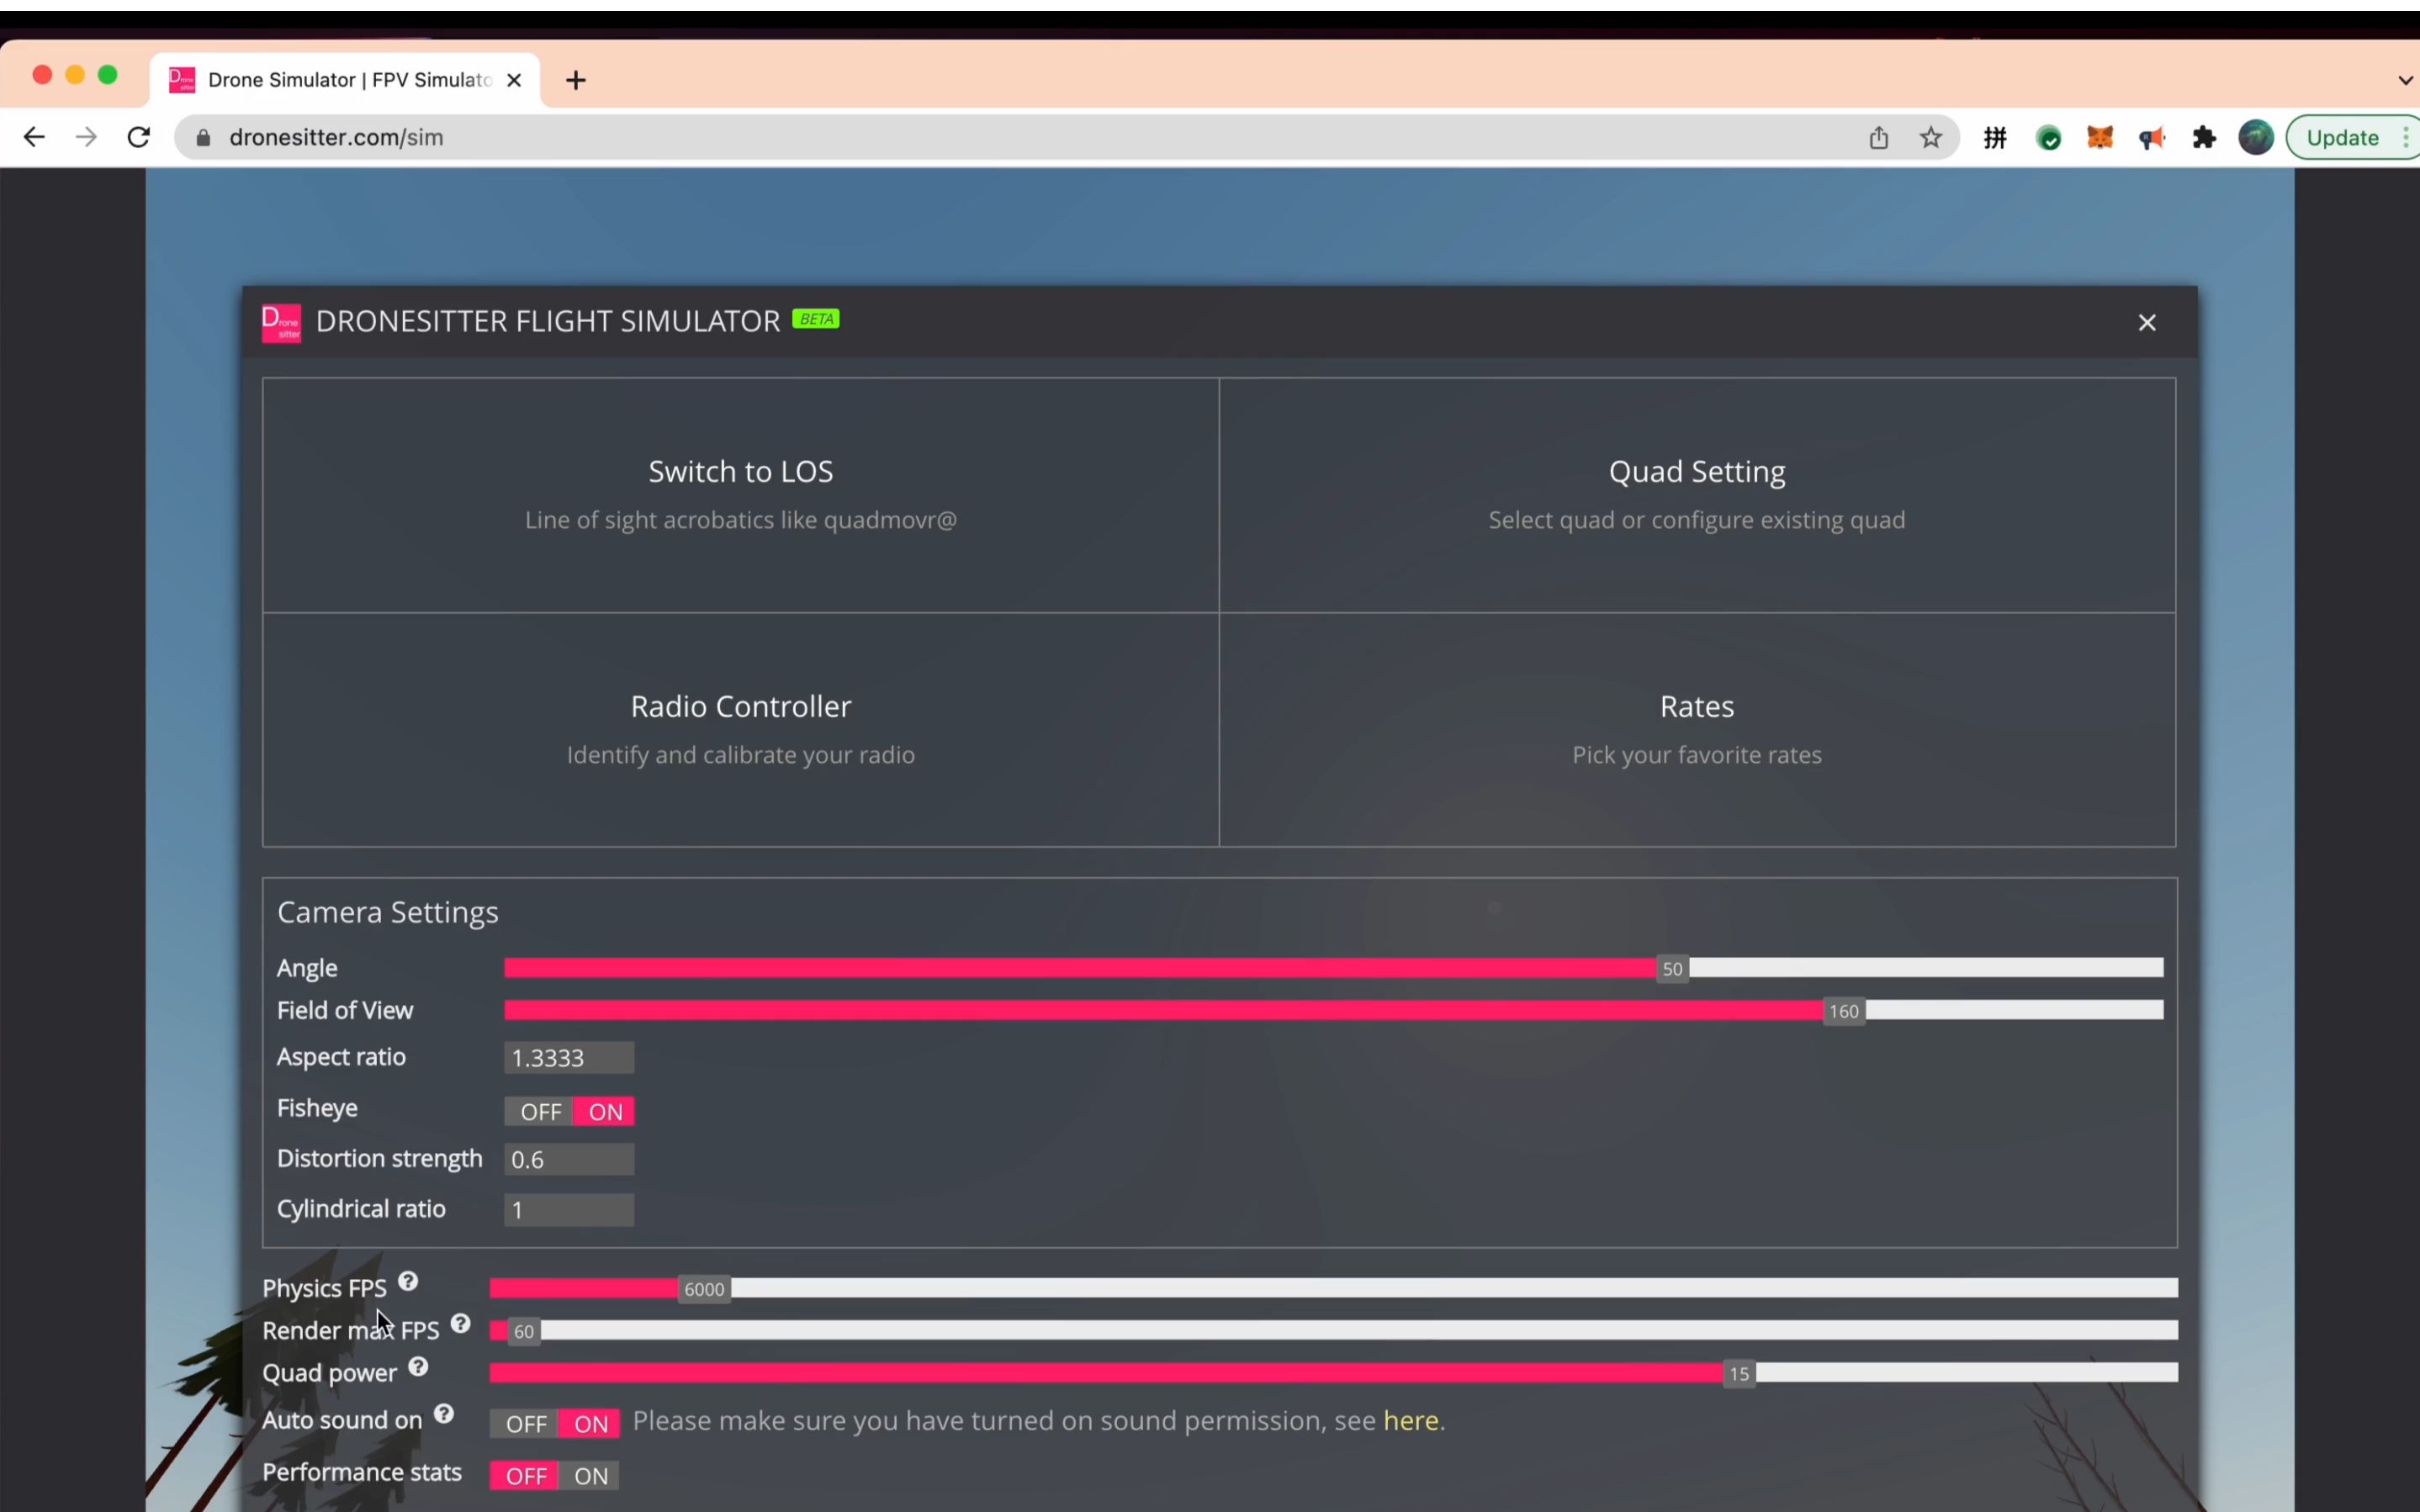
Dieses Tutorial optimiert die FPVSIM-Browserversion mit wiederholbaren Tests. Es erklärt insbesondere den Rendering-Teiler, die Physikberechnung mit einem oder mehreren Prozessorkernen, Leistungsdiagramme, ein separates Chrome-Profil und die im Video gezeigten optionalen Chrome-Startparameter. Ziel sind möglichst gleichmäßige Bildabstände, eine stabile Physiklast und eine stabile Steuerungslatenz in realen Szenen, nicht die größtmöglichen Zahlen.

Bilibili · Chinesisch · FPVSIM-Simulator · 4:07

FPVSIM-Drohnensimulator ist jetzt auf Steam verfügbar

Dieser nicht erzählte Kurzfilm dokumentiert die Veröffentlichung von FPVSIM auf Steam (App 2605530) und zeigt neue Szenen basierend auf Epic/UE Habitat 67-Inhalten. Die RTX 3080 zum Zeitpunkt der Veröffentlichung und die höchste Bildqualität von etwa 60 FPS sind nur eine Momentaufnahme einer einzelnen Hardware und Version. Die tatsächliche Bildrate hängt weiterhin von der Auflösung, dem Treiber, der Szene und den Folgeversionen ab.

Bilibili · Chinesisch · FPVSIM-Simulator · 1:18

Sie können die Flugstrecke anpassen – FPVSIM FPV-Simulator erste Welle von Updates im September

Dies ist eine Vorschau der benutzerdefinierten Track-Funktion von FPVSIM, bei der es hauptsächlich um Musik und Grafiken geht. Das Video zeigt das Verschieben der Perspektive in einer 3D-Szene, das Auswählen von Gleisobjekten sowie das Verschieben, Drehen und Skalieren von Toren, Schranken und Streckenelementen; Es veranschaulicht, was der Editor tun kann, umfasst jedoch nicht den vollständigen Speicher-, Checkpoint-Sortierungs- und Veröffentlichungsprozess.

Bilibili · Chinesisch · FPVSIM-Simulator · 0:50

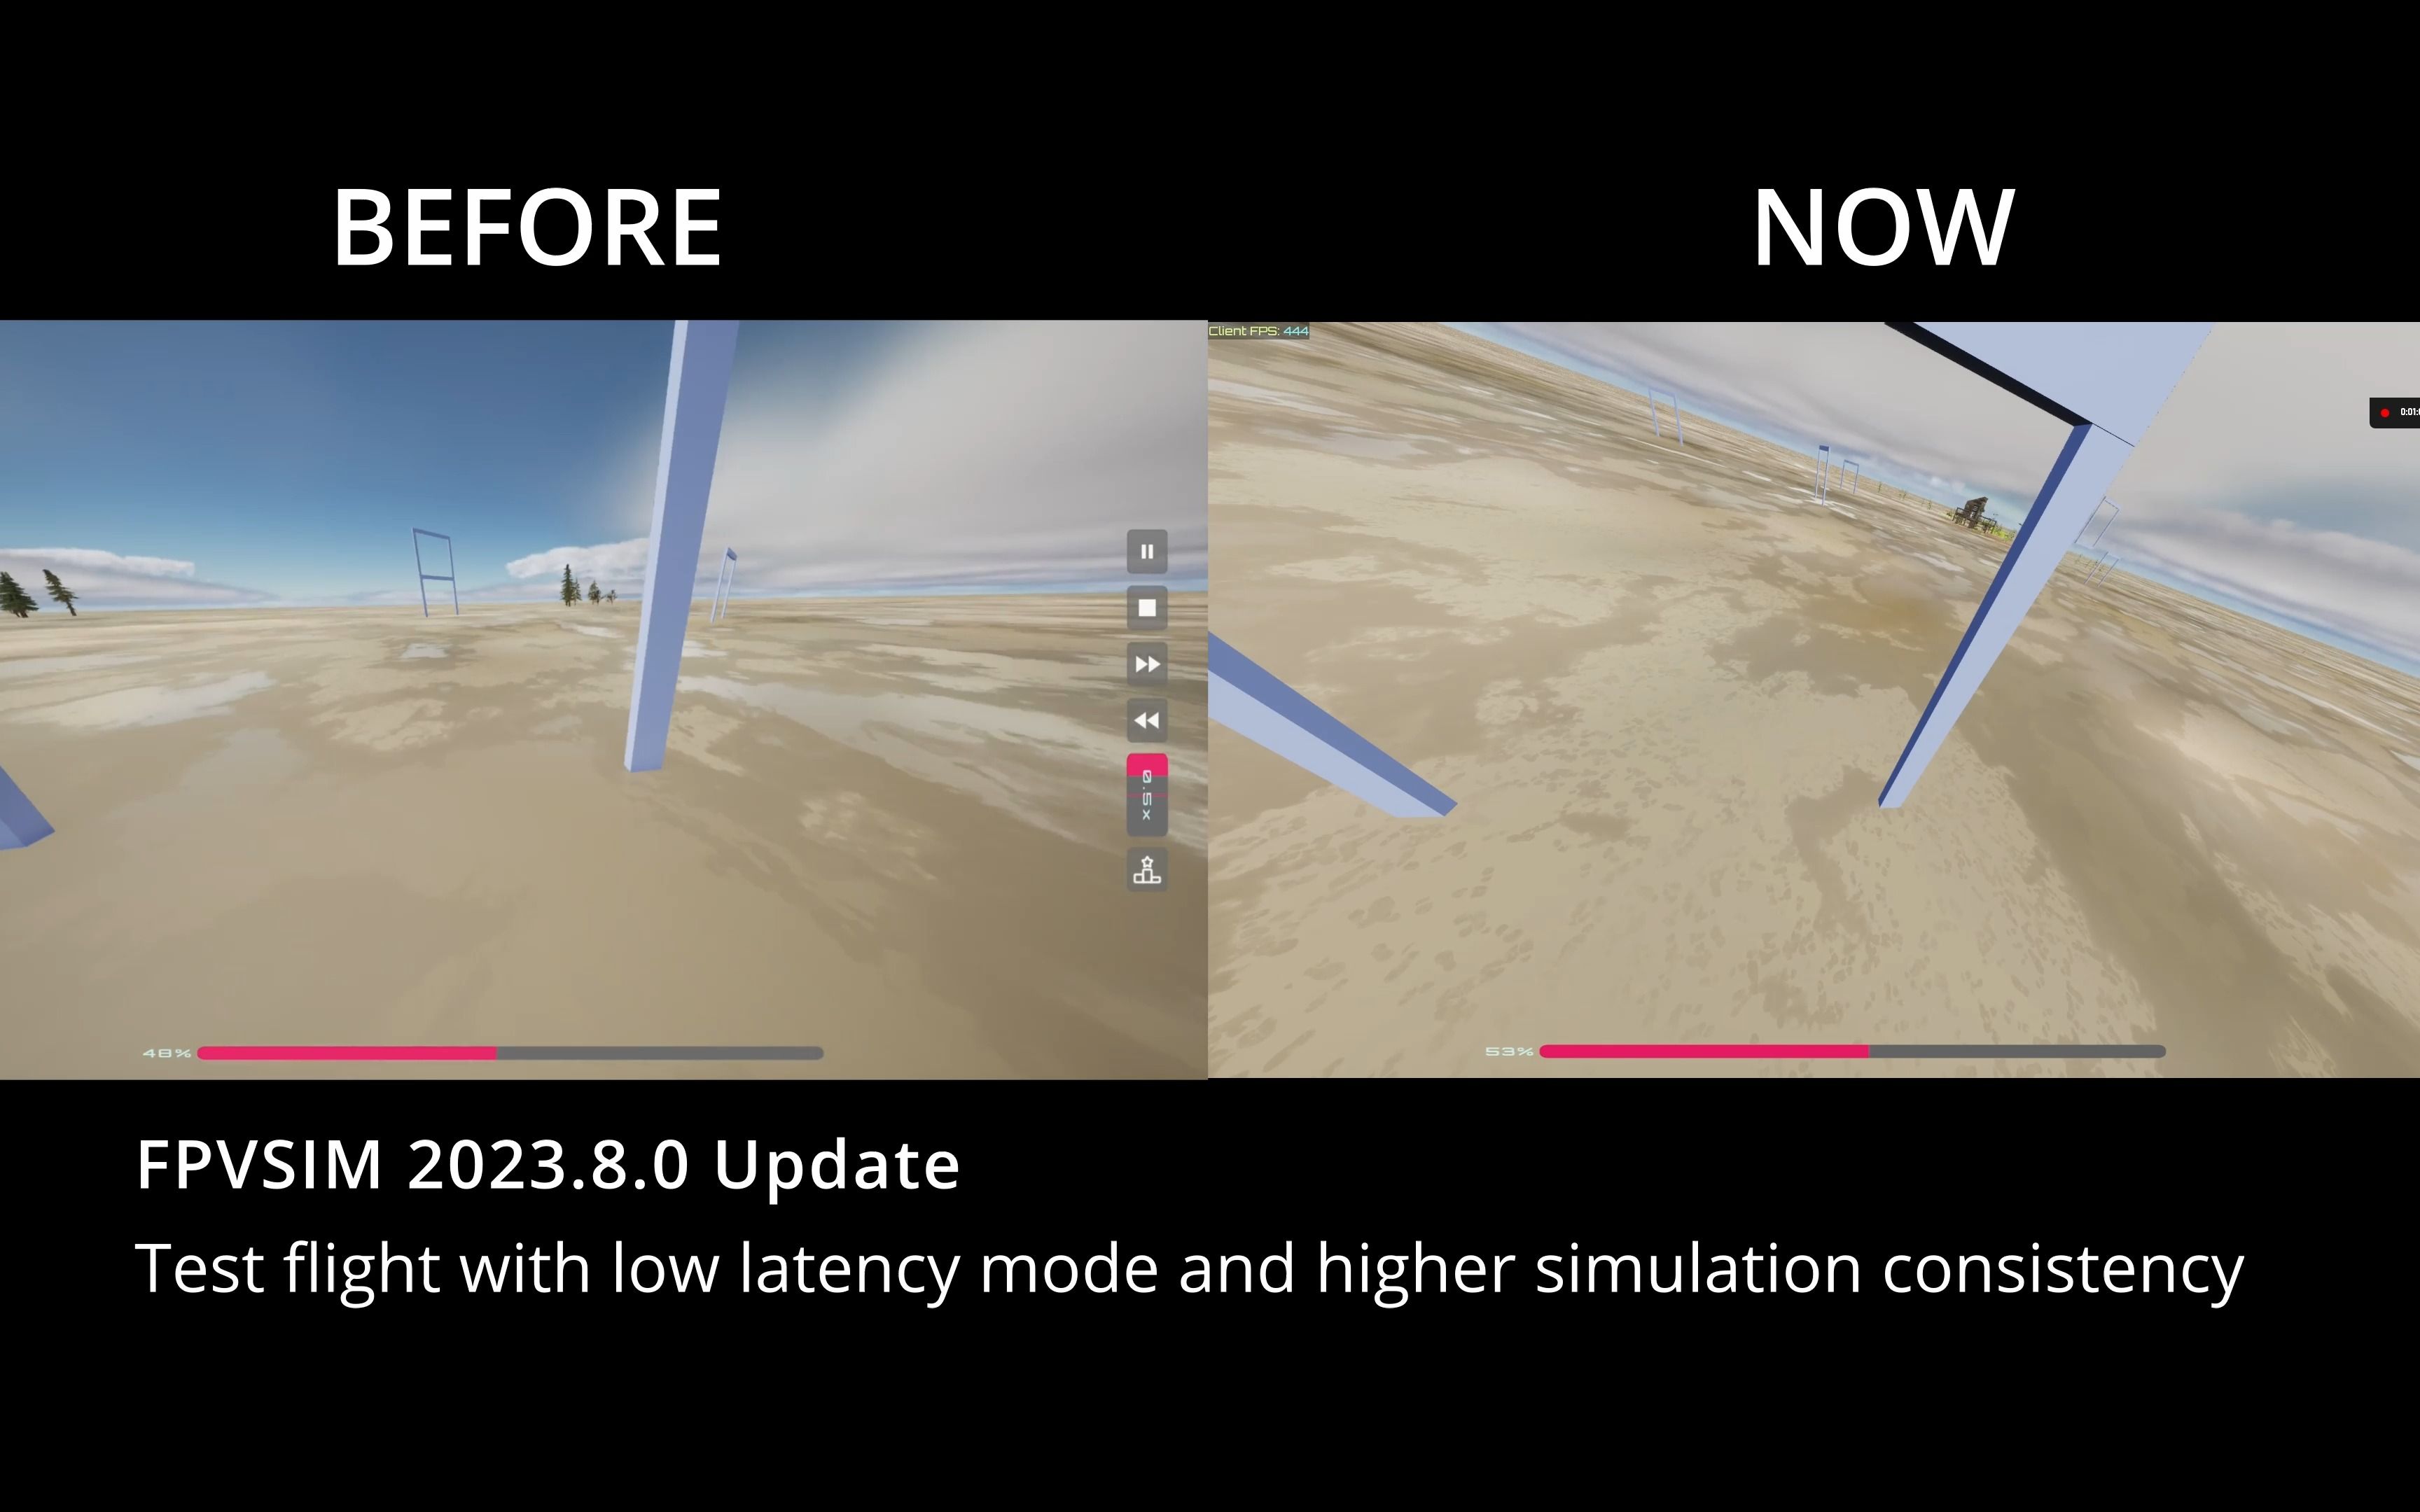
Eingabelatenz um 30 % reduziert, Simulationskonsistenz um 40 % verbessert – FPVSIM FPV-Simulator August-Update

Das August-Update von FPVSIM fügt einen optionalen „Eingabemodus mit geringer Latenz“ hinzu und berichtet, dass die Eingabelatenz in diesem Versionstest um etwa 30 % und Simulationsschleifenschwankungen um etwa 40 % reduziert werden. Die beiden Indikatoren haben unterschiedliche Bedeutungen: Ersterer konzentriert sich auf die Wartezeit von der Operation bis zur Reaktion, und letzterer konzentriert sich darauf, ob jeder Simulationsschritt stabil ist. Der Prozentsatz ist ein Maß für die Freigabe und keine Garantie dafür, dass jeder Computer ihn reproduzieren kann.
Bilibili · Chinesisch · FPVSIM-Simulator · 2:32

FPVSIM-Simulator – Einführung in die neue Version des Fernbedienungskalibrierungstools

In dieser Anleitung wird das Fernbedienungskalibrierungstool der neuen Version von FPVSIM vorgestellt: Überprüfen Sie zunächst die Originaleingabe, um sicherzustellen, dass das Gerät erkannt wird, und folgen Sie dann dem Assistenten, um Gas, Roll, Nick und Gier an die angegebenen Endpunkte zu bringen. Überprüfen Sie nach Abschluss, ob der Kalibrierungswert mit der Joystick-Aktion übereinstimmt. Gewöhnliche Gamepads können auch auf Dual-Joysticks abgebildet werden; DJI-Fernbedienungen müssen die dedizierte Kompatibilitätsoption aktivieren, wie im Video gezeigt, und bei Nicht-DJI-Geräten muss diese Option deaktiviert bleiben.

Bilibili · Chinesisch · FPVSIM-Simulator · 0:48

FPVSIM-Simulator – Vorschau auf den Mehrspieler-Online-Kampfmodus

Dies ist eine kurze Vorschau auf den 2023 veröffentlichten FPVSIM-Mehrspieler-Online-Kampfmodus und kein vollständiges Tutorial mit Erläuterungen zur Bedienung. Das Video enthält keine erkennbare Erzählung; Die bestätigbaren Informationen stammen aus dem Titel, der offiziellen Einführung und der Bildschirmanzeige: Das Team gab zu diesem Zeitpunkt eine Vorschau auf die funktionale Ausrichtung von Multiplayer-Online-Kämpfen und plante die Veröffentlichung einer neuen Version über den Epic Games Store, um Downloads und nachfolgende Patch-Updates zu vereinfachen. Raumgestaltung, maximale Belegung, Netzwerkanforderungen und aktuelle Verfügbarkeit werden in diesem kurzen Video nicht behandelt.

Bilibili · Chinesisch · FPVSIM-Simulator · 2:03

Werfen Sie Elektroschrott nicht weg, denn er kann zum Fliegen eines FPV-Simulators verwendet werden

Das Video verwendet ein Huawei Nexus 6P, das etwa 2015 auf den Markt kam, um die Funktionsfähigkeit von FPVSIM auf älteren Android-Geräten zu demonstrieren. Der Autor hat einen Xbox 360-kompatiblen Controller per OTG-Übertragung angeschlossen, die Hardware heruntergefahren, die Auflösung von höchst auf normal geändert und die Leistungsstatistik aktiviert; In komplexen Szenen sind etwa 30 bis 40 FPS zu sehen, die Latenz und das Wireless-Controller-Erlebnis sind jedoch nicht mit modernen Geräten oder Modellflugzeug-Fernbedienungen zu vergleichen.

Bilibili · Chinesisch · FPVSIM-Simulator · 0:33

Schnellladedemonstration des FPV-Simulators in einer Sekunde

Dieses kurze Video zeigt, dass nach Abschluss des ersten Downloads der FPVSIM-Ressourcen nachfolgende Startups den lokalen Cache verwenden können, um schnell in den Simulator einzusteigen. Ziel ist es, den Wartefortschrittsbalken auf nahezu eine Sekunde zu reduzieren. Es betont das Erlebnis des „zweiten und nachfolgenden Ladens“ und bedeutet nicht, dass nach dem ersten Besuch, der Versionsaktualisierung oder dem Leeren des Caches kein Download erforderlich ist.

Bilibili · Chinesisch · FPVSIM-Simulator · 1:58

Dronesitter-Sim – Neue schwimmende Inselszene + Erster Dronesitter-$100-Video-Challenge

Dieses Startvideo zeigt die „Floating Islands“-Szene von Dronesitter Sim und erwähnt Physik- und Leistungsaktualisierungen. Das Video enthält außerdem die Regeln für die erste 100-Dollar-Community-Video-Challenge; Diese Veranstaltung, die bis Juli 2022 läuft, ist nun beendet und die Seite sollte als Produkt- und Community-Geschichte gelesen werden, nicht als Hinweis auf eine Veranstaltung, die noch verfügbar ist.

Bilibili · Chinesisch · FPVSIM-Simulator · 1:43

5K FPS FPV-Simulator?!!! Du hast es richtig gehört!

Das „5K FPS“-Video zeigt extreme Bildratenwerte des neuen Render-Schedulers von Dronesitter Sim und veranschaulicht, wie gering der Planungs- und Rendering-Overhead unter bestimmten Bedingungen geringer Last sein kann. Diese Zahl entspricht nicht der tatsächlichen Bildrate eines durchschnittlichen Spielers in einem vollständigen Szenario und stellt auch nicht die Fähigkeit des Monitors dar, 5.000 Einzelbilder wiederzugeben. Ein echtes Trainingserlebnis hängt immer noch von stabilen Frametimes, Eingabelinks, Physik-Updates und Gerätetemperatur ab.
Bilibili · Chinesisch · FPVSIM-Simulator · 1:40

Was?? Können große Spiele im Browser ausgeführt werden? ? ? Dronesitter FPV-Simulator Blumenflugszene

Diese Demonstration stellt die Blumenflugszene „Freestyle Village“ der Browserversion des Dronesitter FPV-Simulators vor. Der Schwerpunkt liegt darauf, dass große Karten direkt über die Webseite geladen und ausgeführt werden können. Die Versionshinweise erinnern daran, dass die Kartenressource relativ groß ist: Damals dauerte der erste Download in ein 50-Mbit/s-Netzwerk in Nordamerika etwa zwei Minuten; Wenn es nach der Eingabe einfriert, können Sie mit der Fehlerbehebung beginnen, indem Sie die maximale FPS und andere Einstellungen verringern.

Bilibili · Chinesisch · FPVSIM-Simulator · 4:37

Eine universelle drahtlose Verbindungsmethode von jeder Fernbedienung zum Simulator, sofern Sie ein Flugzeug haben – Betaflight USB HID

Dieses Tutorial zeigt eine universelle Verbindungsmethode, die nicht auf den USB-Simulatormodus der Fernbedienung angewiesen ist: Verwenden Sie einen Flugzeugempfänger, der mit der Fernbedienung verbunden wurde, verbinden Sie die F4/F7-Flugsteuerung über USB mit dem Computer, aktivieren Sie USB HID CDC in der Betaflight- oder Cleanflight-Befehlszeile, lassen Sie die Flugsteuerung den Empfängerkanal als Computer-Eingabegerät verwenden, wählen Sie dann das Gerät im Simulator aus und kalibrieren Sie es. Diese Methode bietet eine größere Kompatibilität, aber die Kanalgenauigkeit und Bildwiederholfrequenz während der Videoaufzeichnung sind geringer als bei der direkten OpenTX-Fernsteuerungsverbindung. Es eignet sich eher für den universellen Zugang oder zum Üben von Blumenfliegen und ist nicht die erste Wahl für Rennen mit geringer Latenz.

Bilibili · Chinesisch · FPVSIM-Simulator · 25:04

So bauen Sie eine FPV-Rennstrecke – Beispiel für die Streckenbearbeitung im Dronesitter-Simulator

Dieses lange Tutorial zeigt vollständig, wie man die GQ-Strecke von Leviathan 2022 im Dronesitter-Simulator reproduziert: angefangen beim Klonen einer ähnlichen Spur, dem Erlernen der Editor-Perspektive und der G/R/S/D-Tastenkombinationen, dem abschnittsweisen Platzieren von Startpunkt, Tor, Flagge, Panel, Kontrollpunkt, Korkenzieher und Leiter, dem Definieren der tatsächlichen Flugsequenz mit einer Kontrollpunktliste und schließlich dem Testflug, der Feinabstimmung und der Veröffentlichung.

Bilibili · Chinesisch · FPVSIM-Simulator · 8:09

Dronesitter-Drohnensimulator – Leistungsoptimierung, Fernbedienungskalibrierung, Sound usw. – Im Anhang finden Sie den Online-Wettbewerb „Liberation Day“ für Drohnenrennen

Dies ist eine umfassende Anleitung zur Fehlerbehebung für ältere Versionen des Dronesitter-Webemulators, die Anpassungen der Physik-FPS und Render-FPS für Low-End-Computer, Fernbedienungskompatibilität/Hochgeschwindigkeitsmodus und -kalibrierung, Chrome-Latenzeinstellungen und Website-Soundberechtigungen behandelt. Die Kernidee besteht darin, zunächst die Last zu reduzieren, um eine betriebsfähige Grundlinie zu erhalten, und dann die Frequenz nach und nach zu erhöhen. Der Controller bestätigt zunächst das Gerät und den Kanal und führt dann die Endpunktkalibrierung durch. Die Browser- und Ereignisinformationen gehören zur historischen Umgebung von 2022 und können nicht direkt in die aktuelle Version kopiert werden.

Bilibili · Chinesisch · FPVSIM-Simulator · 0:48

40.000 FPS! ! ! Das große Update dieser Woche für die Physik-Engine des Dronesitter-Simulators

Dies ist ein erzählungsfreier Kurzfilm, der die Physik-Engine des Dronesitter-Simulators aktualisiert. Das „40K FPS“ im Titel beschreibt die Hochfrequenzlauffähigkeit der rekonstruierten physischen Schleife, nicht die Fähigkeit des Displays, 40.000 Bilder pro Sekunde wiederzugeben. Die offizielle Einführung bestätigt, dass dieses Update die Leistungseinstellungen der physischen Schleife von der Bildschirmwiedergabe trennt, sodass Benutzer Simulationsberechnungen und Anzeigeaktualisierungen je nach Geräteleistung separat anpassen können. Es handelt sich um einen Versionsaktualisierungsdatensatz für 2022, und die spezifischen Werte und Einstellungsorte können sich geändert haben.

Bilibili · Chinesisch · FPVSIM-Simulator · 3:13

Großes Update, Beta-Version des Web-Flugsimulators – Dronesitter Sim!

Dieser Kurzfilm ohne Erzählung zeigt ein großes Update der Web-Beta von Dronesitter Sim aus dem Jahr 2022. In der offiziellen Einführung werden vier Hauptpunkte aufgeführt: die Verbesserung der Physik-Engine und des Spielgefühls, das Hinzufügen eines Online-Streckeneditors, die Unterstützung mehrerer Karten und die Bereitstellung eines Rennmodus. Es ähnelt eher einer Versionsanleitung als einem Bedienungs-Tutorial. Der „Open and Play“-Beta-Link, der Funktionszugang und die kostenlosen Richtlinien sind zu diesem Zeitpunkt möglicherweise abgelaufen. Wenn Sie es heute verwenden, müssen Sie die aktuellen Zugangs- und Versionsanweisungen von FPVSIM überprüfen.

Bilibili · Chinesisch · FPVSIM-Simulator · 2:18

Ich war nachlässig🤣🤣 und habe aus Versehen eine Webversion des Flugsimulators geschrieben – Vorschauversion des Dronesitter-Flugsimulators

Diese Vorschau von 2021 zeigt einen FPV-Flugsimulator, der durch Öffnen einer Webseite funktioniert. Der Titel verwendet Dronesitter und in den Versionshinweisen wird fpvsim.com/sim als Testzugang angegeben und erklärt, dass es später ein Beta-Update geben wird. Das Video enthält keinen Tutorial-Kommentar und die automatische Transkription erkennt nur Hintergrundmusiktexte. Daher erläutert dieser Artikel nur die Positionierungs- und Testmethoden der Webversion des Simulators basierend auf verifizierten Produktinformationen.

Bilibili · Chinesisch · FPVSIM-Simulator · 8:31

Exklusives Geheimrezept für die Verzögerungsoptimierung des FPV-Simulators 25 ms -> 0,5 ms Übertaktungs-USB-Abfragerate

Dieses Tutorial unterteilt die Verzögerung des FPV-Simulators in Fernbedienungseingang, USB, CPU-Verarbeitung, GPU-Rendering, Anzeige und Reaktion des menschlichen Körpers und optimiert nur den Abschnitt „USB HID zum Computer“. Der Autor hat zuerst 125 Hz mit Radio Tester gemessen und dann hidusbf von Windows verwendet, um die Abfragerate anzupassen; Die endgültige tatsächliche Frequenz wird immer noch durch das Fernsteuerungsprotokoll und externe Module begrenzt. Das Tracer-Beispiel beträgt 250 Hz und das ExpressLRS-Beispiel 500 Hz.

FPVSIM-Timer

25 Videos

Installation, Kalibrierung, Vernetzung und Eventmanagement des FPVSIM-Zeitmesssystems.

Bilibili · Chinesisch · FPVSIM Timer · 10:18

FPVSIM Drone Timer V3 „Mahjong“ wird schockierend veröffentlicht

FPVSIM Timer V3 (Mahjong, allgemein bekannt als „Mahjong“) fügt zusätzlich zur ursprünglichen Verbindungsmethode eine direkte USB-Verbindung hinzu, die die Stromversorgung und die Timer-Netzwerkschnittstelle an den Host übergeben kann. Dieses Tutorial organisiert die erste Verkabelung, die Fehlerbehebung für mobile Geräte, die echte Streckenkalibrierung und die Flugverifizierung und eignet sich zum Verständnis des stabilen Arbeitsablaufs dieser Hardwaregeneration.
Bilibili · Chinesisch · FPVSIM Timer · 1:42

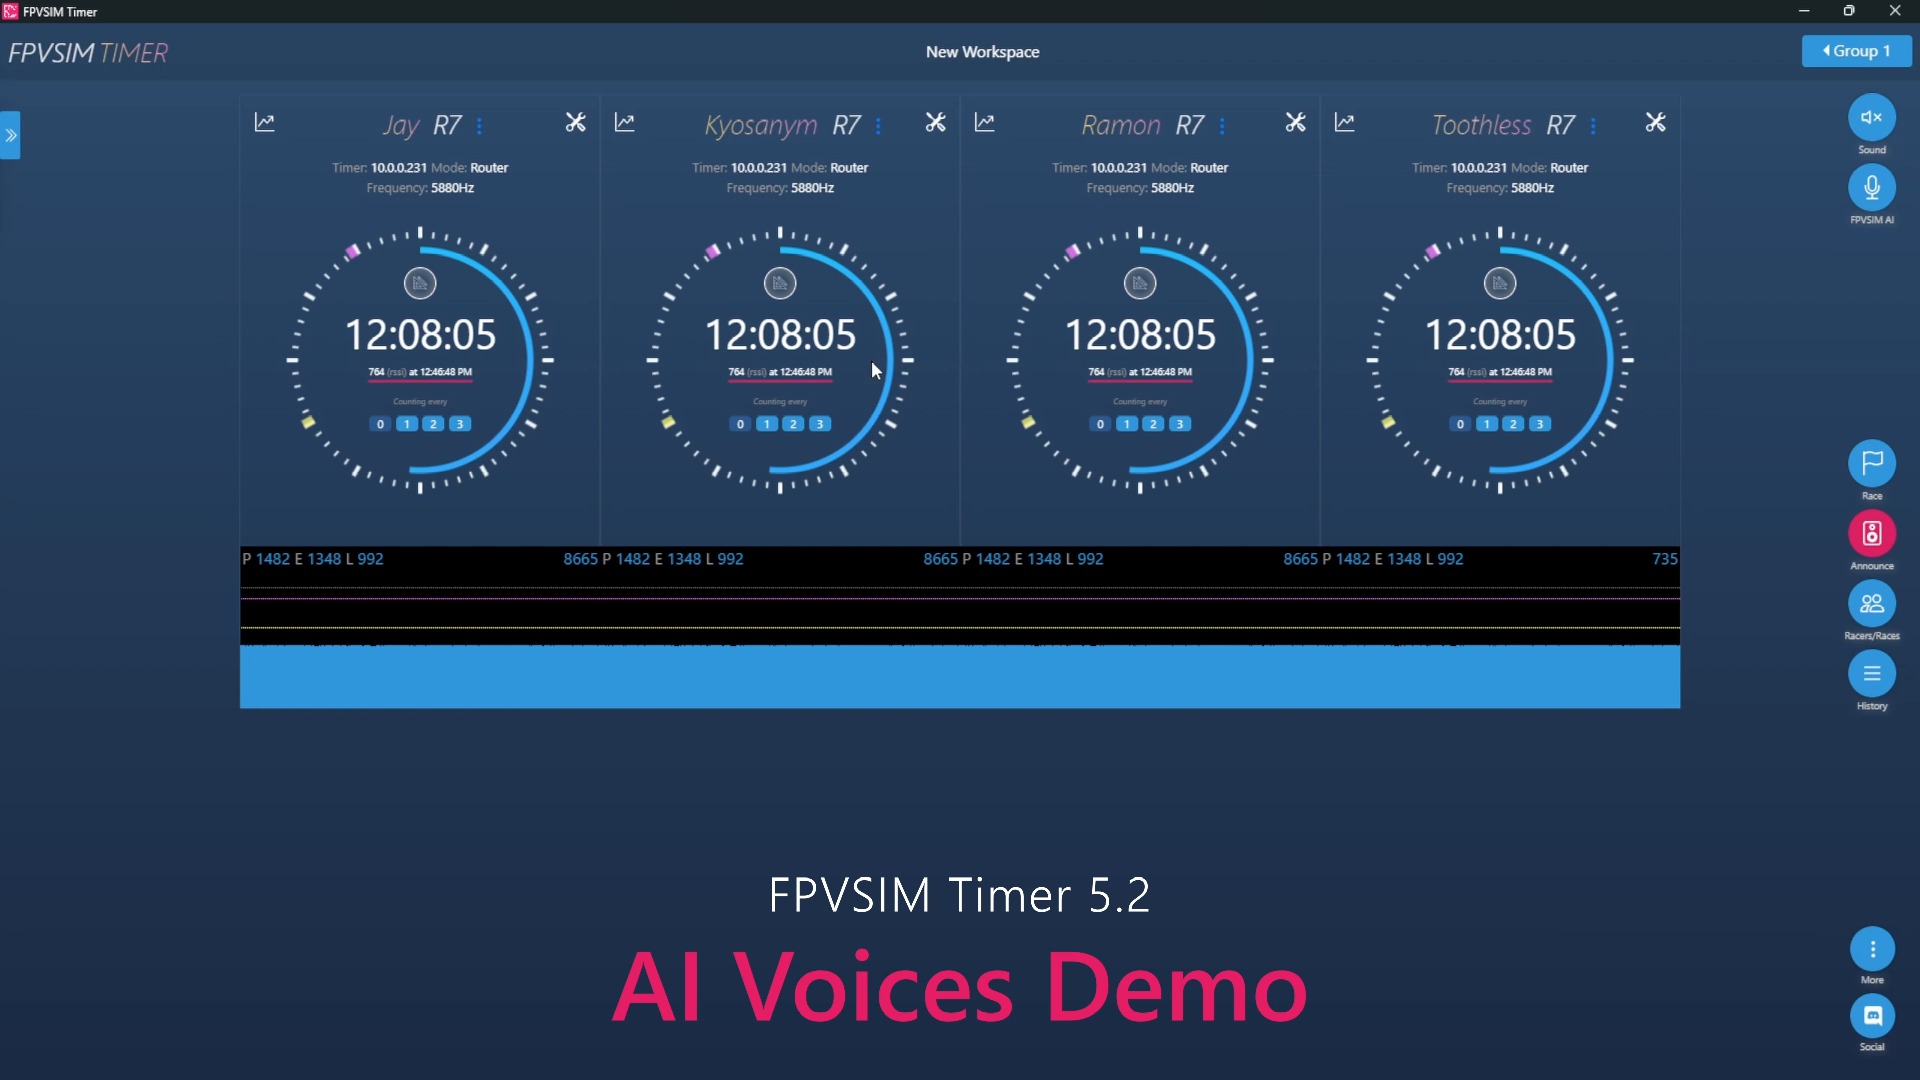
FPVSIM Timer 5.2 – Top AI Voice Engine

FPVSIM Timer 5.2 bringt eine natürlichere KI-Ereignisübertragung auf den lokalen Computer: In den Workspace-Einstellungen können verschiedene Sounds umgeschaltet werden, und Eingabeaufforderungen wie Name, nächste Gruppe und Spielabbruch werden alle von der Maschine generiert; Die erste Synthese erfordert die Einrichtung eines Caches und die Wiedergabe wird danach deutlich beschleunigt.

Bilibili · Chinesisch · FPVSIM Timer · 1:41

Vergleich der Timing-Genauigkeit: FPVSIM Timer 5 vs. LiveTime

Dieses nicht kommentierte Vergleichsvideo stellt die Timing-Ergebnisse von FPVSIM Timer 5 und LiveTime gegenüber: Im gezeigten IRC-Achtkanal-Setup liegen die Unterschiede innerhalb von etwa ±0,1 Sekunden. Es zeigt, dass dieser Satz von Feldkonfigurationen eine brauchbare Konsistenz aufweist, es sich jedoch nicht um eine universelle Genauigkeitszertifizierung für alle Hardware-, Strecken- und Veranstaltungsbedingungen handelt.

Bilibili · Chinesisch · FPVSIM Timer · 9:33

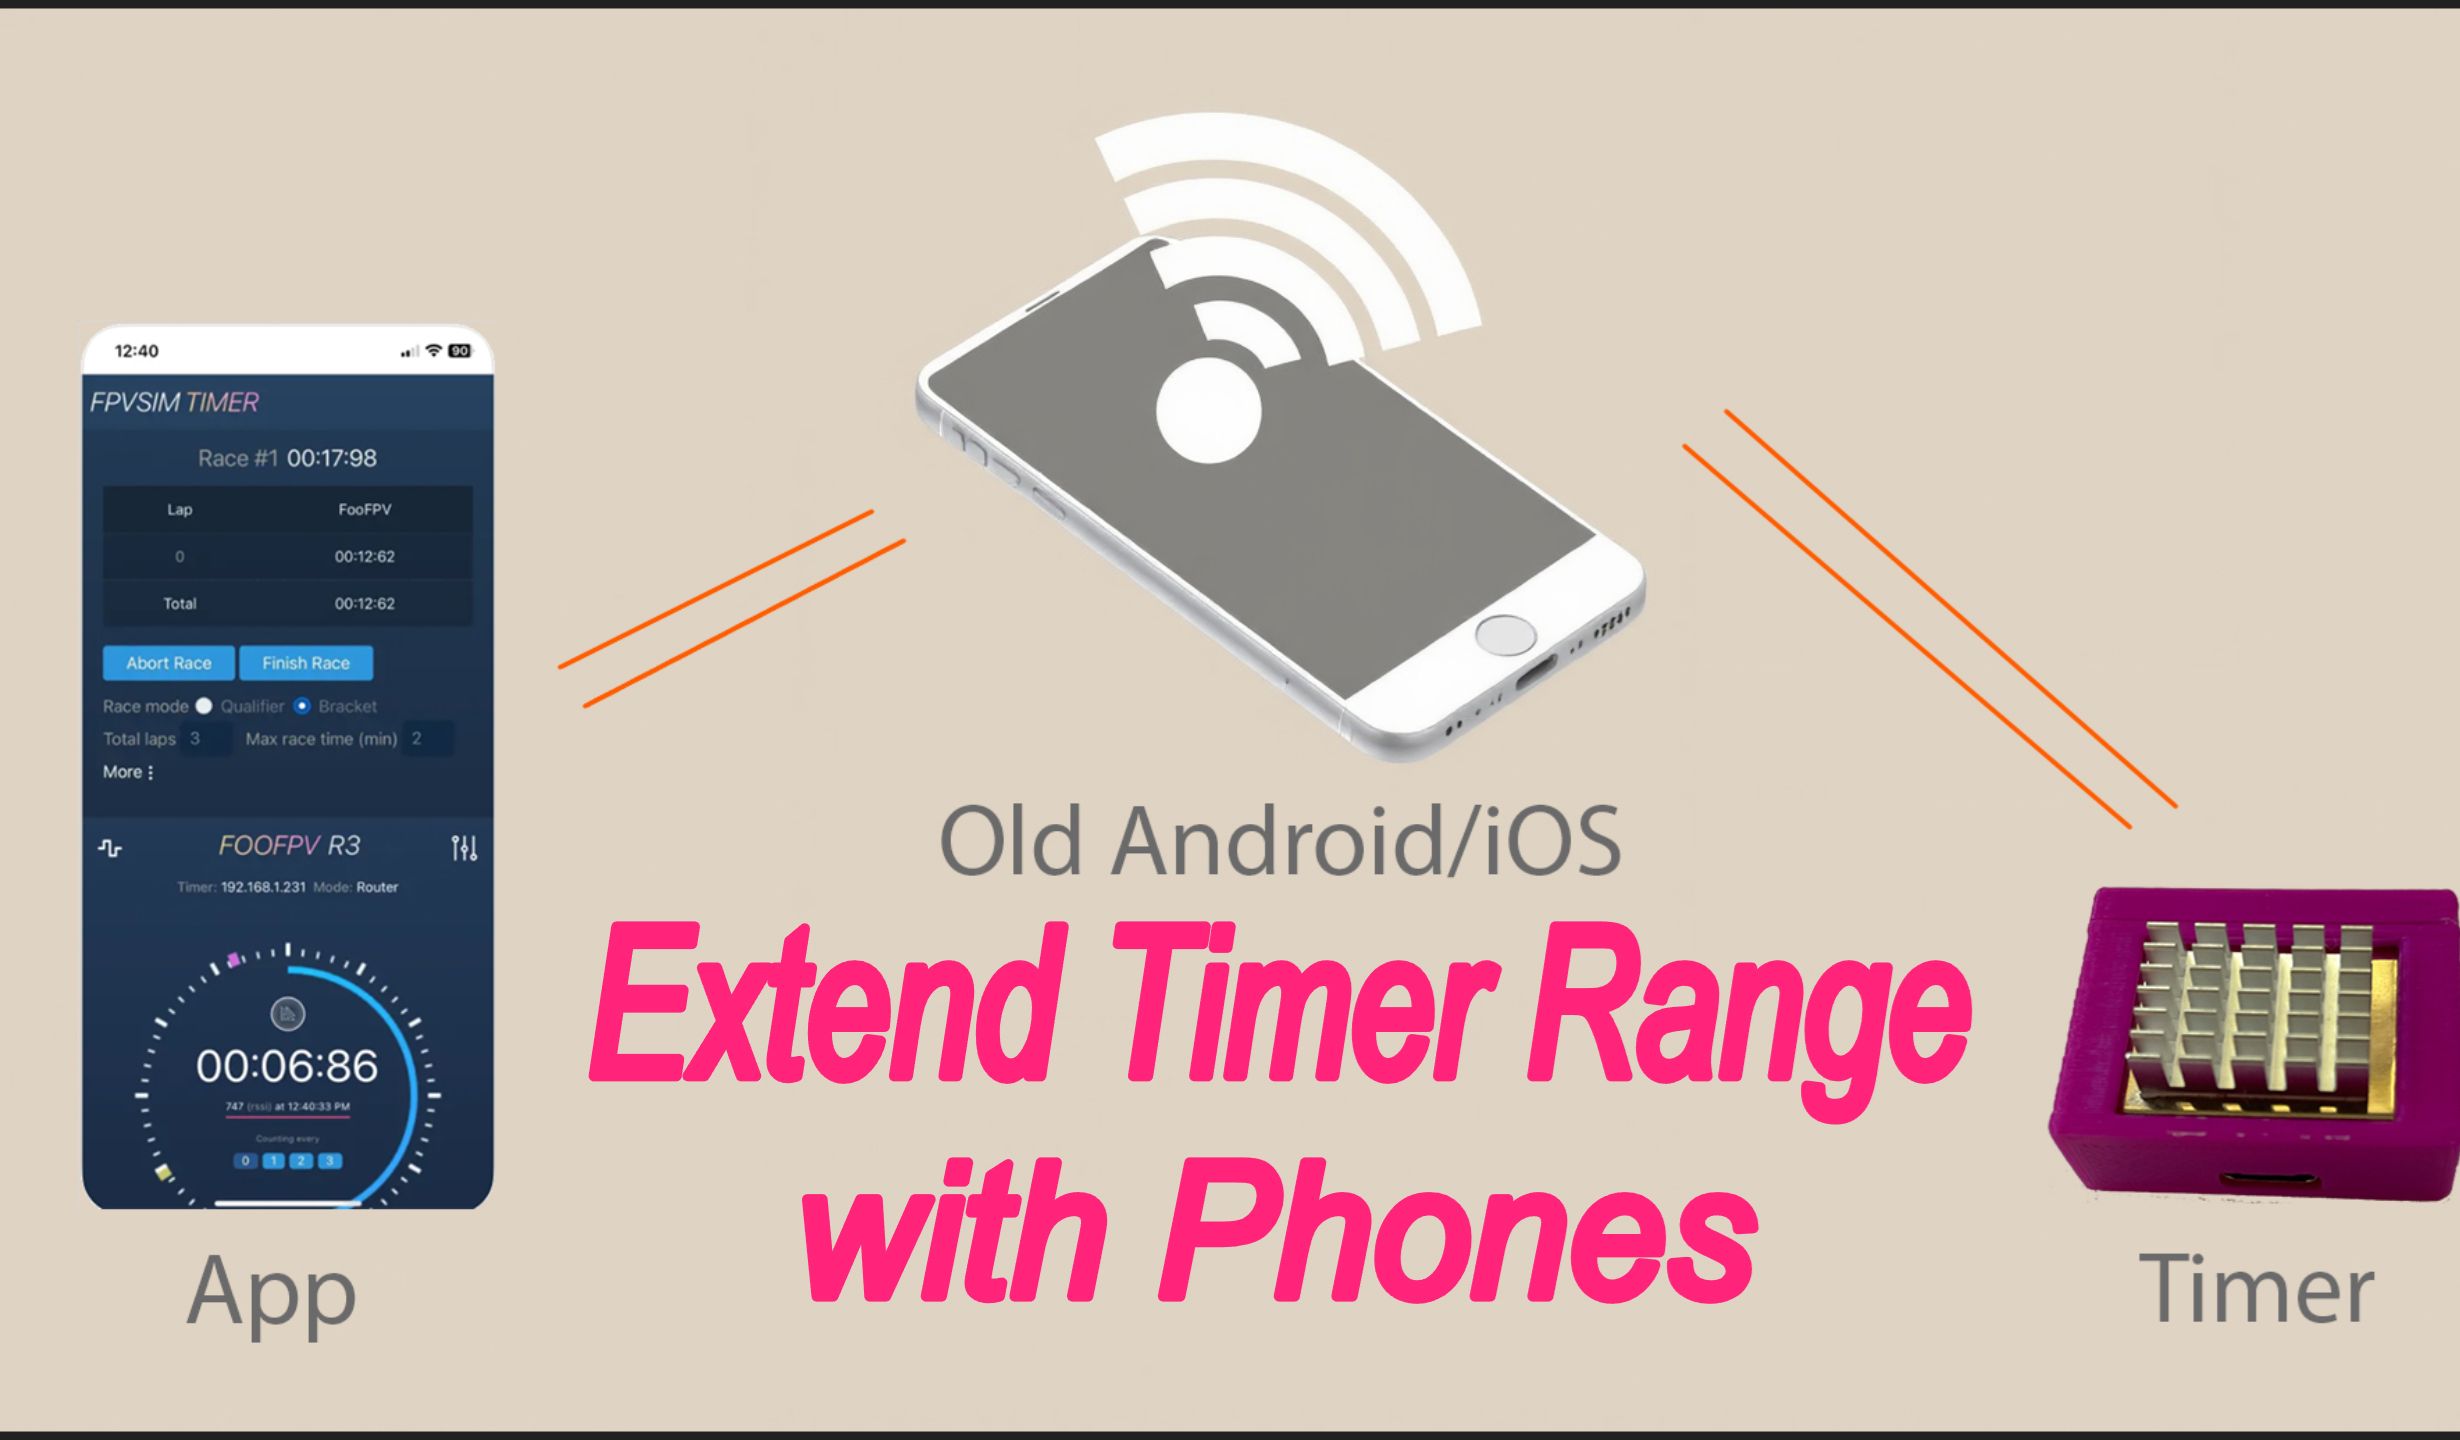
Ein altes Mobiltelefon verdoppelt die Funkreichweite des FPVSIM-Timers – [Serie „Turning Waste into Treasure“]

Ein inaktives Telefon kann als Wi-Fi-Relais fungieren: Der FPVSIM-Timer verbindet sich mit dem alten Telefon-Hotspot und das Hauptgerät, auf dem die Timer-App läuft, verbindet sich mit demselben Netzwerk, wodurch eine lange drahtlose Distanz in zwei Teile geteilt wird. Das Tutorial verwendet Timer Solo als Hauptszenario und erklärt die Timer Multi-Variante, die mehr auf den Fähigkeiten des Telefons und seinen Zuverlässigkeitsbeschränkungen basiert.

Bilibili · Chinesisch · FPVSIM Timer · 15:20

Einführung in den Qualifikations-, Einzelausscheidungs- und Doppelausscheidungsplan – FPVSIM-Timer 5.0

In diesem Tutorial wird der Event-Builder von FPVSIM Timer 5.0 verwendet, um den gesamten Prozess zusammenzuführen: Qualifikationsgruppen erstellen, Spieler und Kanäle anpassen, Wettbewerbsergebnisse einreichen, qualifizierte Kandidaten gemäß den öffentlichen Regeln auswählen und dann Einzelausscheidungs- oder Doppelausscheidungsspiele einrichten. Der Schwerpunkt liegt auf dem Schutz des ursprünglichen Arbeitsbereichs, der Freischaltung nachfolgender Kategorien basierend auf vorgelagerten Ergebnissen und der Überprüfung der gesamten Ergebniskette vor der Bekanntgabe der Rankings.

Bilibili · Chinesisch · FPVSIM Timer · 8:05

Einführung und Echtzeitdemonstration der automatischen Kalibrierungsfunktion – eine Funktion, die seit fünf Jahren verfügbar ist – FPVSIM Timer 5.0

Die automatische Kalibrierung von FPVSIM Timer 5.0 lernt RSSI-Spitzen, Eintrittsschwellenwerte und Austrittsschwellenwerte von realen Kreuzungen. In diesem Tutorial wird erläutert, wie Sie am letzten Zeitnahmepunkt eine repräsentative Stichprobe sammeln, VTX bei Aufforderung ausschalten, die Berechnungsergebnisse überprüfen und mithilfe eines Testrennens mit echtem Tempo bestätigen, dass keine Runden oder Fehlzeiten verpasst wurden.

Bilibili · Chinesisch · FPVSIM Timer · 0:28

Denken Sie, dass der Computer zu schwer ist? Also das Telefon kneifen?

Die FPVSIM Timer Multi/Multiplayer-Version ermöglicht es Mobiltelefonen, sich über einen kabelgebundenen Ethernet-Adapter mit dem Timer-Netzwerk zu verbinden, um Ereignisvorgänge auf iOS- oder Android-Geräten durchzuführen. Bei dieser 28-sekündigen Demonstration liegt der Schwerpunkt auf leichten Verbindungen: Bereiten Sie einfach einen kompatiblen Netzwerkport-Adapter und ein Netzwerkkabel vor, und es ist nicht erforderlich, zusätzliche Treiber zu installieren oder komplexe Konfigurationen für den Adapter durchzuführen.

Bilibili · Chinesisch · FPVSIM Timer · 11:11

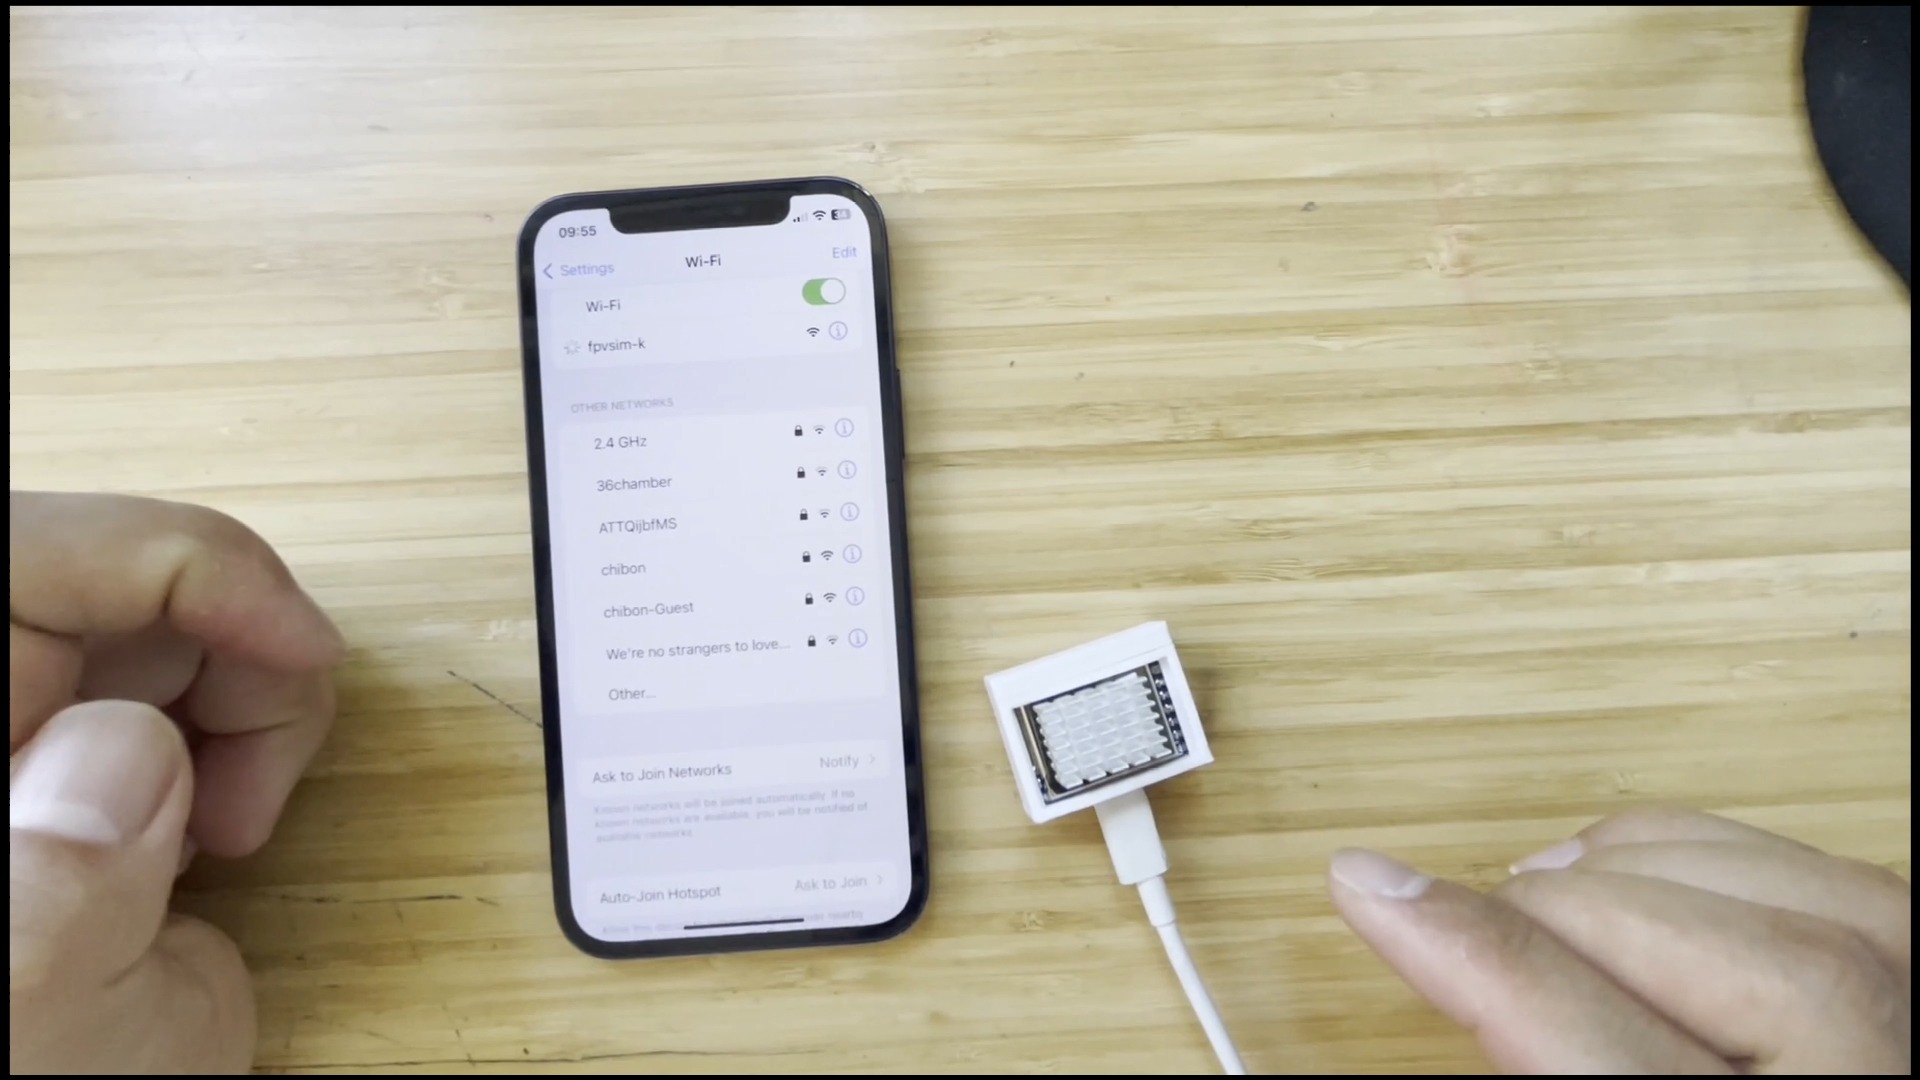
FPVSIM Timer Solo Ersteinrichtung auf iOS – Kalibrierungstipps und mehr!

Dieses Tutorial beginnt mit dem Gehäuseaufbau und der 5-V-USB-C-Stromversorgung des Timer V2 Solo, zeigt, wie man ein iPhone/iPad zu einem Timer-Hotspot hinzufügt, und erklärt, wie der RSSI-Peak, der Eintrittsschwellenwert und der Ausgangsschwellenwert gemeinsam einen Übergang bestimmen. Die Schnittstelle gehört zu einer früheren Generation, aber diese Signalbeurteilungsprinzipien eignen sich immer noch zur Fehlersuche bei verpassten Runden und bei der Zählung wiederholter Runden.

Bilibili · Chinesisch · FPVSIM-Timer · 3:36

FPVSIM-Timer-Wettbewerbsversion – niemals trennen

FPVSIM Multi-Kit verbindet mehrere modulare Zeitmesseinheiten über kabelgebundenes Ethernet mit Timer 4.1 und bietet 4- oder 8-Kanal-Ereigniskonfigurationen. Dieser Artikel folgt den 216-Sekunden-Anweisungen der B-Site-Version für Verkabelung, Warnungen zur Arbeitsplatzabdeckung, vorab ausgefüllte Netzwerkeinstellungen und OTA-Firmware-Pfade; „Never Dropped“ ist der Produkttitel und sollte nicht so verstanden werden, dass keine Notwendigkeit besteht, den Verbindungsstatus zu überwachen.

Bilibili · Chinesisch · FPVSIM-Timer · 2:41

Hartes Üben ist besser als geschicktes Üben – Mit dem FPVSIM Timer 4.0 können Sie mithilfe der KI schneller vorankommen!

FPVSIM Timer 4.0 vereint zwei leicht zu verwechselnde Funktionen im selben Übungsprozess: Der KI-Trainer liest Rundenzeittrends anhand eines Online-Modells und gibt konsistentes Feedback. Die Sprachsteuerung erkennt Befehle wie „Start“, „Stopp“, „Senden“, „Wiederholen“ und „Offline-Status“ an der Maschine. Das Video zeigt Rundenzeitdaten zur Unterstützung des Trainings und stellt keine umfassende Diagnose der Fluglinie oder des Schlagverhaltens dar.

Bilibili · Chinesisch · FPVSIM Timer · 2:24

FPVSIM-Timer-Live-Übertragungsfunktion für Rennen – OBS Overlay

Mit der Veröffentlichung von FPVSIM Timer 3.0.1 wurde ein Echtzeit-Timing-Overlay für OBS hinzugefügt, das Spieler, Runden und Ranglisten als Browserquellen auf dem Live-Übertragungsbildschirm einblenden kann. Dieses Tutorial organisiert den Timing-Server, die OBS-Quelle, die Anzahl der Zeilen und Spalten und den gesamten Probeprozess gemäß der offiziellen Videobeschreibung und macht deutlich, dass die Informationen zur Plattformunterstützung zu diesem Zeitpunkt nicht die aktuelle Kompatibilität darstellen.
Bilibili · Chinesisch · FPVSIM Timer · 2:42

Möchten Sie einen FPV-Personaltrainer engagieren?!!!

Diese Demonstration des FPVSIM Timer 3.0-Prototyps wandelt Rundenzeitdaten in sofortiges Sprachfeedback um: Das System kann auf Trends wie Verbesserung der Rundengeschwindigkeit, schnellste Runde und aufeinanderfolgende Runden hinweisen, die sich allmählich nähern, und Ermutigung geben. Es ähnelt eher einer zeitreihenbasierten Übungserinnerung als einem echten Trainer, der den Status von Linien, Schlägen oder Geräten beobachten kann.
Bilibili · Chinesisch · FPVSIM Timer · 10:02

Neue Funktionen des FPVSIM-Timers 3.0 – Wiedergabe des Spielverlaufs/Flyer-Upload/automatische Gruppierung usw.

FPVSIM Timer 3.0 vereint die RSSI-Zeitleiste nach dem Ereignis, die Korrektur verpasster Kreise, unabhängige Eintritts- und Austrittsschwellenwerte, den Player-CSV-Import und die zufällige Gruppierung in denselben Workflow. Das Video demonstriert außerdem, wie physikalische Timing-Gates seitliche Signal-Fehltrigger reduzieren können, und zeigt kurz die OBS-Timing-Überlagerung; Alle Menüs und Einschränkungen sollten entsprechend der historischen Benutzeroberfläche von 3.0 verstanden werden.

Bilibili · Chinesisch · FPVSIM Timer · 16:27

Joshua Bardwell stellt das FPVSIM-Timersystem vor – eine Pflichtlektüre für Rennpiloten – Chinesische Untertitel

Joshua Bardwells vollständige Demonstration führt den FPVSIM-Timer von der Hardwareauswahl, der Telefonverbindung und der kanalweisen Kalibrierung bis hin zur Spielergruppierung, dem Qualifikations-/Ausscheidungsmodus und dem DIY-Flashen. Die wirklich wichtige Übungsschleife besteht darin, den Timer auf einen festen Start- und Endpunkt zu stellen, das tatsächliche Bildübertragungssignal jedes Piloten zu verwenden, um den Schwellenwert zu kalibrieren, und dann den Rundenzeittrend zu verwenden, um die Stabilität zu verbessern. Bei Preis, Anwendung, IP, Abonnement und Hardwareangebot im Video handelt es sich um Informationen zum Zeitpunkt der Aufnahme.

Bilibili · Chinesisch · FPVSIM Timer · 0:37

FPV Racing Timer FPVSIM Timer #4 – Echtzeit-Anzeige der Pilotenposition

Diese Demonstration stellt die Echtzeit-Pilotenpositionsanzeige von FPVSIM Timer vor: Mithilfe eines Timer-Netzwerks, das an verschiedenen Standorten auf dem Feld eingesetzt wird, wird die zuletzt erkannte Position jedes Piloten auf derselben Schnittstelle zusammengefasst. Das Video verwendet simulierte Zeitsignale zur Überprüfung des Konzepts und eignet sich daher zum Verständnis funktionaler Ziele. Die offizielle Veranstaltung erfordert weiterhin eine Überprüfung vor Ort auf Knotenbereitstellung, Netzwerkstabilität und abnormale Daten.

Bilibili · Chinesisch · FPVSIM Timer · 1:51

FPV-Renntimer FPVSIM-Timer Nr. 3 – Demonstration der Metronomfunktion

Das Metronom des FPVSIM-Timers beginnt erneut zu zählen, nachdem der Pilot den Zeitmesspunkt passiert hat, und sendet den Takt im eingestellten Intervall von 1, 2 oder 3 Sekunden. Es wandelt den Zeitunterschied in einer einzelnen Runde in akustisches Feedback um, ohne dass man auf den Bildschirm schauen muss. Es eignet sich besonders für den wiederholten Vergleich verschiedener Linien, Kurvenrhythmen und Manövrierstrategien auf derselben Strecke.

Bilibili · Chinesisch · FPVSIM Timer · 13:02

FPV Racing Timer FPVSIM Timer #2 – Timer-Produktion und WLAN-Router-Einstellungen

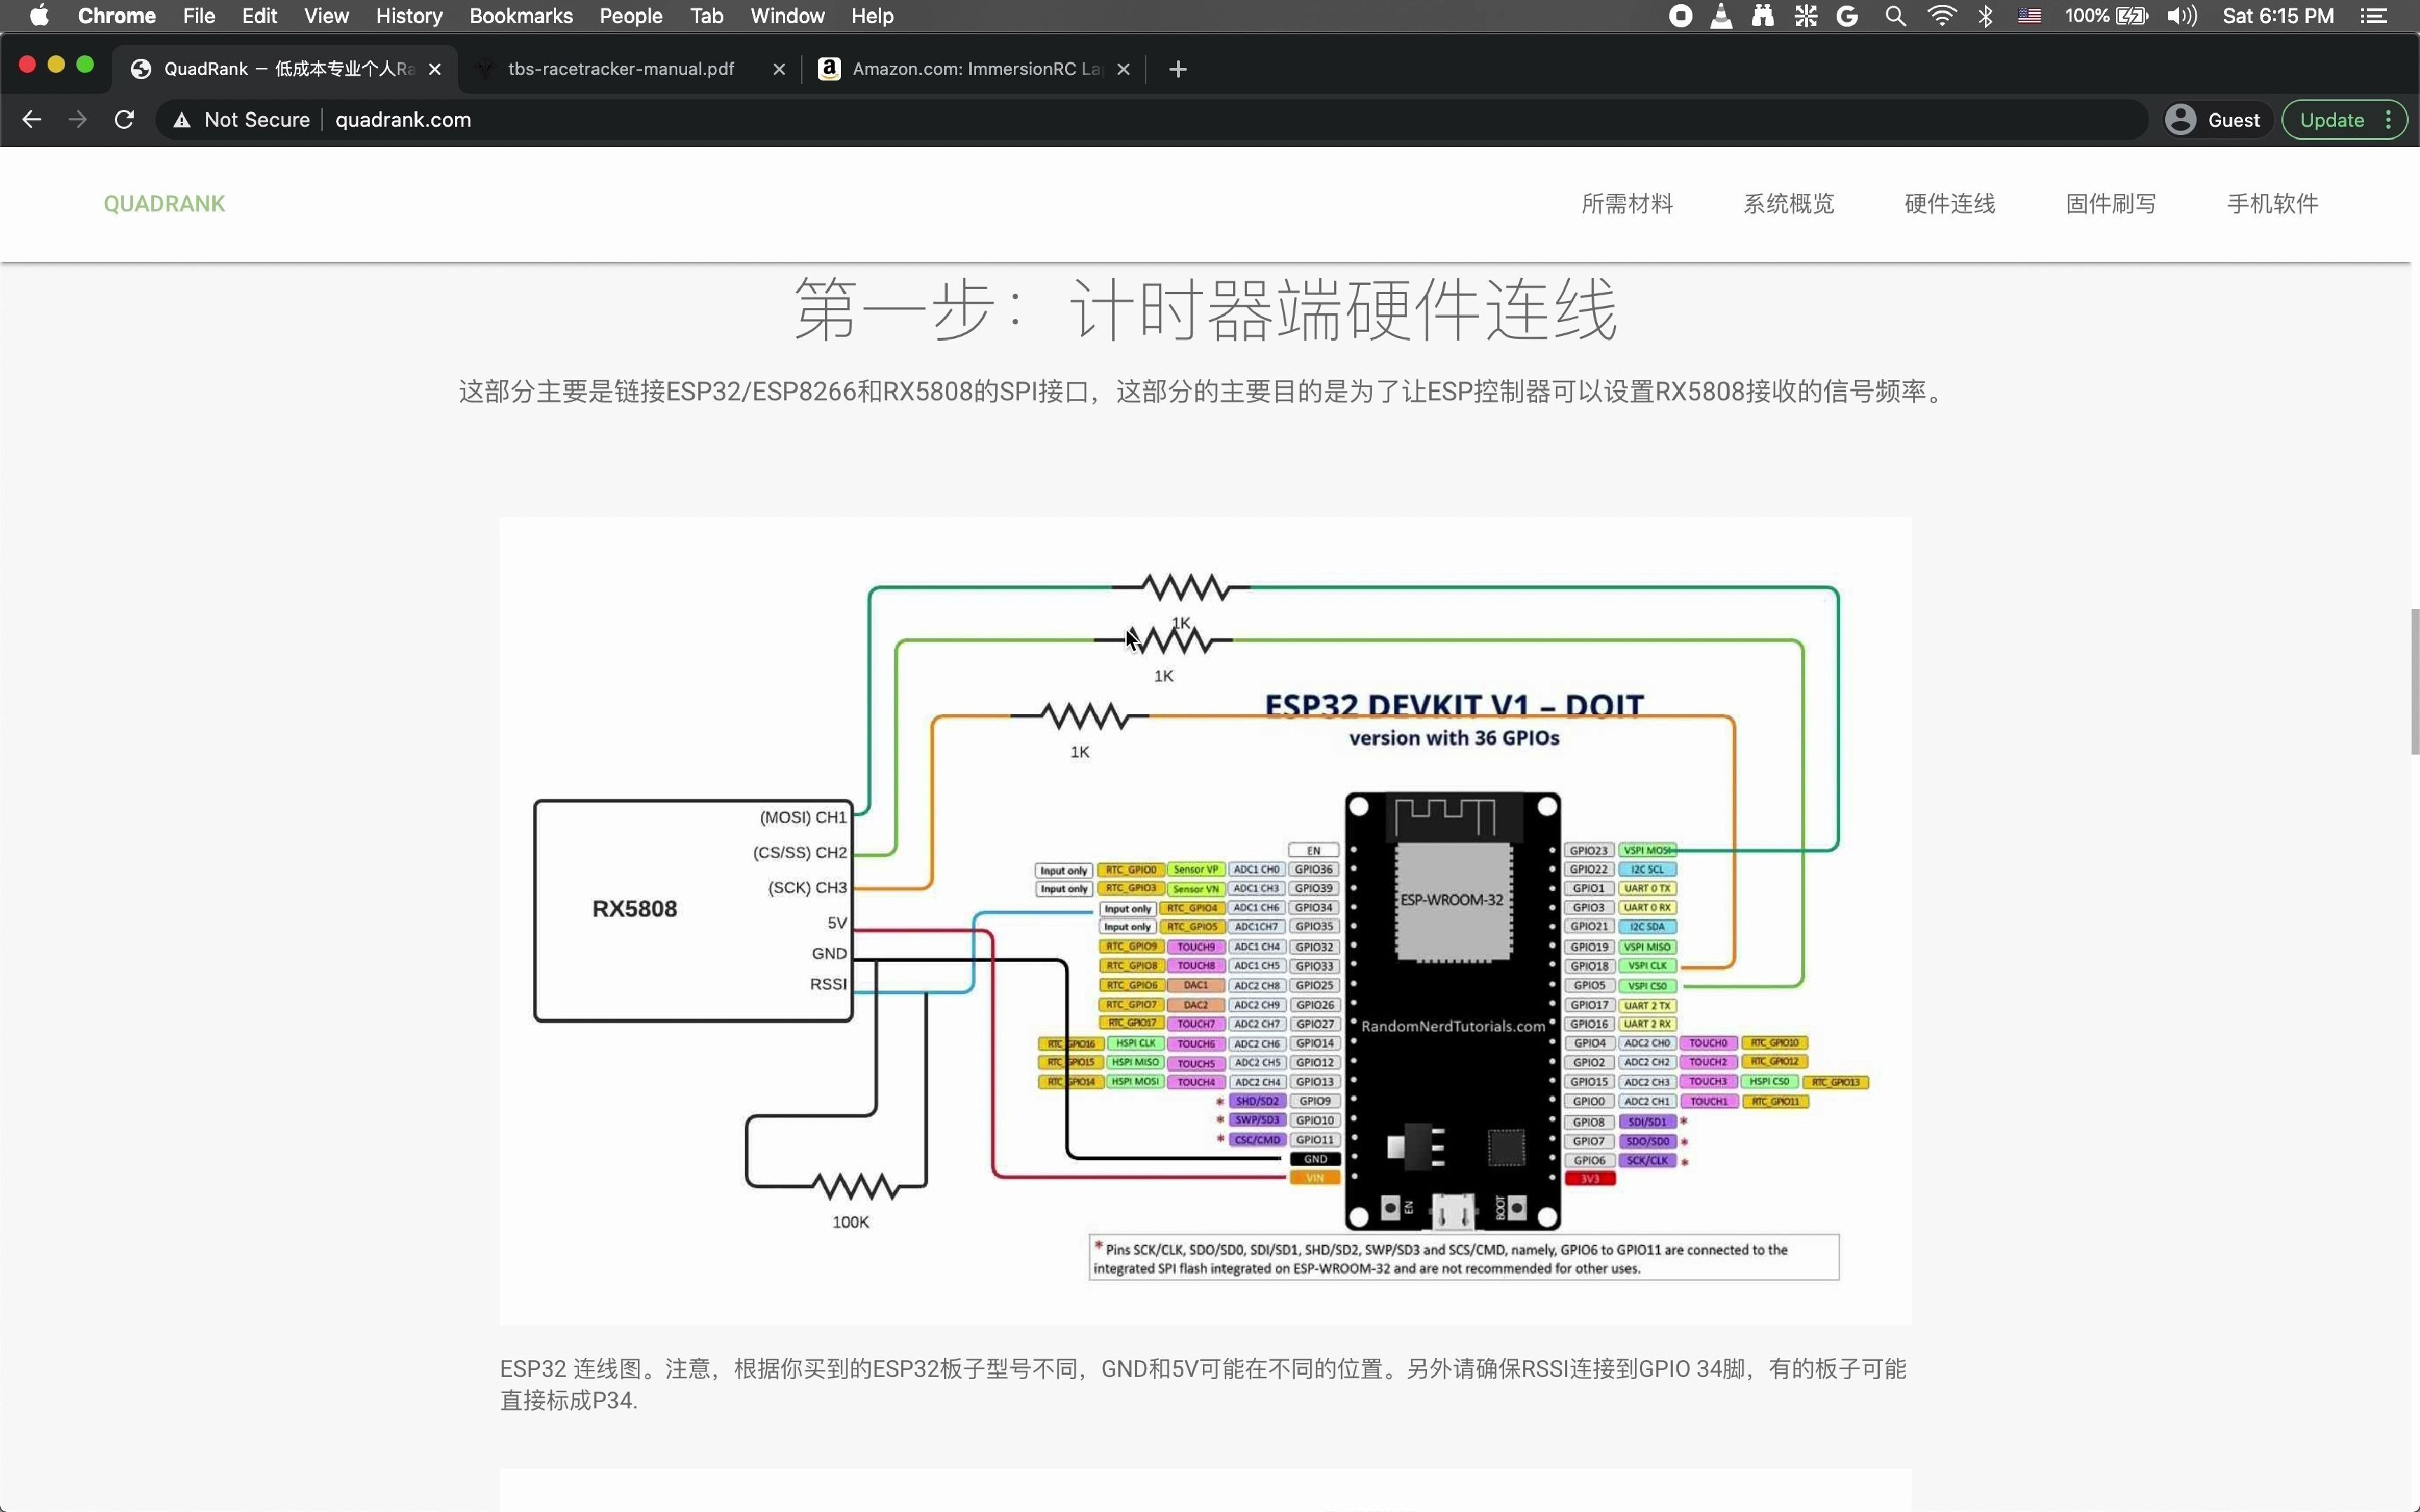
Dieses Tutorial baut eine FPVSIM-Timer-Timing-Einheit von Grund auf zusammen: Bereiten Sie ESP32, RX5808, einen 100-kΩ-Widerstand und drei 1-kΩ-Widerstände vor, vervollständigen Sie RSSI, Stromversorgung und SPI-bezogenes Schweißen; Nach dem Flashen der Firmware verbinden Sie den Timer über den selbst erstellten Hotspot mit dem 2,4-GHz-Router und reservieren und fixieren seine LAN-IP über die DHCP-Adresse.

Bilibili · Chinesisch · FPVSIM-Timer · 4:44

FPV Racing Timer FPVSIM Timer #1 – Download und Verwendung des Open-Source-Firmware-Flash-Tools

In diesem Tutorial wird beschrieben, wie Sie mit dem Open-Source-FPVSIM-Timer-Konfigurator Firmware für die ESP32-Timing-Einheit flashen. Laden Sie das entsprechende Installationspaket entsprechend dem Betriebssystem herunter, schließen Sie den USB-Datenport des Timers an, wählen Sie die Firmware-Version, die Zielhardware und den seriellen Port im Tool aus und führen Sie dann Build & Flash aus; Beim ersten Durchlauf wird zusätzlich das Flash-Tool heruntergeladen, daher ist er normalerweise langsamer als nachfolgende Flashs.

Bilibili · Chinesisch · FPVSIM Timer · 0:27

Die neue Version des FPVSIM-Timers wird für Sie arrangiert

Dieses kurze Video ist eine Funktionsvorschau der neuen Version von FPVSIM Timer, die die Einführung eines unabhängigen Routers hervorhebt, der es Veranstaltungscomputern ermöglicht, sich über 5-GHz-WLAN oder Netzwerkkabel mit dem LAN zu verbinden, verbesserte Trennung und Wiederverbindung sowie die Vorbereitung der Zeitmessung mit mehreren Maschinen für Veranstaltungen mit mehreren Spielern. Es dokumentiert die Entwicklungsrichtung ab Ende 2022, und Feature- oder Plattformpläne, die sich zu diesem Zeitpunkt noch in der Entwicklung befinden, sollten nicht als aktuelle Release-Verpflichtungen betrachtet werden.

Bilibili · Chinesisch · FPVSIM Timer · 1:56

FPVSIM Track Timing System + Australischer Dschungel

Diese Demonstration versetzt das Track- und Zeitmesssystem von FPVSIM in die Szene des „Australischen Dschungels“ und zeigt, dass der simulierte Flug nicht nur ein freies Training ist, sondern auch Runden und Feedback-Fortschritte auf festgelegten Routen aufzeichnen kann. Bei der Veröffentlichung des Videos wurde eine Vorschau auf die kommende Betaversion und die Abonnementvorteile gezeigt. Diese kommerziellen Informationen und Informationen zum Veröffentlichungsdatum sind inzwischen veraltet und sollten auf der aktuellen FPVSIM-Seite eingesehen werden.
Bilibili · Chinesisch · FPVSIM Timer · 2:59

[FPV Racing] QuadRank Timer-Firmware auf 2.1 aktualisiert 🚀🚀🚀🚀🚀🚀

Dies ist die Update-Anweisungsseite für QuadRank Timer Firmware 2.1. Die offizielle Einführung lässt eindeutig zwei Schlussfolgerungen zu: Die neue Firmware verbessert die Short-Track-Unterstützung und reduziert Fehlalarme beim Short-Track-Timing erheblich. Gleichzeitig ist es mit der vorherigen Version der App kompatibel, sodass für dieses Update kein gleichzeitiges App-Upgrade erforderlich ist. Das Video enthält keinen glaubwürdigen Tutorial-Kommentar und der Artikel geht nicht auf die nicht gezeigten Flash-Schritte ein, sondern erklärt den Zweck des Updates, Versionsgrenzen und die Verwendung kontrollierter Tests zur Überprüfung der Timing-Ergebnisse nach dem Upgrade.
Bilibili · Chinesisch · FPVSIM Timer · 5:39

QuadRank Racing Timer 2.0 – So verwenden Sie die APP

Dieses Tutorial zeigt den grundlegenden Ablauf einer QuadRank Timer 2.0-Anwendung: Halten Sie die App und die Timer-Firmware auf derselben Version, verbinden Sie sich mit dem Wi-Fi-Hotspot des Timers, wählen Sie einen Kanal aus, der mit dem VTX des Flugzeugs übereinstimmt, starten Sie die automatische Kalibrierung und passieren Sie das Timing-Gate mehrmals. Die Anwendung bestimmt den Kreuzungszeitpunkt auf der Grundlage der Eintrittsschwelle, der Austrittsschwelle und des Zwischenspitzenwerts des RSSI-Signals und verwendet dann die Zeitdifferenz zwischen benachbarten Spitzenwerten, um die Rundengeschwindigkeit zu berechnen.

Bilibili · Chinesisch · FPVSIM Timer · 0:53

QuadRank Racing Timer 2.0 – Test

Dieses weniger als eine Minute lange Video ist eine frühe Testaufzeichnung des QuadRank Racing Timer 2.0. Der Schwerpunkt liegt auf der Beobachtung, ob das Gerät die Linie erfassen und die Runde/Zeit an die Schnittstelle senden kann, und nicht auf einem vollständigen Installations- oder Parameteranpassungs-Tutorial. In der Videobeschreibung heißt es eindeutig, dass die in der Mitte der aufgezeichneten Version angezeigte Zeit nicht die tatsächliche Zeit ist und das Problem nach der Aufnahme behoben wurde. Daher können die Zahlen auf dem Bildschirm nur zum Verständnis des Testvorgangs verwendet werden und können nicht als offizielle Ergebnisse angesehen werden.

Bilibili · Chinesisch · FPVSIM-Timer · 8:39

Selbstbau eines kostengünstigen professionellen FPV-RACING-Timers – QuadRank-Timer

Dieses Video stellt die frühe kostengünstige DIY-Route des QuadRank Timers vor: ESP32/ESP8266 ist für die Ausführung von Timing- und Schnittstellendiensten verantwortlich, RX5808 mit SPI empfängt die Bildübertragung und gibt RSSI aus, und die Mobiltelefonanwendung wird zum Auswählen von Kanälen, Kalibrieren und Einstellen der Erkennungsempfindlichkeit verwendet. Das Tutorial behandelt Materialien, Verkabelung, Firmware-Flashing, Stromversorgung und Grundkalibrierung, wurde jedoch im Jahr 2021 aufgenommen. Download-Adresse, Pins, Anwendungspreis und Plattformunterstützung sollten dem aktuellen FPVSIM-Timer-Dokument unterliegen.

Bilibili · Chinesisch · FPVSIM Timer · 2:58

QuadRank Timer-DIY FPV RACING Timer-Kalibrierung und Testflug | Bitte sehen Sie sich das nächste Video zur DIY-Methode an

Dieser Live-Clip zeigt den vollständigen Verifizierungslink eines frühen QuadRank-DIY-Timers vom Anschließen über das Umschalten auf 5695 MHz (Kanal 2), die Durchführung der Kalibrierung bis hin zum eigentlichen Fliegen einer Broadcast-Runde. Die Audiospur verfügt nur über Sprachansagen der Anwendung und Rundenzeitnummern, und es gibt keine manuelle Erklärung, auf die man sich verlassen kann. Daher verwendet dieser Artikel es als Beispiel dafür, wie man das Zeitsystem akzeptiert, anstatt aus den Zahlen nicht vorhandene Einstellungsanweisungen abzuleiten. Die Schnittstelle, Kanalbezeichnungen und Bedieneingänge unterliegen dem aktuellen FPVSIM-Timer-Dokument.

FPV-Kenntnisse

33 Videos

Chinesische Inhalte zu Ausrüstung, Parametereinstellung, Bildübertragung, Funk und praktischer Technologie.

Bilibili · Chinesisch · FPV-Wissen · 9:10

Analyse der Signalqualität des Fernbedienungs-Joysticks und So überprüfen Sie Ihre Fernbedienung

Dieses Tutorial verwendet das Blackbox-Protokoll derselben vierachsigen Maschine, um das RC-Befehlsspektrum des Jumper T15 und des modifizierten FrSky X9 Lite zu vergleichen und zu erklären, wie das hochfrequente Rauschen einer bestimmten Rockerachse ermittelt wird. Es handelt sich um eine kontrollierte Vergleichsmethode und nicht um eine Beurteilung der Vorzüge aller Fernbedienungen desselben Modells.

Bilibili · Chinesisch · FPV-Wissen · 9:06

【Aktuelle Nachrichten】Der neue König der Betaflight-Gyroskope hat den Thron bestiegen! ICM42688 super MPU6000 – Vergleichende Analyse- und Konfigurationsmethode

Diesmal konzentriert sich der Vergleich zwischen ICM42688 und MPU6000 auf Blackbox-Daten und nicht darauf, Schlussfolgerungen ausschließlich auf der Grundlage von Gefühlen zu ziehen: Nach der Anpassung der internen Filterung des getesteten ICM42688 wird das Gyroskopgeräusch vor dem Eintritt in Betaflight deutlich reduziert, und auch das D-Term-Restrauschen ist geringer; Die Ergebnisse stellen jedoch nur den verwendeten Körper, den Firmware-Entwurf und die Flugbedingungen dar und können nicht direkt auf alle Flugsteuerungen übertragen werden.

Bilibili · Chinesisch · FPV-Wissen · 4:57

Auf geht's zu Hawaii FPV – Kostenlose Einrichtung und Nutzung der Google Maps API

Dieses Tutorial zeigt, wie Sie einen persönlichen Google-Maps-Platform-API-Schlüssel für Weltkartenflüge in FPVSIM erstellen und einrichten: Legen Sie ein separates Google-Cloud-Projekt an, erfüllen Sie die Kontoanforderungen, aktivieren Sie die Map Tiles API, erstellen Sie einen angemessen eingeschränkten Schlüssel und speichern Sie ihn schließlich in der FPVSIM-Weltkartenszene. Das Video wurde 2023 aufgenommen. Googles Oberfläche, Abrechnung, Kontingente und Verifizierungsanforderungen können sich inzwischen geändert haben. Maßgeblich sind deshalb die aktuellen Richtlinien in Ihrer eigenen Konsole.

Bilibili · Chinesisch · FPV-Wissen · 1:18

Das große Update von Dronesitter Sim diese Woche: Einführung eines einstellbaren PID-Reglers und mehr

Diese aktualisierte Vorschau stellt das einstellbare PID-Flugsteuerungsmodell und die PID-Kurve von Dronesitter Sim vor. Damit können Piloten nicht nur das Oberflächengefühl anpassen, sondern auch beobachten, wie sich die Proportional-, Integral- und Differentialsteuerung auf die Lageverfolgung, die kontinuierliche Abweichung und die Dämpfung auswirkt, wodurch eine Reihe wiederholbarer Simulatoreinstellungen erstellt werden, deren Idee näher an der Einstellung realer Maschinenparameter liegt.

Bilibili · Chinesisch · FPV-Wissen · 5:29

#4 Testflug und Black-Box-Analyse – T-Motor Mini Racer F7 + Betaflight 4.3 + BLHeli 32.8.3 Installation und Einrichtung

Dies ist Teil 4 der Installationsreihe zu T-Motor Mini Racer F7, Betaflight 4.3 und BLHeli 32.8.3. Er bewertet die gesamte Konfiguration anhand von Testflügen und Blackbox-Kurven. Das Fazit lautet nicht, dass ein Preset automatisch perfekt ist: Das Rauschverhalten dieses 20×20-Flugcontrollers ist insgesamt gut, und im Flug zeigen sich keine offensichtlichen Probleme. Das verwendete Preset passt jedoch noch nicht vollständig zu dieser Drohne; in einigen Steuersignalen sind Schwingungen sichtbar. Daher sind weitere Anpassungen an Rahmen, Motoren und Propeller erforderlich.

Bilibili · Chinesisch · FPV-Wissen · 5:20

#2 Firmware-Upgrade – T-Motor Mini Racer F7 + Betaflight 4.3 + BLHeli 32.8.3 Installation und Einrichtung

Dieser Artikel ist die Firmware-Stufe der T-Motor Mini Racer F7-Serie: Überprüfen Sie zunächst das Flugsteuerungsziel im Betaflight-Konfigurator und flashen Sie das aktuelle Betaflight 4.3.0 RC2, wenden Sie benutzerdefinierte Standardeinstellungen an. Aktivieren Sie dann das DShot-Motorprotokoll, damit der ESC gelesen werden kann, überprüfen Sie das T-Motor-ESC-Ziel und flashen Sie dann nacheinander die vom Autor ausgewählte BLHeli 32.8.3-Testfirmware. Konfigurieren Sie abschließend den Temperaturschutz, die Demag-Kompensation, den Schutz bei niedriger Drehzahl und die dynamische PWM-Frequenz. Alle Builds und Spezifikationen beziehen sich speziell auf die Hardware von 2022 und Ziele, Release-Status und Herstelleranweisungen müssen heute noch einmal überprüft werden.

Bilibili · Chinesisch · FPV-Wissen · 9:48

#3 Betaflight-Setup – T-Motor Mini Racer F7 + Betaflight 4.3 + BLHeli 32.8.3 Installation und Setup

Dieser Artikel vervollständigt weiterhin die Grundkonfiguration von Betaflight 4.3 für T-Motor Mini Racer F7: Einrichten von DShot Beacon, DShot600 und bidirektionalem DShot; Verwenden Sie den Motorassistenten, um die Anzahl und Richtung der Drehung zu bestätigen, wenn der Propeller entfernt wird. Sichern Sie die Konfiguration, bevor Sie Preset anwenden. Vervollständigen Sie die VTX-Tabelle von OpenVTX/SmartAudio. Wählen Sie diejenige aus, die der ExpressLRS 500-Hz-Voreinstellung entspricht, und gehen Sie durch die Filterung, die RPM-Oberschwingungen und den FeedForward, die dadurch geändert werden. Stellen Sie abschließend persönliche Raten, OSD- und Modusschalter wieder her, um eine nachvollziehbare Basis für Testflug- und Black-Box-Aufzeichnungen zu schaffen.

Bilibili · Chinesisch · FPV-Wissen · 12:48

#1 Hardware – T-Motor Mini Racer F7 + Betaflight 4.3 + BLHeli 32.8.3 Installation und Einstellungen

Dieser Artikel zeigt den Hardware-Installationsprozess von T-Motor Mini Racer F7 und F45 Mini ESC: Überprüfen Sie zunächst das Aussehen der Flugsteuerungsschnittstelle, des Speichers und des ESC und schließen Sie dann das Schweißen und die Isolierung/Schutzbeschichtung ab. Planen Sie die UART-, Video-, 5V- und Erdungskabel des Empfängers, der Kamera und des VTX. Verzinnen Sie die Lötpads vor und nutzen Sie die mehreren 5-V-Pads, die auf der Platine verteilt sind, um die Verkabelung zu organisieren. Das Video gibt auch zu, dass bei Serienaufnahmen auf eine vollständige Aushärtung und formelle Fixierung verzichtet wurde, und der Artikel empfiehlt eindeutig nicht, diese Abkürzungen zu kopieren.

Bilibili · Chinesisch · FPV-Wissen · 26:25

Betaflight 4.3 PID-Parameteranpassungsdatensatz – 8S 30V 10-Zoll-Maschine

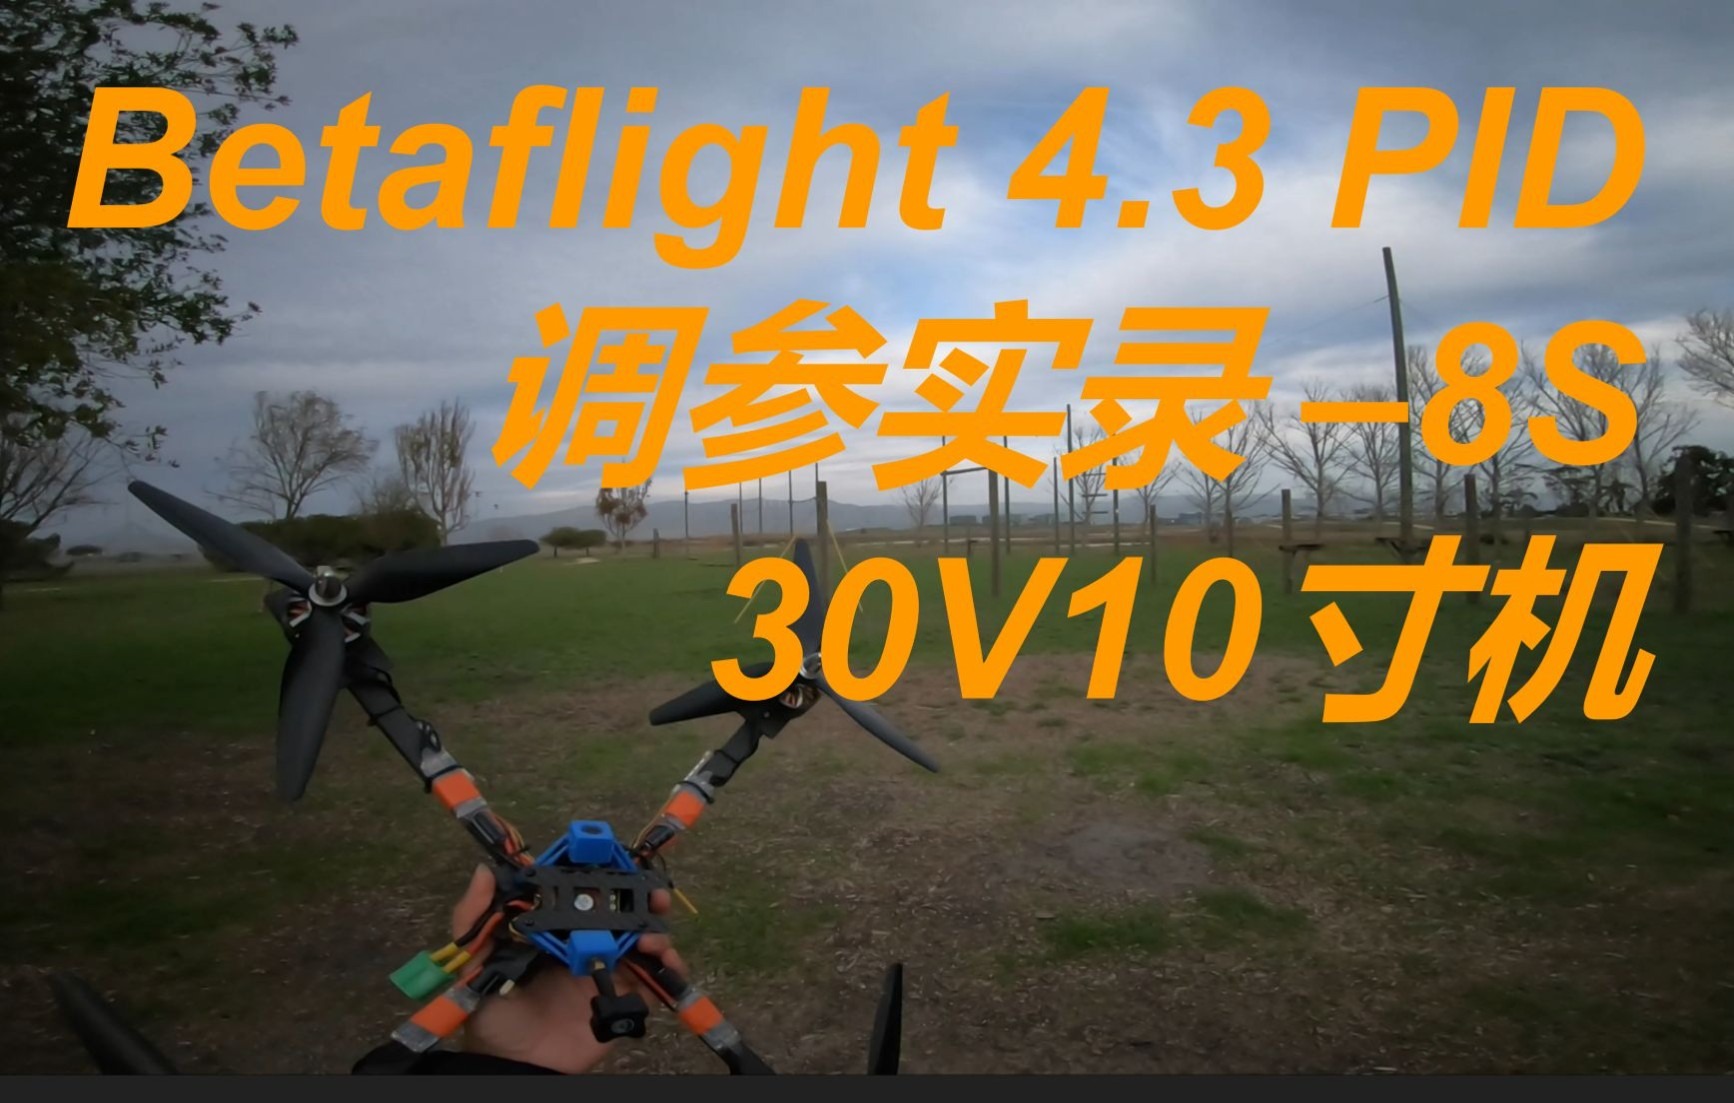
Dies ist eine Live-Parameteranpassungsaufzeichnung von Betaflight 4.3 Nightly. Das Ziel ist eine 8S, 10-Zoll-Kamera mit etwa 30V. Der Autor ging von der Standard-PID und der vorhandenen Filtergrundlinie aus und verbesserte das Sperrgefühl schrittweise durch Testflug, Blackbox-Spektrum, Sprungantwort, D-First-Schieberegler und P/FeedForward-Anpassung. Die Werte im Video gelten nur für diese große Maschine und können niemals direkt auf eine 5-Zoll-Maschine oder andere Konfigurationen kopiert werden.

Bilibili · Chinesisch · FPV-Wissen · 6:31

Ein-Klick-Anwendung von PID-Parametern von großen Namen im Kreis und Up selbst und Einführung in die Dronesitter-Funktion zur Synchronisierung der Konfiguration mehrerer Maschinen

Dieses Dronesitter-Update 2021 führt die Synchronisierung der Webkonfigurationsbibliothek mit mehreren Flugzeugen ein: Nach der Verbindung mit dem Betaflight-Flugcontroller können Sie PID, Raten, Empfänger, allgemeine Renneinstellungen und VTX-Tabelle durchsuchen und die ausgewählte Konfiguration nach der Überprüfung auf das Flugzeug anwenden; Häufig verwendete Konfigurationen können auch als „Automatisch anwenden“ markiert werden, wodurch eine zu verarbeitende Liste erstellt wird, wenn ein neues Flugzeug angeschlossen wird und der Benutzer dann auf „Alle anwenden“ klickt. Es verbessert die Effizienz der Batch-Konfiguration, sollte jedoch keine Sicherung, Differenzprüfung und Modellkompatibilitätsbeurteilung ersetzen.

Bilibili · Chinesisch · FPV-Wissen · 6:50

Was? Können Sie Betaflight/iNav-Einstellungen im Browser ändern und synchronisieren? ?

Dieses Tutorial zeigt, wie die 2021-Version von Dronesitter Fleet Manager über einen seriellen USB-Anschluss in einem Browser eine Verbindung zu einem Betaflight- oder iNav-Flugcontroller herstellen, einen Identitäts- und Konfigurations-Snapshot für jedes Flugzeug erstellen, die Einstellungen mithilfe der CLI ändern und dann die Änderungen mit roten und grünen Unterschieden anzeigen und einen Rollback durchführen kann. Der Autor stellt klar, dass es sich nicht um einen Ersatz für Betaflight/iNav Configurator handelt, sondern um ein Flottentool für Synchronisierung, Vergleich, Verlaufsverfolgung und erweiterte Befehlszeilenoperationen.

Bilibili · Chinesisch · FPV-Wissen · 4:42

So flashen Sie BLHeli32 32.81 Firmware und benutzerdefinierte Firmware

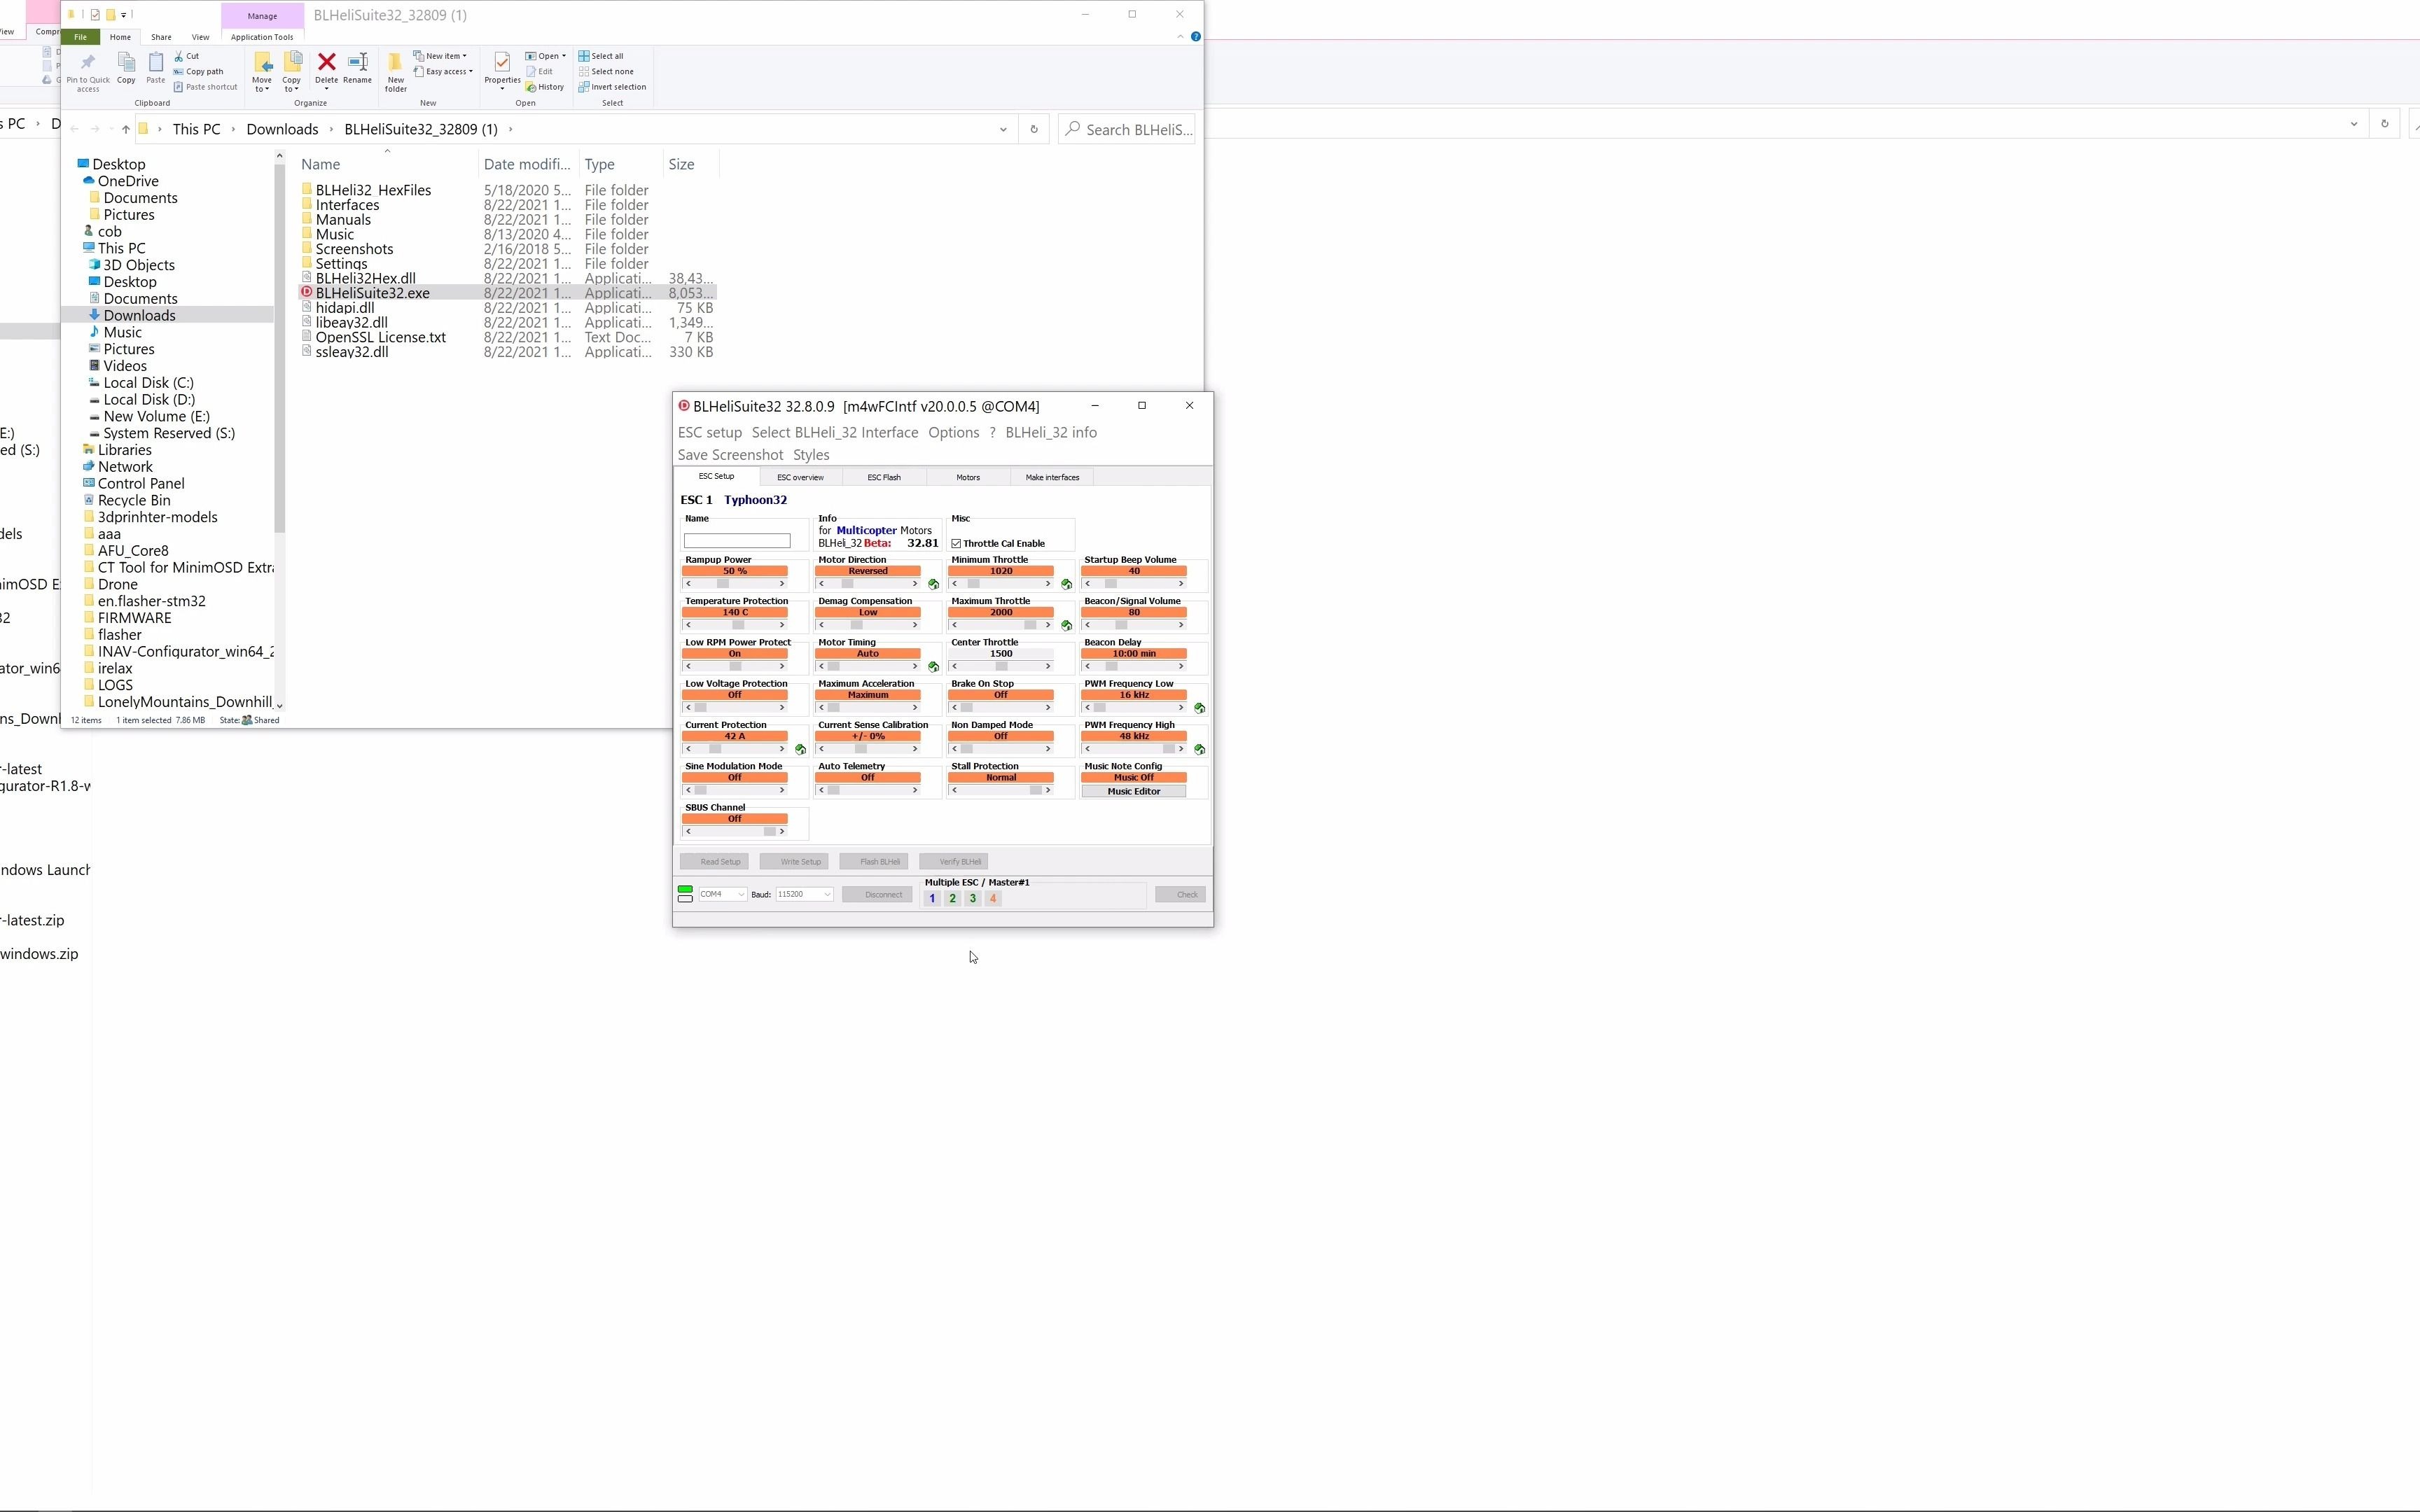
Dieses Tutorial zielt auf einen Fehler beim Lesen von Drehzahldaten für BLHeli32 ab. 32.80: Falsche Drehzahlen verringern die Wirksamkeit des Drehzahlfilters und können sich in erhöhtem Rauschen oder Zucken bei niedrigem Gashebel bemerkbar machen. Die Videodemonstration verwendet die aktuellste Version von BLHeliSuite32, lädt die vollständige ZIP-Datei aus dem offiziellen GitHub-Repository herunter, extrahiert das richtige HEX im REV32.8.1-Zweig und flasht dann 32.81 nacheinander auf den ESC, der dem Ziel entspricht. Da es sich um einen historischen Korrekturprozess für 2021 handelt, sollte 32.81 heute nicht als empfohlene Standardversion betrachtet werden; Aktuelle ESC-Ziele, Herstellerfreigaben und Wiederherstellungspläne müssen weiterhin überprüft werden.

Bilibili · Chinesisch · FPV-Wissen · 11:14

¥50 DIY ExpressLRS 2.4G TX Lone Header, Super TBS Tracer/Crossfire – ELRS 500Hz

In diesem Tutorial wird ein Satz kostengünstiger DIY ExpressLRS 2,4-GHz-Sendemodule aus dem Jahr 2021 aufgezeichnet: Mit ESP32, einem SX1280-basierten Ebyte E28-HF-Modul und einem Step-Down-Netzteil als Kern verbinden Sie die VMAIN-, GND- und S.Port-/Signalleitungen der Fernbedienung, verwenden eine externe U.FL-Antenne und flashen dann den dann DIY 2,4 GHz TX über das ExpressLRS Configurator Target, stellen Sie schließlich das externe ein Tuner-Protokoll der Fernbedienung auf CRSF. Es eignet sich zum Erlernen von RF-Link-Strukturen, ist aber keine moderne Stückliste, die direkt kopiert werden kann; Netzteile, Ziele, HF-Vorschriften, Antennen und Firmware-Versionen müssen alle erneut mit der aktuellen Hardware verglichen werden.

Bilibili · Chinesisch · FPV-Wissen · 7:59

[FPV-Wissen] Detaillierte Erklärung von Betaflight Absolute Control – Wie Sie Ihr Flugzeug gehorsamer machen

In diesem Artikel wird anhand eines intuitiven Beispiels die absolute Kontrolle von Betaflight erläutert: Wenn das Flugzeug dem Sollwert nicht zu 100 % folgen kann, hinterlässt es einen Spurfehler. Nachdem sich der Flugzeugkörper im dreidimensionalen Raum dreht, sollte dieser Fehler auch in die neuen Flugzeugsystemkoordinaten umgewandelt werden, um weiterhin die ursprüngliche Steuerabsicht des Piloten auszudrücken. Das Video beschreibt, wie Absolute Control eine Vektorrotation auf den dreiachsigen Fehler ausführt und dabei hilft, die unvollständig ausgeführte Aktion durch Korrektur des Sollwerts abzuschließen. Es basiert auf dem Kodex 2021 und dem persönlichen Verständnis des Autors. Parameternamen, Implementierungen und ob sie noch unterstützt werden, müssen auf dem aktuellen Betaflight-Quellcode und der Dokumentation basieren.

Bilibili · Chinesisch · FPV-Wissen · 10:22

[FPV-Wissen] Joystick- und Betaflight-Raten – und wie man die PID-Raten der Master kopiert

Dieser Artikel betrachtet die Genauigkeit der Steuerknüppel und die Betaflight-Rates als Teile derselben Steuerkette: Das Knüppelaggregat setzt die Fingerbewegung in einen RC Command um; die Rates bilden den Kanalwert auf einen Winkelgeschwindigkeits-Sollwert ab. Verschleiß, Nichtlinearität oder eine schlechte Kalibrierung können dazu führen, dass dieselbe Handbewegung unterschiedliche Befehle erzeugt. Unpassende Rates machen den Bereich um die Knüppelmitte zu empfindlich oder zu träge oder begrenzen die maximale Winkelgeschwindigkeit zu stark. Das Video empfiehlt, zuerst zuverlässige Eingaben sicherzustellen und passende persönliche Rates festzulegen, bevor PID abgestimmt wird. Die Rates anderer Piloten sind nur ein Ausgangspunkt und müssen mit der eigenen Fernsteuerung, dem eigenen Flugstil und dem verwendeten Betaflight-Rates-Modell geprüft werden.

Bilibili · Chinesisch · FPV-Wissen · 8:35

[FPV-Wissen] Wie man beurteilt, ob ein Problem mit dem Flugsteuerungsgyroskop vorliegt

In diesem Tutorial wird versucht, mithilfe der Betaflight-Blackbox-Kurve festzustellen, ob das Gyroskop abnormal ist. Die Versionshinweise enthalten jedoch einen kritischen Fehler: Die 0,012 ms im Video entsprechen tatsächlich 12 ms, und das endgültige Beschleunigungsergebnis sollte um das 1000-fache reduziert werden. Berechnet auf der Grundlage einer Änderung von etwa 170°/s in der Schicht, einem Radius von 0,08 m und 12 ms beträgt die Tangentialbeschleunigung etwa 20 m/s², etwa 2 g, nicht 2000 g; Daher beweist dieser Wert allein nicht, dass das Gyroskop beschädigt ist.

Bilibili · Chinesisch · FPV-Wissen · 4:17

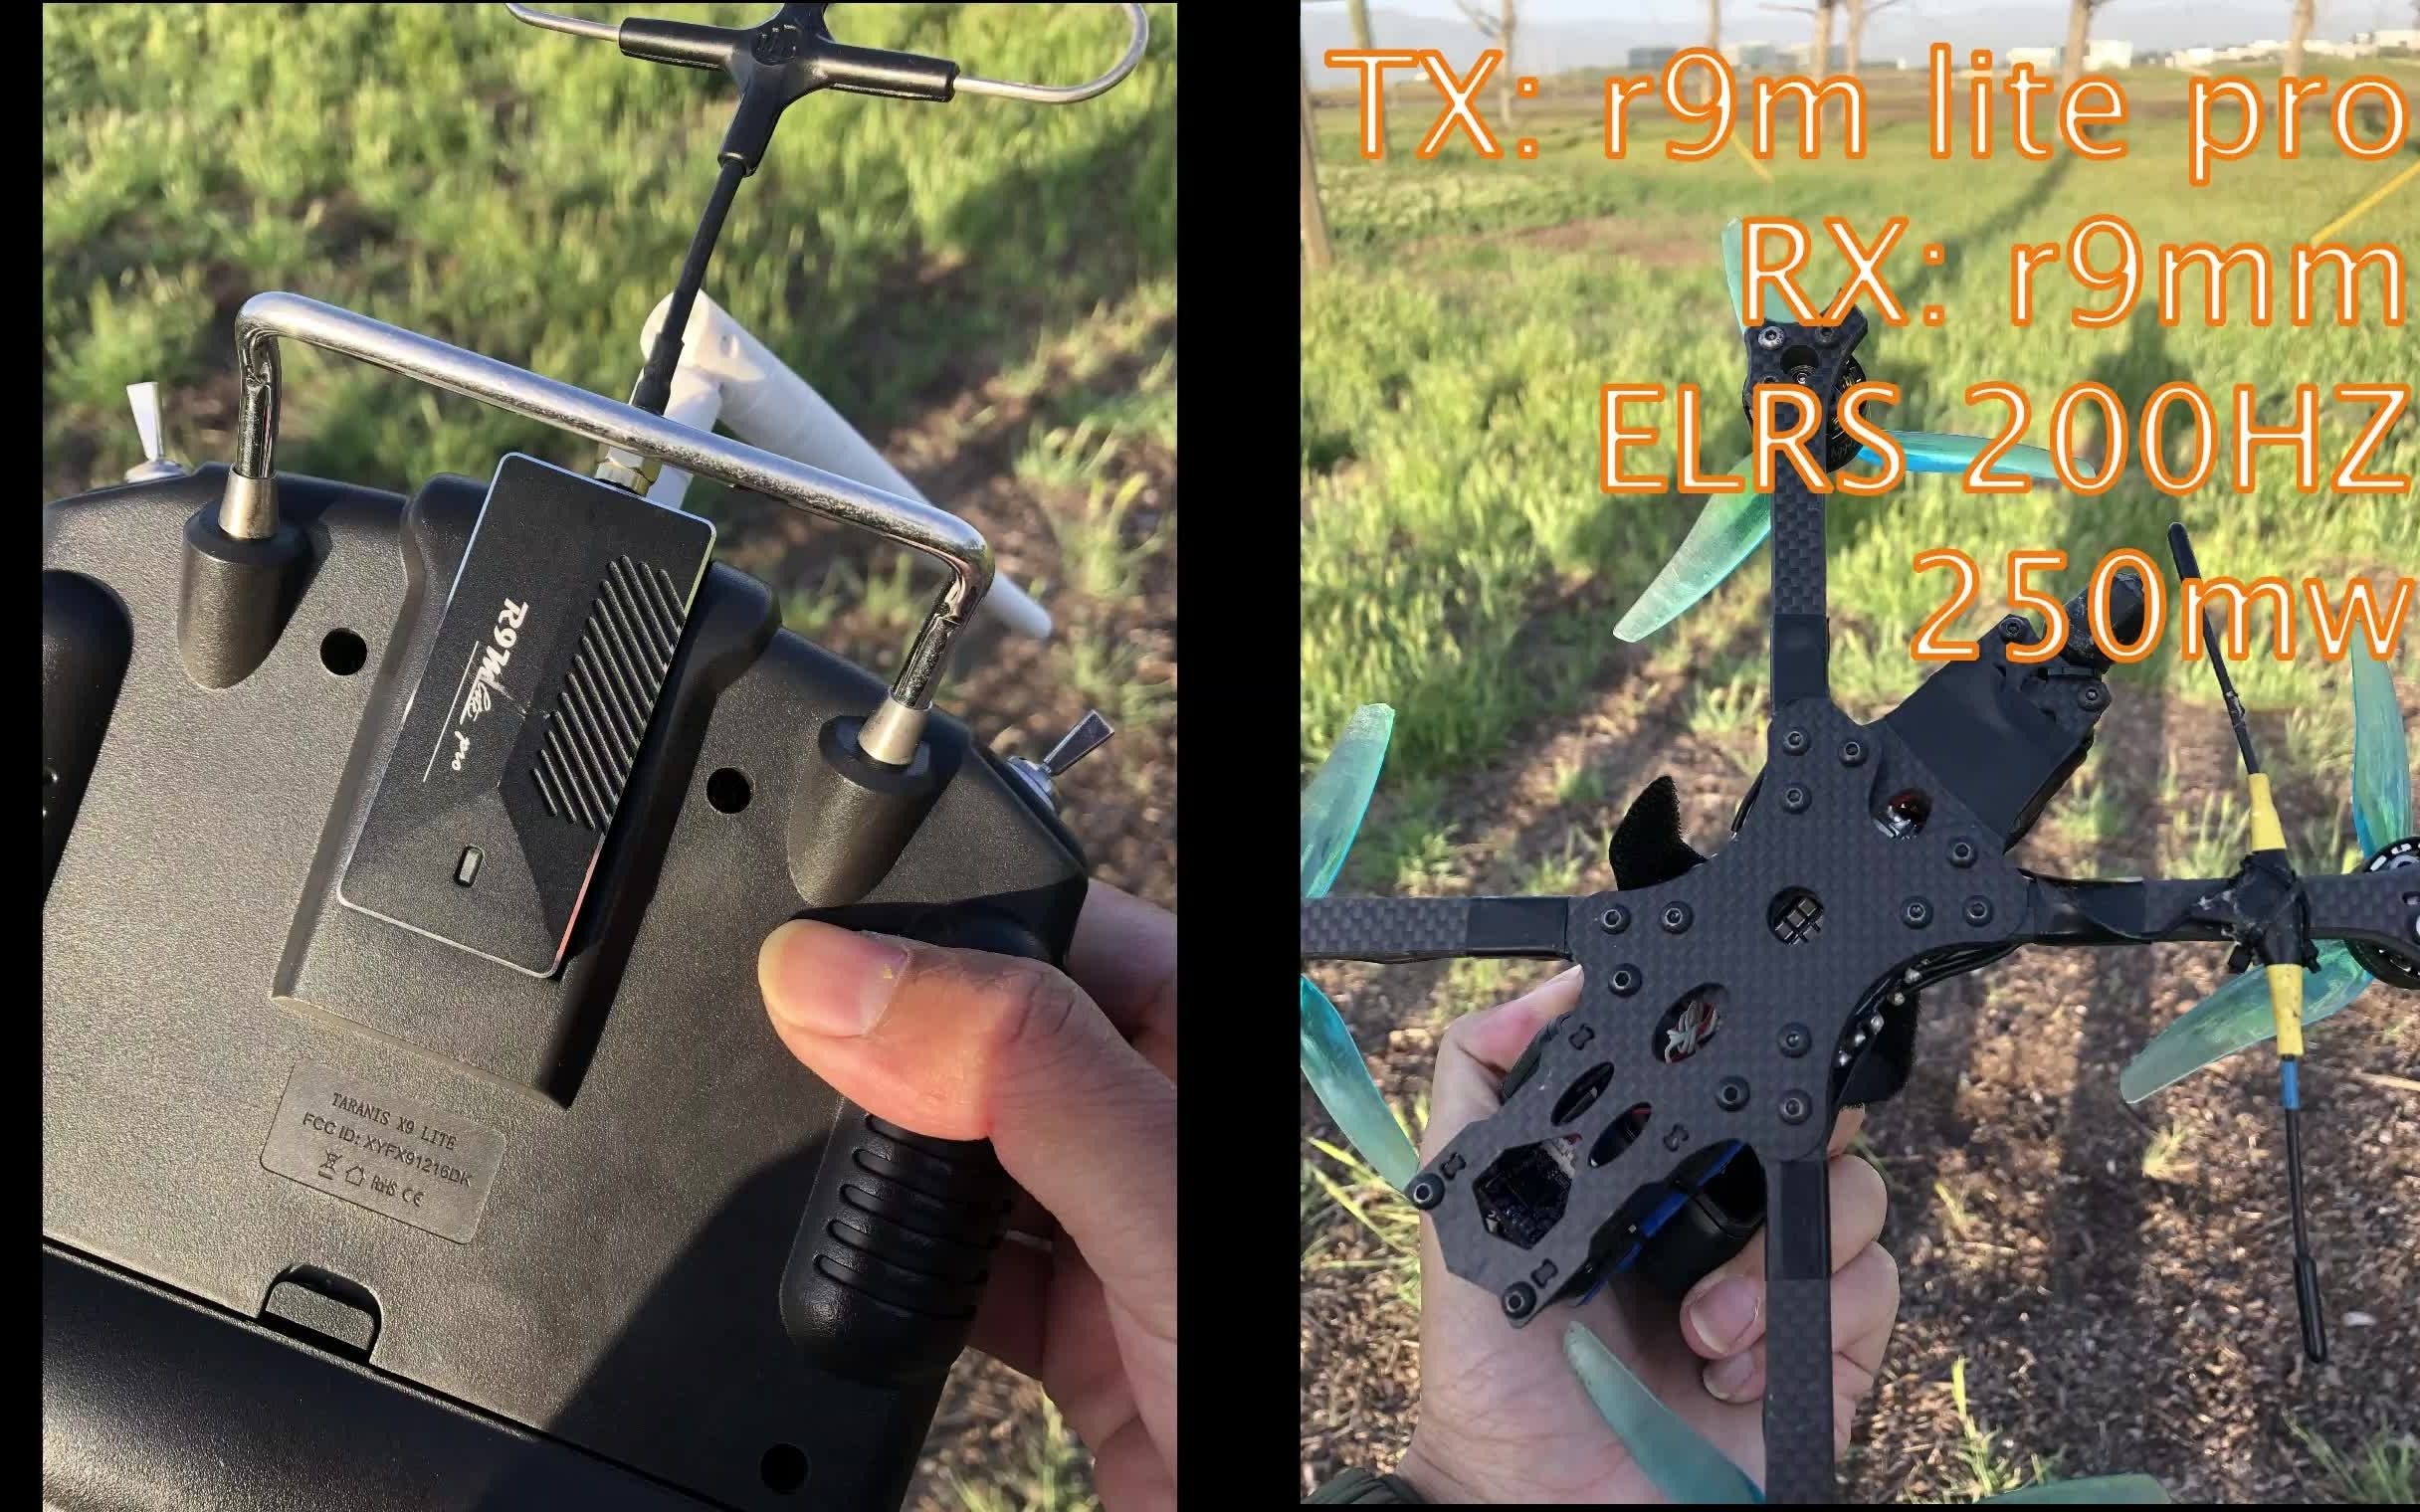
R9M Lite Pro blinkt ExpressLRS-Test

Dieser erzählungsfreie Test zeigt den Laufeffekt von R9M Lite Pro nach dem Flashen des ExpressLRS-Entwicklungszweigs zu diesem Zeitpunkt und besagt, dass das Erlebnis besser ist als bei der nativen R9-Firmware. Das Video erklärt nicht die Flash-Schritte, sondern erklärt nur, dass die Hardware-Unterstützung gerade in den Entwicklungszweig integriert wurde und der Quellcode über ST-Link heruntergeladen und geschrieben werden kann; Die Entwicklungsfirmware 2021 sollte heute nicht direkt verwendet werden, sondern zunächst die aktuelle ExpressLRS-Unterstützungsmatrix, das Hardwareziel und das regionale Frequenzband überprüft werden.

Bilibili · Chinesisch · FPV-Wissen · 5:31

[FPV-Kenntnisse] Betaflight TPA detaillierte Erklärung und Parameteranpassung

Dieses Tutorial erläutert Betaflights TPA (Throttle PID Attenuation, gasabhängige PID-Abschwächung): Unterhalb des Breakpoints bleiben die ursprünglichen P/D-Verstärkungen erhalten. Oberhalb dieses Werts wird D oder P+D mit steigendem Gas linear abgeschwächt; bei Vollgas ist die durch Rate festgelegte Abschwächung erreicht. Dadurch bleibt die Regelwirkung bei wenig Gas erhalten, während Schwingungen und Rauschen bei hohem Gas reduziert werden. Das Video stammt aus dem Jahr 2021; prüfen Sie Parameternamen und Bedeutung anhand der aktuell verwendeten Betaflight-Version.

Bilibili · Chinesisch · FPV-Wissen · 9:19

[FPV-Wissen] Warum muss der I-Wert gelockert werden? Bist du gestresst 😂😂😂😂? - Betaflight I-Term Relax Prinzip und Optimierung

Die Funktion von I-Term Relax besteht nicht darin, einfach „I zu reduzieren“, sondern die Ansammlung von Punkten bei großen Bewegungen vorübergehend zu begrenzen, um zu verhindern, dass der in der alten Richtung verbleibende I-Term das Flugzeug bei schnellen Gegenangriffen weiterhin in die ursprüngliche Richtung zieht. Das Video verwendet die Black-Box-Kurve, um die Akkumulation und Verzögerung des I-Elements zu erläutern, und führt dann nacheinander Achse, Nur Erhöhung, Relax-Typ und Cutoff ein. Die Werte in diesem Artikel stammen aus persönlichen Erfahrungen mit dem Flugzeugtyp zum Zeitpunkt der Aufzeichnung im Jahr 2021 und müssen mit der aktuellen Betaflight-Version, dem Rack und dem Flugstil verglichen werden.

Bilibili · Chinesisch · FPV-Wissen · 4:45

[FPV-Wissen] So bereiten Sie das hausgemachte FPV-Gericht „Motor mit schwarzem Pfeffer“ zu – Verstehen Sie die drei BLHeli-Einstellungen und verabschieden Sie sich vom Verbrennen des Motors

Das Video verwendet die umgekehrte Demonstration von „gebratener Motor mit schwarzem Pfeffer“, um Piloten daran zu erinnern: Das Ausschalten des Leistungsschutzes bei niedrigen Drehzahlen, das Maximieren der Startleistung und das Einstellen der ESC-Feedforward-Beschleunigung und -Verzögerung von BLHeli_M auf extreme Werte führen dazu, dass Motoren mit niedriger Drehzahl oder blockierten Motoren großen Momentanströmen standhalten. Das eigentliche Ziel der Parameteranpassung besteht darin, ein Gleichgewicht zwischen zuverlässigem Start, Reaktionsgeschwindigkeit und thermischer Sicherheit zu finden, anstatt bei allen Parametern „je größer, desto besser“ zu verfolgen. Jede Überprüfung muss bei zerlegten Propellern und gemäß den aktuellen ESC-, Firmware- und Motorspezifikationen erfolgen.

Bilibili · Chinesisch · FPV-Wissen · 3:28

[FPV-Wissen] Warum D empfindlich auf Rauschen reagiert, ein intuitives Verständnis

Dieses kurze Tutorial erklärt anhand von Kurven intuitiv, warum der D-Term von Betaflight besonders Angst vor hochfrequenten Gyroskopgeräuschen hat. D berechnet die Änderungsrate des Kreiselsignals und negiert sie: Bei konstanter Amplitude gilt: Je höher die Frequenz, desto steiler die Steigung der Kurve, desto größer der D-Ausgang; P ändert sich hauptsächlich mit der Fehleramplitude, während I zulässt, dass sich schnelle positive und negative Schwankungen innerhalb des Integrationsfensters gegenseitig aufheben, sodass es sich nicht wie D mit der Frequenz verstärkt.

Bilibili · Chinesisch · FPV-Wissen · 3:29

[FPV-Wissen] Warum muss der PD so groß wie möglich sein, wenn PID-Parameter angepasst werden

„P beschleunigt, D bremst“ ist nur eine vereinfachte Erklärung für Einsteiger. Der D-Anteil wirkt gewöhnlich Änderungen des Gyrosignals entgegen. Der P-Anteil hängt dagegen vom momentanen Unterschied zwischen Sollwert und Gyrosignal ab: Bleibt die Drohne hinter dem Befehl zurück, treibt P sie zum Ziel; überschießt sie das Ziel, kann P ebenfalls bremsend in die Gegenrichtung wirken. Das Video zeigt Blackbox-Abschnitte, in denen P und D dasselbe Vorzeichen haben. Beide können bei Überschwingen und äußeren Störungen gemeinsam die Drohne zum Sollwert zurückführen. „So hoch wie möglich“ bleibt dabei durch Schwingungen, Rauschen, Motortemperatur und die Eigenschaften des Rahmens begrenzt.

Bilibili · Chinesisch · FPV-Wissen · 9:30

[FPV-Wissen] 9 Minuten, um Ds Frau kennenzulernen – FeedForward und D_MIN – Betaflight Black Box BlackBox ausführliche Serie #7

Das Video stellt FeedForward und D_MIN zurück in den historischen Kontext des Betaflight-Controllers, um zu erklären: Als das D-Element geändert wurde, um hauptsächlich den Kreisel zu differenzieren, konzentrierte es sich mehr auf die Dämpfung und half dem Körper nicht mehr beim Hochfahren in den frühen Stadien des Hubs wie die alte Fehlerableitung. FeedForward steuert die Reaktion im Voraus basierend auf der Änderungsrate des Sollwerts, während D_MIN die Verwendung eines niedrigeren D in der stationären Phase ermöglicht und dann erhöht wird, wenn eine Dämpfung erforderlich ist. Beide passen „Antwort“ und „dynamische Dämpfung“ an und können eine mechanische Geräuschreduzierung, eine entsprechende Basis-PD oder eine aktuelle Versionsdokumentation nicht ersetzen.

Bilibili · Chinesisch · FPV-Wissen · 20:39

[FPV-Wissen] Finden Sie Ihre besten PID-Parameter mit zwei Batterien – Betaflight BlackBox BlackBox ausführliche Serie Nr. 6 Parameteranpassungspraxis

Dies ist eine Reihe praktischer Verfahren mit Black-Box-Schrittantwort als Kern: Reduzieren Sie zunächst vorübergehend den Einfluss von I, FeedForward und dynamischem D, der die Beobachtung stört, und verwenden Sie den ersten Satz Flugdaten, um das P:D-Gleichgewicht von Roll/Pitch zu ermitteln. Behalten Sie dann das Verhältnis bei, während Sie P und D erhöhen, bis es sich der Schwingungs-, Rausch- oder Temperaturgrenze nähert, und ziehen Sie es dann zurück. Schließlich stellen Sie I wieder her und passen es an, damit die Reaktion konvergieren und das Ziel stabil erfassen kann. Die sogenannten „zwei Stromstücke“ beschreiben einen effizienten Prozess, keine Garantie. Jedes Flugzeug muss schrittweise anhand seines eigenen Gewichts, seiner Steifigkeit, seiner Filterung und seiner Sicherheitsgrenzen überprüft werden.

Bilibili · Chinesisch · FPV-Wissen · 7:51

[FPV-Wissen] Quantitative Analyse der PID-Parameteranpassung – Betaflight Black Box BlackBox ausführliche Serie Nr. 5 Sprungantwortkurve

Step Response verwandelt „ob das Flugzeug der Hand folgt“ in eine vergleichbare Kurve: Die horizontale Achse ist die Zeit nach dem Befehl, die vertikale Achse ist das Reaktionsverhältnis des Kreisels relativ zum Sollwert und der ideale stationäre Zustand liegt nahe bei 1. Anstiegszeit, Überschwingen, Oszillation und Konvergenz ermöglichen Ihnen die Quantifizierung des P:D-Gleichgewichts, des Gesamtsteuerungsaufwands, der stationären Verriegelung von I und der Startreaktion von FeedForward. Die 18 ms, das 1,5-fache Überschwingen und die 160 ms-Schwingung im Video sind nur ein Protokollbeispiel und keine Zahlen, die jedes Flugzeug anstreben sollte.

Bilibili · Chinesisch · FPV-Wissen · 9:42

[FPV-Wissen] Shizuka, Nobita, PID – 9 Minuten, um PID gründlich zu verstehen – Betaflight Black Box BlackBox ausführliche Serie Nr. 4 PID-Funktionsprinzip und -Eigenschaften

Das Video verwendet „Nobita jagt Shizuka“, um PID zu erklären: Shizukas Position repräsentiert den Zielsollwert und Nobitas Position repräsentiert den tatsächlichen Gyro; Der Controller möchte, dass Nobita so schnell wie möglich mit weniger Überschwingern aufholt und nicht aufgrund ständiger Störungen wie Wind nach dem Aufholen langsam abdriftet. Der P-Term gibt den aktuellen Fehler sofort aus, der I-Term akkumuliert Fehler über einen Zeitraum, um langfristige Abweichungen zu beseitigen, und der D-Term sorgt hauptsächlich für eine umgekehrte Dämpfung der Gyro-Änderungsrate nach Betaflight 3.5. Es ist wichtiger, die Formen der drei in einer Blackbox zu verstehen, als eine Reihe von PID-Zahlen aufzusagen.

Bilibili · Chinesisch · FPV-Wissen · 15:46

[FPV-Wissen] Betaflight BlackBox BlackBox ausführliche Erklärungsreihe – #3 Filterprinzip und Parameteranpassung

Betaflight-Filterung ist ein Kompromiss zwischen Rauschen und Verzögerung: Störungen durch Motoren, Propeller, Rahmen und Elektronik gelangen in das Gyrosignal und werden durch PID, besonders durch den D-Anteil, verstärkt. Zu starke Filterung lässt den Regler die tatsächliche Bewegung dagegen einige Millisekunden später erkennen. Das Video nutzt GYRO_SCALED, das gefilterte Gyrosignal, Spektrum und eine Gas-Heatmap in der Blackbox, um Rauschquellen zu beurteilen. Es empfiehlt, zuerst mechanische Probleme zu beheben, mit den Standardfiltern zu beginnen und die Filterung nur schrittweise zu verringern. Nach jedem Schritt sind Blackbox-Daten und Motortemperatur zu prüfen. Alle Grenzfrequenzen und Schalter beziehen sich ausschließlich auf die jeweilige Drohne und ihre Logs.

Bilibili · Chinesisch · FPV-Wissen · 4:55

[FPV-Wissen] Betaflight Black Box BlackBox ausführliche Serie – #2 Wie man die Black Box-Kurve interpretiert

Die Blackbox-Kurve besteht im Wesentlichen aus zeitlich erfassten Flugsteuerungsdaten. Betaflight liest die Kreisel-, Empfänger- und andere Zustände in der kontinuierlich laufenden PID-Schleife und berechnet die PID- und Motorleistung; Blackbox zeichnet dann alle paar Schleifen mit der eingestellten Frequenz auf. Betrachten Sie beim Lesen des Diagramms zunächst die Zeit auf der horizontalen Achse und dann die tatsächliche Einheit und Skalierung jeder Kurve. Sie können die Werte nicht direkt vergleichen, nur weil sich die beiden normalisierten Kurven auf dem Bildschirm auf derselben Höhe befinden.

Bilibili · Chinesisch · FPV-Wissen · 3:18

[FPV-Wissen] Betaflight Black Box BlackBox ausführliche Serie – #1 Wozu dient die Black Box? So greifen Sie auf zu

Betaflight Blackbox ist der Flugdatensatz des Fluglotsen: Er speichert Informationen wie Fluglage, Kreisel, Empfängerziel, PID und Motorleistung und hilft dabei, die tatsächliche Leistung des Flugzeugs zu überprüfen, anstatt sich nur auf das subjektive Gefühl zu verlassen. In der ersten Folge dieser Serie wird erläutert, wie Sie über den Betaflight-Konfigurator auf die Blackbox-Seite zugreifen, den Massenspeichergerätemodus aktivieren, die Protokolldatei kopieren und sie mit einem Browser-Analysetool öffnen.

Bilibili · Chinesisch · FPV-Wissen · 4:21

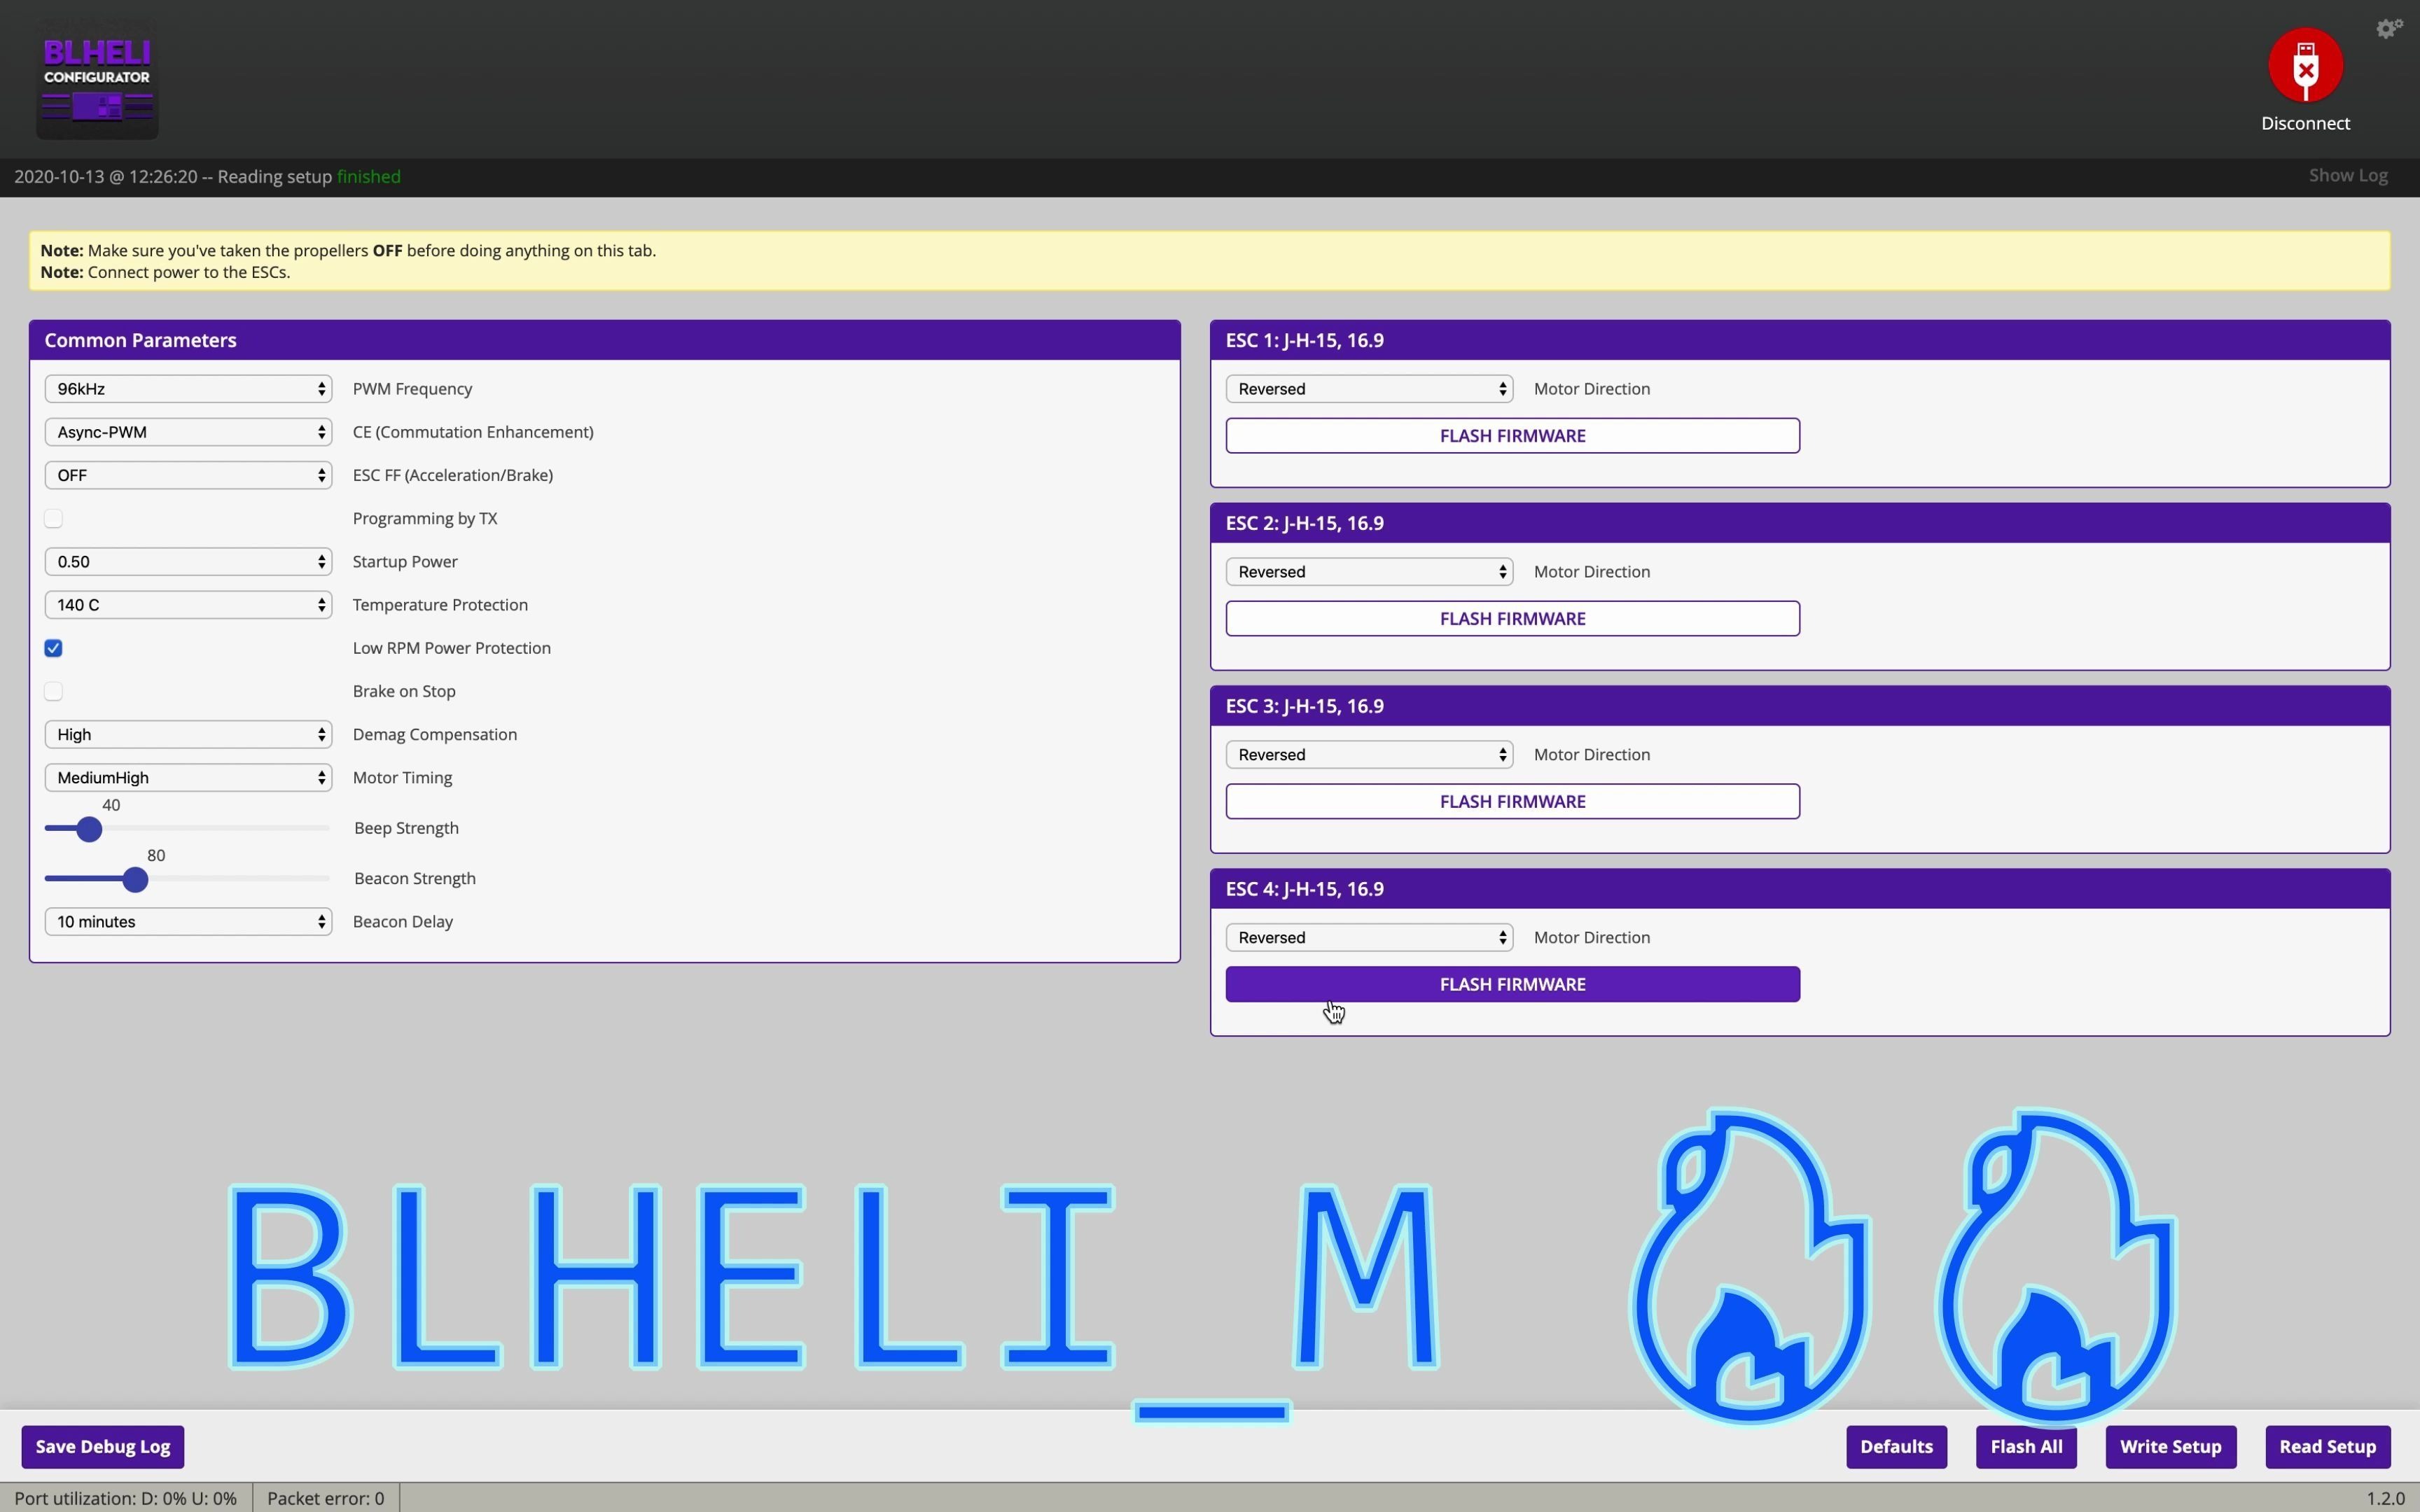
[FPV-Wissensaustausch] Hallo BLHELI_M, auf Wiedersehen BLHELI_S - BLHELI_M Einführung 96kHz PWM, ESC FF

Dieses Video aus dem Jahr 2020 stellt die BLHeli_M-Firmware für JazzMaverick aus dem BLHeli_S-Fork vor. Es zielt auf ESCs ab, die BLHeli_S nativ unterstützen, nicht auf BLHeli_32-Hardware. Zu den wichtigsten Verkaufsargumenten gehören die Option von bis zu 96 kHz PWM, Kommutierungsverbesserung und experimentelle ESC-FeedForward in einem speziellen Konfigurator. ESC FeedForward ist zum Zeitpunkt der Aufnahme noch nicht ausgereift und der Autor empfiehlt, es auszuschalten.

Bilibili · Chinesisch · FPV-Wissen · 8:59

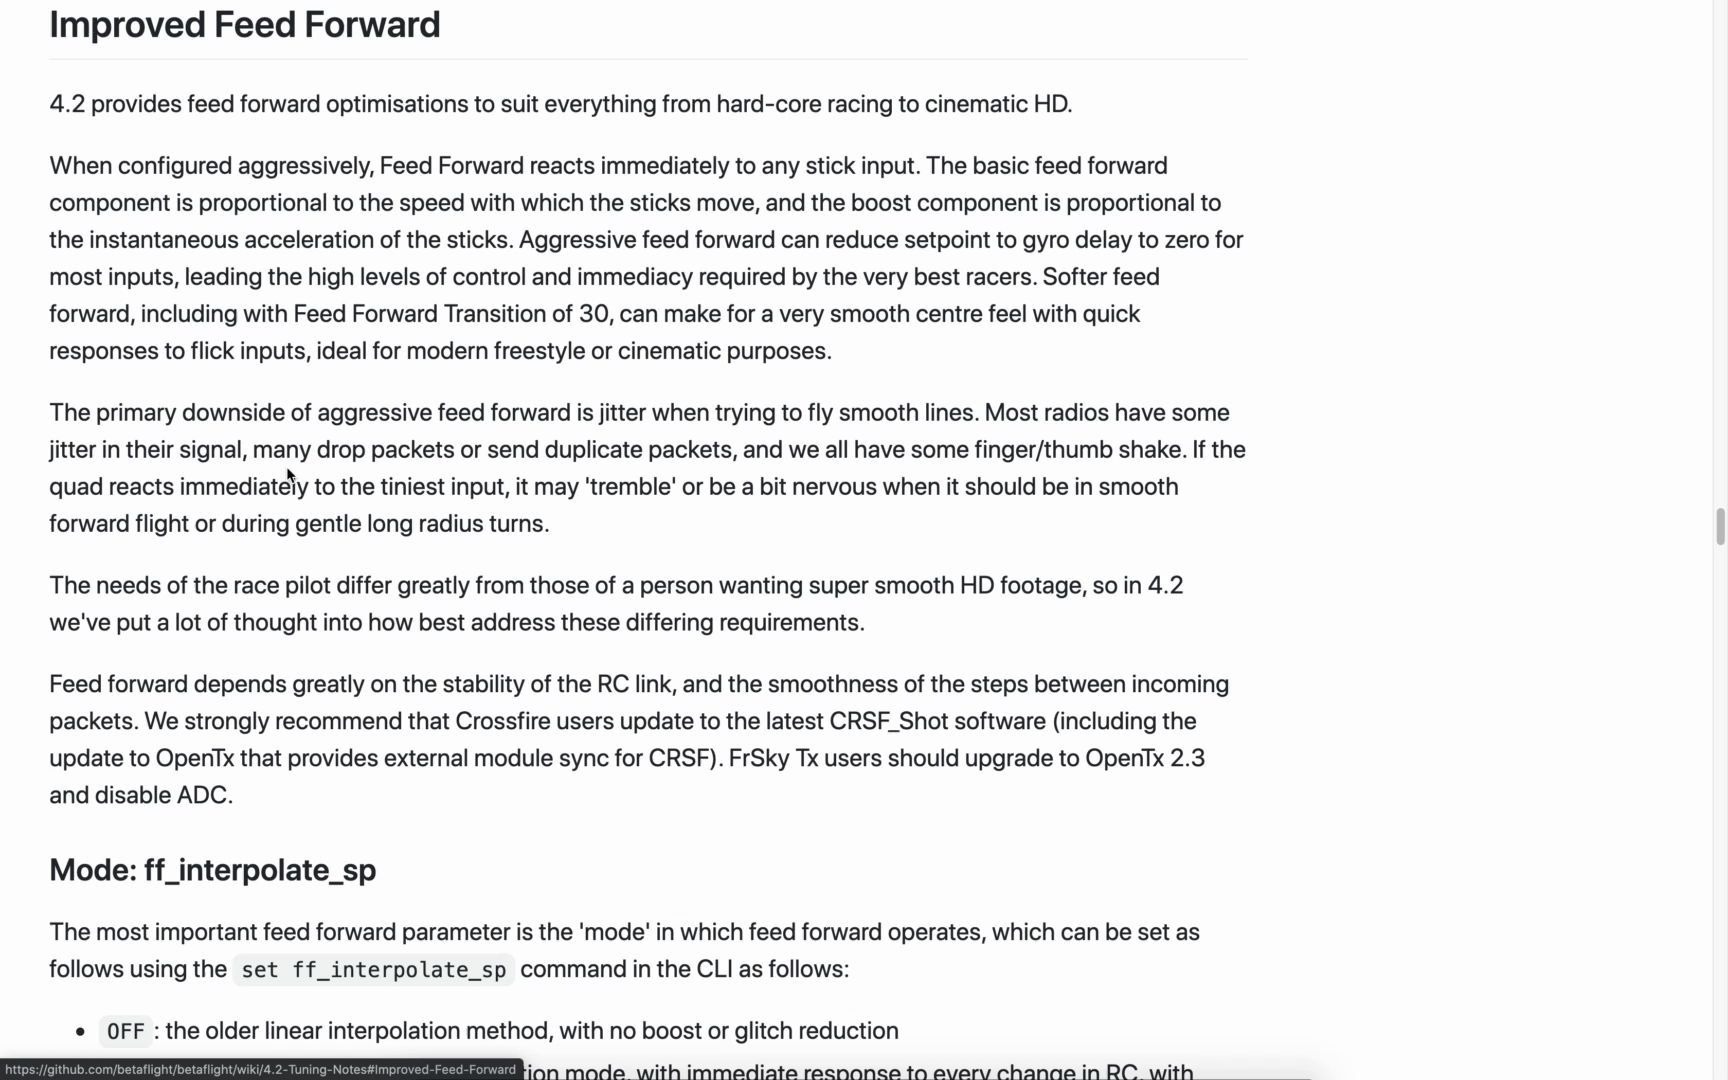
[FPV-Wissensaustausch] Vernacular Betaflight 4.2 – Teil 2 – FeedForward-Feedforward-Verbesserung

Dieses Video erklärt die FeedForward-Verbesserungen in Betaflight 4.2. FeedForward treibt den Motor entsprechend der Änderung des Joystick-Sollwerts im Voraus an. Es muss nicht auf den Fehler zwischen dem tatsächlichen Kreisel und dem Ziel gewartet werden, bevor der P-Term reagiert, sodass die Chiralität verbessert werden kann. Der Jitter des Empfängerdatenpakets führt jedoch dazu, dass die Eingabe, die glatt sein sollte, in einen plötzlichen Sprung übergeht, was zu einer FeedForward-Spitze führt. 4.2 Abgemildert durch Sollwertinterpolation, Mittelung, Glättung und Spitzenbegrenzung.

Bilibili · Chinesisch · FPV-Wissen · 5:13

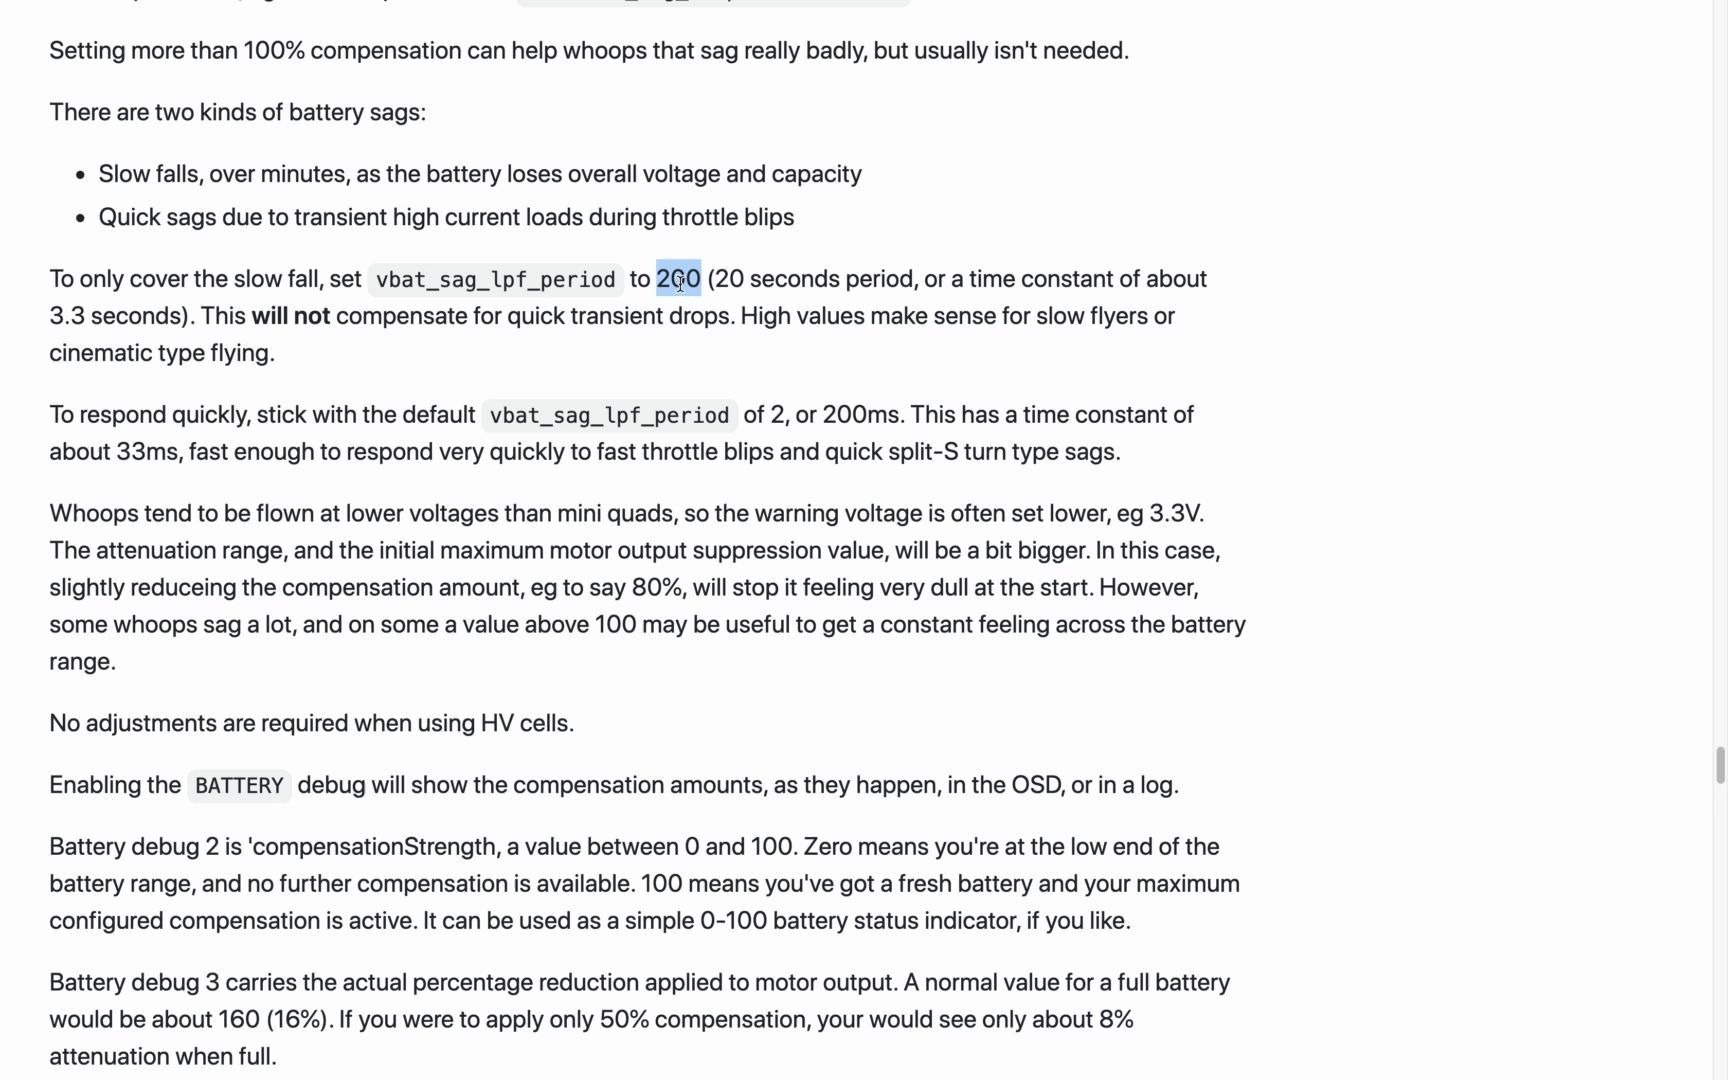
[FPV-Wissensaustausch] Vernacular Betaflight 4.2 – Teil 1 – Dynamische Spannungsabfallkompensation

In diesem Tutorial wird die dynamische Batteriedurchlaufkompensation von Betaflight 4.2 erläutert. Es passt die verfügbare Motorleistung entsprechend der vom Flugregler gemessenen Batteriespannung an: Bei vollständig geladener Batterie wird ein gewisser Spielraum reserviert, und der Ausgleich wird schrittweise erhöht, wenn die Spannung abfällt, wodurch das Leistungsgefühl einer Batterie von vorne nach hinten gleichmäßiger wird. Es kann weder die LiPo-Kapazität wiederherstellen noch einen Grund dafür darstellen, dass es erschöpft ist. Die einzelnen Zellspannungen müssen überwacht und die Abfallmarge eingehalten werden.

Bilibili · Chinesisch · FPV-Wissen · 4:25

[FPV-Wissensaustausch] Offsite-Parameteranpassungstool – offizielle Betaflight-Android-App

In diesem Video aus dem Jahr 2020 wird die Android-Vorschauversion des Betaflight-Konfigurators vorgestellt: Das Betaflight-Team hat Cordova verwendet, um den Desktop-Konfigurator in ein APK zu packen, sodass Mobiltelefone, die USB OTG/Host unterstützen, über ein Datenkabel eine Verbindung zum Flugcontroller herstellen können, um die Konfiguration vor Ort anzuzeigen und zu ändern. Es ist für die Diagnose und kleinere Anpassungen geeignet. Vor dem Anschließen müssen Sie jedoch die Propeller entfernen, die Deaktivierung beibehalten und sicherstellen, dass der aktuelle Konfigurator mit der Firmware der Flugsteuerung kompatibel ist.